



Arduino Drehgeber meistern: Umfassender Leitfaden zu Setup, Typen & Anwendungen
Arduino-Drehgeber (Rotary Encoder) finden sich in CNC-Maschinen, Robotik und Druckern aufgrund ihrer robusten Bauweise und feinen digitalen Steuerung.
Arbeiten Sie an einem Arduino-Drehgeber-Projekt und benötigen Hilfe? Sie sind hier richtig.
Heute betrachten wir den Drehgeber: Konfiguration, Typen, Funktionsweise, Beispiele und Anwendungen.
Was ist ein Drehgeber?
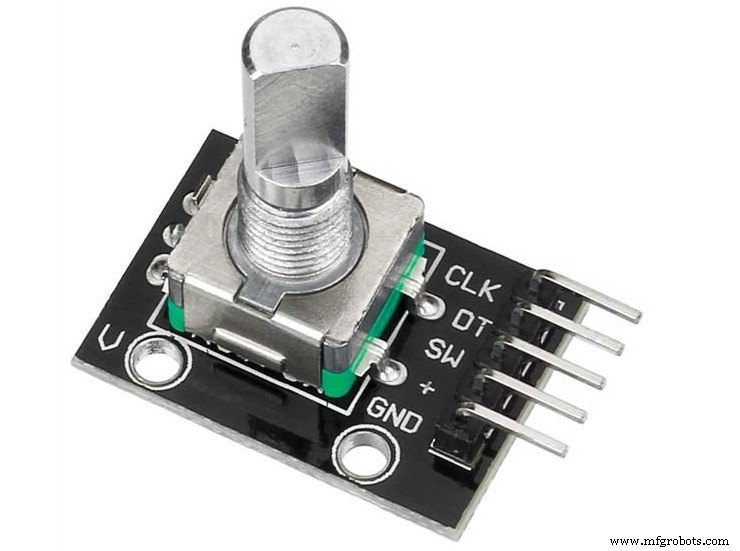
Abb. 1: Ein Drehgeber
Ein elektromechanischer Positionssensor, der die Winkelposition oder Bewegung einer Welle oder Achse erfasst. Er wandelt die Winkeldaten in digitale oder analoge Ausgangssignale um.
Drehgeber Pinbelegung
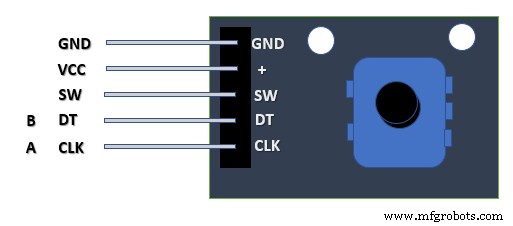
Abb. 2: Drehgeber Pinout
- VCC – Versorgungsspannung 3,3 V oder 5 V
- GND – Masse
- SW – Aktiver Low-Taster
- CLK (Output A) – Ausgangsimpuls zur Drehrichtungserkennung
- DT (Output B) – Hinkt CLK um 90° hinterher, bestimmt Drehrichtung
Typen von Drehgebern
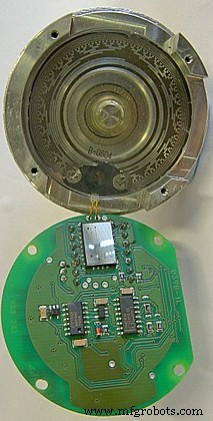
Abb. 3: Gray-Code-Absoluter Drehgeber mit 13 Spuren
Quelle: Wikimedia
Absoluter Encoder
Besteht aus Fotodetektor, Lichtquelle, Scheibe und Signalaufbereiter. Behält Positionsinformationen bei Stromausfall und setzt sie bei Wiederkehr fort. Die Beziehung zwischen physischer Position der Maschine und Encoder-Wert wird bei Montage festgelegt. Kein Rückfahren zum Kalibrierpunkt nötig.
Inkrementeller Encoder
Beginnt bei Null beim Einschalten und meldet sofort Positionsänderungen. Behält aber keine absolute Position. Sie müssen ein Messsystem auf einen festen Referenzpunkt bewegen, um die Positionsmessung zu starten.
Wie funktioniert ein Drehgeber?
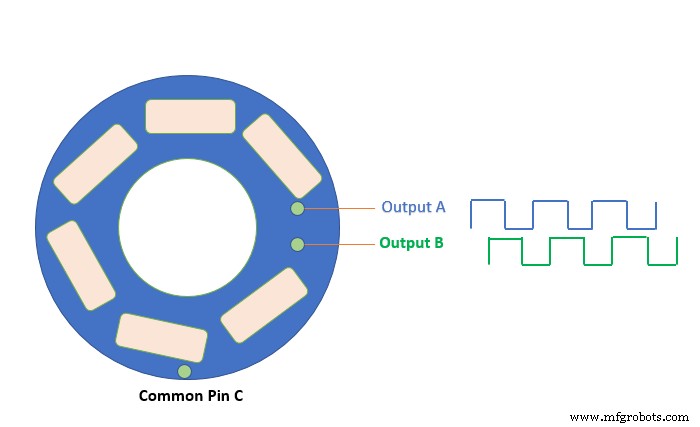
Abb. 4: Funktionsweise eines Drehgebers
Er hat zwei Kontaktstifte A und B sowie einen gemeinsamen Masse-Pin C. Dreht man den Knopf, berühren A und B in Drehreihenfolge Pin C und erzeugen Signale. Diese sind um 90° phasenverschoben (Quadraturcodierung).
Im Uhrzeigersinn verbindet sich zuerst A, dann B mit Masse. Gegen den Uhrzeigersinn umgekehrt. Durch Erfassen der Anschluss-/Trennvorgänge an Masse lässt sich die Drehrichtung bestimmen.
Wie wählt man einen Drehgeber?
Inkrementell oder Absolut?
Wählen Sie nach besserem Kosten-Kapazitäts-Verhältnis oder ob der Encoder beim Start zum Nullpunkt zurückkehrt. Auch Rauschtoleranz und Höchstgeschwindigkeit sind Kriterien.
Welche Auflösung wird benötigt?
Passend zur geforderten Präzision und Gerätekosten. Wählen Sie eine Auflösung von ½ bis ¼ der Maschinenpräzision.
Abmessungen
Berücksichtigen Sie den Wellentyp (hohl oder massiv) bezüglich Montageplatz.
Zulässige Wellenbelastung
Montagemethoden beeinflussen Wellenlast und mechanische Lebensdauer.
Maximale Drehzahl
Wählen Sie unter Berücksichtigung der maximalen mechanischen Drehzahl im Einsatz.
Maximale Ansprechfrequenz
Basierend auf der maximalen Wellendrehzahl im Verbund. Formel: Max. Ansprechfrequenz = (Umdrehungen RPM / 60) × Auflösung. Wählen Sie mit Sicherheitsmarge.
Schutzart
Modellwahl je nach Staub, Öl, Wasser in der Arbeitsumgebung:
- Nur Staub: IP50
- Wasser/Öl: IP52 (f), IP64 (f)
- Öl: Öldichte Modelle wählen
Anlaufmoment der Welle
Anlaufmoment berücksichtigen.
Ausgangsschaltungstyp
Signal-Frequenz, Übertragungsdistanz, Störungen, Anschlussgerät beachten.
Vor- & Nachteile von Drehgebern
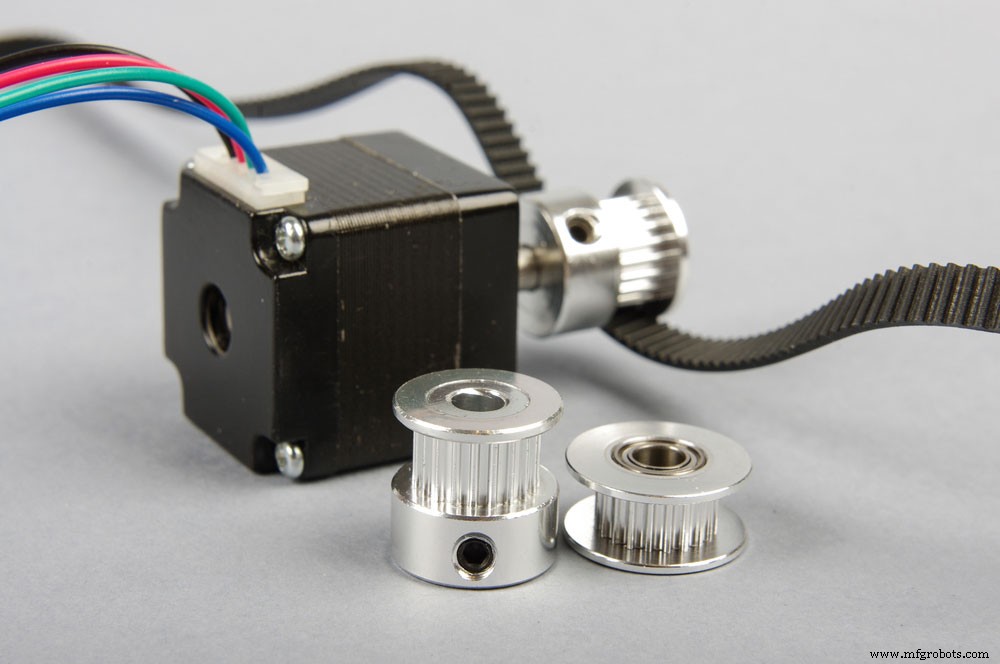
Abb. 5: Schrittmotor & Timing-Riemenscheibe für 3D-Drucker & CNC
Vorteile
- Hohe Auflösung
- Kostengünstiges Feedback
- Hohe Genauigkeit & Zuverlässigkeit
- Kompakt
- Kombiniert digitale & optische Technologie
Nachteile
- Funk- & Magnetfelder stören magnetische Encoder
- Direktes Licht stört optische Encoder
- Empfindlich gegen Öl, Schmutz, Staub
Arduino Drehgeber Beispiele
Grundlegendes Beispiel
Benötigt: Arduino Board, LCD, Potentiometer, Verbindungsdrähte, Breadboard. Verdrahtung wie folgt:
Modul +V an Arduino 5V, Masse anschließen. CLK an Digitalpin 2, DT an Digitalpin 3.
Schrittmotor per Drehgeber steuern
Benötigt: Arduino Board, Schrittmotor + Treiberboard, Drehgeber, Breadboard.
Encoder GND an Arduino GND, + an Arduino 5V. DT an Analogpin 5, CLK an Analogpin 4.
Servomotor per Drehgeber steuern
Drehgeber sind entscheidend für Projekte, die präzise Objektpositionen benötigen (z. B. Roboterarm).
Braun/Schwarz (Servo) an Masse. Rot an 5V. Orange/Gelb an PWM-Pin 9.
Fazit
Wie gezeigt, lassen sich Drehgeber mit Arduino für viele Projekte nutzen. Sie sind einfach, vielseitig und günstig. Für Projektunterstützung oder Klärungsbedarf kontaktieren Sie uns.
Industrietechnik
- Den richtigen Encoder wählen: Deep Dive in Kommunikationsprotokolle & Applikationsbetrachtungen
- Arduino Nano Flight Simulator 2020 Kontrollpanel – LCD & CDI Display
- Arduino-basiertes Schalter- & LED-Panel für Microsoft Flight Simulator 2020
- Top 6 Encoder-Reparatur-Tipps zur Minimierung von Stillstandszeiten
- LED-Helligkeit per PWM und Taster am Arduino Mega steuern
- RFID-Anwesenheitssystem mit Arduino & Python – Daten direkt in phpMyAdmin (XAMPP) speichern
- Präzises DIY-Messrad mit Arduino Nano und Drehgeber
- MAX30100 Puls-Sensor mit Arduino integrieren: Schritt-für-Schritt-Anleitung
- Effiziente Gehäusebelüftung mit gelochtem Blech: Kosteneffektive Lösung
- Heidenhain Rotary Encoder steigern Roboterpräzision um bis zu 80 Prozent