



Digitales Stadiometer bauen: Körpergröße messen mit Arduino & Lasersensor VL53L0X
Komponenten und Zubehör
| Arduino Nano Rev 3 | × | 1 |
| CJMCU-530 (VL53L0X) Time-of-Flight Lasersensor | × | 1 |
| KY-040 Drehencoder mit Taster | × | 1 |
| SSD1306 OLED Display 128×64 | × | 1 |
| Passiver Summer (Buzzer) | × | 1 |
| 2 × 10 kΩ Widerstände (I2C Pull-up) | × | 2 |
Über dieses Projekt
Verfolgen Sie das Wachstum Ihres Kindes mit einem digitalen Stadiometer!

Früher wurde die Größe an der Türzarge mit dem Maßband gemessen und notiert. Für meine Enkeltochter wollte ich eine moderne, genaue Lösung. Entstanden ist ein digitales Stadiometer auf Basis eines Arduino Nano und eines Time-of-Flight (ToF) Lasersensors VL53L0X, der die Lichtlaufzeit misst.
Schritt 1: Bauteile
- Arduino Nano Rev 3
- CJMCU-530 (VL53L0X) Lasersensor
- KY-040 Drehencoder
- SSD1306 OLED 128×64 Display
- Passiver Summer
- 2 × 10 kΩ Widerstände (für I2C Pull-up an SDA/SCL)
Schritt 2: Der Sensor VL53L0X

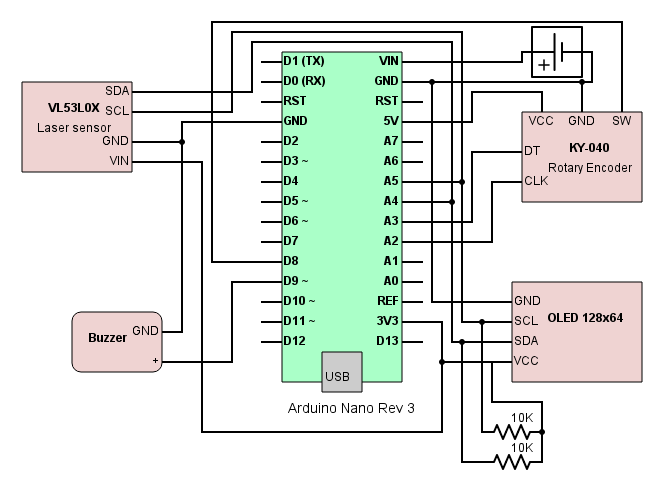
Der ST Microelectronics VL53L0X ist ein ToF-Laserentfernungsmodul in winzigem Gehäuse. Er misst absolute Distanzen bis 2 m präzise, unabhängig von der Reflexion des Ziels. Der Laser (940 nm) ist unsichtbar und augensicher. Er nutzt ein SPAD-Array (Single Photon Avalanche Diodes). Die Kommunikation erfolgt per I2C. Da auch das OLED am I2C hängt, sind zwei 10 kΩ Pull-up-Widerstände an SDA und SCL nötig.
Schritt 3: Betrieb & Sensorpositionierung
Das Gerät wird mittig am oberen Türrahmen montiert. Zu nah an der Wand verursacht der IR-Strahl Crosstalk (Streuung). Alternativ geht ein Verlängerungsstab, ist aber unpraktischer.
Nach dem Einbau wird der Abstand Boden–Sensor (Offset) gemessen und kalibriert. Danach ist keine Neukalibrierung nötig, solange die Position unverändert bleibt.
Messung: Gerät einschalten, darunter stellen, ruhig stehen. Erkennt der Sensor 2,5 Sekunden lang einen stabilen Wert, ertönt ein Bestätigungston und der Wert wird auf dem Display gehalten.
Schritt 4: Offset-Kalibrierung

Durch Drücken des Encoder-Tasters wird der Kalibriermodus aktiviert. Durch Drehen wird der Offset in cm eingestellt (0–255 cm). Erneut drücken speichert den Wert im EEPROM (bleibt nach Stromausfall erhalten). Zwei verschiedene Töne geben akustisches Feedback. Timeout: 1 Minute.
Schritt 5: Code
Statt der komplexen ST-API wird die Pololu VL53L0X Arduino Library verwendet – einfacher und schneller. Der Sensor läuft im High Accuracy & Long Range Modus (etwas langsamer, aber für diesen Zweck ausreichend).
Im Loop wird der neue Messwert mit dem vorherigen verglichen. Bleibt er 2,5 s stabil (kein Timeout/Out-of-Range), wird Offset minus Distanz = Körpergröße berechnet, angezeigt und der Summer spielt eine kurze Melodie.
Schritt 6: Schaltplan

Schritt 7: Gehäuse & Montage

Das Gehäuse wurde per CAD entworfen und 3D-gedruckt – präzise und flexibel. Der Lasersensor sitzt ohne Abdeckglas, um Crosstalk zu vermeiden. Bei Bedarf einer Abdeckung ist eine komplexe Kalibrierung nötig (ST Doku).
Dateien: HTAY.ino (Code), HTAY.stl (3D-Modell)
Code
- HTAY.ino (Arduino) – Download
Bibliotheken: Pololu VL53L0X Library
Benutzerdefinierte Teile & Gehäuse
HTAY.stl – 3D-Druckdatei für das Gehäuse
Schaltplan
Herstellungsprozess
- Ihre Industrial IoT Readiness bewerten: Bereit für Industrie 4.0 Erfolg?
- Raspberry Pi & HDC2010: Kompletter I2C Temperatur- & Feuchtigkeitssensor Setup-Guide
- Luftqualität messen mit OpenSensors: Arduino & Python Anleitung
- TGS2600 Gassensor an Raspberry Pi anschließen für Schadgasdetektion
- Feuchtigkeitssensor verifizieren und kalibrieren für präzise Messungen
- Universelle IR-Fernbedienung mit Arduino bauen: Schritt-für-Schritt-Anleitung
- K30 CO₂-Sensor: Echtzeit-Luftqualitätsmessung mit Arduino
- Personalprobleme managen: Strategien für Einstellung und Bindung von Talenten im harten Arbeitsmarkt
- DFRobot Kapazitiver Fingerabdrucksensor mit Arduino oder ESP8266 einbinden
- Thermistor (NTC) einfach nutzen: Schritt-für-Schritt Arduino-Anleitung