



Autonomer Roboter-Panzer bauen: Walabot, Arduino, Raspberry Pi & Alexa-Integration
Komponenten und Materialien
 |
Walabot Creator | × | 1 |
 |
Arduino MKR1000 | × | 1 |
 |
Raspberry Pi 3 Model B | × | 1 |
 |
Amazon Alexa Amazon Echo (oder echosim.io) | × | 1 |
 |
SparkFun Motor Driver – Dual TB6612FNG (1 A) | × | 1 |
| Panzer-Chassis (enthält 2 Gleichstrommotoren) | × | 1 | |
| Servos (Tower Pro MG996R) | × | 3 | |
| Metallbaukasten | × | 1 | |
| Schrittmotor + Treiber (28BYJ-48 + X113647) | × | 1 | |
| 7,4 V LiPo-Akku | × | 1 | |
| 7,4 V LiPo-Ladegerät | × | 1 | |
 |
Drehpotentiometer | × | 1 |
 |
LED (ein Segment eines LED-Strips) | × | 2 |
| Angelschnur | × | 1 | |
| Dünnes Plastik oder fester Karton für die Abdeckung | × | 1 | |
| 5 V BEC-Schaltung | × | 1 | |
 |
Widerstand 10 kΩ | × | 1 |
 |
Widerstand 22,1 kΩ | × | 1 |
 |
Widerstand 2,21 kΩ | × | 1 |
 |
Darlington Hochleistungstransistor | × | 1 |
| 30 cm lange Holzlineale | × | 2 | |
| Voltmeter (optional) | × | 1 | |
| RC-Sender mit Empfänger (optional für manuelle Steuerung) | × | 1 | |
| Bier (für den Entwickler) | × | 1 |
Benötigte Werkzeuge und Maschinen
 |
Lötkolben |
 |
Heißklebepistole |
| Säge | |
| Bohrmaschine | |
| Feile |
Apps und Online-Dienste
 |
Arduino IDE |
 |
Amazon Web Services AWS IoT |
 |
Amazon Web Services AWS Lambda |
 |
Amazon Alexa Alexa Skills Kit |
| Walabot SDK | |
| Python |
Über dieses Projekt
Zusammenfassung
Es gibt Dinge, die tief in jedem Mann schlummern. Bier und Panzer zu kombinieren ist einer davon! Dieses Projekt baut einen sprachgesteuerten Panzer, der Bier bringt – mit autonomer „Folge-mir“-Funktion oder RC-Steuerung. Lasst uns den Bier-Panzer unserer Träume bauen!

Chassis
Als Basis diente ein günstiges Chassis von Banggood. Leider war die Verpackung mangelhaft, sodass es beim Versand schwere Schäden erlitt.


Nach vielen Stunden und viel Kleber war es weitgehend repariert.
Kran
Das Chassis enthält Motoren und Getriebe. Als Nächstes galt es, das Bier zu servieren. Nach vielen Ideen entschied ich mich für einen Kran, der das Bier versteckt und dann hochfährt. Grunddesign:
Ich nutzte meinen alten Metallbaukasten für ein stabiles, leicht modifizierbares Skelett. Der Kran wird über Angelschnur von einem 28BYJ-48 Schrittmotor bewegt. Der Motor ist nicht schnell, hebt Kran und Bier aber mühelos – so stark, dass er die Schnur reißt, wenn man ihn nicht rechtzeitig stoppt.


Das Skelett war jedoch nicht stabil genug und bog sich früh. Zur Verstärkung verwendete ich zwei 30 cm lange Holzlineale und zusätzliche Teile. Nach Bohren, Sägen und Feilen war die nächste Version deutlich stabiler.
Gehäuse
Der Walabot (Developer Version) dient als „Auge“ des Panzers. Mehr dazu im Walabot-Abschnitt. Die Frontplatte hat eine Halterung für den magnetischen Walabot-Halter. Ich formte aus Heißkleber ein Walabot-Logo, um Verdrehen zu verhindern.


Die magnetische Befestigung ist super, da man den Walabot ohne großen Aufwand in anderen Projekten wiederverwenden kann.
Dann baute ich eine Verkleidung aus schwarzem Karton und Plastikfolien.
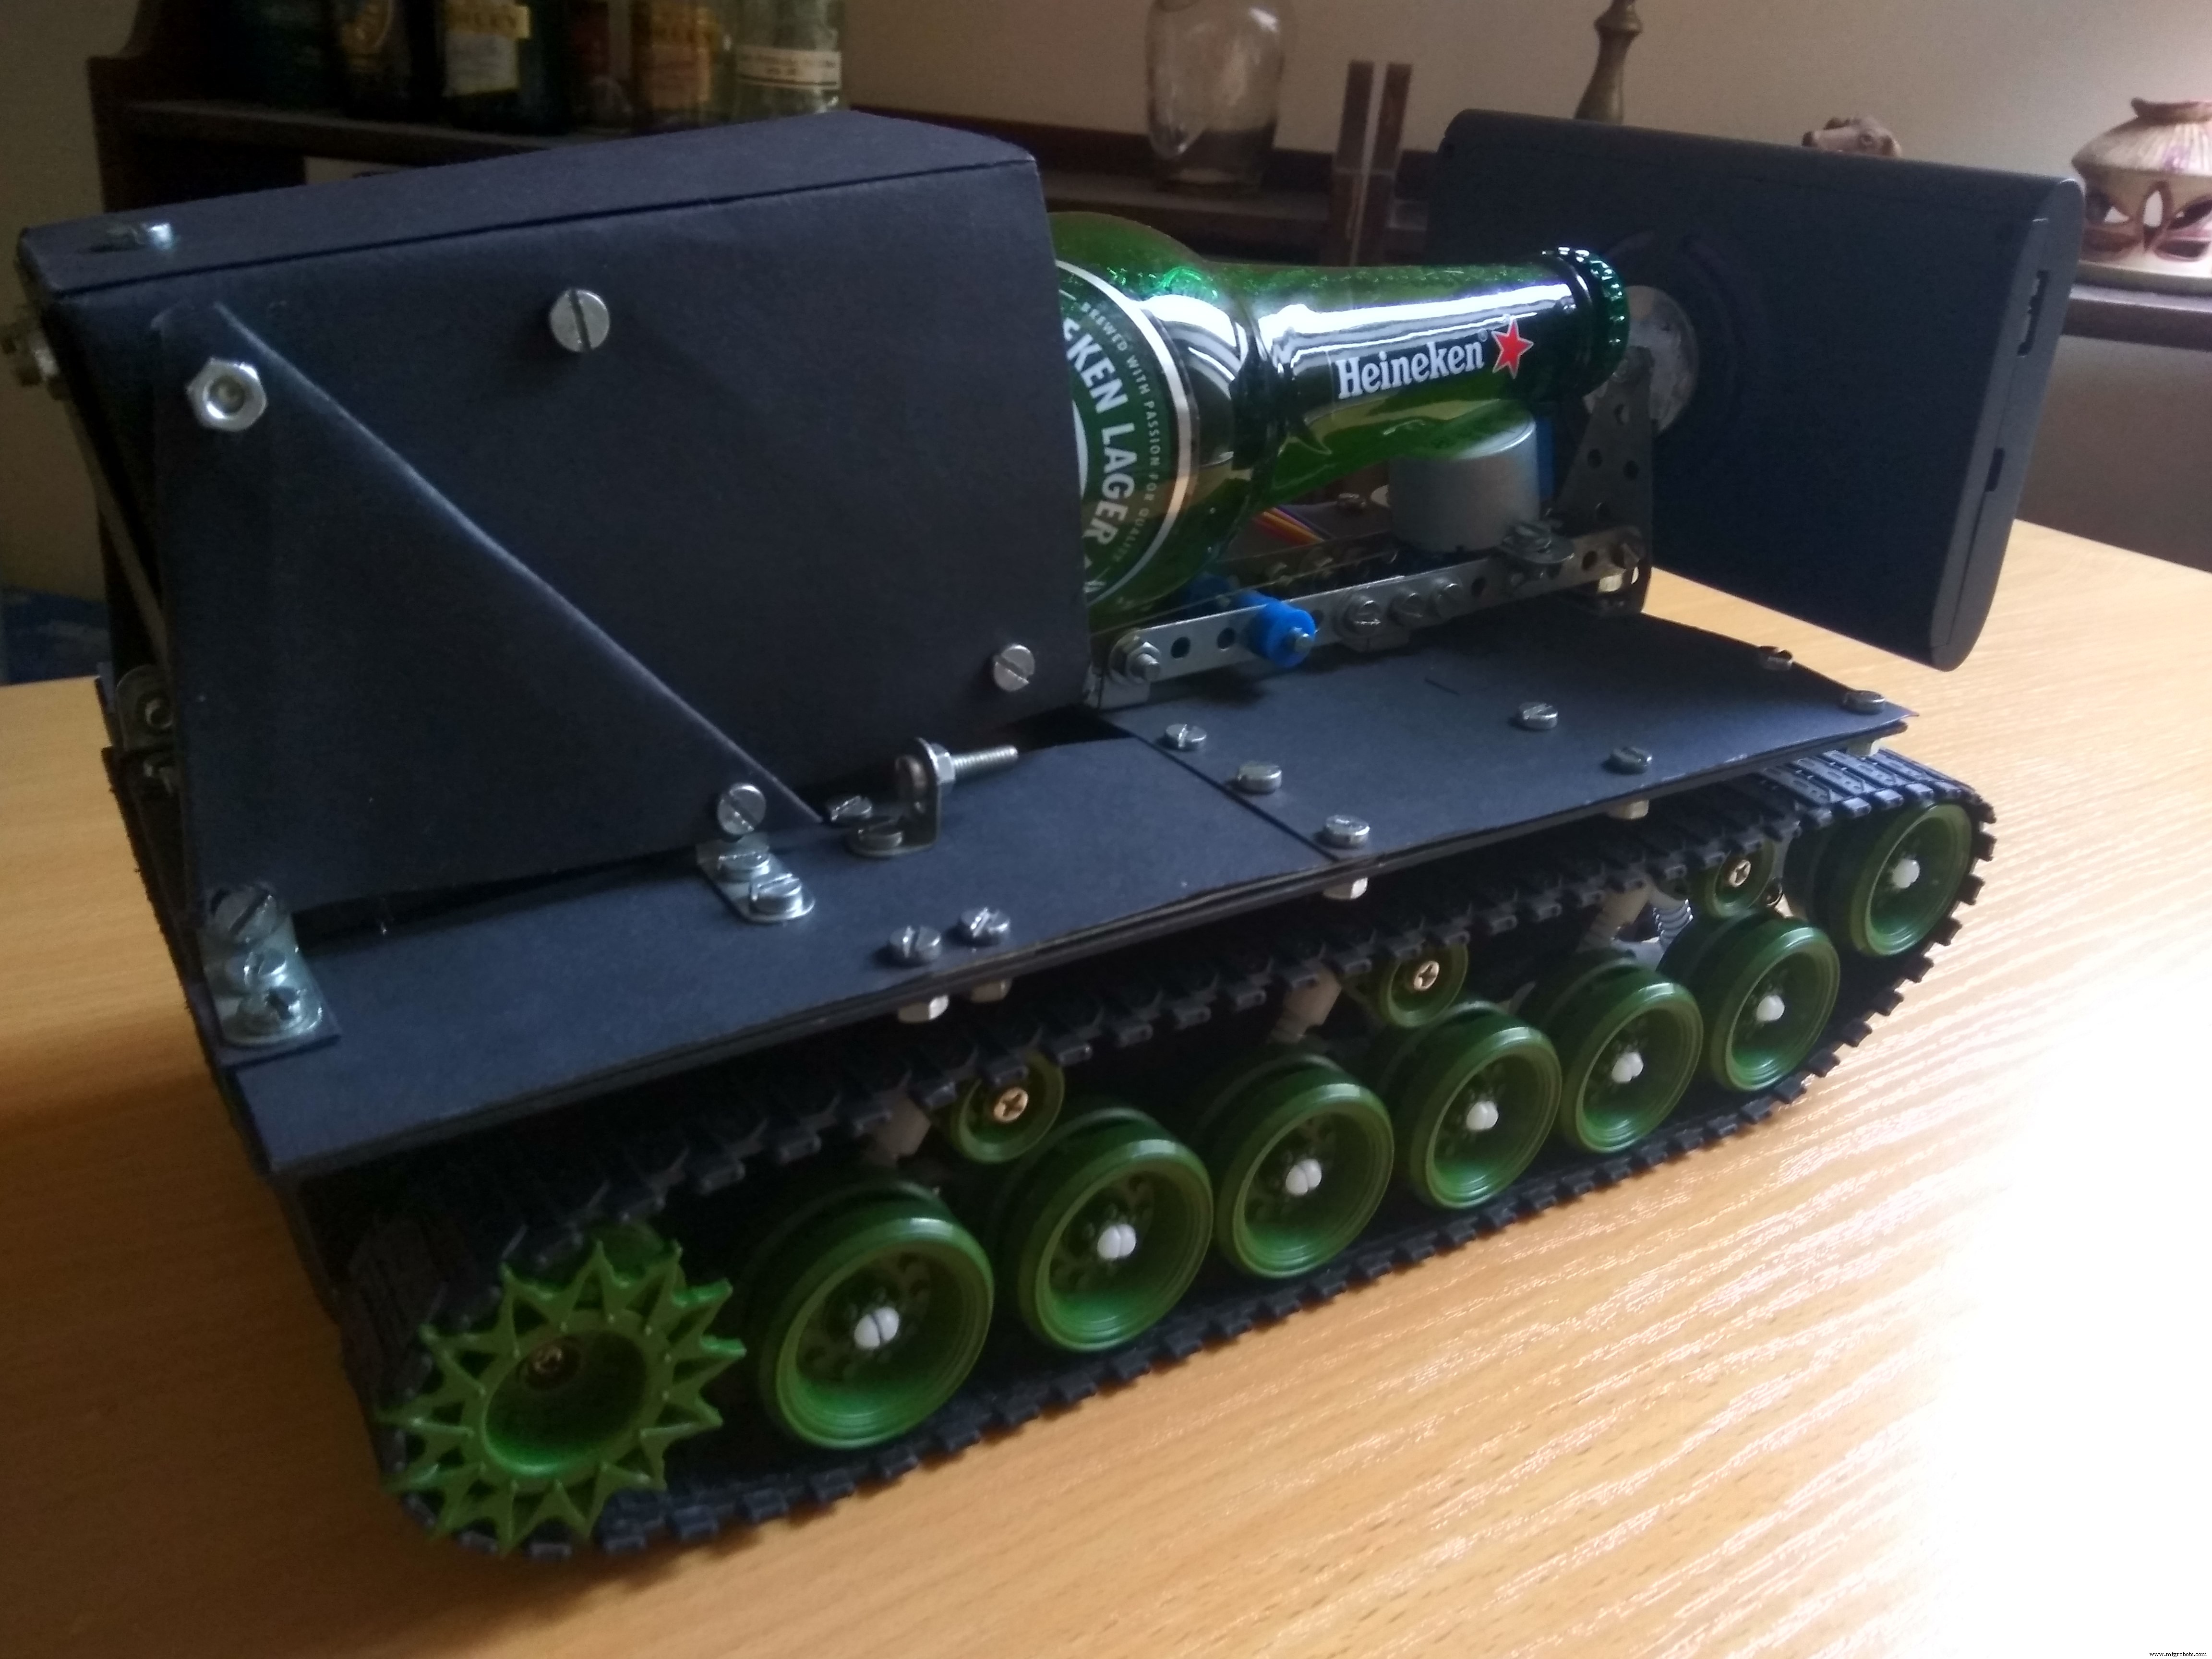


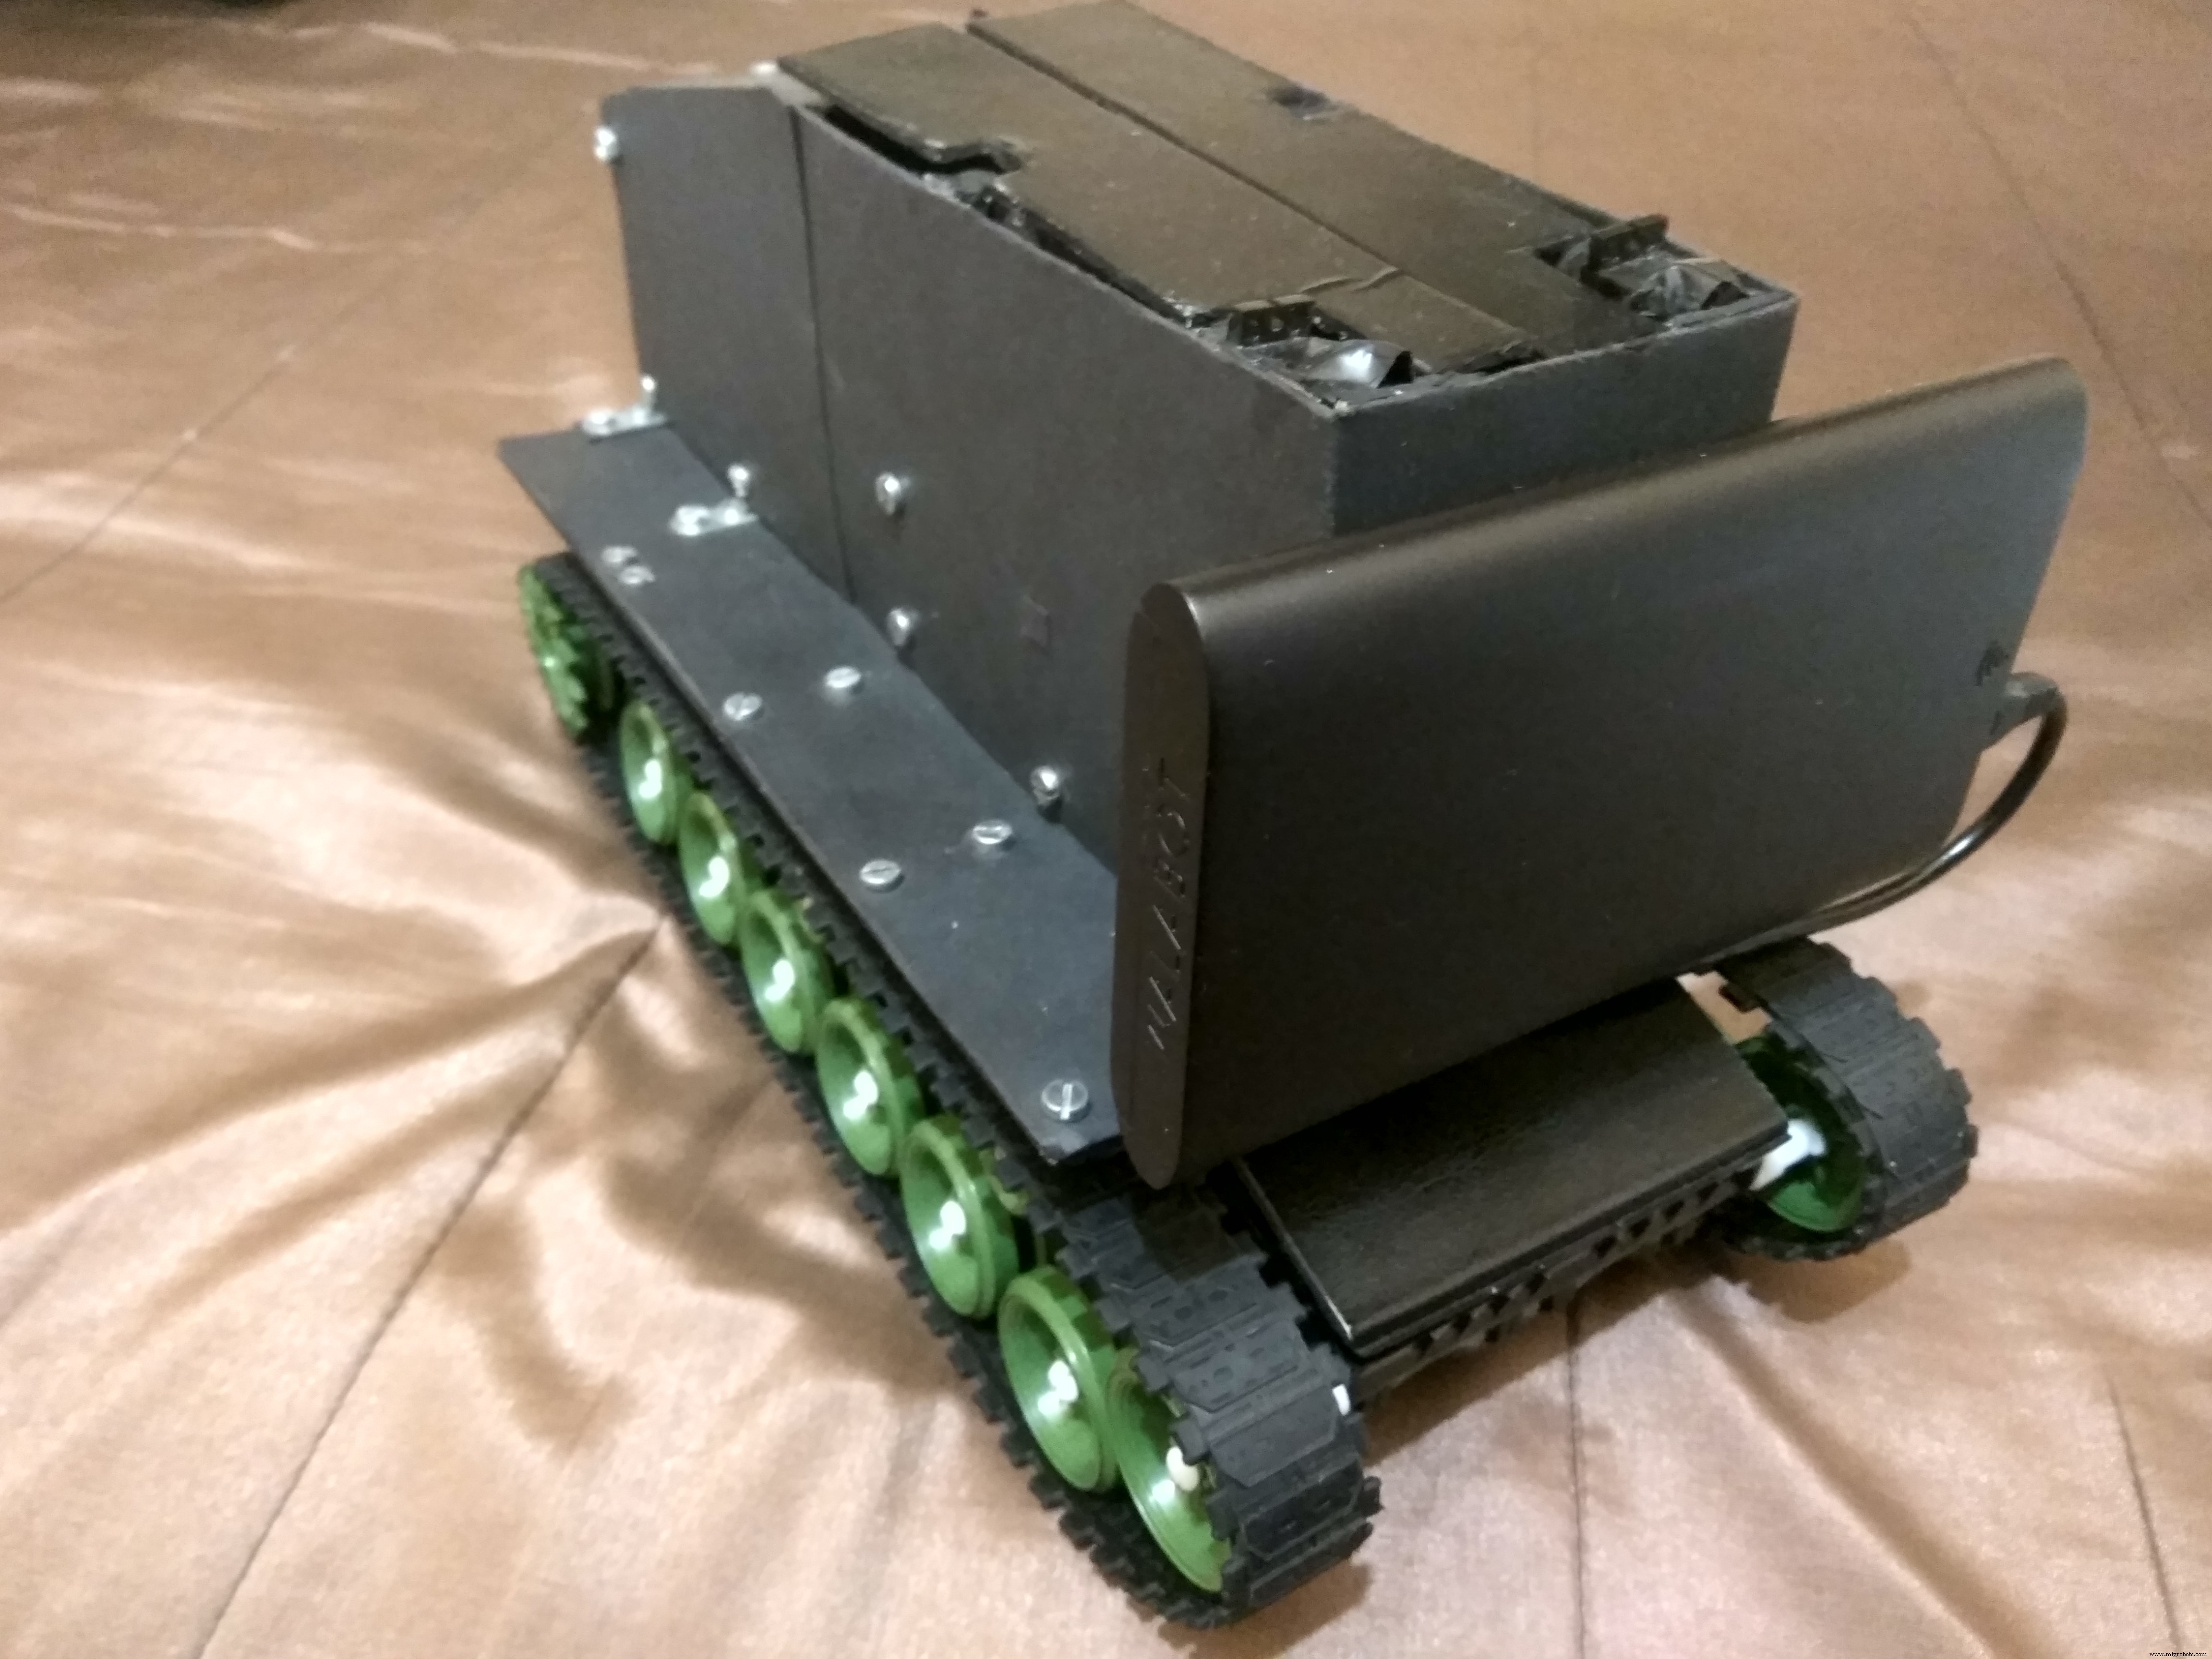
Front und Mitte waren noch offen. Oben brauchte ich eine Luke, um das Bier ganz zu verstecken. Zwei Servos, Heißkleber und Isolierband bewegen die Luke. Sie dient nur der Optik, schützt das Bier nicht wirklich – aber es sieht cool aus, wenn sie sich öffnet und das Bier hochfährt.

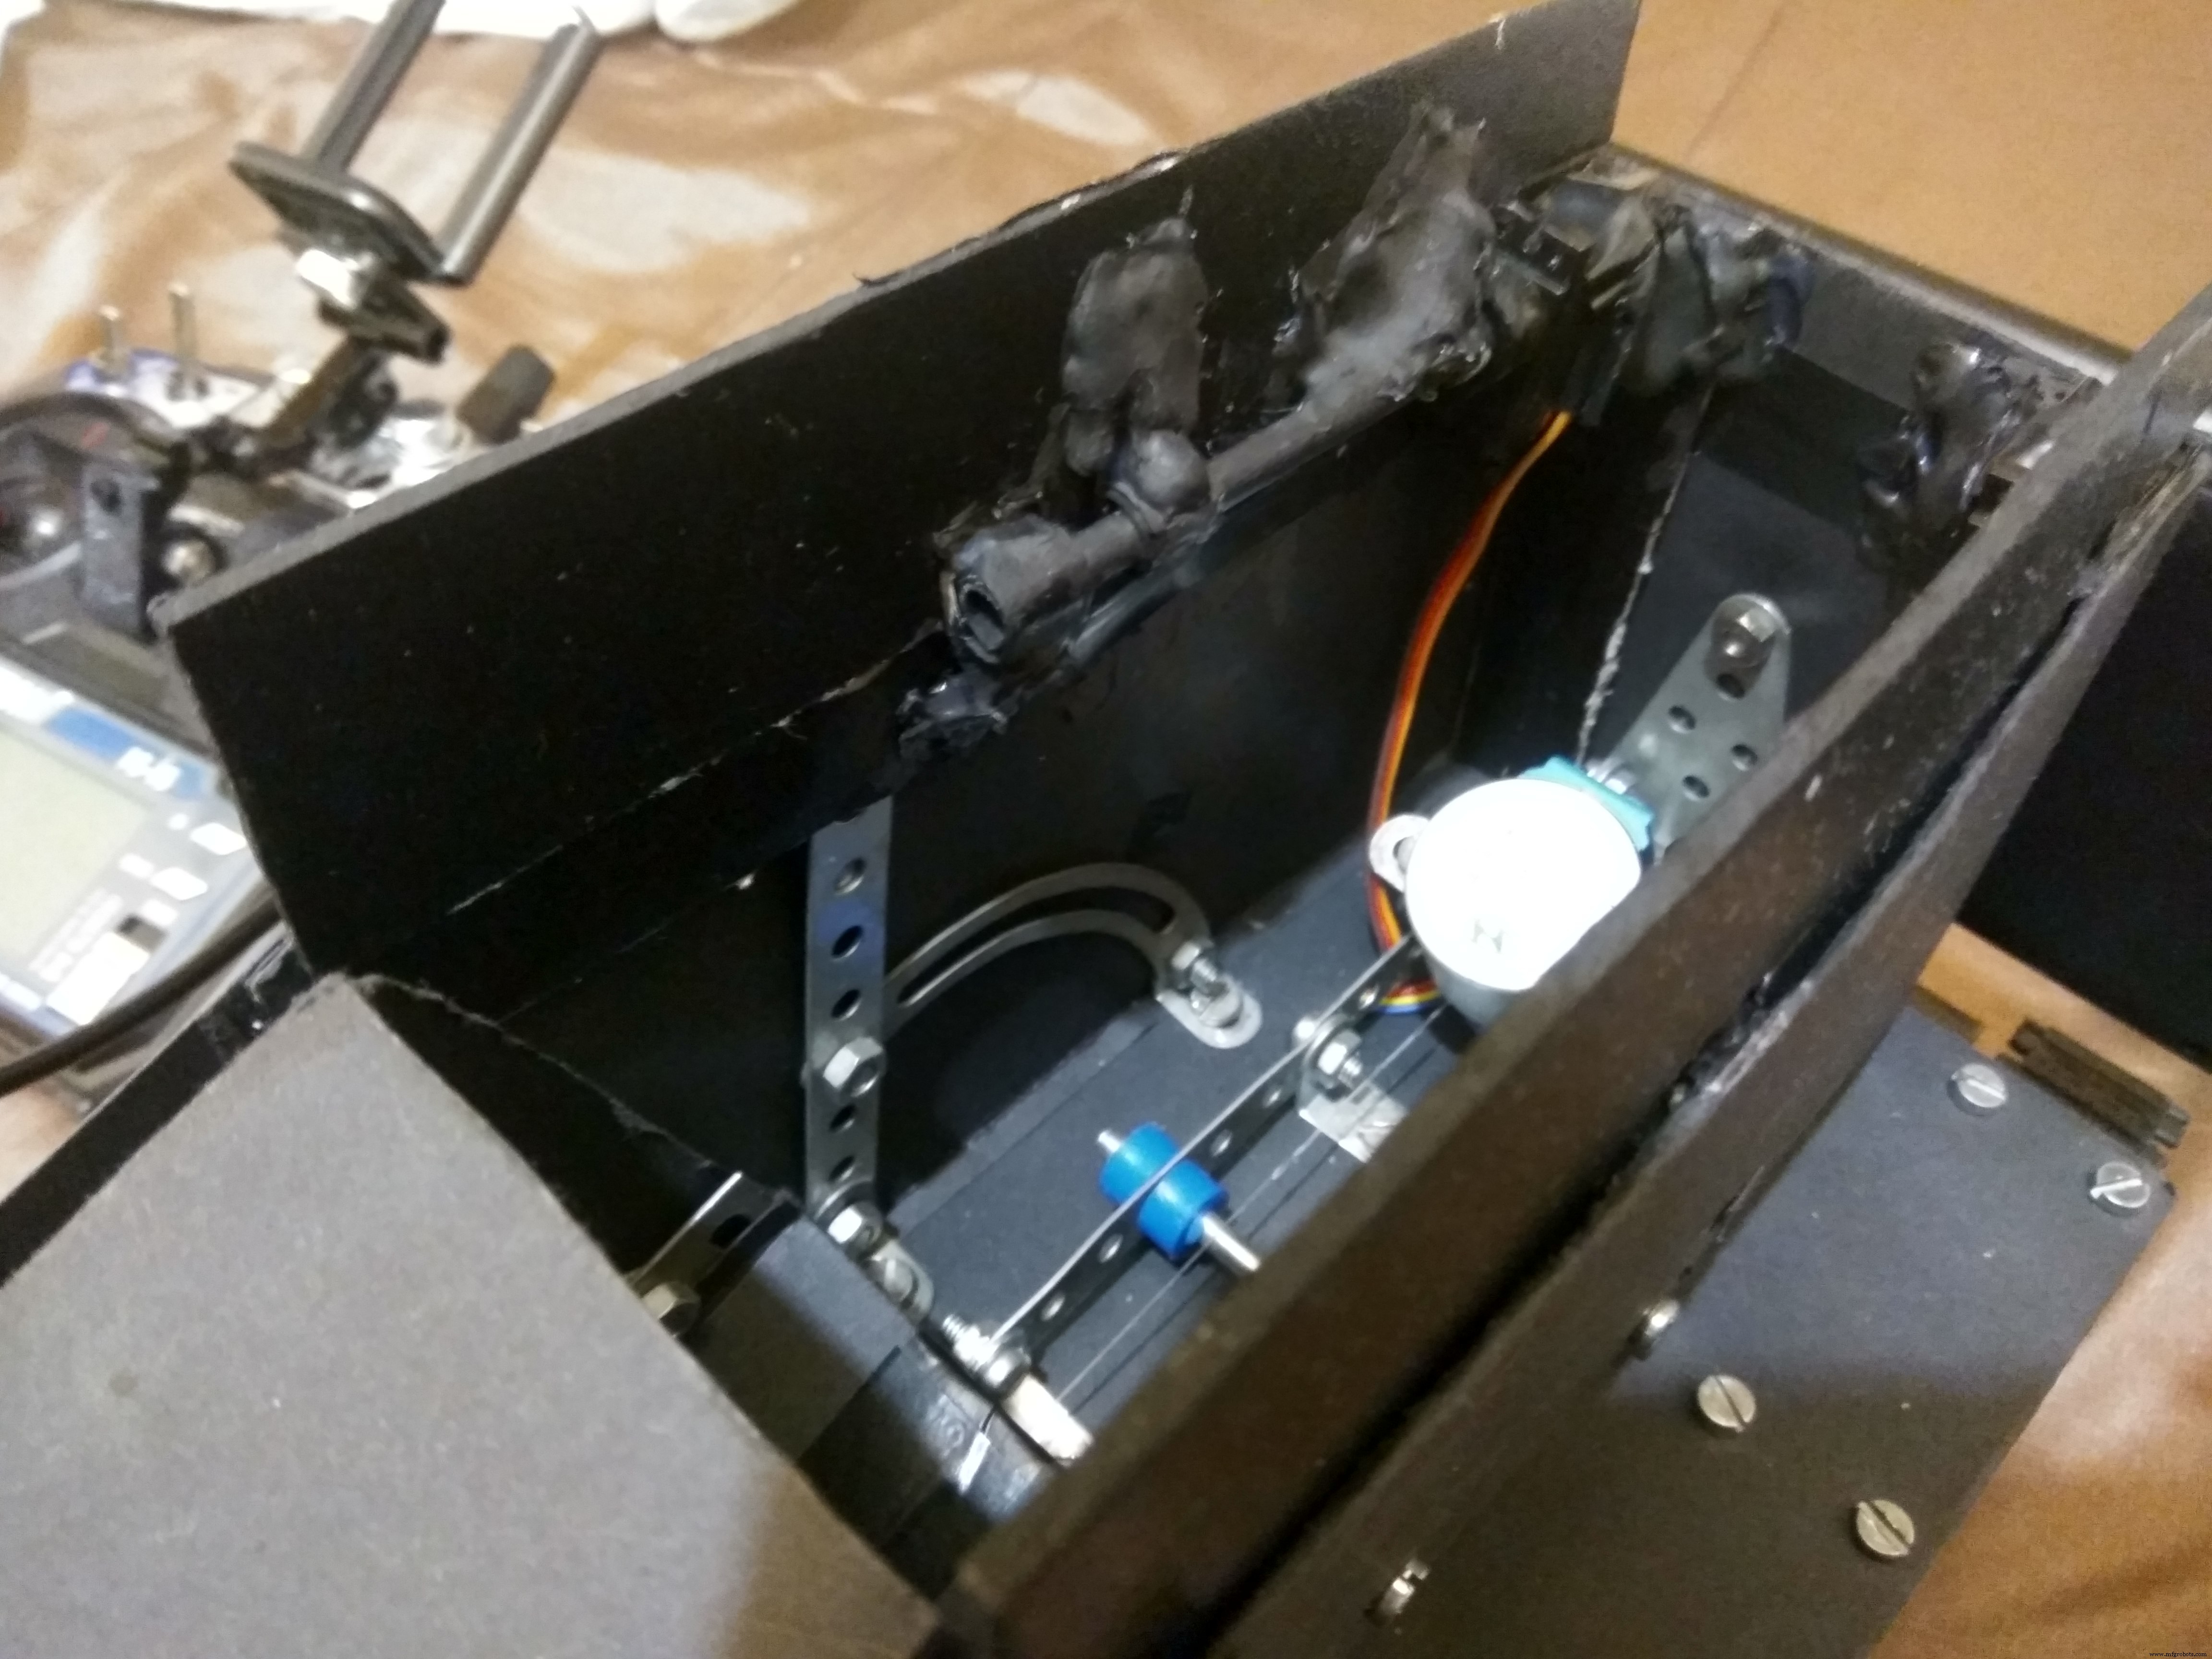
Die Türen bestehen aus zwei Plastikplatten, Holzstäbchen und gerolltem Papier, alles mit Heißkleber verbunden. Nicht das Schönste, aber in echt kaum auffällig. Alles schwarz lackiert.
Kran – Version 2
Für zuverlässigen Betrieb fehlte noch Feedback. Ursprünglich wollte ich einen einfachen binären Schalter: Kran unten = Stromkreis geschlossen, oben = offen. Schrauben und Feder im roten Kreis sollten diesen Schalter bilden. Ein Timer hätte die obere Position bestimmt.

Das war nicht zuverlässig und konnte den Kran beschädigen. Bessere Lösung: Ein 10 kΩ-Potentiometer am Ende der Kranwelle geklebt – so habe ich zuverlässigen Winkel-Feedback. Obere und untere Position lassen sich präzise bestimmen. Übrigens: Bis hier testete ich mit einem Arduino Uno, weil dessen Proto-Shield so praktisch ist.

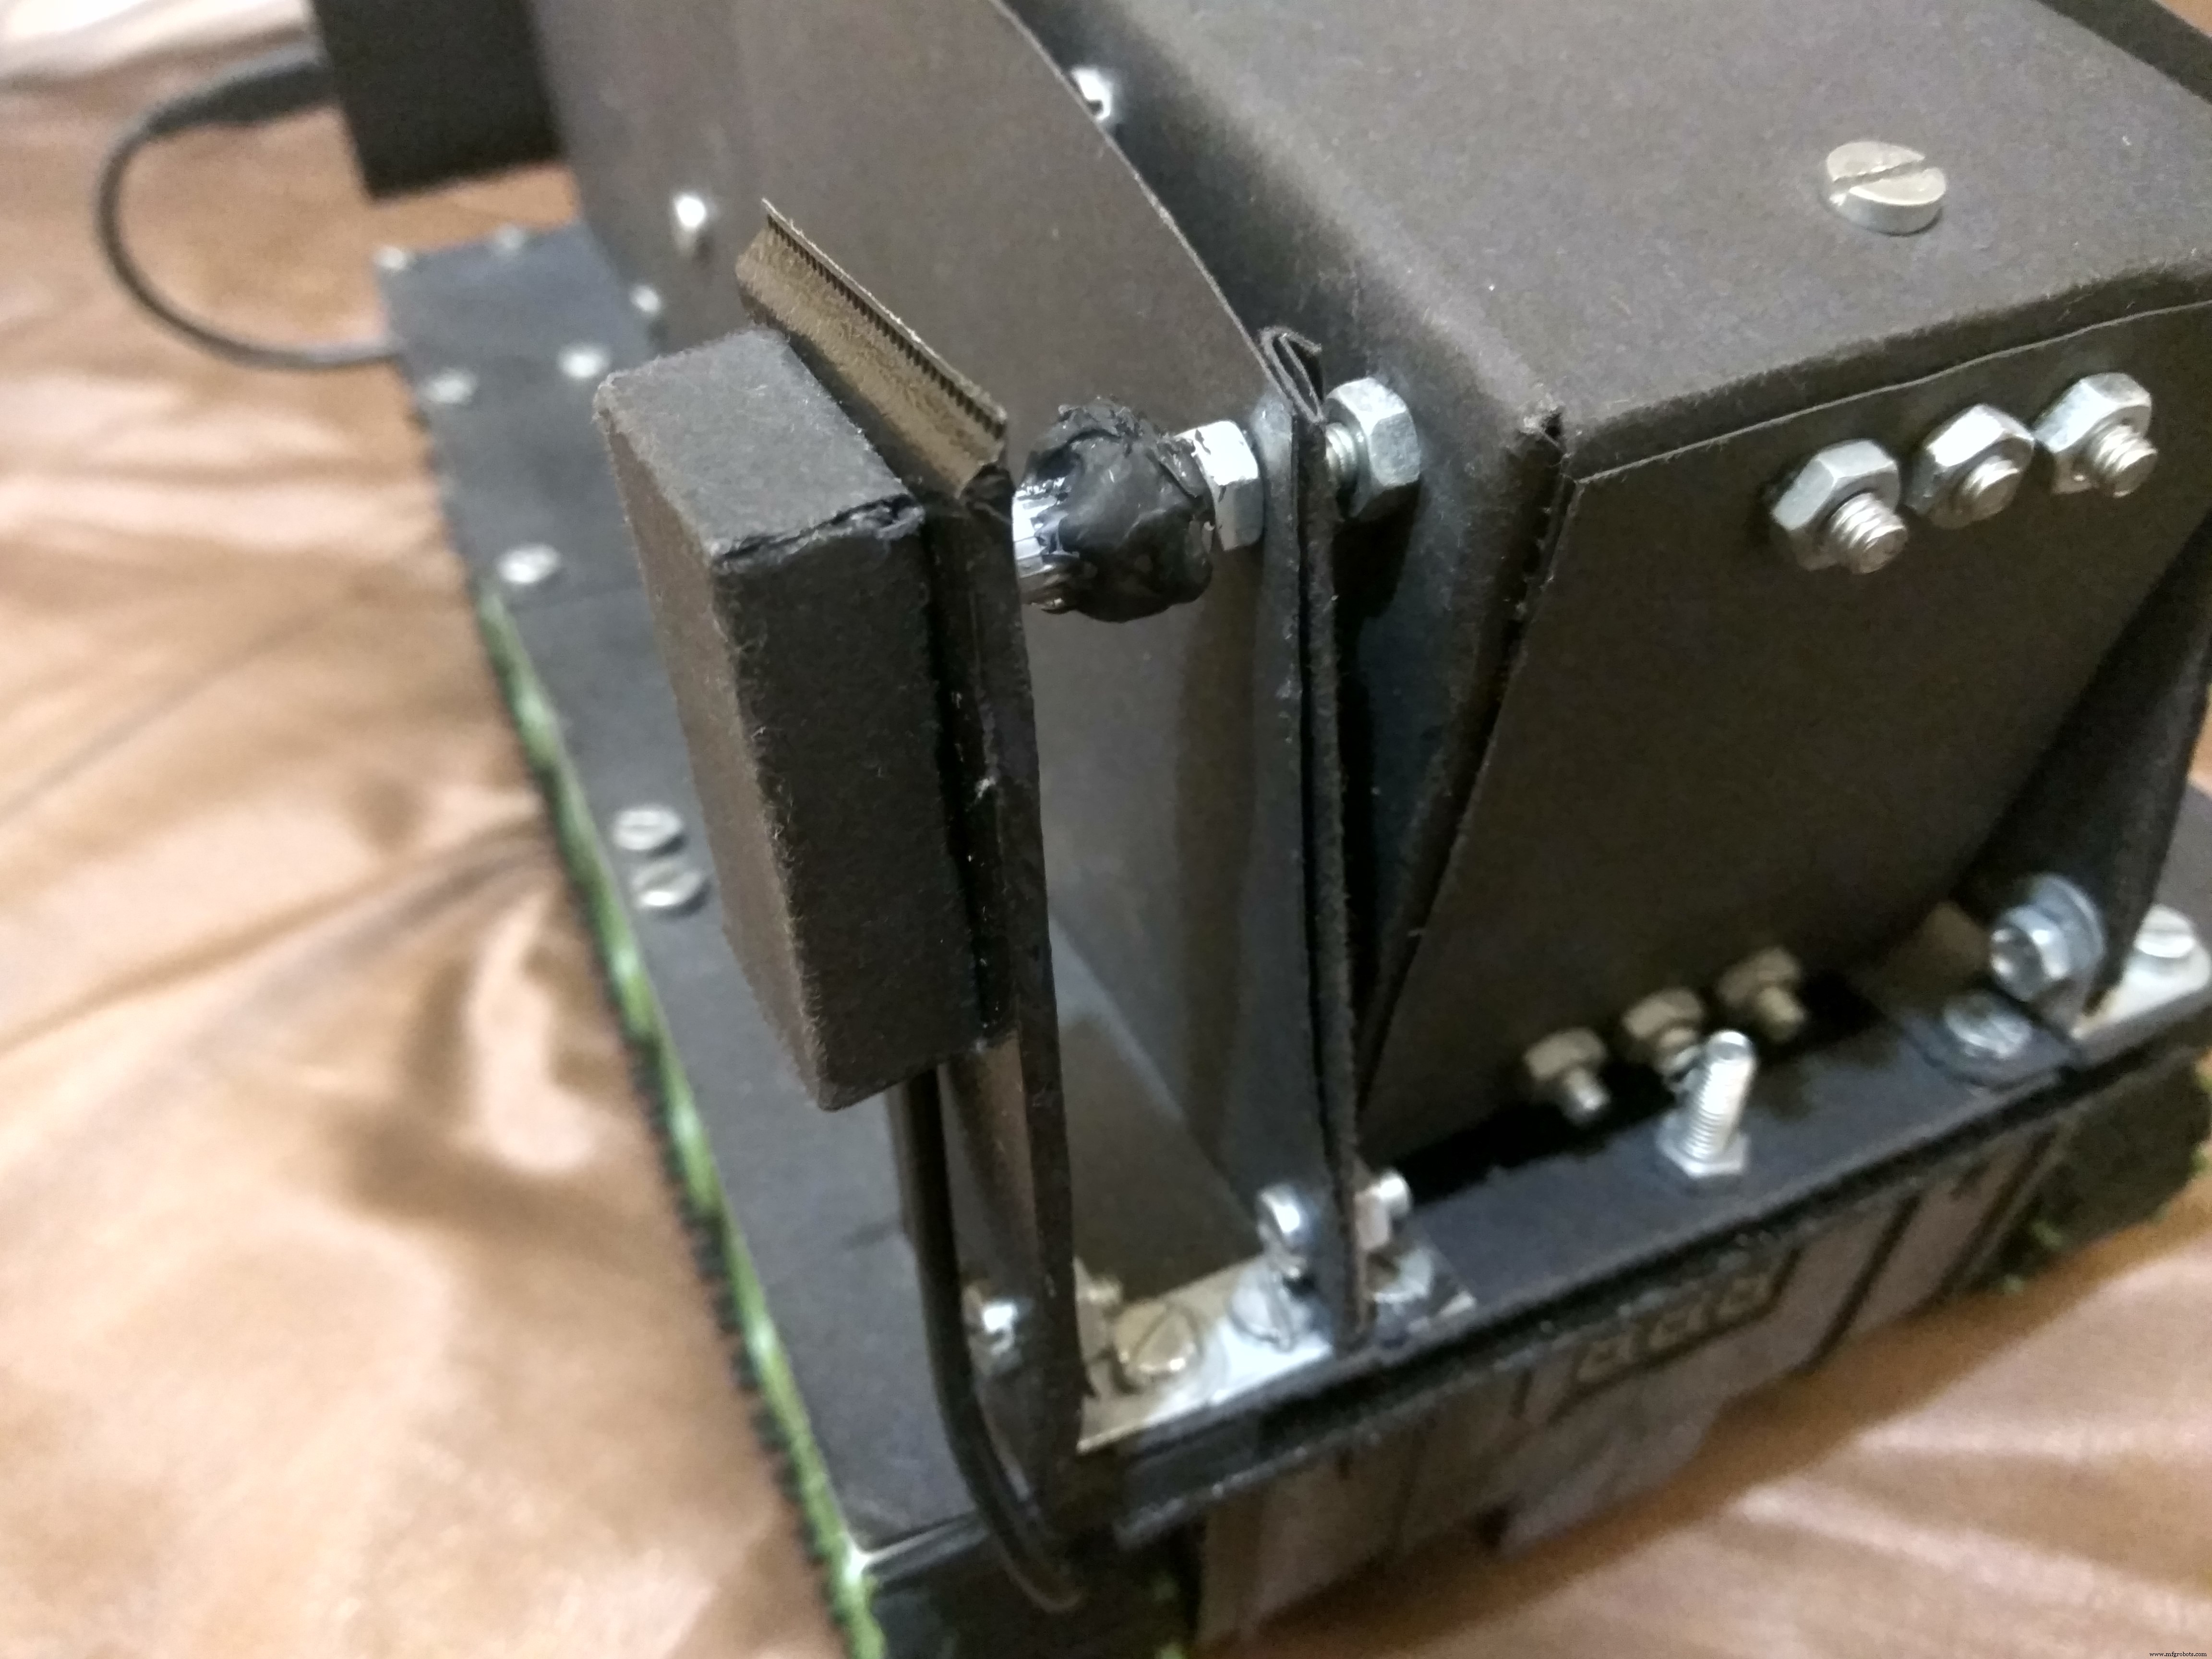
Dieses Feedback-Element gefällt mir sehr – war nicht geplant, wertet den Panzer optisch auf.
Schaltung
Der Panzerkörper ist fertig, jetzt die Elektronik.

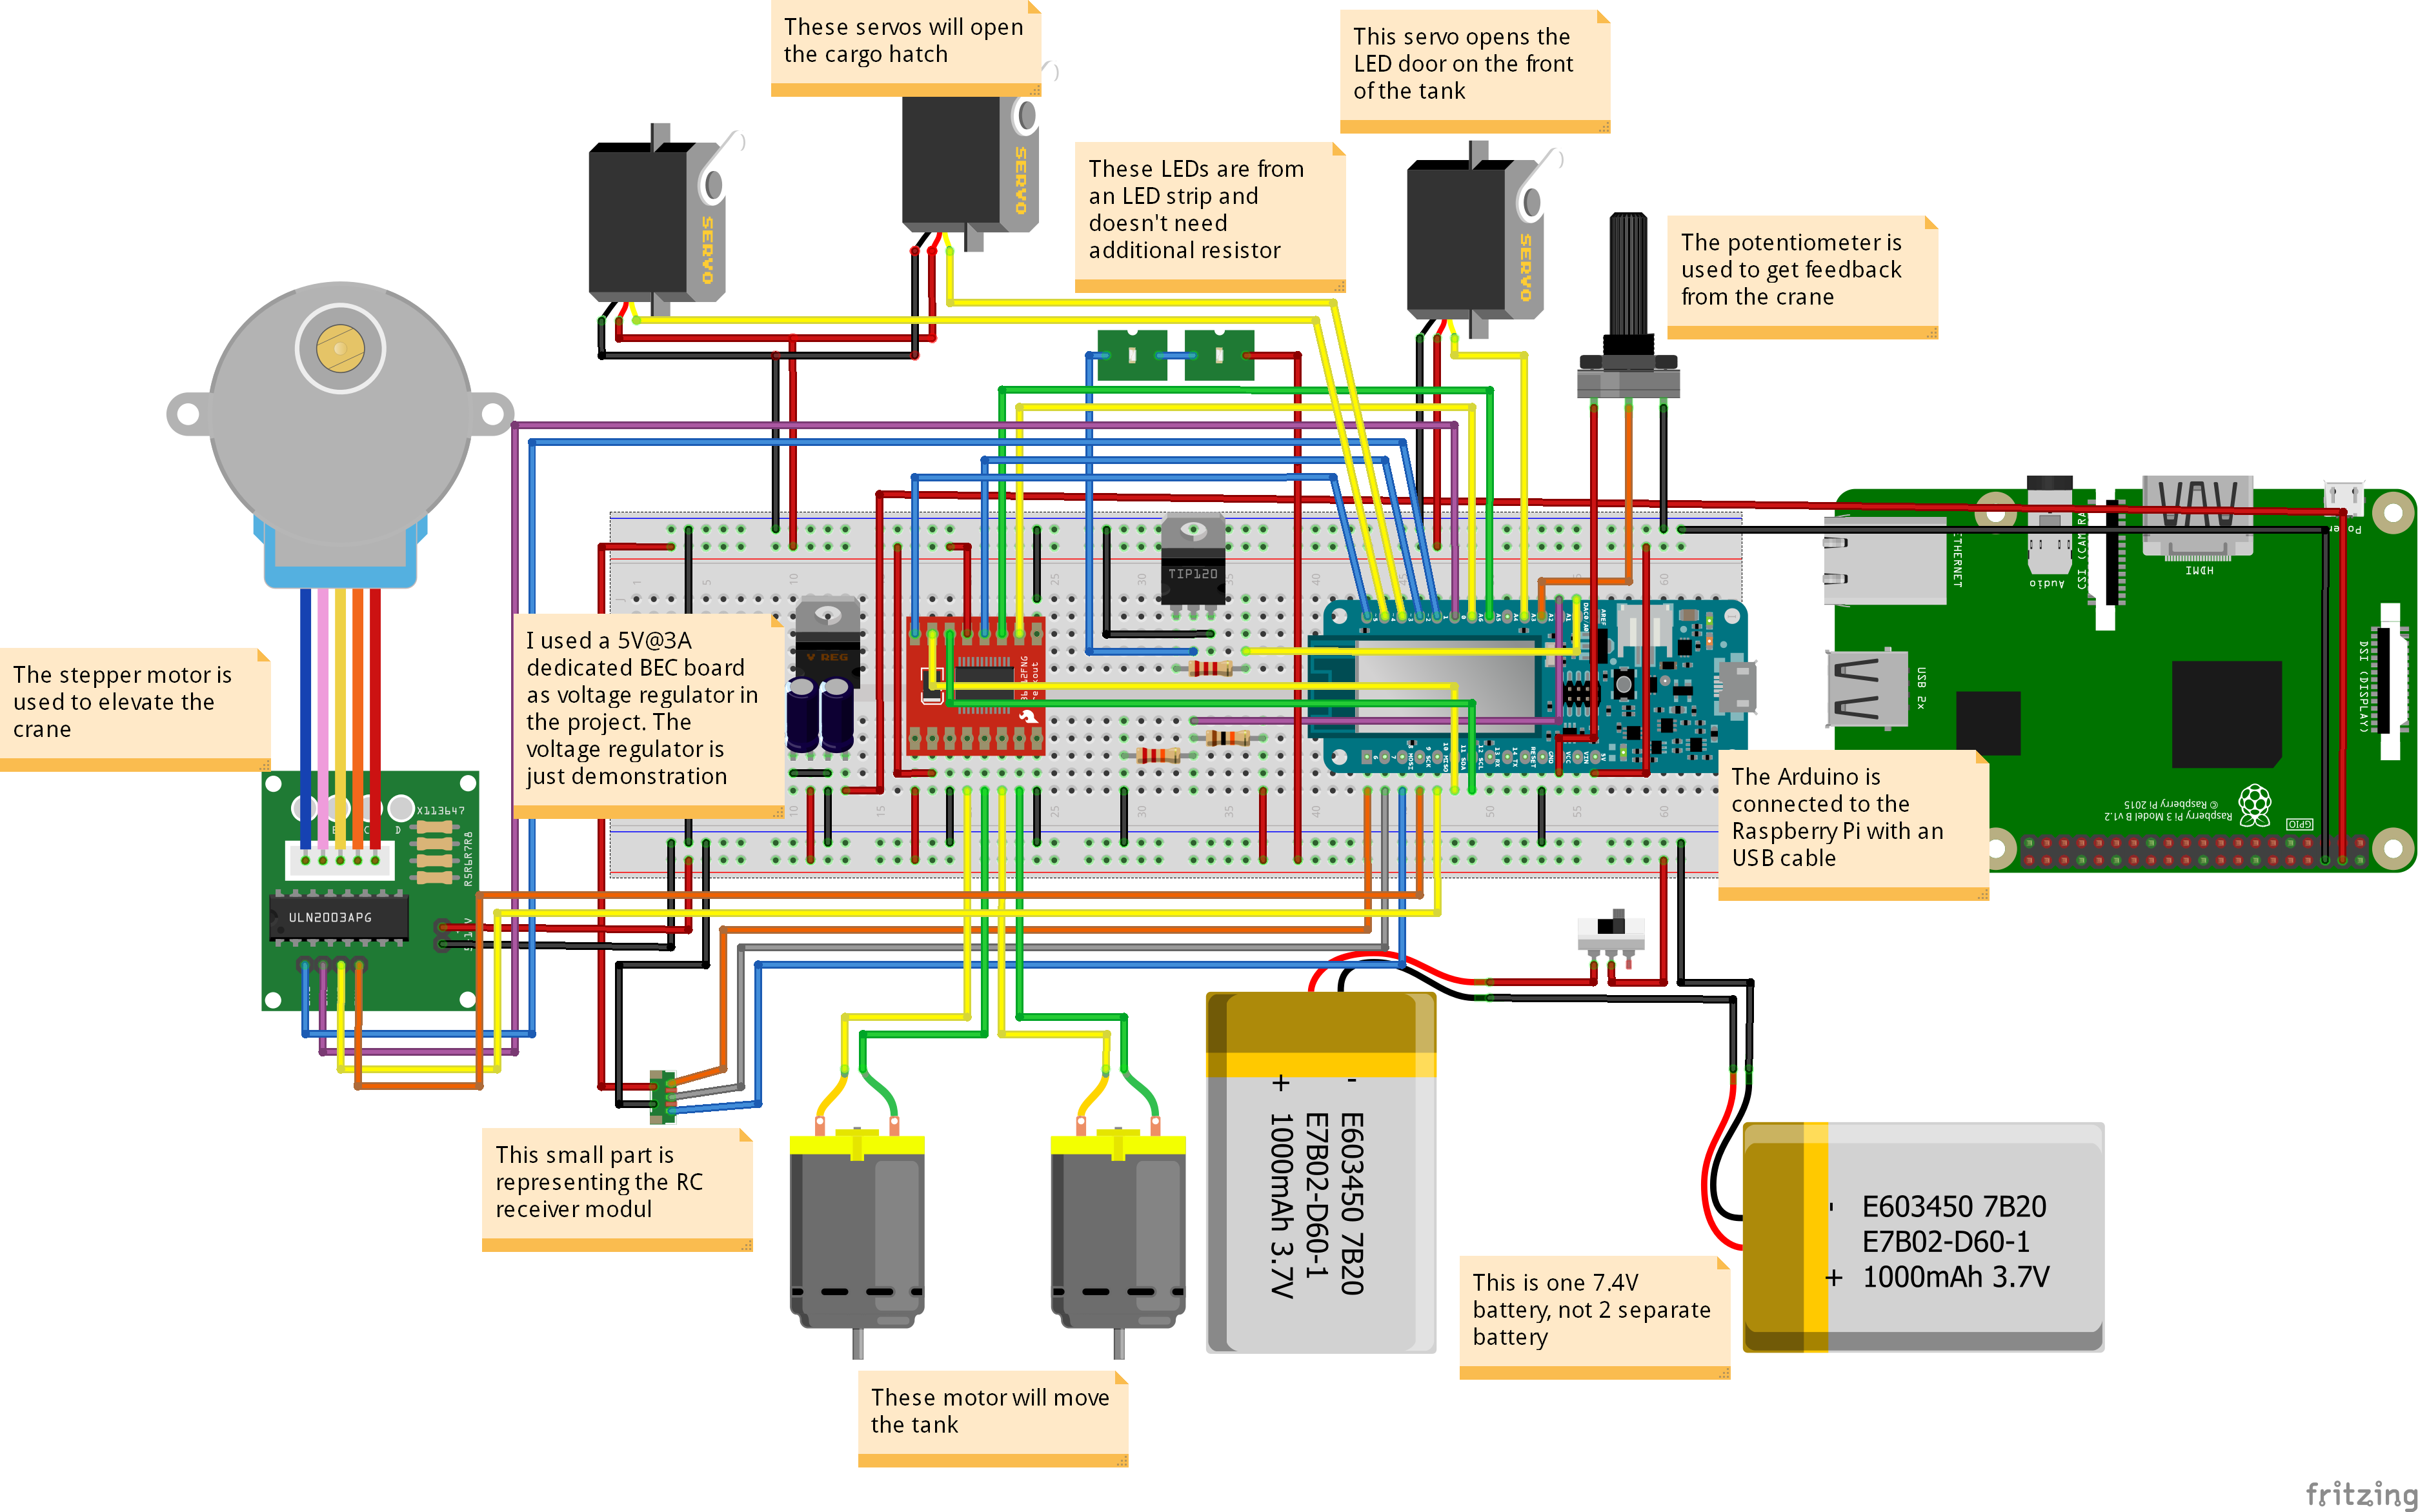
Der Schaltplan wirkt komplex, ist aber geradlinig. Die Notizen helfen beim Verständnis.
Die WiFi-Funktion des MKR1000 wird derzeit nicht genutzt. Man kann ihn nicht einfach durch einen Arduino Uno ersetzen, wenn man RC-Steuerung möchte: Mein Projekt nutzt 3 Kanäle für Geschwindigkeit, Lenkung und Kran. Dafür braucht man 3 Pins mit externer Interrupt-Fähigkeit. Der Uno hat nur 2 solche Pins (Pin 2 & 3), die zum Auslesen der PWM-Signale des RC-Empfängers nötig sind.

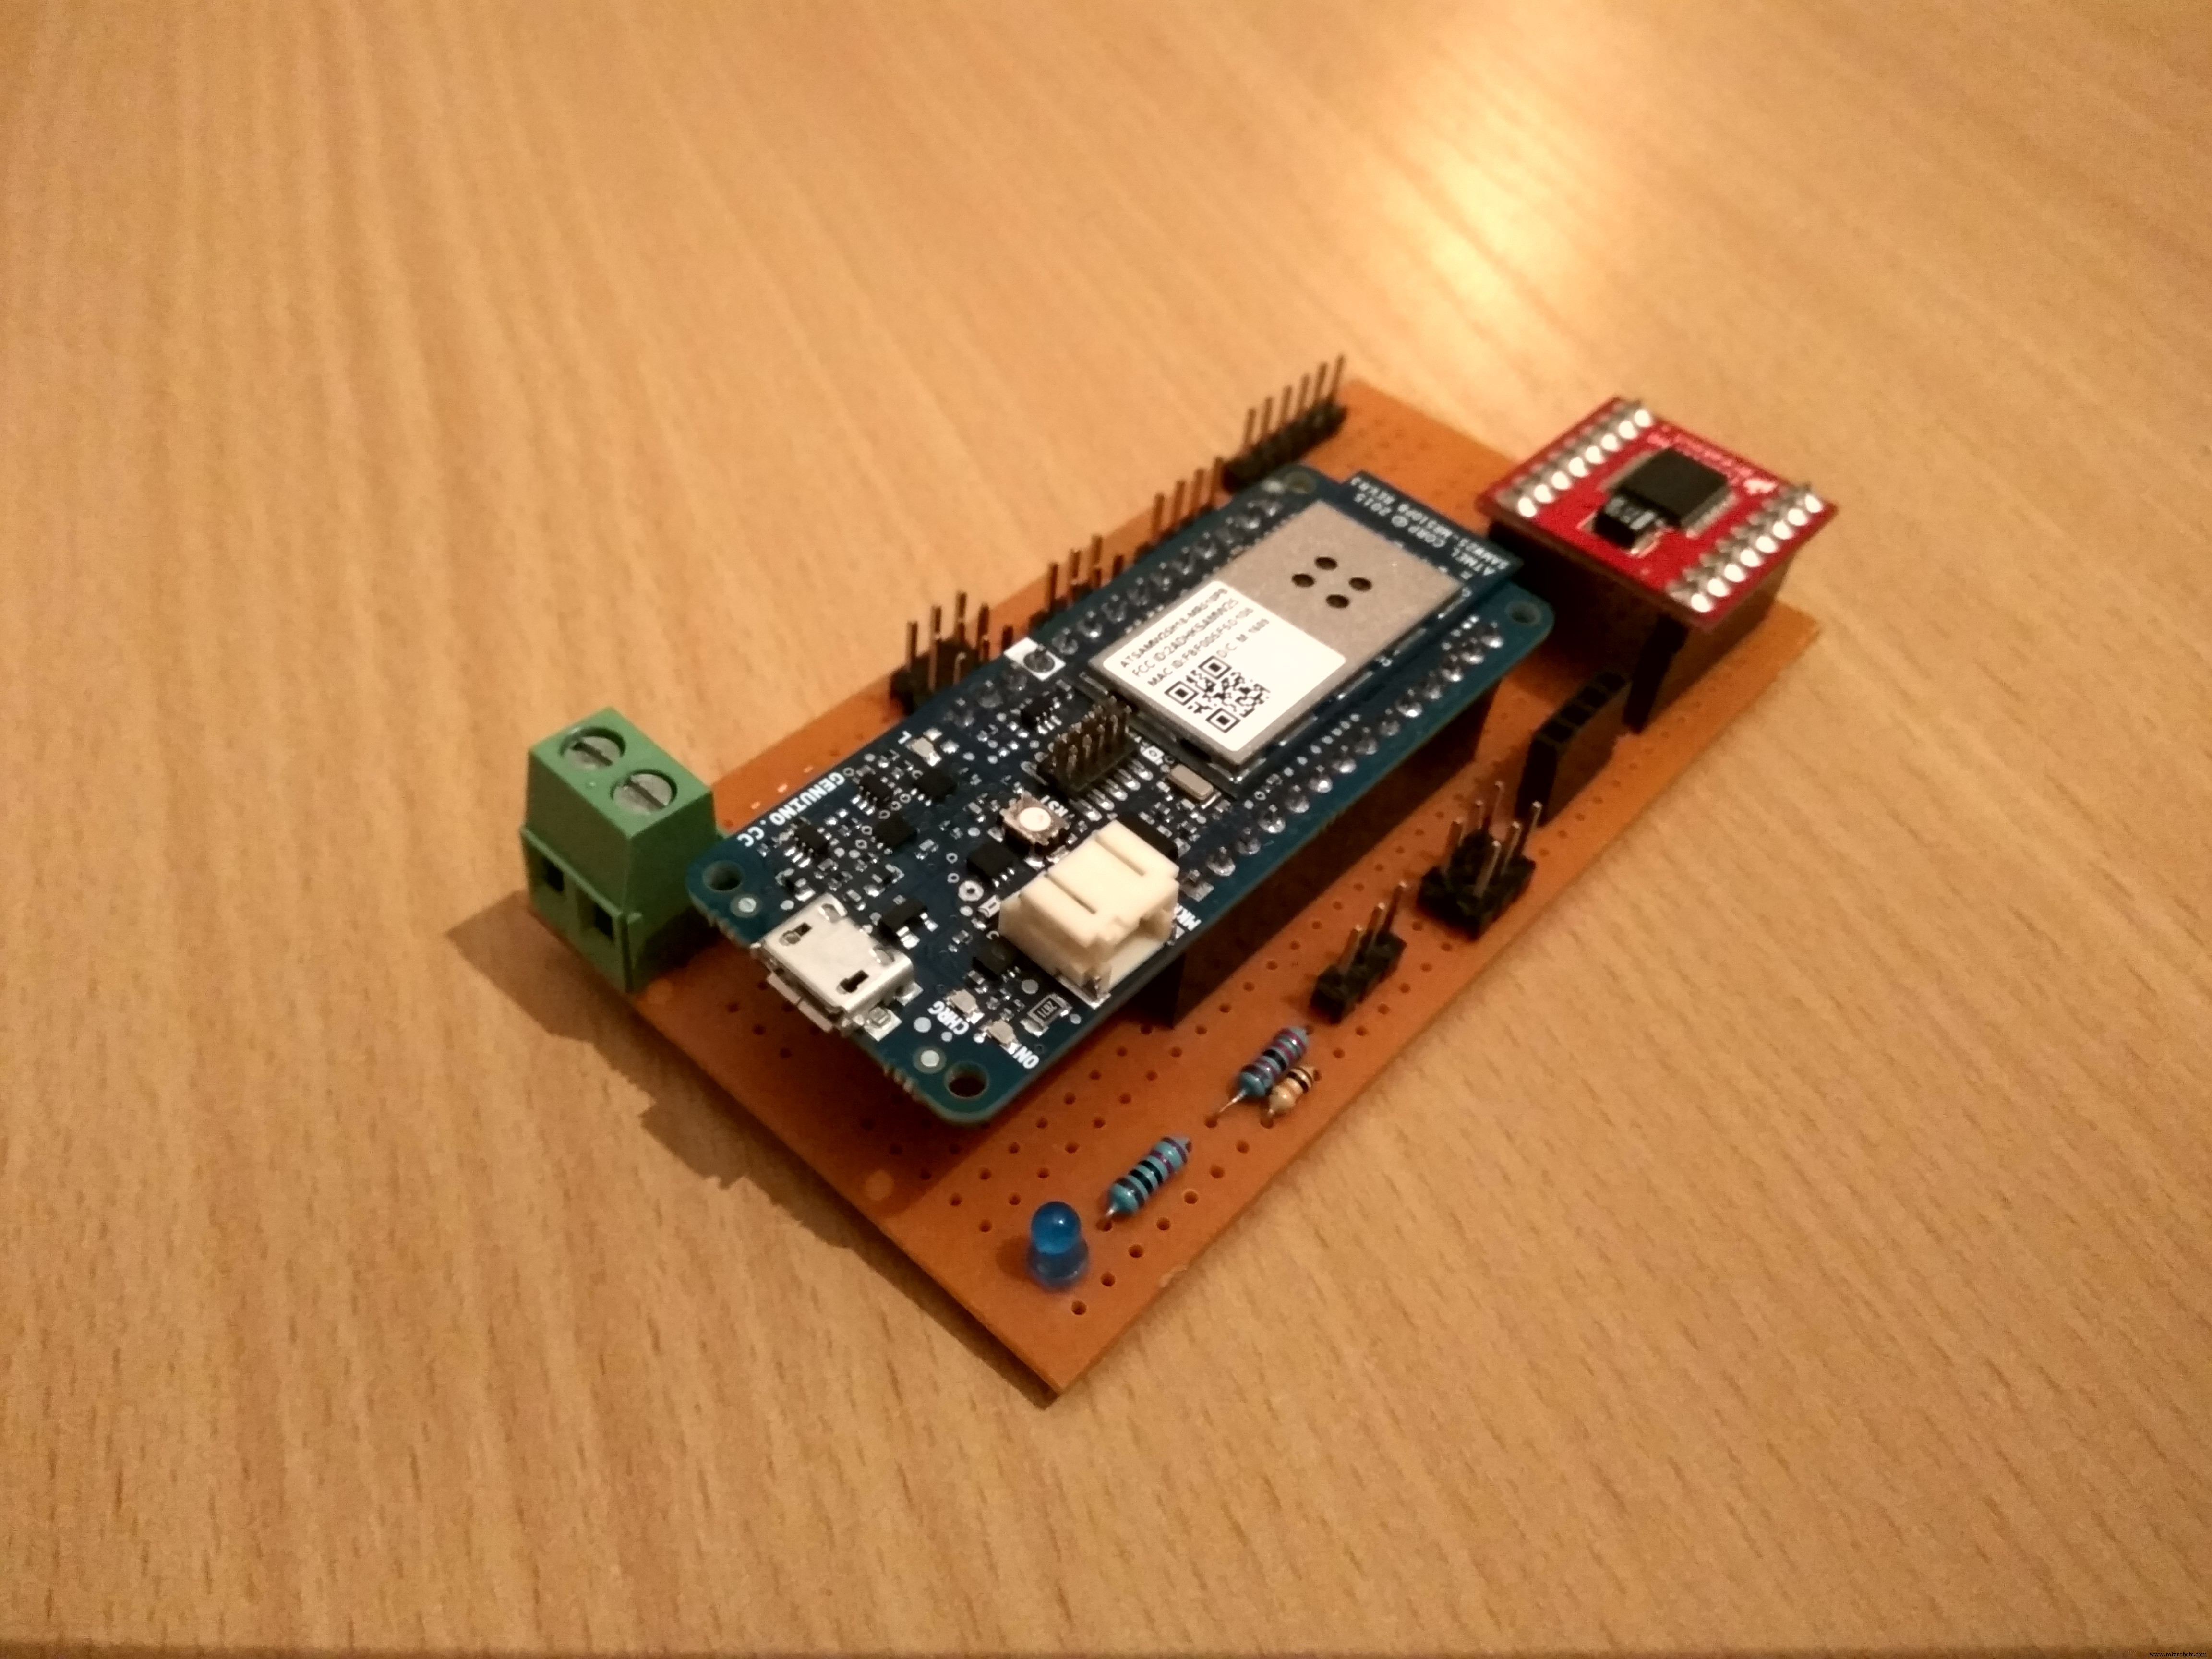
Die Schaltung wurde auf einer Lochrasterplatine kompakt aufgebaut. Die blaue LED links war als Debug-LED gedacht, wurde nie genutzt. Der grüne Stecker verbindet den LiPo-Akku.
Die meisten Kabel führen zum oberen Teil des Panzers – die Platine wurde dort verklebt, um „Kabelsalat“ zu vermeiden.

Ursprünglich begann ich mit einem Raspberry Pi Zero W, wechselte aber wegen Leistung auf den Raspberry Pi 3 B.
Zusätzlich fügte ich ein verstecktes Scheinwerfer-Feature hinzu: Die schwarze Plastikabdeckung rechts lässt sich per Servo hochklappen. Ein Segment eines 12 V LED-Strips wird von 7,4 V LiPo gespeist – die LEDs sind schwach. Ich ersetzte die mittlere LED durch einen Draht, damit die restlichen heller leuchten. Funktioniert perfekt.


Die Front-LEDs werden vom gleichen Pin wie die blaue Debug-LED gesteuert. Ich erweiterte die Platine um Header und einen Transistor. Das Ergebnis:

Arduino – Hardware
Der Arduino MKR1000 steuert den Panzer. Er ist das kleinste Arduino-kompatible Board in meiner Sammlung, das 3 externe Interrupts und genügend Pins bietet. WiFi wird nicht genutzt.
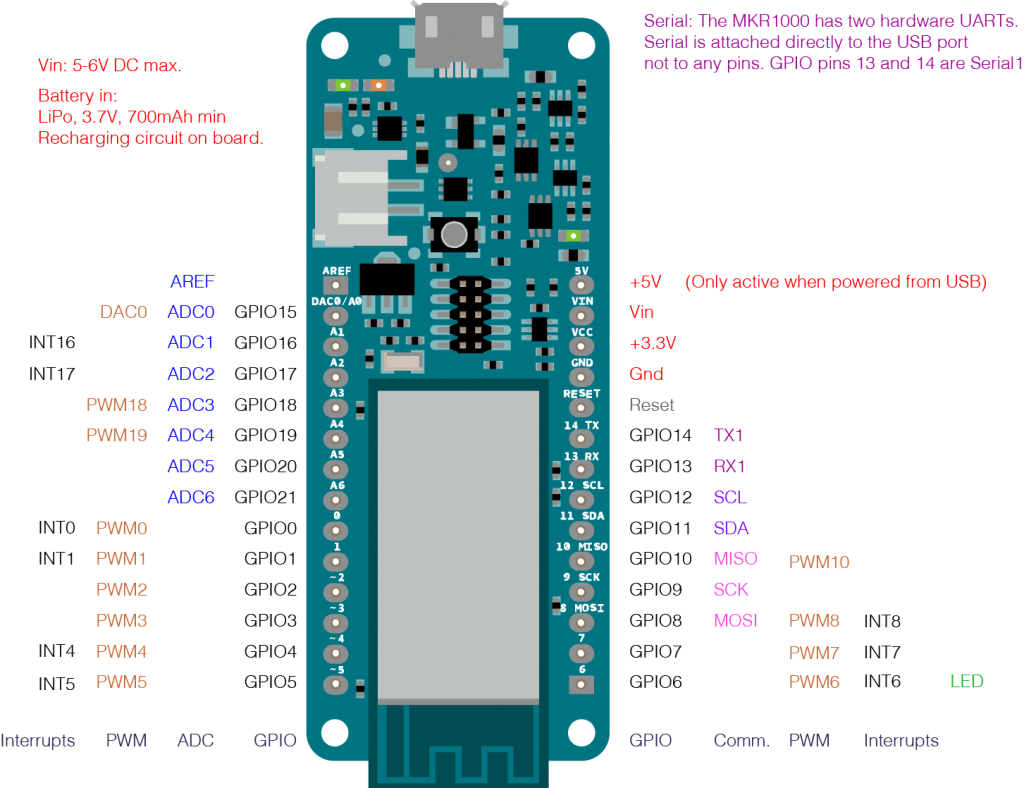
Der Panzer braucht 5 PWM-fähige Pins: 3 für Servos, 2 für Motoren. Der MKR1000 hat 12 PWM-Pins (Markierung ~). Pins 2–5 sind Hardware-PWM; die anderen wahrscheinlich Software-PWM. Die Dokumentation nannte ursprünglich nur 4 Hardware-PWM-Pins. Zunächst steuerte ich die Luke über zwei Software-PWM-Pins. Die Kombination aus Software-PWM und hardware-interrupt-basiertem PWM-Einlesen verursachte Probleme.
Lösung: Hardware-PWM-Pins für die Servos nutzen. Einen Hardware-Pin musste ich für den Luke-Servo opfern, da die anderen zwei für die Motoren nötig waren. Dank TB6612FNG Treiber brauche ich nur 2 PWM-Pins (plus 4 digitale) für die Motoren. Der Luke-Servo ist langsamer und brummt nur leise. Die Reduzierung auf einen Software-PWM-Pin half. Zukünftig könnte man die Luke per Magnetventil öffnen.

Der Arduino misst die Akkuspannung und sendet sie per Serial. Zusätzlich integrierte ich ein einfaches Voltmeter am Heck als Benutzer-Feedback zum Akkustatus – separater Kreis, nicht Arduino-gesteuert.
Arduino – Funksteuerung
Der MKR1000 verarbeitet 3 separate PWM-Signale per externen Interrupts. Pulsbreite ca. 1000–2000 µs.
- Kanal 1 (vertikal):
motorSpeedBase = (vertical_pulse_time - 1500) / 2;– Basisspeed, skaliert auf –255 bis 255 (8‑Bit PWM). - Kanal 2 (horizontal):
motorSpeedChange = (horizontal_pulse_time - 1500) / 3;– Lenkung, Division durch 3 für bessere Kontrolle. - Kanal 3 (Schalter):
elevated = state_switch_pulse_time < 1500;– 1000 µs aus, 2000 µs an → Bool.
Endgültige Motorgeschwindigkeiten:
int rightMotorSpeed = motorSpeedBase + motorSpeedChange;
int leftMotorSpeed = motorSpeedBase - motorSpeedChange;
Werte werden auf ±255 begrenzt. Liegt ein Speed unter Minimum, wird der Motor deaktiviert.
Kran & Luke:
void handleCrane() {
  int craneValue = analogRead(CRANE_FEEDBACK_PIN);
  if (elevated) {
    if (craneValue < CRANE_ELEVATED_VALUE) {
      elevateCrane();
    } else {
      disableTheCoils();
    }
    openTheHatch();
  } else {
    if (craneValue < CRANE_LOWERED_VALUE) {
      closeTheHatch();
      disableTheCoils();
    } else {
      dropCrane();
    }
  }
}
Prüft Kranzustand. Wenn hochgefahren, aber nicht oben → Luke öffnen, Kran heben. Wenn runtergefahren, aber nicht unten → Kran senken, dann Luke schließen. Schrittmotor-Spulen am Ende deaktivieren (sonst Überhitzung & Akkuentleerung).
Arduino – Raspberry Pi Kommunikation
Arduino und Pi sind per USB–Micro-USB verbunden und kommunizieren seriell. Der Pi steuert den Arduino mit folgenden Befehlen:
s→ Funksteuerung aus, nur serielle Befehle akzeptieren. Arduino antwortet „OK“ und deaktiviert Funk.r→ Funksteuerung wieder einschalten.e→ Kran heben (Luke öffnen).d→ Kran senken.m X Y→ Motorgeschwindigkeiten setzen. X = motorSpeedBase, Y = motorSpeedChange (beide Integer).b→ Arduino antwortet mit Integer: Akkuspannung × 100.l→ Beleuchtung an.o→ Beleuchtung aus.
Bei serieller Steuerung deaktiviert der Arduino Interrupts an RC-Kanal 1 & 2, nicht an Kanal 3. Kanal 3 (Schalter) dient als Sicherheitsabschaltung, falls der autonome Modus ausartet.
Walabot
Walabot ist ein 3D-Sensor, der Mikrowellen für Imaging nutzt. Er kann durch Wände sehen, Atmung aus der Ferne erkennen, im Dunkeln sehen u. v. m. Ich empfehle, sich darüber zu informieren.

Für die Nutzung mit dem Raspberry Pi muss das Walabot SDK installiert werden. Download hier, die API-Seite hilft bei der Installation. Viele nützliche Infos und Beispiele dort.
Stromaufnahme: 0,4–0,9 A. Der Pi-Standard-USB-Port liefert max. 600 mA – zu wenig. In /boot/config.txt die Zeile max_usb_current=1 hinzufügen → 1200 mA.
Problem: Arduino und Servos werden auch vom Pi versorgt. Beim Start des Walabot trat WALABOT_ERR_PROTOCOL auf (Brownout). Der BEC liefert bis zu 3 A – genug. Der Walabot hat zwei Micro-USB-Ports. Der mittlere Port kann zur Stromversorgung genutzt werden, während der andere kommuniziert. Dazu musste ich den Walabot öffnen und einen Jumper umsetzen.

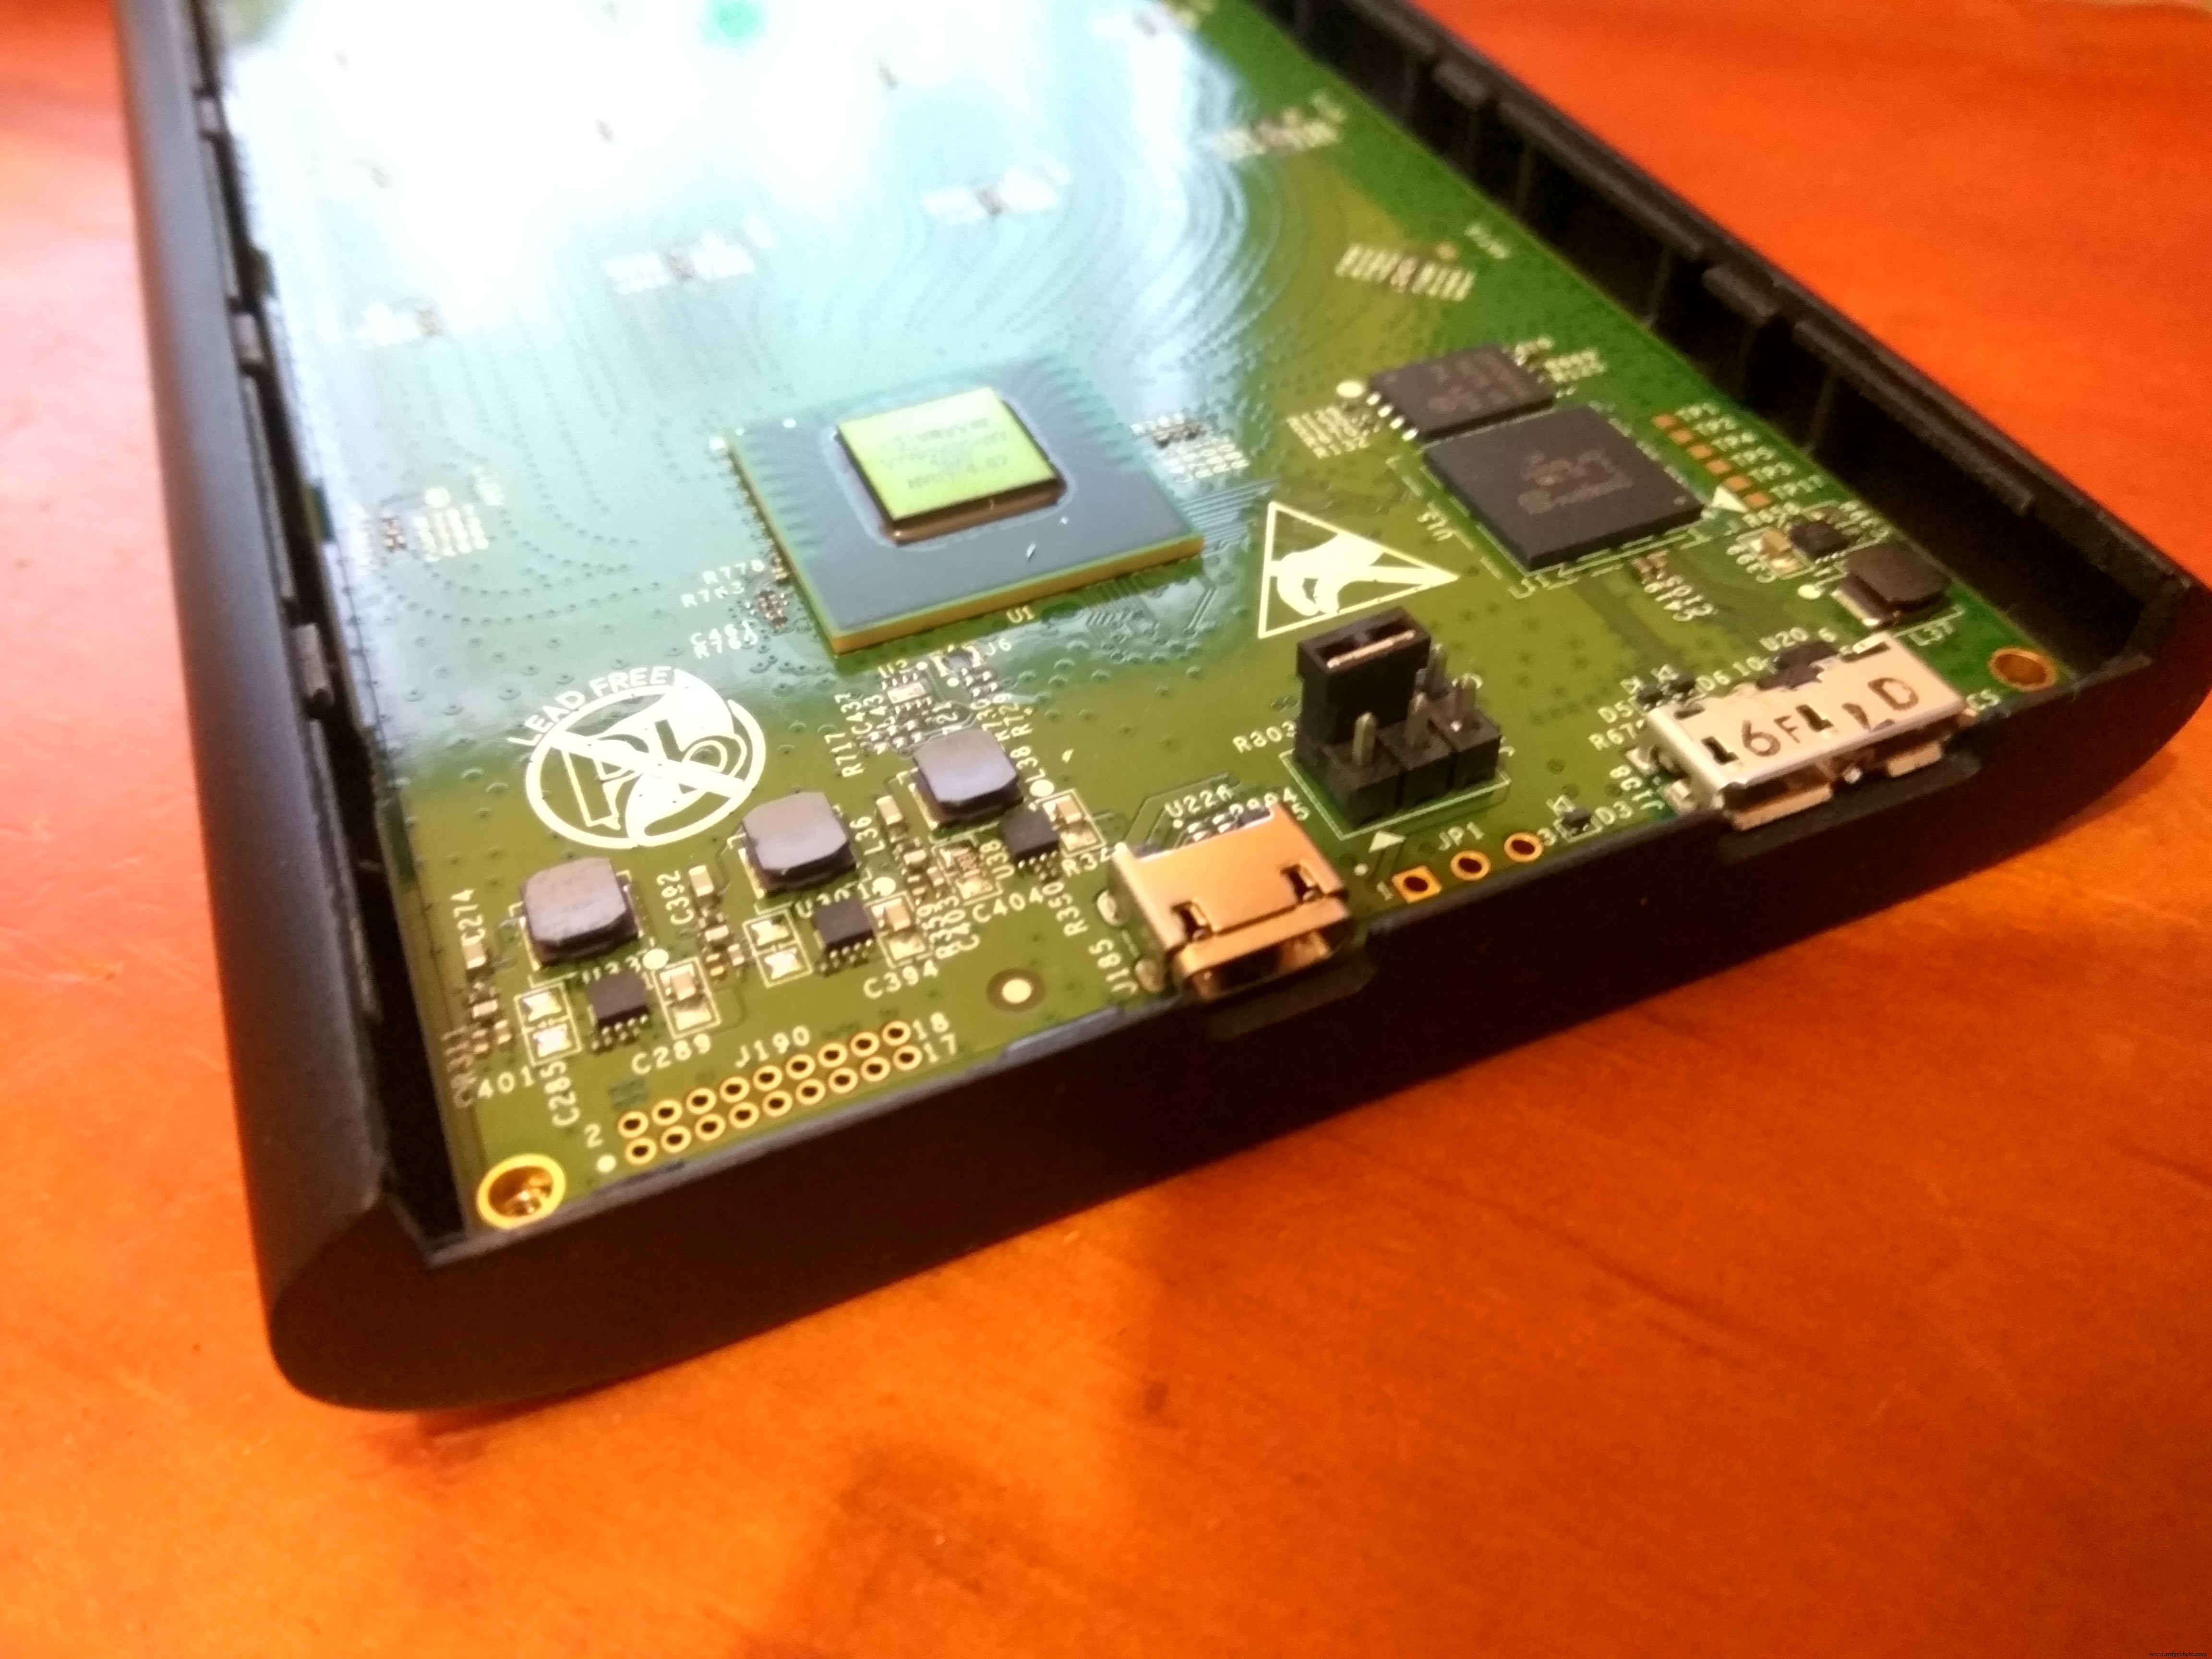
Danach lief der Walabot fehlerfrei.
Das Logo auf der Rückseite (glatte Seite ist Front) enthält vier starke Magnete – perfekt für die magnetische Befestigung an der Metallfront ohne Extra-Hardware.
Folge-mir-Modus
Ein Highlight: Der Panzer folgt auf Sprachbefehl. Einmal am Ziel angekommen, fragt man nach dem Bier – ein großartiger Party-Trick!
Das Walabot SDK bietet diverse Interaktionsmöglichkeiten. Ich nutze getTargets mit Moving Target Identification (MTI) Modus. Er erkennt bewegte Objekte vor dem Sensor. Meine Konfiguration: max. 4 Targets, max. Distanz 1,5 m.
Targets haben XYZ-Koordinaten und Amplitude. Ich nutze nur Y (seitlich) und Z (Distanz), Höhe (X) ist irrelevant. Problem: Man weiß nicht, welches Target der Mensch ist.
Früherer Ansatz: Vor „Folge mir“ muss man sich in 80 cm Distanz vor den Walabot stellen. Dasclosest Target mit hoher Amplitude wird als Mensch angenommen. Der Panzer hält den Menschen im Zielbereich.
Das war nicht perfekt. Ein besserer Vorschlag: Gleicher Start (80 cm). Das dem Panzer nächstgelegene Target wird als Mensch genommen. In jeder Iteration wird die neue Position des Menschen als das Target gewählt, das der vorherigen Position am nächsten ist. Wäre der Abstand zu groß, wird die Position nicht aktualisiert und der Panzer stoppt. Er sucht weiter in der Nähe der alten Position – findet er die Person, folgt er weiter.
Betrachtung im Arena-View (Zielbereich = rotes Rechteck, blau = nächstes Target = Mensch):

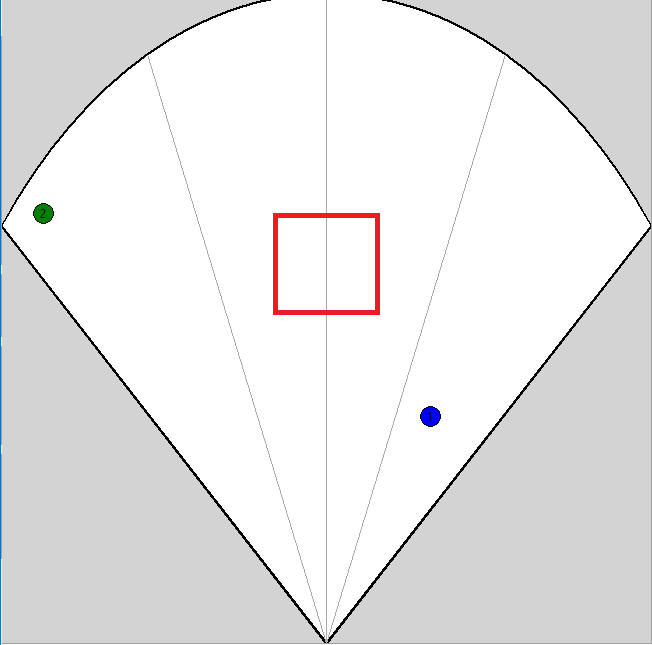
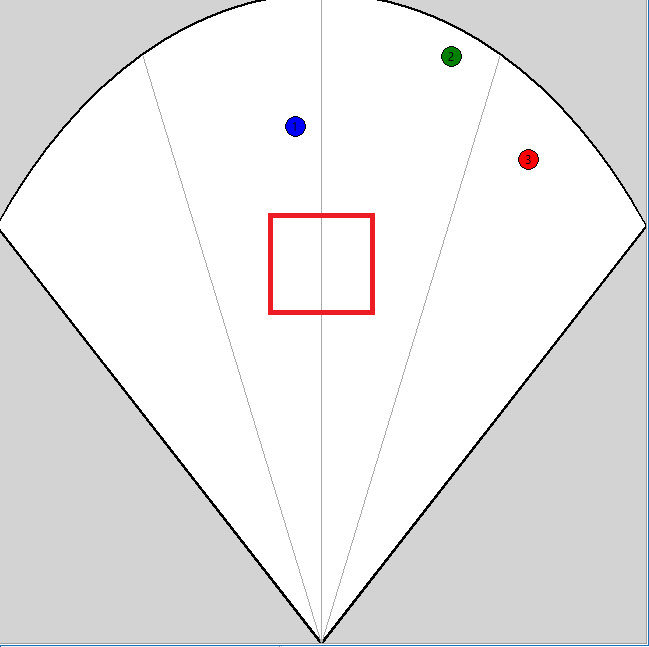


- Fall 1: Mensch im Zielbereich → keine Bewegung.
- Fall 2: Mensch rechts & zu nah → erst rechts drehen, dann rückwärts fahren.
- Fall 3: Kein Drehen nötig, Mensch zu weit → vorwärts fahren. Walabot sah 3 Targets.
- Fall 4: Nur ein Target links → nach links, dann vorwärts.
- Fall 5: Rückwärts fahren, bis Mensch im Rechteck.
Bilder sind Screenshots aus der leicht modifizierten Walabot-SensorTargets-Demo. Mein Projekt hat keine GUI, nutzt aber dieselben Prinzipien. Weitere Demos auf deren GitHub-Seite.
Die Bewegung ist nicht flüssig. Der Panzer kann im autonomen Modus nicht gleichzeitig vorwärts fahren und drehen. Hauptgrund: Walabot-Framerate ~6 FPS (Update alle 0,16 s). In 0,16 s kann viel passieren. Lösung: Panzer verlangsamen – minimale Geschwindigkeit für Vorwärts & Drehen. Kombination aus Drehen und Fahren war bei Kettenantrieb unzuverlässig (Überschießen bei hoher Geschwindigkeit, unzuverlässig bei niedriger).
Sprachsteuerung
Für den autonomen Modus nutzte ich Amazon Alexa Skills Kit. Anfangs mit ngrok für direkte Pi-Steuerung. Normalerweise nutzt man Amazon Echo; ich hatte keines, daher echosim und Alexa-App. Skill-Name: „Beer Tank“ (Alexa erkennt „WalaBeer“ nicht). Befehle:
- „starte beer tank“
- „schalte {an/aus} das Licht“
- „{öffne/schließe} den Laderaum“
- „{starte/stoppe} folge mir“
- „[stopp/abbrechen]“
Video zu den ersten beiden Funktionen:
Einige Befehle im Video weichen von den aktuellen ab (Veröffentlichungsanforderungen: „stop“ → „stop following me“). Alexa-Steuerung eines Pi ist einfach, aber das Wissen dazu zu erlangen, nicht. Ngrok war super für Tests, aber URL ändert sich bei jedem Neustart – keine Dauerlösung.
Wechsel zu AWS Lambda & AWS IoT. Perfekt für den Zweck, aber gute Tutorials waren schwer zu finden. Viele Teil-Anleitungen fehlten entscheidende Infos oder funktionierten nicht. Schließlich half der YouTube-Kanal von Kurt Braun enorm – sehr empfehlenswert für Lambda & IoT.
Ein weiteres Video half beim Experimentieren. Details zu Lambda/IoT-Konfiguration spare ich – die Videos decken alles ab.
Kurt Braun nutzte Node-RED (JavaScript). Ich brauchte Python. Amazon bietet Python-SDK, ich nutzte aber Paho MQTT Client, damit der Pi mein „wbt“-Topic abonniert – für mich einfacher.
Video zum aktuellen Prototyp-Status:
Der „Folge-mir“-Modus funktioniert gut, aber der Panzer ist sehr langsam. Etwas schneller ginge vielleicht, aber ich wollte Sicherheit. Verlangsamung war nötig, da er bei höheren Geschwindigkeiten beim Drehen leicht die Person verliert. Ich habe Ideen für deutliche Geschwindigkeitssteigerung, aber das braucht Zeit und evtl. Extra-Hardware.
Skill-Zugang & ID:
amzn1.ask.skill.a7453502-b1aa-47fa-a552-ed8e2c792b2e
Für Veröffentlichung: Authentifizierung zur Geräteunterscheidung nutzen – Tutorial.
Abgebrochen: Tachometer
Auf dem Bild „Most of the electronics are integrated onto the top part“ sind Tachometer zu sehen – im Finalbau nicht genutzt, aber noch verbaut.


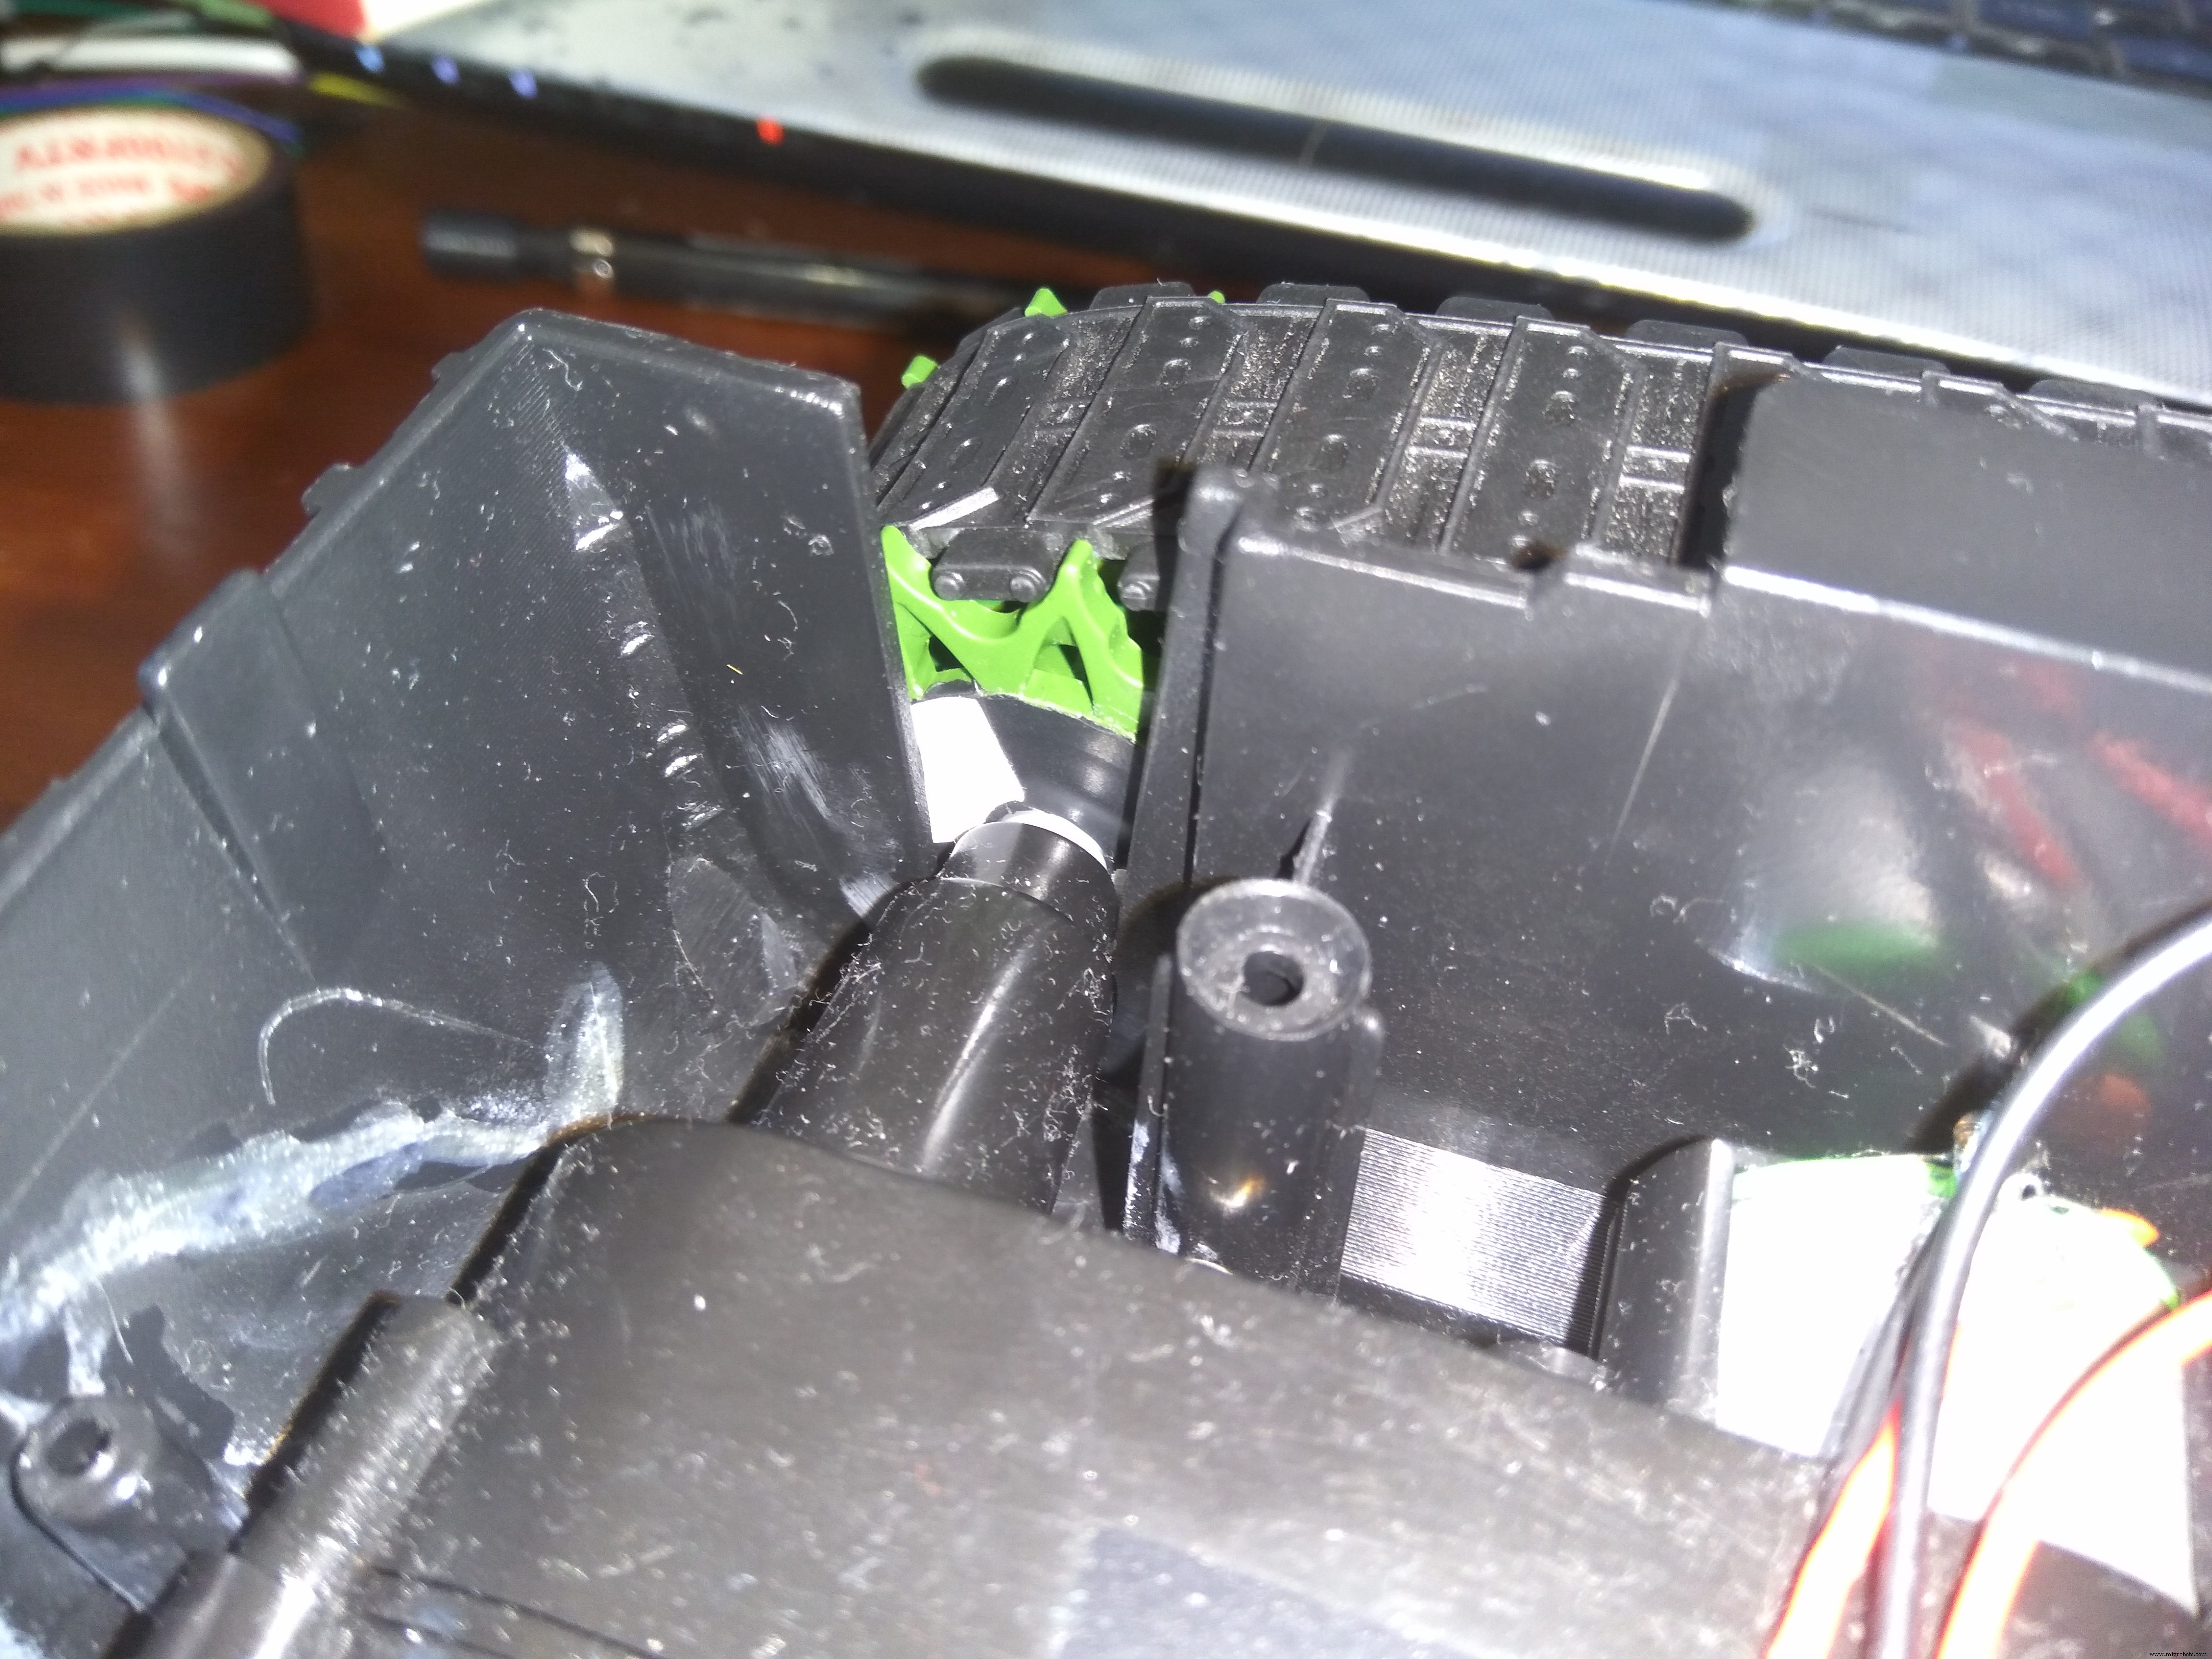
Ein Tachometer besteht aus schwarz-weißem Papier am Rad und einem reflektiven IR-Sensor. Reflexion hängt von Farbe ab – Zustandsunterscheidung einfach, Drehzahlberechnung leicht. Problem: niedrige Abtastrate bei langsamer Bewegung, aber bei hoher Geschwindigkeit gut.
Die Tachometer funktionierten prima, aber ich brauchte sie nicht und benötigte die GPIO-Pins für anderes. Ihre Geschichte endet hier.
Fazit
Das Ergebnis ist toll, nützlich und macht Spaß! Eine gute Plattform für zukünftige Projekte. Mit harter Arbeit klappte die Sprachsteuerung, und der Walabot bewährte sich als Sensor. Viele Verbesserungsideen – wahrscheinlich sieht man mehr davon!
Mein bisher bestes und längstes Projekt. Danke für alle Hilfe und fürs Lesen! Als Bonus ein Bild eines seltsamen Hundes:
Code
Repository: Codes für Arduino MKR1000 und Raspberry Pi 3 B
Schaltplan
Falls ein Bauteil nicht gefunden wurde, durch ähnliches ersetzt. Siehe Notizen. Walabot per USB mit Raspberry Pi verbunden.
beer_tank_YN88vVuS9b.fzz
Herstellungsprozess
- SPICE Netlist-Syntax: Bauteilbenennung, passive & aktive Elemente, Quellen
- Sauerstofftank-Fertigung: Von Rohmaterialien zur Qualitätssicherung
- Integrierte Schaltkreise (ICs): Kompakte, leistungsstarke Chips, die moderne Elektronik antreiben
- Chromecast mit Amazon Alexa per Raspberry Pi und Python steuern
- Kostengünstiger autonomer LEGO-Panzer mit NVIDIA Jetson Nano & Isaac SDK bauen
- MOSMusic: Musik-synchronisierte Lichtsteuerung mit CoolMOS MOSFET & Arduino
- Mikroelektronik: Die Wissenschaft winziger Elektronikbauteile
- Reservetanks: Zweck, Arten und Vorteile
- Bohrmaschinen-Komponenten: Aufbau und Funktion im Detail
- Wesentliche Komponenten eines Verbrennungsmotors