



Intelligenter Futter-Katapult – Leckerlis, Bälle & Spielzeug automatisch werfen
Komponenten und Zubehör
| Komponente | Menge | Hinweise |
|---|---|---|
| Arduino UNO | 1 | Jedes Arduino-Board funktioniert |
| Servo-Modul (Generisch) | 3 | 2× 180°-Servo, 1× Drehservo (continuous rotation) |
| OpenBuilds Micro Endschalter | 1 | |
| Widerstand 10 kΩ | 1 | |
| AA-Batterien | 10 | |
| Schieberschalter | 2 | |
| Steckbrett (Breadboard) | 1 | für Tests |
Apps und Online-Dienste
- Arduino IDE
Über dieses Projekt
Hallo und willkommen zu meinem ersten Projekt!
Unser Hund LIEBT ihr Futter – sie frisst alles innerhalb von Sekunden. Ich habe nach Wegen gesucht, das Fressen zu verlangsamen: Futterbälle, Futter im Garten verstreuen. Erstaunlicherweise ist sie jetzt wie ein Staubsauger und findet das Futter beeindruckend schnell. Also zurück zum Zeichenbrett – und ich kam auf dieses Gerät, um sie zum langsameren Fressen und Genießen zu bringen :)
Konzept

Schauen Sie sich bitte die beiden Videos an – sie erklären vieles. In Worten: Der Rotator-Servo dreht sich und zieht den Katapultarm nach unten, bis er den Endschalter berührt. Dann fährt der Trigger-Servo in die Halteposition und hält den Arm gespannt. Der Rotator-Servo fährt zurück in die Startposition. Der Futterausgabe-Servo dreht das Rohr und befördert Futter (oder anderes) in den Behälter am Katapultarm. Der Trigger-Servo löst aus, die Feder zieht den Arm zurück und schleudert das Futter.
Im Test wurden Hundeleckerlis über 10 Meter weit geschleudert (mit Rollen). Durch Anpassung der Servos und Austausch der Feder lässt sich die Wurfweite vollständig verändern.
Elektronik


Ich halte es kurz – nicht nur der Einfachheit halber, sondern weil dieser Katapult auf 100 verschiedene Arten gebaut werden kann. Er ist skalierbar, Sie können verschiedene Strukturen und Materialien verwenden. Abgesehen von Elektronik und Servos ist alles flexibel nach Ihrem Bestand und Budget.
Ich erkläre nicht schrittweise den Elektronikaufbau – es gibt dazu hervorragende Projekte. Da ich Anfänger bin, habe ich vermutlich Fehler gemacht; lernen Sie besser von Profis ;)
Materialien
- Arduino Uno R3 (jedes Arduino-Board geht)
- 2 × 180°-Servos (z. B. Lofty Ambition S3003)
- 1 × Drehservo (continuous rotation, z. B. FS5106R)
- Endschalter (Limit Switch)
- 10 kΩ Widerstand
- 4 × AA-Batterien + Batteriehalter
- 1 × 6 V Laternenbatterie (wird durch 5 × AA-Akkus ersetzt)
- 2 × Schalter (beliebig)
- Verbindungskabel (viele)
- Steckbrett (für Tests)
Für dauerhaften Aufbau: Lochrasterplatine, 2 × 2-polige Steckverbinder (optional).
Servos
Ich kaufte günstige Lofty Ambition S3003 180°-Servos bei eBay. Sie benötigen mindestens diese Kraft – schwächere schaffen die Last nicht. Teure Servos von Fachhändlern sind nicht nötig. Das Drehservo ist ein FS5106R. Das Modell ist egal, aber die Spezifikationen sollten mindestens diesen entsprechen. Bei stärkerem/größerem Katapult entsprechend größere Servos wählen.
Struktur


Die Struktur liegt ganz bei Ihnen – Kunststoff, Holz, Metall. Größe nach Bedarf. Daher gehe ich nicht ins Detail meiner Konstruktion. Ich antworte gerne auf Fragen.
Ich bin ein großer Fan von Wiederverwendung/Upcycling. Vieles hatte ich im Schuppen. Hauptstruktur aus 25 mm Quadrat-Aluminiumrohr und „Connect-it“-Kunststoffverbindern. Motorbrackets aus 25 mm × 3 mm Alu-Flatbar.
Das Futterausgabe-Konzept stammt von diesem Projekt: IoT Pet Feeder von circuito.io team – großen Dank!
Der Behälter besteht aus 40 mm PVC-Rohr (Baumarkt). Der eigentliche Arm sind zwei 45°-Bögen, zusammengeklebt und in das größere Rohr eingeklebt. Ein weiterer 45°-Bogen erleichtert das Befüllen. Alles lösbar für Modifikationen.
Die Lagerung der Futterausgabe wurde für leichte Drehbewegung ausgelegt – um den Servo zu entlasten. Es gibt bessere Wege (mit passendem Werkzeug), aber ich tat mein Bestes. Ich baute Halter, sägte Metallstangen und nutzte „Knet-it“ zur Befestigung an Haltern und Lagern. Wie in den Videos zu sehen, dreht sich das PVC-Rohr reibungslos über die Lager, die einen Großteil des Gewichts (und des benötigten Drehmoments) vom Servo nehmen.
Der Katapultarm ist ein 2 € Tennisballwerfer aus dem Discounter.
Die Katapultkraft kommt von einer alten Feder aus meiner Werkstatt (daher der Rost). Größe, Art und Stärke der Feder sind entscheidend für die Funktion. Sie müssen Servostärke, Federstärke und Flexibilität des Arms ausbalancieren. Das ist knifflig und hängt vom Ziel ab. Ich wählte ein Design mit Restbewegung im Arm, was Unvorhersehbarkeit beim Landepunkt erzeugt. Der Behälter am Armende unterstützt dies. Mehr Spaß fürs Tier beim Suchen.
Der Katapultarm wird über Angelschnur durch ein kleines Metall-Öse nach unten gezogen, unter einer Platte mit dem Endschalter hindurch, entlang der Struktur, durch eine weitere Öse (gegen Verheddern) und auf die Spule (ich nutzte den Plastikhalter einer Garnrolle) gewickelt, die am Drehservo sitzt. Zusätzlich spannte ich ein dünnes, schwaches Gummiband zwischen Angelschnur und Trigger-Halterung, damit die Schnur beim Zurückdrehen nicht verheddert.
Für das Elektronik-/Batteriegehäuse nutzte ich „Tunnel Core – Allzweck-Kunststoffplatte – Doppelwandige Nutzenplatte“ – einfach zu verarbeiten.
Die Struktur ist sehr stabil, doch leicht. Der schwerste Teil war die Laternenbatterie, die bald durch AA-Akkus ersetzt wird.
Gelerntes & zukünftige Verbesserungen
Wie bei allem, worin man kein Meister ist, lernt man viel. Meine Liste würde Sie langweilen ;)
Eines der größten Probleme: Futterverstopfung. Der Futterausgabe-Arm stammt aus einem Projekt, das ich leider nicht mehr finde. Er liefert sporadisch keine Leckerlis – aber das ist gut, es hält den Hund ratend! Im Allgemeinen funktioniert es sehr gut.
Ich baute aus Aluminium, weil unser Hund nicht sanft ist – es muss einiges aushalten. Bisher hält es gut.
Ich werde den Katapultarm verbessern, optisch ansprechender gestalten. Die wichtigsten Elemente sind zerlegbar für Zugriff (Futterausgabe, Elektronikgehäuse).
Alles in allem ein sehr spaßiges Projekt und unser Hund liebt es! Gerne beantworte ich Fragen oder gebe Ratschläge.
Vielen Dank an Hackster und an Sie fürs Lesen über den Automatischen Katapult.
Code
Automatic catapult - Arduino code Arduino
/*
 * Automatic pet food flinger by Nathan King June 2018
 */
#include <Servo.h>

int FoodDeliveryReleasePosition = 115;
int FoodDeliveryHoldPosition = 0;
int TriggerReleasePosition = 90;
int TriggerHoldPosition = 0;
int limit_switch = 3;
int switch_state = 0;

Servo fooddelivery;  // Futterausgabe-Servo
Servo trigger;       // Trigger-Servo
Servo rotater;       // Rotator-Servo (Drehservo)

void setup() {
  rotater.attach(2);
  trigger.attach(4);
  fooddelivery.attach(5);
  pinMode(limit_switch, INPUT);
  Serial.begin(9600);
}

void loop() {
  rotater.write(89);  // Rotator stoppen (unnötig bei gutem Servo)
  delay(500);

  // Startpositionen
  fooddelivery.write(FoodDeliveryHoldPosition);
  delay(1000);
  trigger.write(TriggerHoldPosition);
  delay(1000);
  trigger.write(TriggerReleasePosition);
  delay(1000);

  // Endschalter-Schleife: Rotator drehen bis Endschalter betätigt
  switch_state = digitalRead(limit_switch);
  Serial.println(switch_state);
  while (switch_state == HIGH) {
    switch_state = digitalRead(limit_switch);
    Serial.println("Switch is off");
    rotater.write(75);  // Rotator im Uhrzeigersinn drehen (Geschwindigkeit 0-255)
  }
  Serial.println("Switch is on");
  rotater.write(89);  // Rotator stoppen

  // Katapultarm am Trigger halten und Rotator in Startposition zurückfahren
  trigger.write(TriggerHoldPosition);
  delay(1000);
  rotater.write(110);  // Rückwärts drehen
  delay(4500);
  rotater.write(89);   // Stoppen
  delay(2000);

  // Futterausgabe zum Katapult
  fooddelivery.write(FoodDeliveryReleasePosition);
  delay(500);
  fooddelivery.write(FoodDeliveryReleasePosition);  // warten bis Futter fällt
  delay(1000);
  fooddelivery.write(FoodDeliveryHoldPosition);
  delay(150);

  // Kurze Verzögerung vor Auslösung
  rotater.write(89);
  delay(1000);

  // KATAPULT AUSLÖSEN!!
  trigger.write(TriggerReleasePosition);
  delay(3000);  // Wartezeit bis zum nächsten Wurf – anpassen für Futtertempo
}
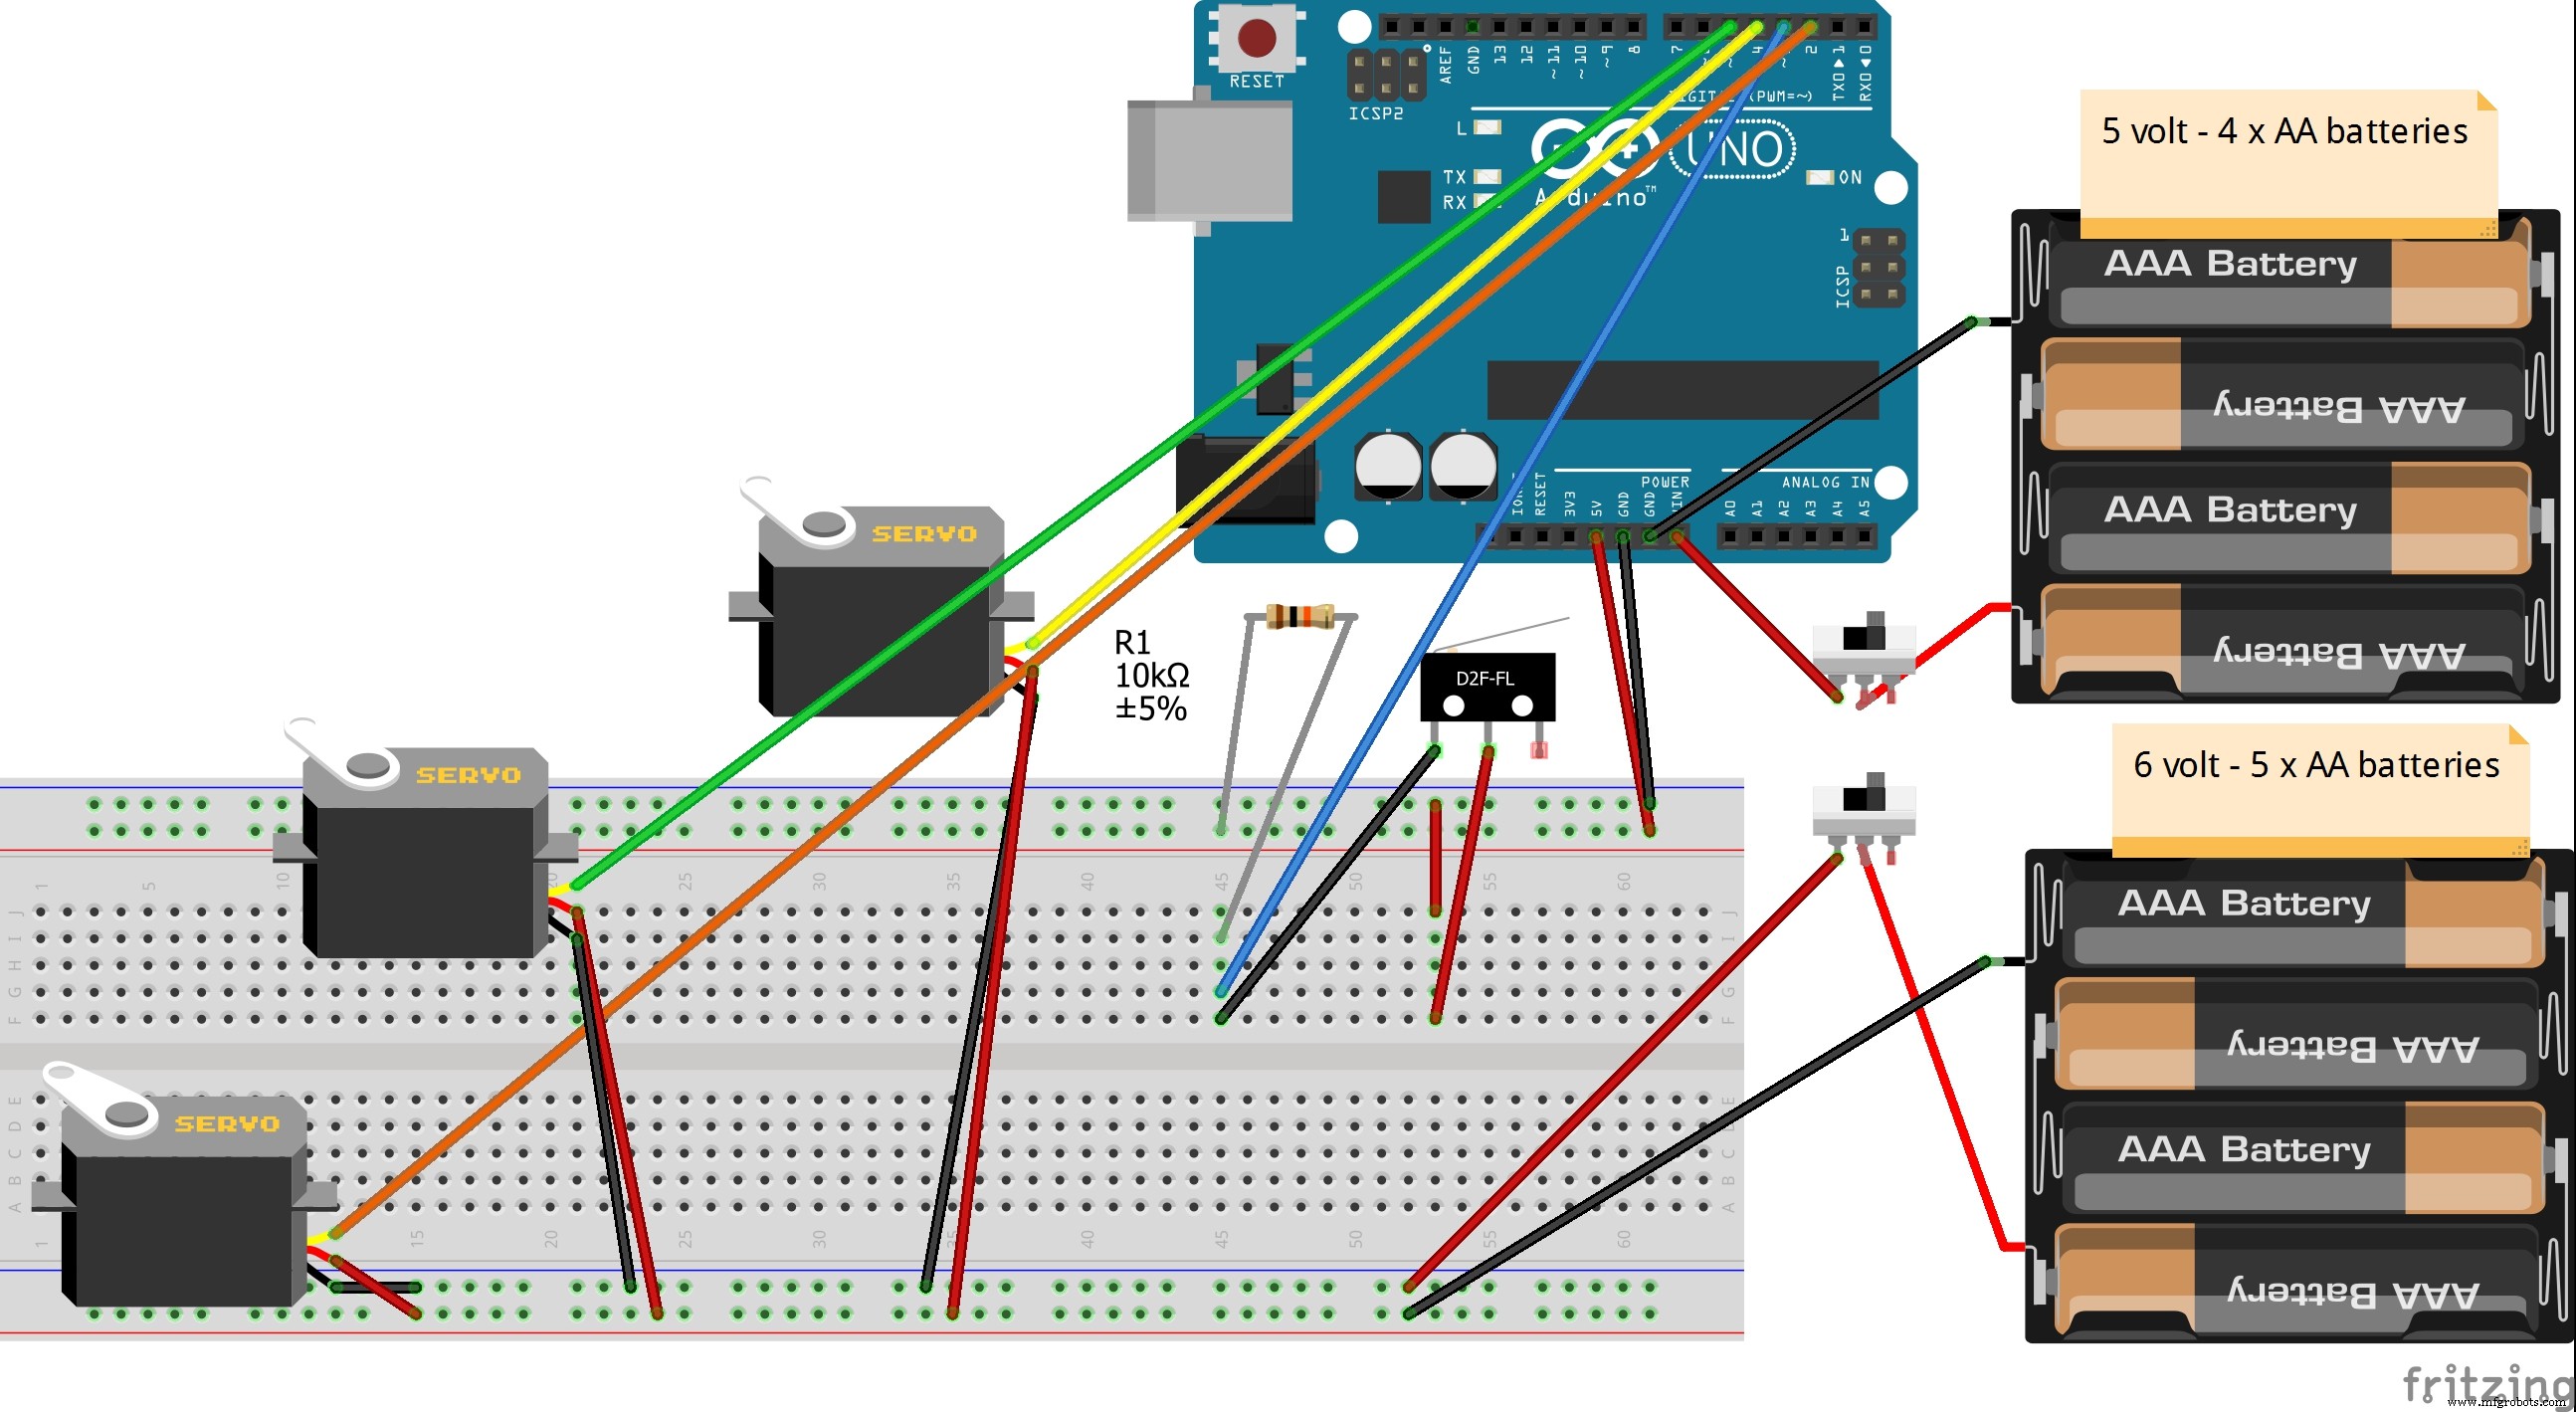
Schaltpläne
Herstellungsprozess
- Hygienic Design für Lebensmittel- & Verarbeitungsindustrie: Von Reinigbarkeit zu Kosteneinsparungen
- Controller und Rekorder für Lebensmittel- & Getränkeproduktion auswählen
- Low‑Emission Acetal Masterbatches für Automobil und mehr – Expertenentwicklung von Tosaf Color Service
- B&R bringt robusten Hochleistungscomputer für autonome Land- & Baumaschinen
- Professionelle CNC-Bearbeitungstipps für Titan – Luftfahrt, Automobil & mehr
- Präzisions-Schlittenstock-Automation für Schweizer & Produktionsdreherei
- Metallschmierung meistern: Überfettung vermeiden & Leistung steigern
- Invar Insights: Smart-Warehouse-Trends, die 2021 und darüber hinaus prägen
- Vielseitige Lebensmittelautomaten: Von Snacks bis zu frischen Sandwiches
- Den richtigen automatischen Druckerhöhungspumpen für Ihr Zuhause wählen: Praktischer Ratgeber