



Mini-Bug-Roboter in 30 Minuten: Arduino Pro Mini & MG996R Servos
Komponenten und Zubehör
| Komponente | Menge | Hinweise |
|---|---|---|
| SparkFun Arduino Pro Mini 328 - 3,3 V / 8 MHz | 1 | Programmer (FTDI/USBasp) nötig! |
| Servo Tower Pro MG996R | 2 | Einer für vorne, einer für hinten |
| Schiebe-Schalter | 1 | |
| Kabelbinder (10er Pack) | 1 | |
| Jumper-Kabel | 1 Set | |
| Li-Ion-Akku 1000 mAh (3,7 V) | 1 | Alter Handy-Akku geht auch |
| Tischtennisball | 1 | Für den „Kopf“ |
| Stahldraht (~1 mm) | 1 Stück | |
| Klebestift (Hot Glue) | 1 |
Apps und Onlinedienste
- Arduino IDE
Über dieses Projekt
Hintergrund
Ein schneller, kleiner Roboter, der in ~30 Minuten baubar ist. Inspiration von YouTube. Bauteile aus der Bastelkiste: zwei MG996R-Servos, ein alter Handy-Akku, ein Arduino Pro Mini 3,3 V (einmal für Gratisversand mitbestellt).
Montage
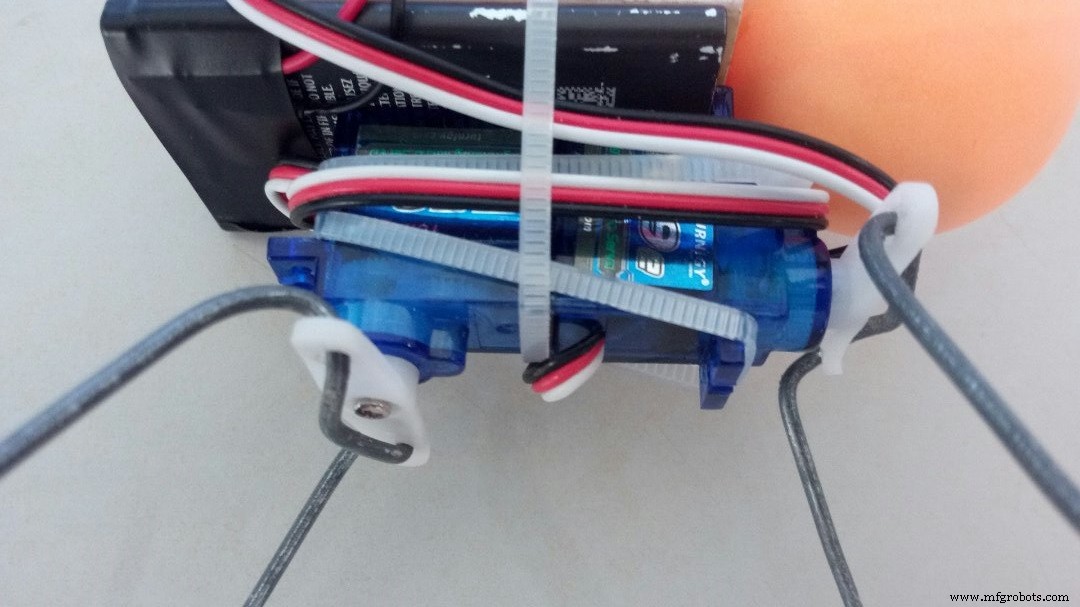
- Servos vorbereiten: Am hinteren Servo den Montagearm auf der Kabelseite abschneiden. Hinterer Servo zeigt nach unten, vorderer nach vorne. Mit Heißkleber oder Kabelbindern verbinden.
- Stromversorgung: Rot/Schwarz an Akku+ / Akku- (Isolierband oder Lötung). Li-Ion-Akku direkt nutzbar. Mini-Breadboard auf Akku kleben (optional).
- Alles zusammenbinden: Akku + Breadboard mit Kabelbindern am Servo-Paar befestigen.
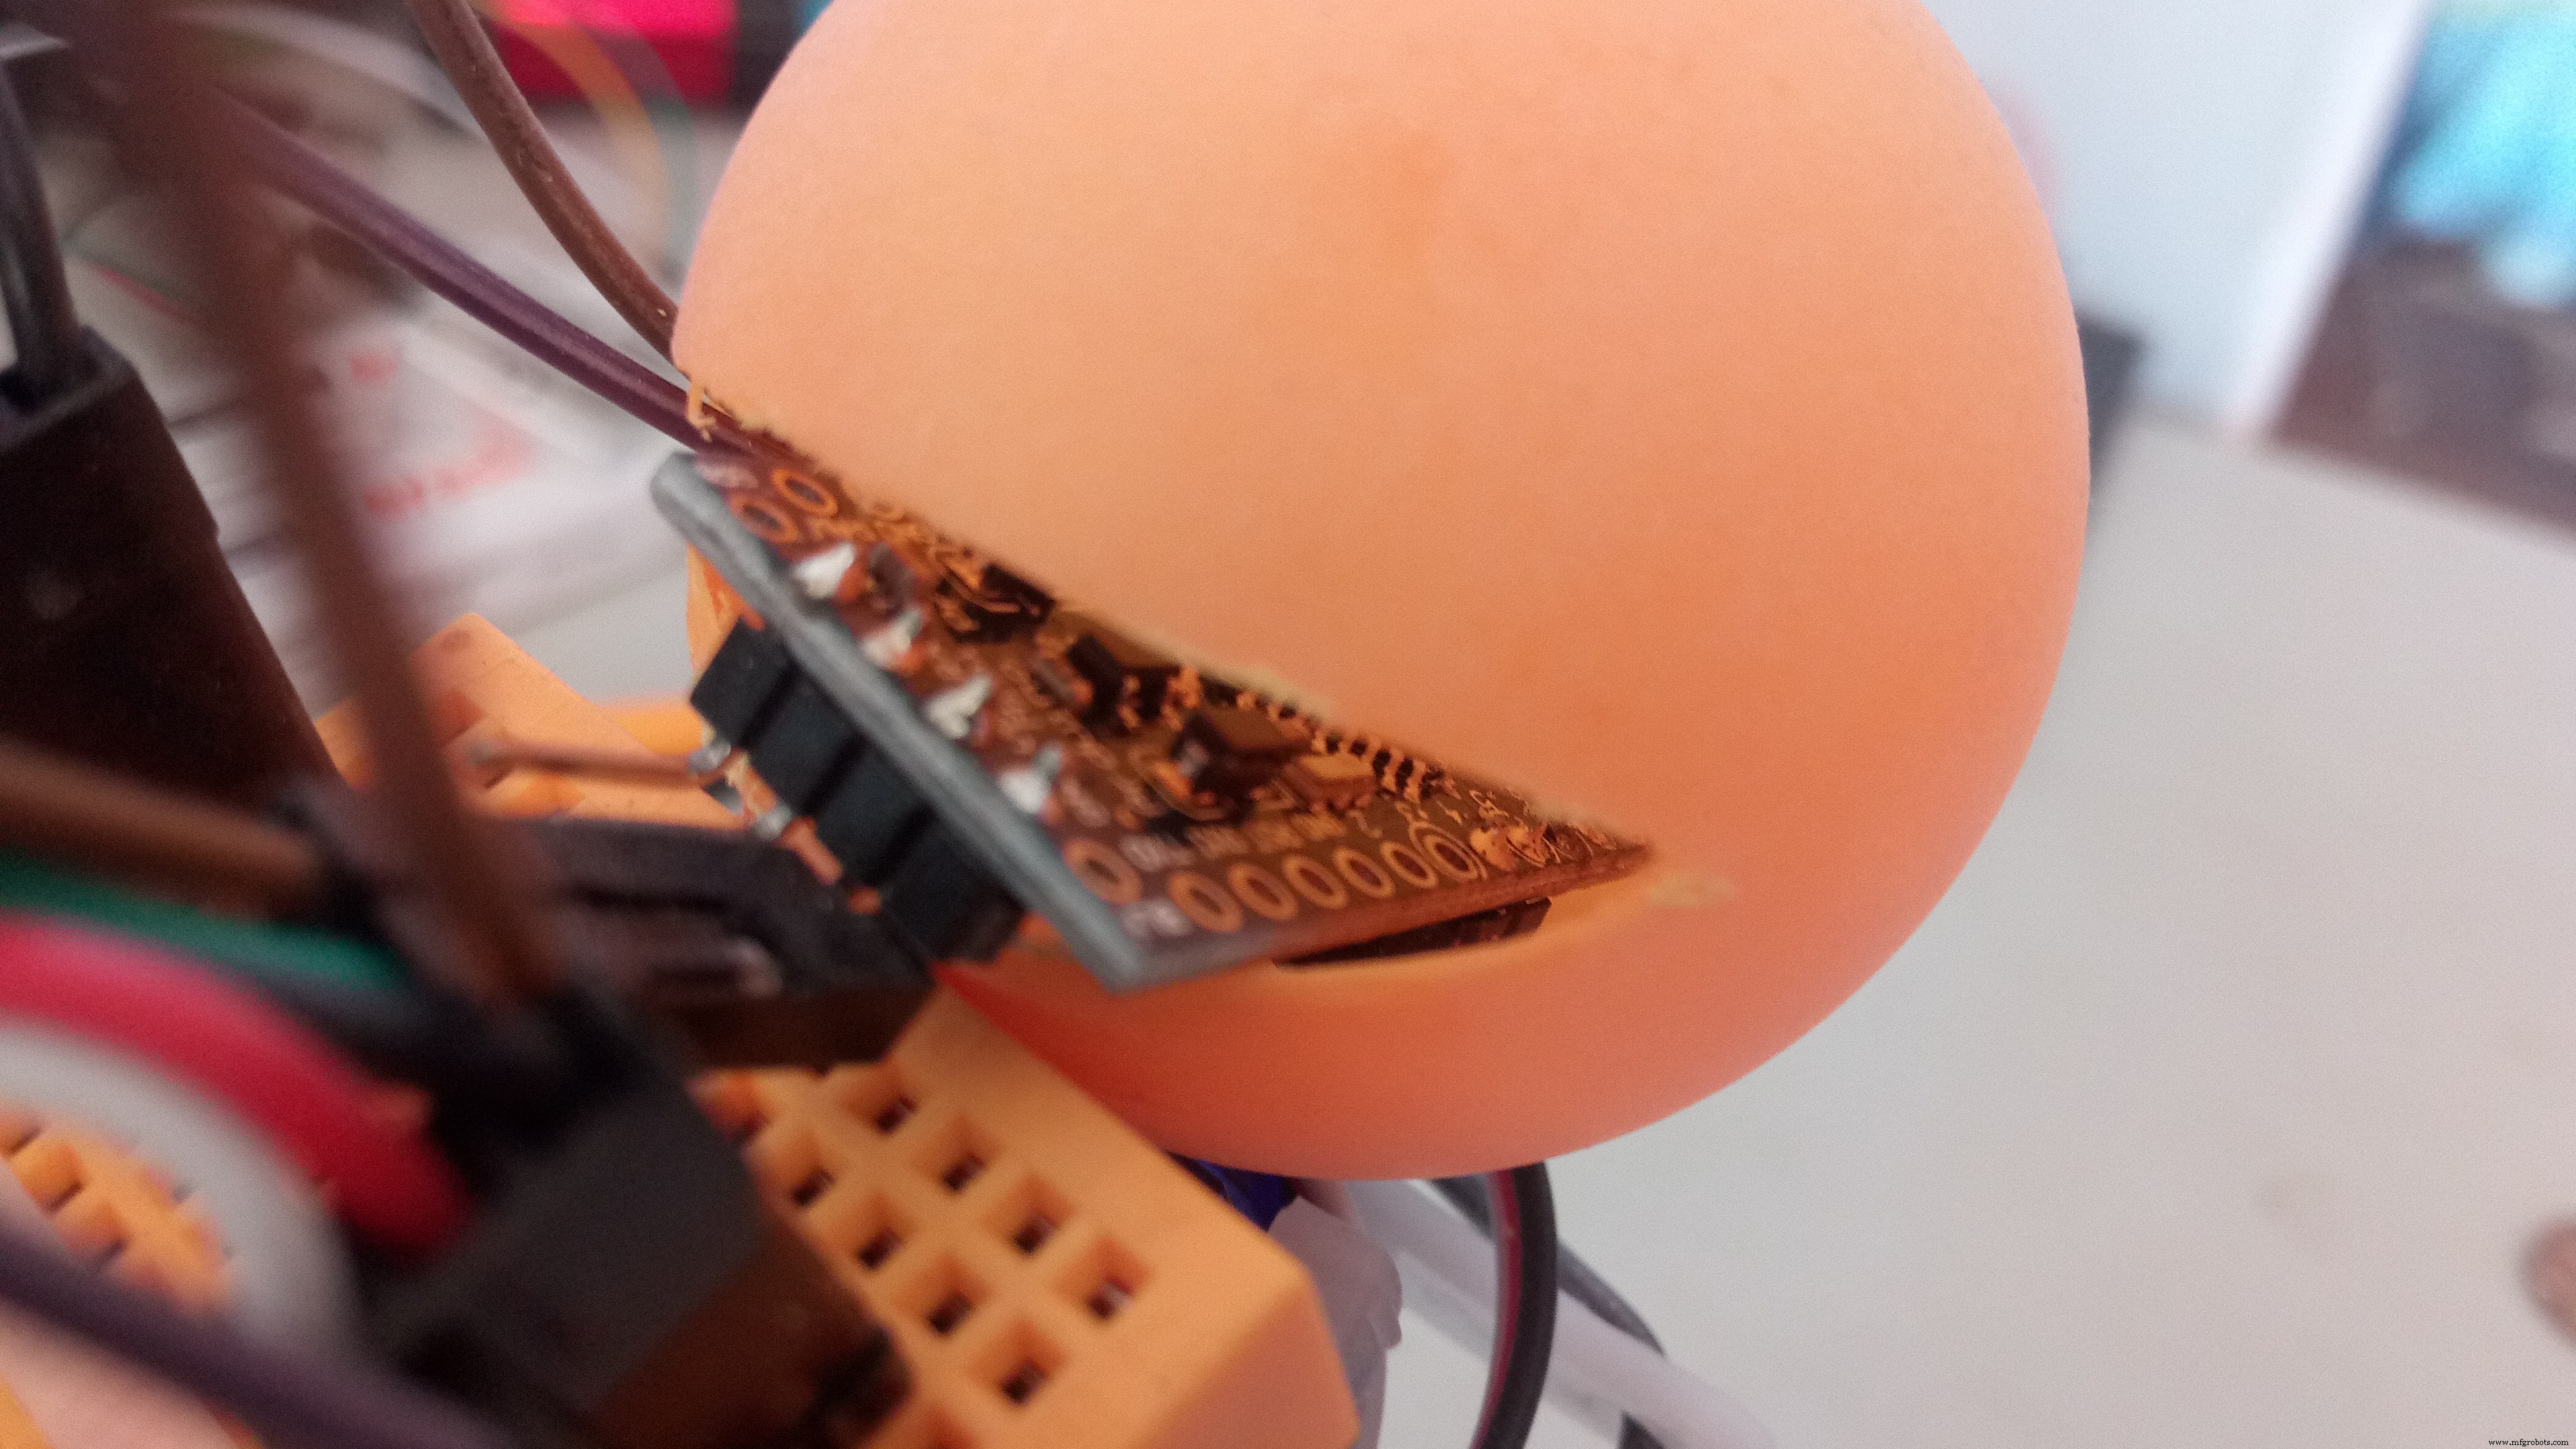
- Kopf (Tischtennisball): Keil einschneiden (Schutzbrille tragen! – Kunststoff splittert). Arduino Pro Mini in den Keil stecken, Ball aufkleben.
- Beine: Stahldraht um die Servo-Flügel biegen, Enden in Hot-Glue-Stückchen tauchen (Füße). Vor dem Anbringen Sketch hochladen (siehe unten).
Schaltung
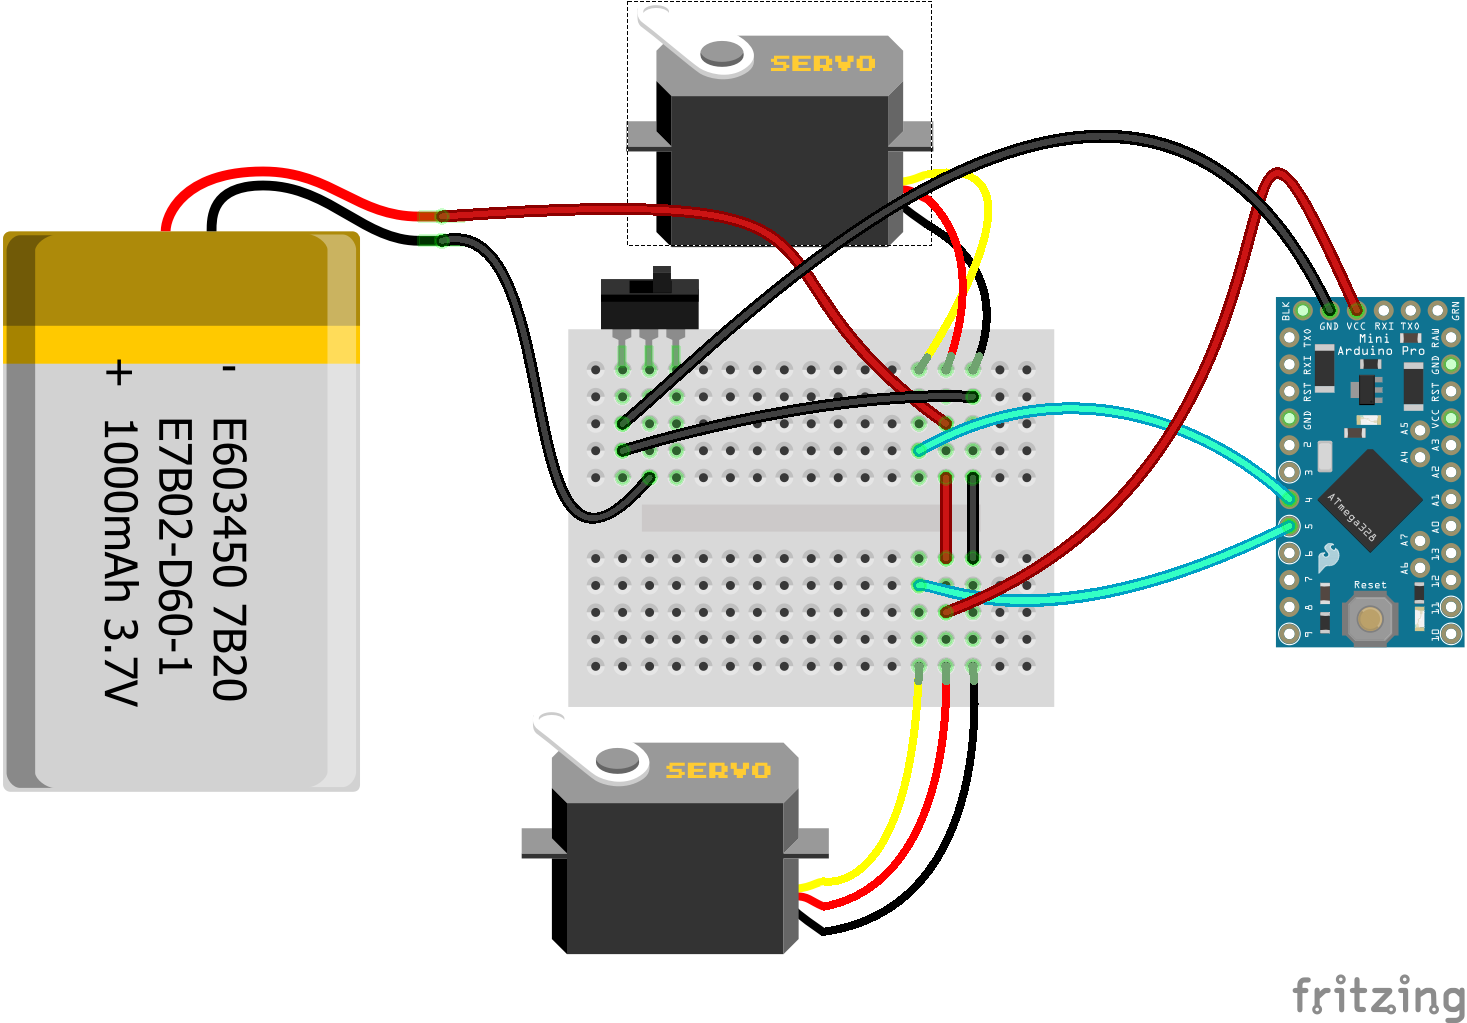
Servos an Pins 4 (vorne) und 5 (hinten), LED an Pin 13, Schalter zwischen Akku und VCC.
Code
#include <Servo.h>

#define FRONT_SERVO_PIN 4
#define BACK_SERVO_PIN  5

Servo frontLegs, backLegs;

void setup() {
  pinMode(13, OUTPUT);       // Onboard-LED
  frontLegs.attach(FRONT_SERVO_PIN);
  backLegs.attach(BACK_SERVO_PIN);
  frontLegs.write(90);       // Zentrieren
  backLegs.write(90);
  delay(5000);               // 5 s Zeit, um Programmer abzuziehen & Beine zu montieren
}

void loop() {
  digitalWrite(13, HIGH);
  delay(200);
  frontLegs.write(70);
  delay(200);
  backLegs.write(70);
  digitalWrite(13, LOW);
  delay(200);
  frontLegs.write(110);
  delay(200);
  backLegs.write(110);
}
Die 5-Sekunden-Wartezeit in setup() gibt Zeit, den Programmer zu entfernen und die Beine in Mittelposition zu fixieren. Danach kann man den Delay kürzen oder entfernen.
Demo
Fertig! Der kleine Kerl läuft (wackelt) vor sich hin. Siehe auch ClaudioGasp's Triceratops-Video in den Kommentaren – AWEsome!
Schaltplan (Fritzing)
Datei: bug_Yr3jFYFuNQ.fzz
Ultraschall-Lichtschranke (Tripwire) mit Arduino Nano
Arduino Nano 33 IoT: Mehrparameter-Wassersensor (EC, pH, Redox) mit BLE & PWA
Herstellungsprozess
- SPICE Netlist-Syntax: Bauteilbenennung, passive & aktive Elemente, Quellen
- Integrierte Schaltkreise (ICs): Kompakte, leistungsstarke Chips, die moderne Elektronik antreiben
- Arduino Digitaler Würfel: LCD-Würfel mit Zufallszahlen (1–6)
- Multi-Position Temperatursensor-System für Smart-Home-Integration
- DIY Arduino USB Gaming Controller – Bauen Sie Ihren eigenen High-Performance Gamepad
- MotionSense: Smarte Einbruchserkennung mit Arduino & ESP8266
- MOSMusic: Musik-synchronisierte Lichtsteuerung mit CoolMOS MOSFET & Arduino
- Mikroelektronik: Die Wissenschaft winziger Elektronikbauteile
- Bohrmaschinen-Komponenten: Aufbau und Funktion im Detail
- Wesentliche Komponenten eines Verbrennungsmotors