



Echtzeit-360°-Radar mit Arduino bauen – Schritt-für-Schritt-Anleitung
Komponenten und Zubehör
| Arduino UNO | ×1 |
| Ultraschallsensor HC-SR04 (generisch) | ×1 |
| RobotGeek 180° Robot Servo | ×2 |
| Jumper-Kabel (generisch) | ×1 |
Benötigte Werkzeuge und Maschinen
- Rohr (für Montage)
- Heißklebepistole (generisch)
Apps und Online-Dienste
- Arduino IDE
- Microsoft Visual Studio 2015 (für Radar-Darstellung)
Über dieses Projekt
Ich bin hier und zeige dir, wie man ein 360°-Radar baut. Daten werden an den Computer gesendet, nach der Verarbeitung wird das Radar in Echtzeit gezeichnet und nach einer Umdrehung (360°) wird das vorherige Radar gespeichert und das neue gezeichnet. Und nach alledem werden die Daten ENCODED und in ein Bild versteckt. Zum Beispiel: Wenn du nur die encodierten Daten sendest und jemand diese Datenübertragung beobachtet, wird er feststellen, dass du ENCODED Daten übertragen hast. Aber wenn du die encodierten Daten in ein Bild versteckst, wird er nie herausfinden, was du getan hast, und nur denken, du hast ein Foto an jemand anderen gesendet.
Schritt 1: Benötigte Teile sammeln
Für dieses Projekt benötigst du:
- Arduino (ich verwendete Uno R3)
- Servomotor (wir brauchen 2 davon, weil wir 360° Bewegung benötigen)
- Ultraschallsensor (zur Entfernungsberechnung)
- Kabel, um den Ultraschallsensor und den Servo anzuschließen.
Schritt 2: Zusammenbau
Verbinde den Servo und den Ultraschallsensor mit dem Arduino genau wie im Schaltplan unten (direkt über dem C++-Code). Du kannst den Code hochladen und die Daten am Computer sehen.
Achtung: Wenn du den Port-Namen nicht kennst, gehe zum Geräte-Manager und suche nach Ports (COM & LPT). Dort siehst du den Namen (COM3 oder COM5).
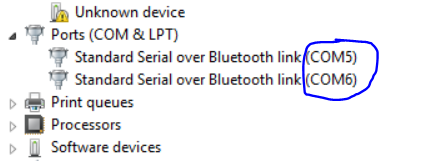
Wenn du das Projekt fertig hast, frag mich einfach nach der EXE-Datei des Radar-Zeichenprogramms.
*Update*: Lade die EXE-Datei auf dieser Seite herunter.
Falls du Probleme mit der EXE hast oder deine eigene EXE erstellen möchtest, frag mich einfach – ich helfe gerne.
Beim Importieren eines Fotos zur Kodierung wählt die KI die beste Methode, um es sicherer zu machen.
Code
Servo-Steuerung (C/C++ für Arduino)
#include <Servo.h>
Servo Down;
Servo Up;
const int trigPin = 9;
const int echoPin = 10;
long duration;
int pos = 0;
int pos2 = 0;
int distance;
int _degrees;

void setup() {
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  Down.attach(2);
  Up.attach(3);
  Serial.begin(9600);
}

void loop() {
  Down.write(0);
  Up.write(0);
  for (pos = 0; pos <= 180; pos += 1) {
    Down.write(pos);
    _degrees = pos;
    dis();
    delay(50);
    if (pos == 180) {
      for (pos2 = 0; pos2 <= 180; pos2 += 1) {
        Up.write(pos2);
        _degrees = pos + pos2;
        dis();
        delay(50);
      }
    }
  }
  for (pos = 180; pos >= 0; pos -= 1) {
    Down.write(pos);
    Up.write(pos);
    delay(5);
  }
}

void dis() {
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  duration = pulseIn(echoPin, HIGH);
  distance = duration * 0.034 / 2;
  Serial.print(distance);
  Serial.print(",");
  Serial.println(_degrees);
}
Benutzerdefinierte Teile und Gehäuse
EXE-Datei herunterladen: circular_draw_qP2ROsoPds.rar
Schaltpläne
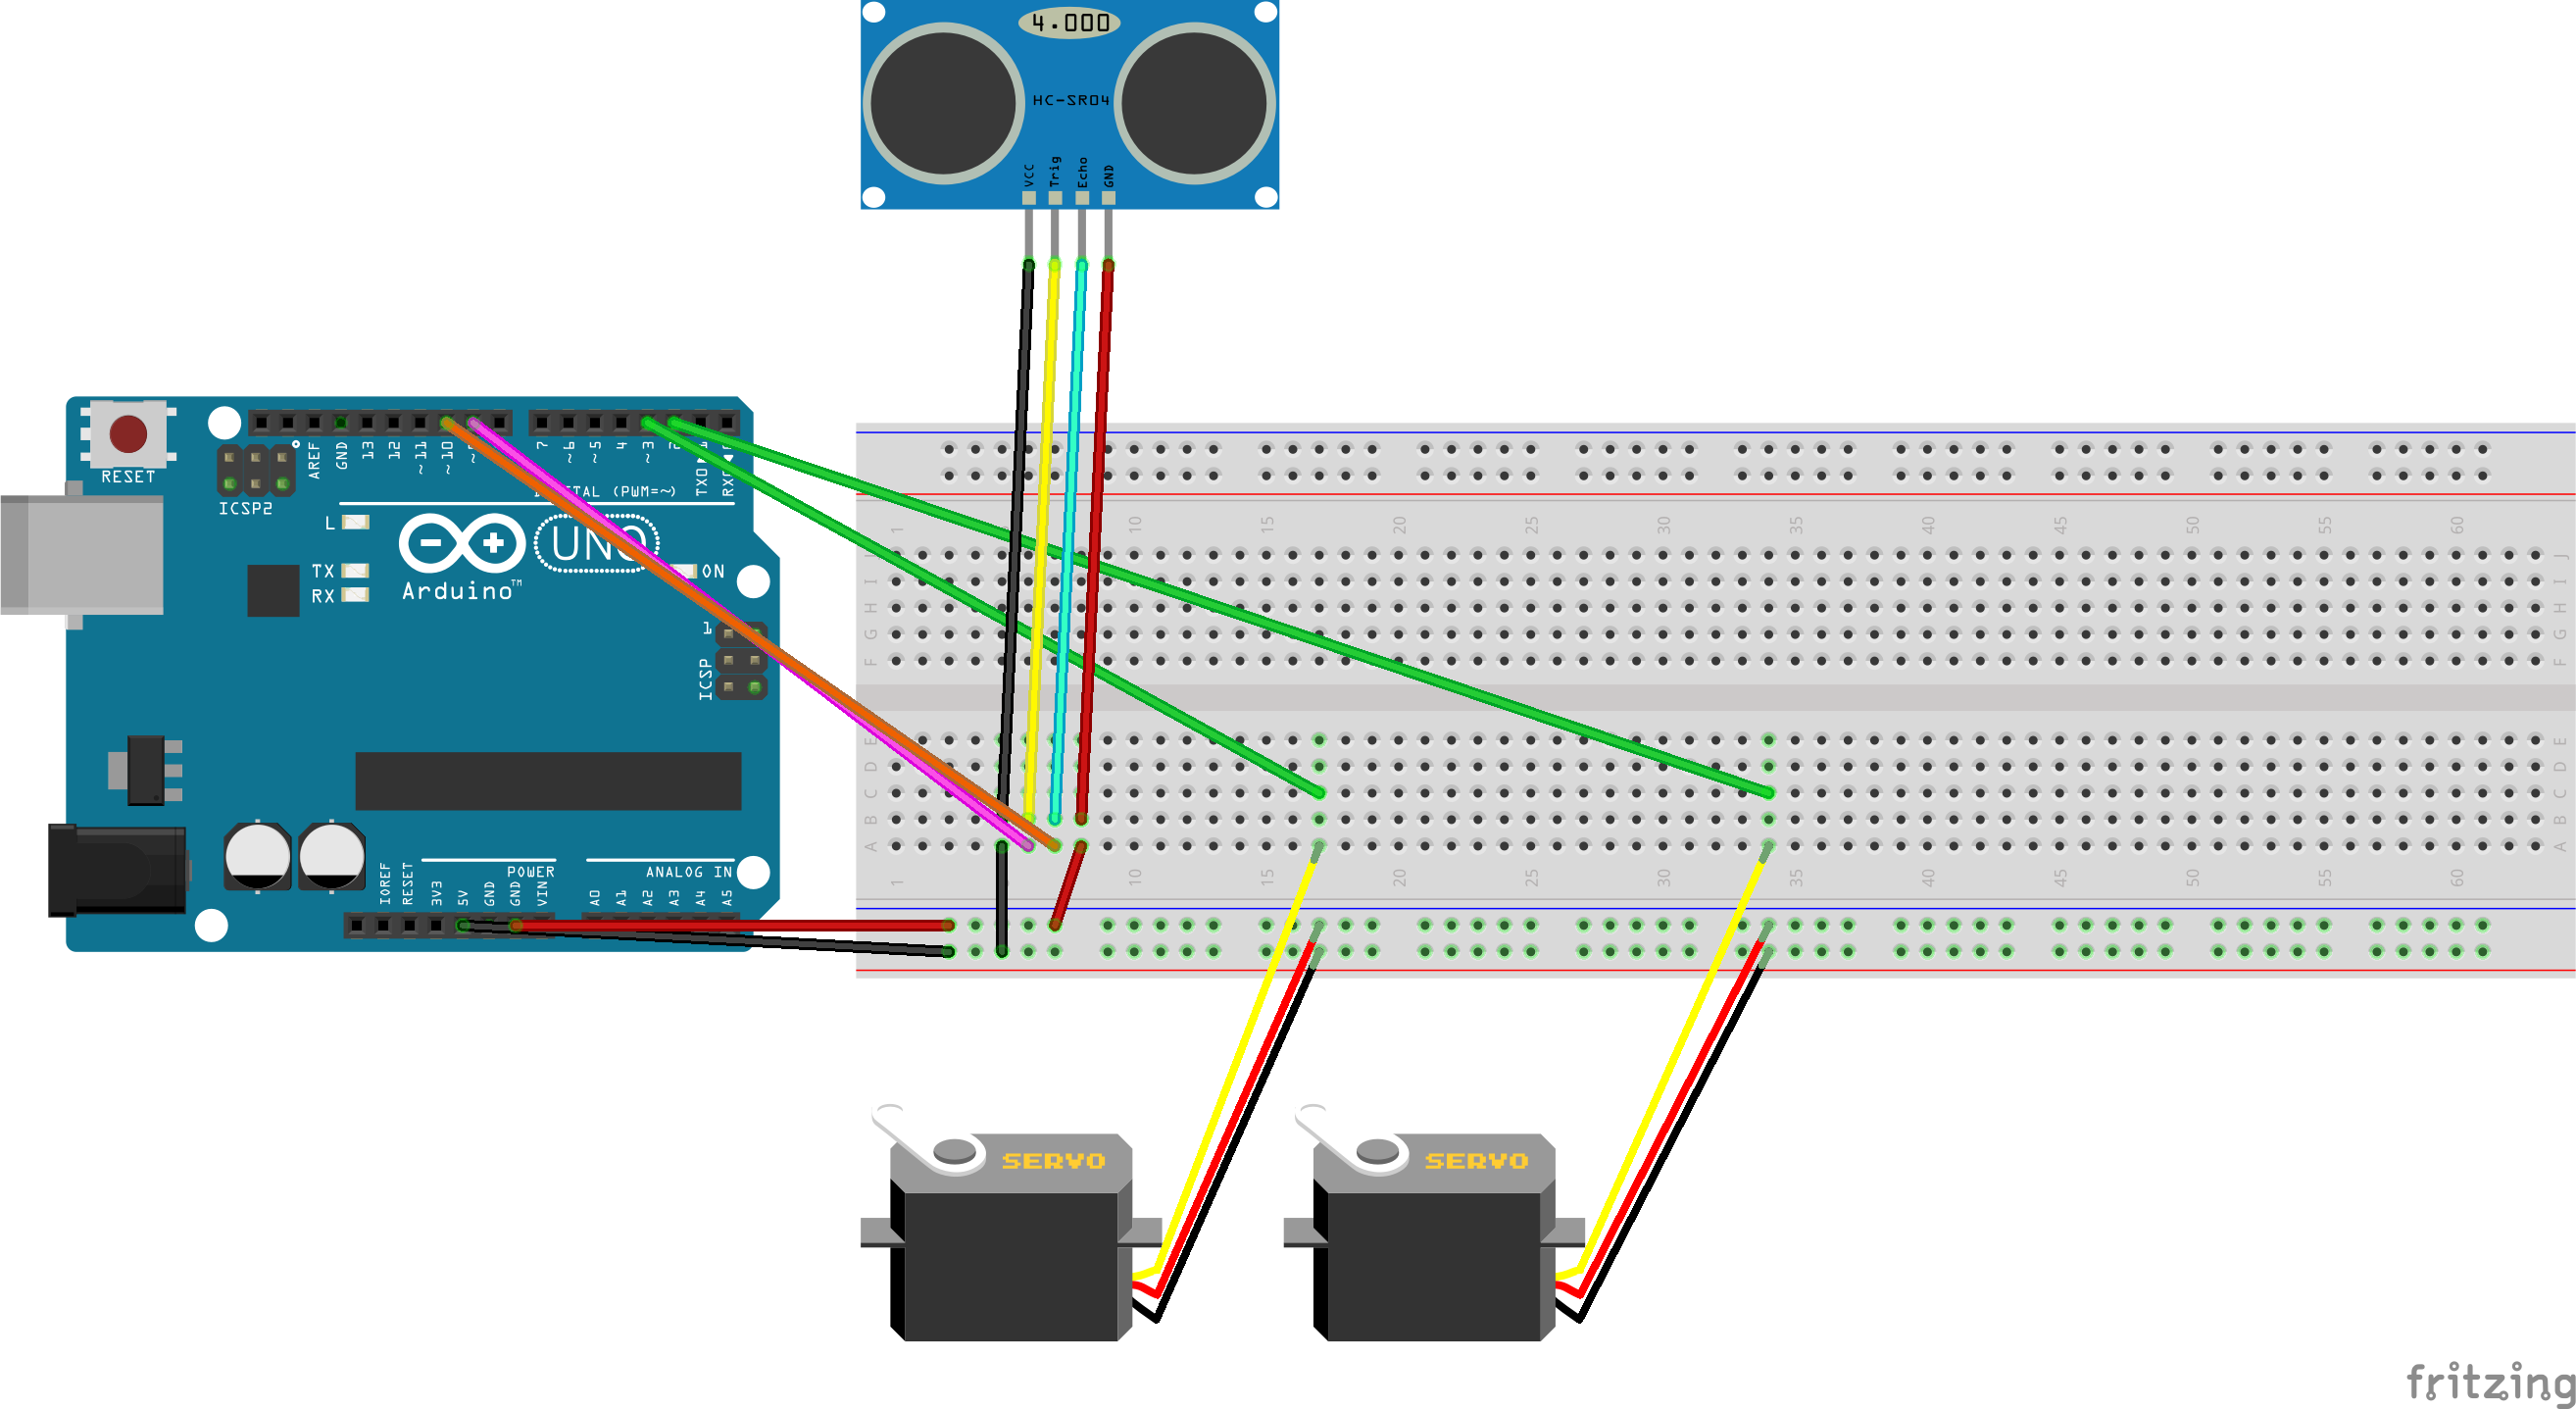
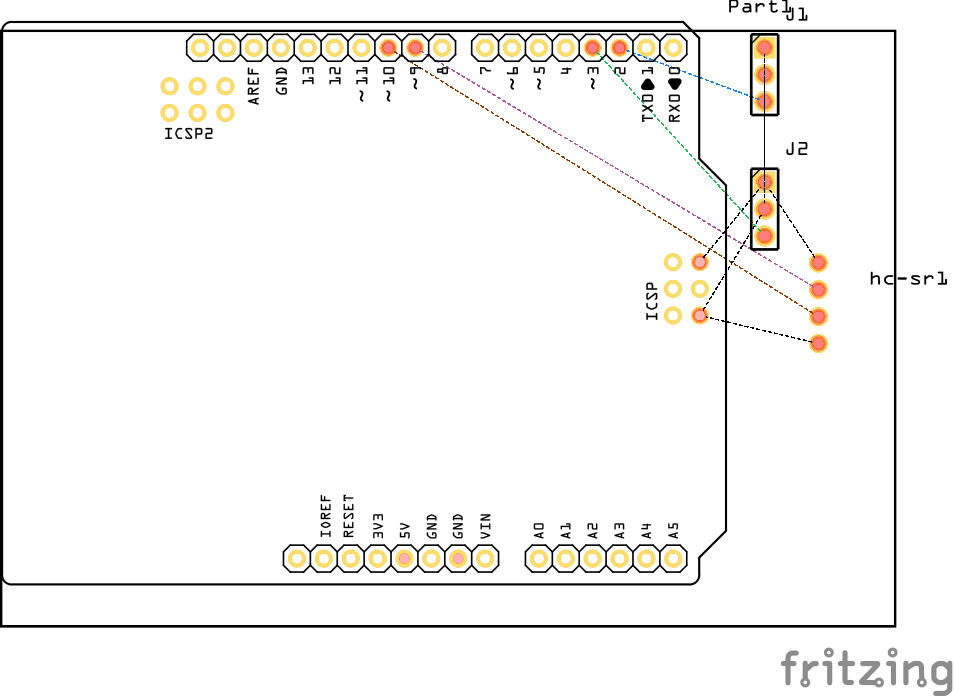
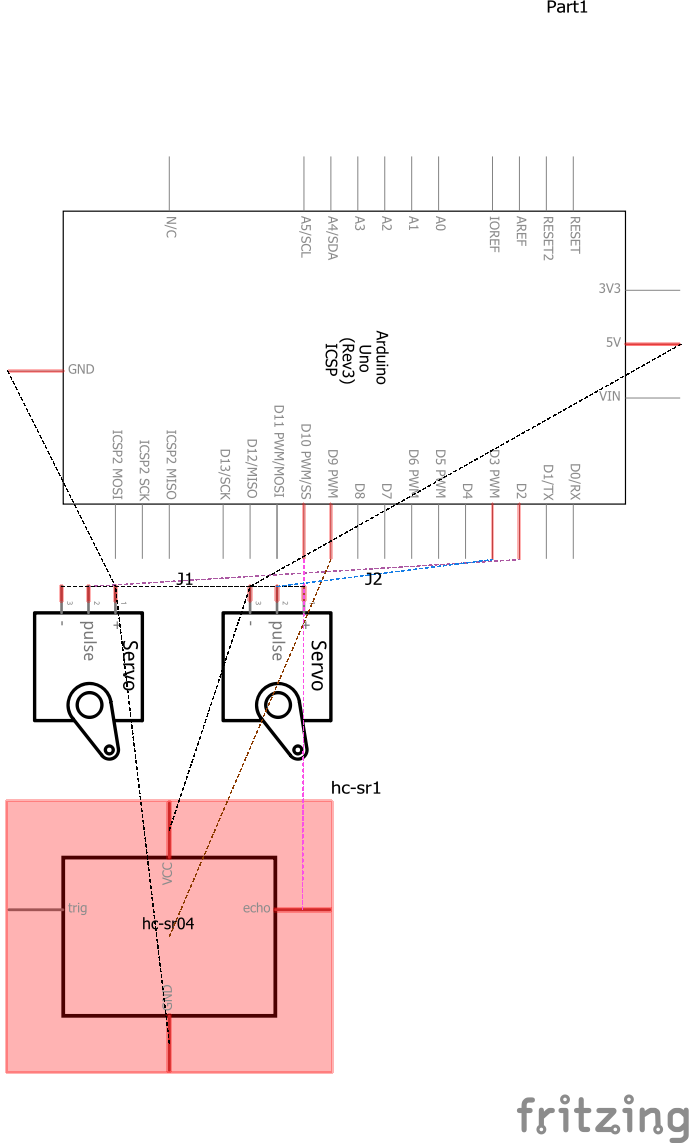
Herstellungsprozess
- Kabellose Datenübertragung per Magnetfeld: Arduino & Infineon 3D-Sensor (TLE493D)
- Arduino Digitaler Würfel: LCD-Würfel mit Zufallszahlen (1–6)
- Arduino Temperatur- & Feuchtelogger mit DHT11 & Ethernet Shield
- Arduino Iron Man bauen: Komponenten, Sensoren & Schritt-für-Schritt-Anleitung
- Find Me: Smarter Gegenstands-Finder mit Arduino und Bluetooth
- Funktionaler 3D-gedruckter Roboterarm mit Arduino – Schritt-für-Schritt-Anleitung
- DIY Arduino Luftbefeuchter-Steuerung mit Relais – Sichere Hochspannungs-Installation
- NeoPixel-Matrix Pong auf Arduino Nano: Neon-Pong selbst bauen
- DIY Arduino Lenkrad / Joystick für Rennspiele – USB-HID-Umbau
- Leistungsstarker FM-Radio-Empfänger mit Arduino & TEA5767