



Bluetooth-gesteuertes Auto: DIY Arduino-Fernsteuerfahrzeug
Komponenten und Zubehör
| Arduino UNO | × | 1 |
| 12 V / 200 U/min DC-Motor | × | 2 |
| L293D Motor Driver Shield für Arduino Uno | × | 1 |
| HC-05 Bluetooth-Modul | × | 1 |
| Steckbrett (Breadboard) | × | 1 |
| Jumper-Kabel (Male/Male) | × | 1 Set |
Software
Projektbeschreibung
Alles, was sich steuern lässt, fasziniert. Dieses Tutorial zeigt, wie man ein eigenes Bluetooth-gesteuertes Auto baut. Gesteuert wird per Android-App (Drittanbieter, Download-Link), die Kommandos an das HC-05-Modul sendet.
Hardware-Aufbau
Fahrgestell
Zweimotor-Chassis. Verwendete Motoren: 2 × 12 V / 200 U/min DC. Fertig-Chassis oder Eigenbau (hier PVC-Platte). Gewicht so gering wie möglich halten.


Schaltung
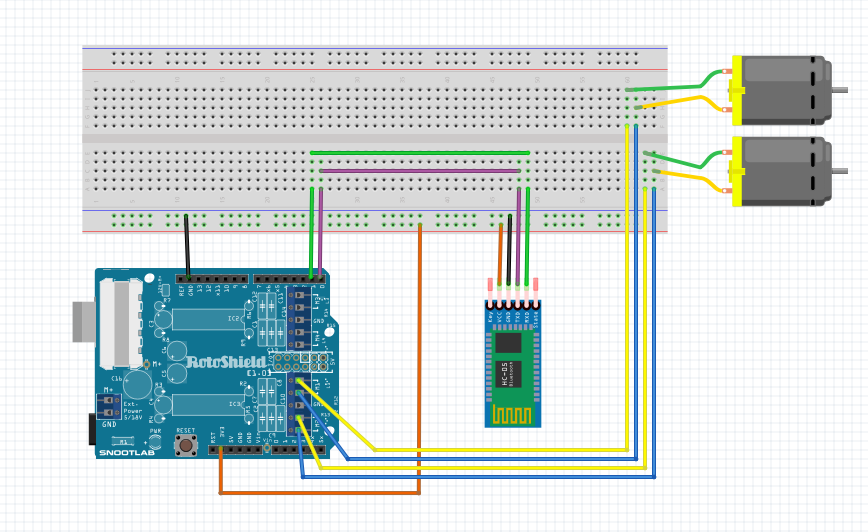
L293D-Shield auf Arduino stecken. Motoren an M1 & M2 (Shield). HC-05: VCC → 5 V, GND → GND, TX → Arduino RX (Pin 0), RX → Arduino TX (Pin 1) – ggf. Spannungsteiler für RX des HC-05 (3,3 V Logik). Externe Stromversorgung für Motoren (12 V) an Shield-Anschlussklemme. Arduino über Powerbank (5 V) versorgt.


Stromversorgung
Arduino: Powerbank (5 V). Motoren: 2 × 9 V Block in Reihe = 18 V (besser: 12 V Blei-Gel oder LiPo, da 9 V Blöcke zu wenig Strom liefern → Motoren laufen langsam). Empfehlung: 12 V Akku mit ausreichender Strombelastbarkeit.
Code
Steuerung über Drehrichtung der Motoren:
- Vorwärts: beide Motoren VORWÄRTS
- Rückwärts: beide RÜCKWÄRTS
- Links: linker Motor RÜCKWÄRTS, rechter VORWÄRTS
- Rechts: linker VORWÄRTS, rechter RÜCKWÄRTS
- Stopp: beide AUS
#include <AFMotor.h>

AF_DCMotor motor1(1); // linker Motor
AF_DCMotor motor2(2); // rechter Motor

int val;

void setup() {
  Serial.begin(9600);
  motor1.setSpeed(255); // max. Geschwindigkeit
  motor2.setSpeed(255);
  Stop();
}

void loop() {
  val = Serial.read();
  if(val == '1') forward();    // '1' = vorwärts
  if(val == '2') backward();   // '2' = rückwärts
  if(val == '3') left();       // '3' = links
  if(val == '4') right();      // '4' = rechts
  if(val == '5') Stop();       // '5' = stopp
}

void forward() {
  motor1.run(FORWARD);
  motor2.run(FORWARD);
}
void backward() {
  motor1.run(BACKWARD);
  motor2.run(BACKWARD);
}
void left() {
  motor1.run(BACKWARD);
  motor2.run(FORWARD);
}
void right() {
  motor1.run(FORWARD);
  motor2.run(BACKWARD);
}
void Stop() {
  motor1.run(RELEASE);
  motor2.run(RELEASE);
}
Inbetriebnahme
- Code auf Arduino hochladen.
- Verkabelung prüfen.
- Android-App starten.
- Bluetooth mit HC-05 koppeln (Passwort meist „1234“ oder „0000“).
- App mit Auto verbinden – losfahren!
Fertiges Fahrzeug


Viel Spaß! Verbesserungsvorschläge in den Kommentaren willkommen.
Schaltplan
Verbindungen gemäß Schema. Externe 12-V-Quelle an Motor-Shield anschließen (im Schema nicht eingezeichnet).
Herstellungsprozess
- Bluetooth-gesteuerter Raspberry Pi Roboter mit Audio-Feedback bauen
- RC-Auto in Bluetooth-gesteuertes Fahrzeug verwandeln
- Altes RC-Auto per Xbox-Controller & Arduino zum Joystick-Fahrzeug umbauen
- LED per Bluetooth mit Arduino steuern – Einfache DIY-Anleitung
- Einfacher Taschenrechner mit Arduino UNO – Einsteigerprojekt
- Sprachgesteuerter Roboter mit Arduino Nano bauen
- Tragbares Persistence-of-Vision-Display mit Arduino UNO und ATtiny85 bauen
- Sprachgesteuerte Haushaltsgeräte: Bluetooth-Steuerung mit Google Assistant
- Wi-Servo: Servomotoren per WLAN über Webbrowser steuern
- RC Porsche selbst bauen: Arduino-Schritt-für-Schritt-Anleitung