



RC-Auto in Bluetooth-gesteuertes Fahrzeug verwandeln
Komponenten und Zubehör
 |
|
× | 1 | |||
 |
|
× | 1 |
Notwendige Werkzeuge und Maschinen
 |
|
Apps und Online-Dienste
|
|
Über dieses Projekt


RC-Autos machen richtig Spaß beim Basteln und bieten günstige Chassis für Roboter, aber die Auswahl eines passenden Modells ist bei der Vielzahl an Typen eine Qual. Mein kleiner Bruder hatte kürzlich Geburtstag und ich wollte ihm etwas richtig Cooles schenken – ich endete damit, ihm dieses RC-Auto zu geben. RC-Auto-Hacking ist einfach und knifflig zugleich, weil die unterschiedliche Bauweise der RC-Autos keine einfache, definierte Hacking-Methode zulässt, aber dieser Hack ist universell. Ich werde auch versuchen, die Grundlagen zu allen Teilen und die Theorie hinter jedem Modul abzudecken. Wir haben Module verwendet, aber Sie sind ermutigt, unsere Schaltung selbst zu bauen – außer dem Pro Mini.
Ich war mit dem Pro Mini wirklich unwohl, weil er so winzig war, aber es hat Spaß gemacht.
Schauen Sie sich das Video an und abonnieren Sie für kommende Videos.
Schritt 1: Das richtige Chassis bekommen


Teileliste
- ProMini
- L293D Modul
- HC-05
- RC Auto
Das richtige Chassis wählen
Die Chassis-Wahl ist eine Frage des Antriebsmechanismus – es gibt viele Antriebsmechanismen. Lassen Sie uns über die zwei beliebtesten Mechanismen sprechen.
Differentialantrieb – Was ist Differentialantrieb?
Der Begriff „differential“ bedeutet Unterschied zwischen zwei Entitäten; im Robotik-Kontext ist es einfach der Geschwindigkeitsunterschied zwischen zwei Motoren. Basierend auf diesem Geschwindigkeitsunterschied kann ein Roboter in jede Richtung auf einer 2D-Ebene bewegt werden.
Wenn zwei Motoren an Rädern in einer Linie, entgegengesetzt zueinander angeschlossen sind (genau wie ein Paar Räder, das an einer einzelnen Welle angeschlossen ist), bestimmt die Drehgeschwindigkeit jedes Motors die Bewegungsrichtung. Drehen sich beide Räder mit gleicher Geschwindigkeit, ist der Unterschied zwischen den Motoren null. Der Roboter bewegt sich vorwärts in einer geraden Linie. Der Roboter kann sich in die entgegengesetzte Richtung bewegen, wenn die Drehrichtung beider Motoren umgekehrt wird. Dies ist wieder eine gerade Linie, wenn der Geschwindigkeitsunterschied null ist. Jetzt ändert die Geschwindigkeitsänderung eines Motors die Bewegungsrichtung weg von der geraden Linie. Zum Beispiel führt die Verringerung der Geschwindigkeit des rechten Motors zu einem Geschwindigkeitsunterschied und damit zu einer Richtungsänderung. Die resultierende Kraft bewirkt, dass der Roboter nach rechts abbiegt. Diese Richtungsänderung kann durch weitere Verringerung der Motorgeschwindigkeit auf den gewünschten Winkel kontrolliert werden. Je langsamer der rechte Motor, desto schärfer die Rechtskurve. Dasselbe gilt für Linksabbiegungen.
Als Fazit: Langsamerer rechter Motor = schärfere Rechtskurve. Langsamerer linker Motor = schärfere Linkskurve. Hier sind einige Szenarien, die die Funktionsweise des Differentialantriebs erklären. M1 und M2 sind Motoren, die die Räder links und rechts antreiben.
Lenktyp-Antrieb (Steer Type Drive)
Was ist Lenktyp-Antrieb?
Der Auto-Typ-Antrieb ist in der realen Welt am häufigsten, aber nicht in der Robotik-Welt. Er wird durch ein Paar Antriebsräder und ein separates Paar Lenkräder charakterisiert. Translation und Rotation sind unabhängig voneinander. Aber Translation und Rotation sind miteinander verknüpft, weshalb dieses System schwere Pfadplanungsprobleme hat. Vier Räder sind effizienter als drei oder zwei Räder. Die ersten zwei der vier Räder können zum Lenken und die nächsten zwei zum Antreiben des Roboters verwendet werden. Das Ausbalancieren eines vierrädrigen Roboters ist nie ein Problem. Die meisten Alltagsautos, die wir nutzen, haben vier Räder, und das Beispiel reicht, um seine Existenz und Fähigkeiten zu beweisen.
Nachteile des Auto-Typ-Antriebs: Der Lenkmechanismus muss präzise gesteuert werden. Eine geringe Ungenauigkeit kann große Odometrie-Fehler verursachen. Das System ist nicht-holonom, weshalb Pfadplanung extrem schwierig und ungenau ist. Es gibt keine direkten Richtungsaktuatoren.
Also ist Differentialantrieb aufgrund seiner Einfachheit und Benutzerfreundlichkeit besser.
Schritt 2: Die Motoren steuern


Um den Motor zu steuern, brauchen wir etwas, das man Motortreiber nennt.
Was ist ein Motortreiber?
Ein Motortreiber ist ein kleiner Stromverstärker; die Funktion von Motortreibern besteht darin, ein niedriges Steuersignal aufzunehmen und es in ein höheres Signal umzuwandeln, das einen Motor antreiben kann.
Es gibt viele Motortreiber, von denen ich das L293D-Motortreiber-Modul verwende.
L293D ist ein Motortreiber-Integrierter Schaltkreis, der verwendet wird, um DC-Motoren in beide Richtungen zu drehen. Es ist ein 16-Pin-IC, der einen Satz von zwei DC-Motoren gleichzeitig steuern kann. Der L293D nutzt 5V für seine eigene Stromversorgung und eine externe Stromquelle wird benötigt, um die Motoren anzutreiben, die bis zu 36V und 600mA ziehen können. Der L293D arbeitet nach dem Prinzip der typischen H-Brücke, einer Schaltung, die es ermöglicht, Hochspannung in beide Richtungen fließen zu lassen. In einem einzelnen L293D-IC gibt es zwei H-Brücken-Schaltungen, die zwei DC-Motoren unabhängig voneinander drehen können.
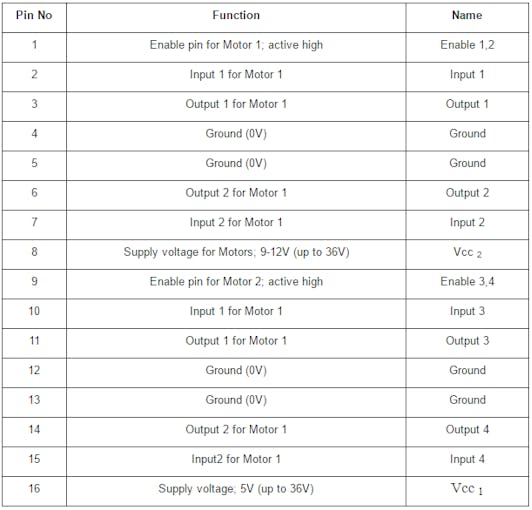
Pin-Belegung des L293D
1 Enable-Pin für Motor 1; active high – Enable 1,2
2 Input 1 für Motor 1 – Input 1
3 Output 1 für Motor 1 – Output 1
4 Ground (0V) – Ground
5 Ground (0V) – Ground
6 Output 2 für Motor 1 – Output 2
7 Input 2 für Motor 1 – Input 2
8 Versorgungsspannung für Motoren; 9-12V (bis 36V) – Vcc 2
9 Enable-Pin für Motor 2; active high – Enable 3,4
10 Input 1 für Motor 1 – Input 3
11 Output 1 für Motor 1 – Output 3
12 Ground (0V) – Ground
13 Ground (0V) – Ground
14 Output 2 für Motor 1 – Output 4
15 Input 2 für Motor 1 – Input 4
16 Versorgungsspannung; 5V (bis 36V) – Vcc 1
Schritt 3: Über die App


Es gibt viele Apps zur Steuerung; ich habe eine selbst gemacht. Die Logik ist sehr einfach: Alle Buttons senden ein Zeichen, wenn sie gedrückt werden, über Bluetooth, und der Arduino verarbeitet es.
Zeichen-Funktionen
X – Nullzustand
F – Vorwärtsbewegung
B – Rückwärtsbewegung
L – Links drehen
R – Rechts drehen
Schritt 4: Alle Teile verbinden


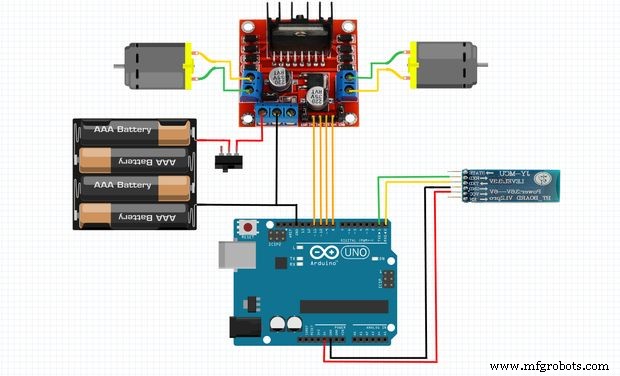
Die Verbindungen sind einfach. Hier sind die Verbindungen wie folgt:
Das Bluetooth-Modul
HC-05 – Arduino
Vcc – 5V
Gnd – Gnd
Rx – Tx
Tx – Rx
Der Motortreiber
Motortreiber – Arduino
Pin 2 – 8
Pin 7 – 7
Pin 10 – 6
Pin 4 – 9
Pin 3 und 6 – Motor 1
Pin 11 und Pin 14 – Motor 2
Pin 1 – 5V
Pin 9 – 5V
Schritt 5: Programmierung


void setup() { Serial.begin(9600); pinMode(8, OUTPUT); pinMode(7, OUTPUT); pinMode(9, OUTPUT); pinMode(6, OUTPUT); pinMode(5, OUTPUT); pinMode(4, OUTPUT); digitalWrite(4,LOW); digitalWrite(5,LOW); } // the loop function runs over and over again forever void loop() { var=Serial.read(); if(var=='F') { digitalWrite(6,LOW); digitalWrite(7,HIGH); digitalWrite(8,LOW); digitalWrite(9,HIGH); } if(var=='H') { digitalWrite(frled1,HIGH); } if(var=='B') { analogWrite(speeden,150); digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); digitalWrite(bcled1,HIGH); } if(var=='X') {digitalWrite(9,LOW); digitalWrite(8,LOW); digitalWrite(7,LOW); digitalWrite(6,LOW); digitalWrite(frled1,LOW); digitalWrite(bcled1,LOW ); } if(var=='L') {digitalWrite(6,LOW); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); } if(var=='R') {digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,LOW); digitalWrite(9,LOW);; } } Ich hoffe, Sie haben genauso viel Spaß beim Nachbauen wie ich. Ich poste bald weitere coole Projekte – folgen Sie mir für Updates! Auch meine Seite liken: https://www.facebook.com/makewithRex/
F09ZCJSIP2UG2XP.inoCode
- Code-Snippet #1
Code-Snippet #1 Plain Text
void setup() { Serial.begin(9600); pinMode(8, OUTPUT); pinMode(7, OUTPUT); pinMode(9, OUTPUT); pinMode(6, OUTPUT); pinMode(5, OUTPUT); pinMode(4, OUTPUT); digitalWrite(4,LOW); digitalWrite(5,LOW); } // the loop function runs over and over again forever void loop() { var=Serial.read(); if(var=='F') { digitalWrite(6,LOW); digitalWrite(7,HIGH); digitalWrite(8,LOW); digitalWrite(9,HIGH); } if(var=='H') { digitalWrite(frled1,HIGH); } if(var=='B') { analogWrite(speeden,150); digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); digitalWrite(bcled1,HIGH); } if(var=='X') {digitalWrite(9,LOW); digitalWrite(8,LOW); digitalWrite(7,LOW); digitalWrite(6,LOW); digitalWrite(frled1,LOW); digitalWrite(bcled1,LOW ); } if(var=='L') {digitalWrite(6,LOW); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); } if(var=='R') {digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,LOW); digitalWrite(9,LOW);; } }
Schaltpläne
Herstellungsprozess
- C# Konstruktoren: Typen, Beispiele und fortgeschrittene Muster
- Hamster-Fitness-Tracker mit Raspberry Pi: Tägliche Laufrad-Aktivität messen
- Wie Smartphones die Zukunft vernetzter Autos formen
- Lieferkette zur Gewinn-Maschine machen: 6 Taktiken für Profit-Center-Transformation
- Vom Konzept zur Realität: Kreative Designs in greifbare Produkte verwandeln
- Klimaanlage reparieren: 5 häufige Ursachen & Lösungen
- Den richtigen Turbolader wählen: Praxis-Leitfaden für Mehrleistung
- Schritt-für-Schritt-Anleitung zur Reparatur Ihres Autotürgriffs
- Schritt-für-Schritt-Anleitung: Klimaanlage Ihres Autos selbst nachfüllen
- Kurzanleitung zur Reparatur von Rost an Ihrem Auto: Schützen Sie Ihr Fahrzeug