



Arduino-Farbsortierer bauen: Einfache Anleitung mit TCS3200 & Servos
In diesem Artikel zeigen wir Ihnen, wie Sie einen Arduino-Farbsortierer bauen können. Sie können das folgende Video ansehen oder die schriftliche Anleitung unten lesen.
Design
Für dieses Arduino-Projekt benötigen wir lediglich einen Farbsensor (TCS3200) und zwei Hobby-Servomotoren, was das Projekt recht einfach, aber dennoch sehr spaßig macht. Zunächst habe ich mit der 3D-Modellierungssoftware Solidworks das Design des Farbsortierers erstellt – hier ist das Funktionsprinzip:
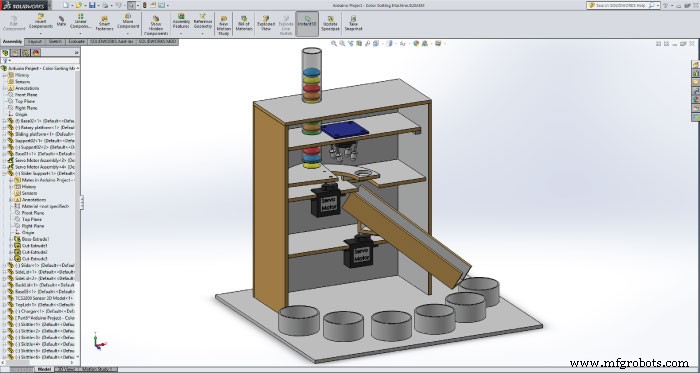
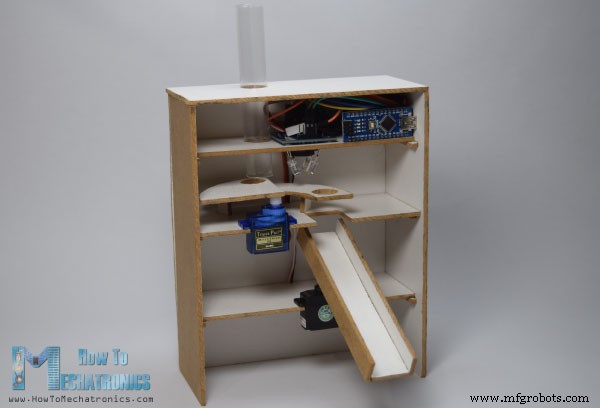
- Zunächst fallen die farbigen Skittles, die im Magazin gehalten werden, auf die Plattform, die am oberen Servomotor befestigt ist.
- Dann dreht der Servomotor und bringt das Skittle zum Farbsensor, der dessen Farbe erkennt.
- Danach dreht der untere Servomotor in die entsprechende Position, und der obere Servomotor dreht erneut, bis das Skittle in die Führungsschiene fällt.
Hier können Sie das 3D-Modell sowie die Zeichnungen mit allen für den Bau benötigten Maßen herunterladen.
Sie finden das 3D-Modell auf Thangs, wo Sie es auch im Browser erkunden können.
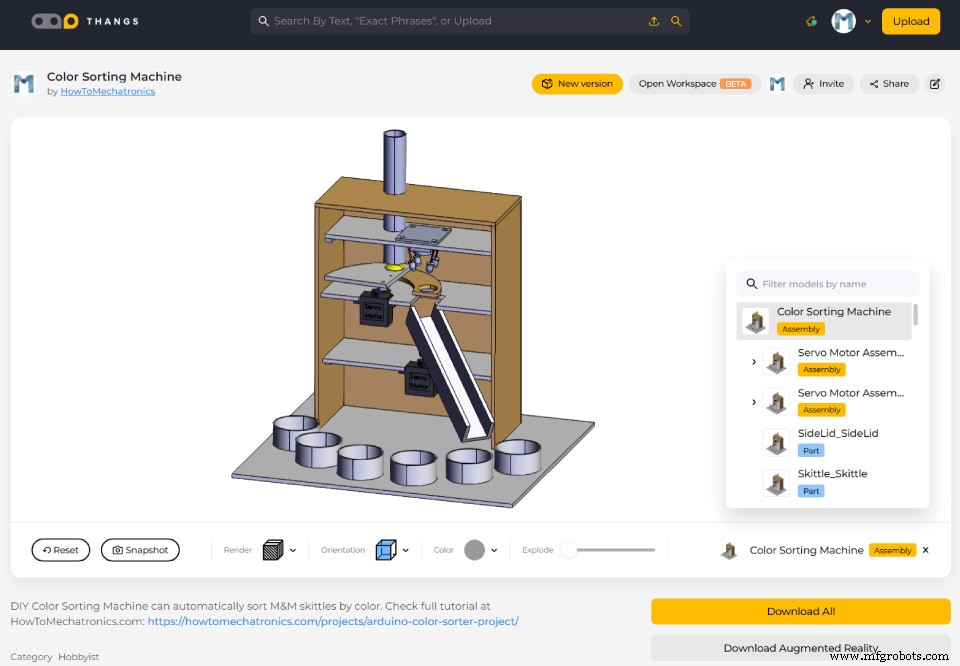
Laden Sie das Assembly-3D-Modell auf Thangs herunter.
Die folgenden Zeichnungen können für das Laserschneiden aller Teile des Gehäuses verwendet werden:
Bau des Arduino-Farbsortierers
Als Material habe ich 3 mm dickes Faserplattenmaterial verwendet. Ich habe die Teile gemäß den Zeichnungen auf die Faserplatte übertragen und mit einer kleinen Handsäge auf Maß gesägt.
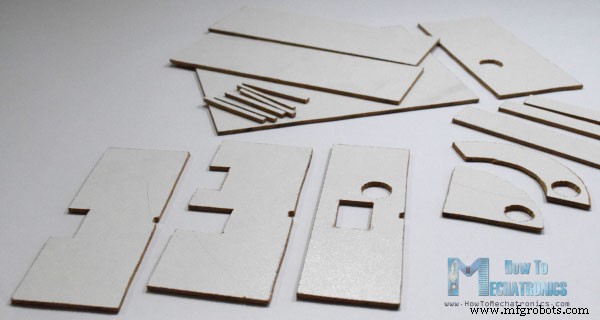
Sobald alle Teile bereit waren, begann ich mit der Montage. Zuerst montierte ich die äußeren Teile mit einer Heißklebepistole.
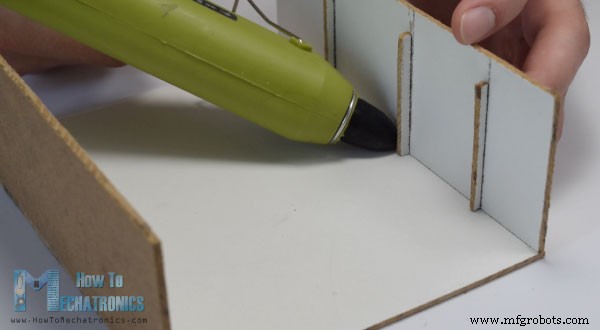
Dann klebte ich die beiden Servomotoren mit Allzweckkleber auf ihre Plattformen und befestigte sie an der Baugruppe.
Anschließend befestigte ich die Führungsschiene am unteren Servomotor sowie die Stütze und die Plattform für den oberen Servomotor, wieder mit Kleber.
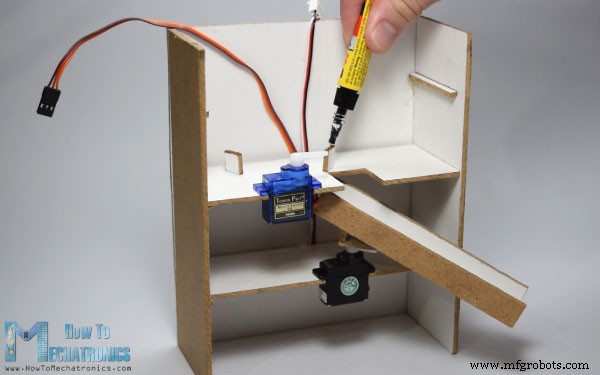
Als Nächstes baute ich einen Schalter und eine Strombuchse für die Stromversorgung des Arduino mit einem 5V-Netzteil ein und platzierte den Farbsensor auf der dritten Plattform.
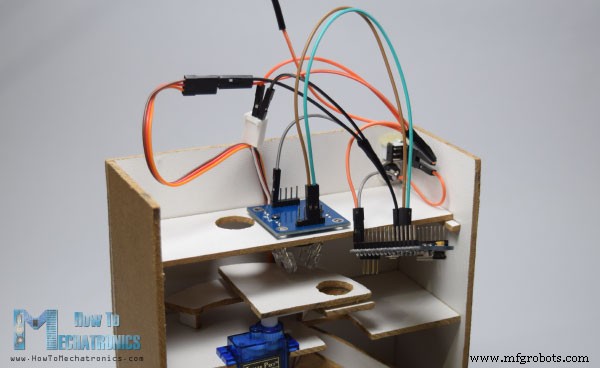
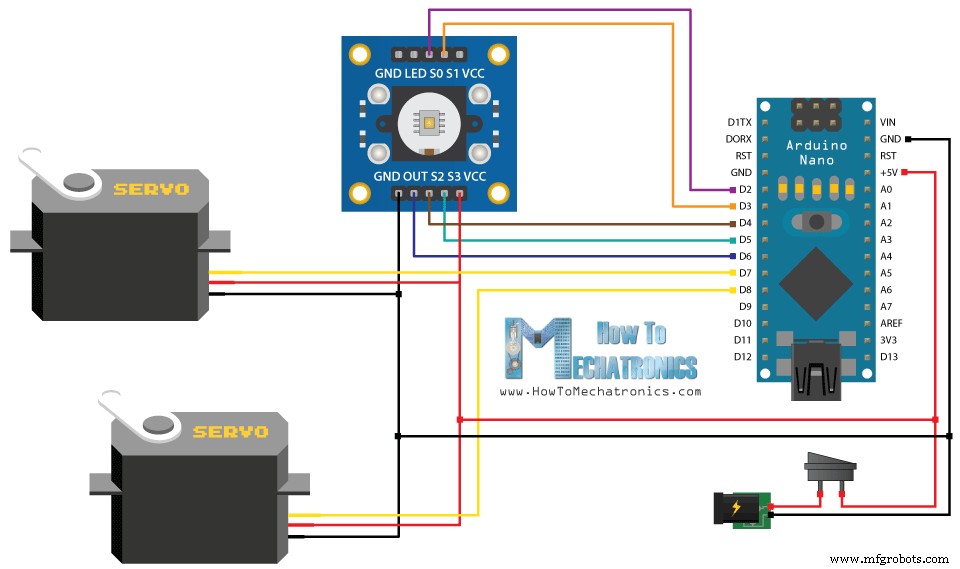
Ich verband die Komponenten gemäß dem folgenden Schaltplan.
Die benötigten Komponenten für dieses Arduino-Projekt erhalten Sie über die folgenden Links:
- TCS230 TCS3200 Farbsensor
- Arduino Nano
- Steckplatine und Jumper-Kabel
- Servomotor
- Schalter
- Strombuchse
Arduino-Farbsortierer Quellcode
An dieser Stelle müssen wir zuerst den Arduino programmieren und dann die Montage abschließen. Hier ist der Arduino-Code:
/* Arduino Projekt - Farbsortiermaschine
 * von Dejan Nedelkovski, www.HowToMechatronics.com
 */
#include <Servo.h>
#define S0 2
#define S1 3
#define S2 4
#define S3 5
#define sensorOut 6
Servo topServo;
Servo bottomServo;
int frequency = 0;
int color = 0;

void setup() {
  pinMode(S0, OUTPUT);
  pinMode(S1, OUTPUT);
  pinMode(S2, OUTPUT);
  pinMode(S3, OUTPUT);
  pinMode(sensorOut, INPUT);
  // Frequenzskalierung auf 20% einstellen
  digitalWrite(S0, HIGH);
  digitalWrite(S1, LOW);
  topServo.attach(7);
  bottomServo.attach(8);
  Serial.begin(9600);
}

void loop() {
  topServo.write(115);
  delay(500);
  for(int i = 115; i > 65; i--) {
    topServo.write(i);
    delay(2);
  }
  delay(500);
  color = readColor();
  delay(10);
  switch (color) {
    case 1: bottomServo.write(50); break;
    case 2: bottomServo.write(75); break;
    case 3: bottomServo.write(100); break;
    case 4: bottomServo.write(125); break;
    case 5: bottomServo.write(150); break;
    case 6: bottomServo.write(175); break;
    case 0: break;
  }
  delay(300);
  for(int i = 65; i > 29; i--) {
    topServo.write(i);
    delay(2);
  }
  delay(200);
  for(int i = 29; i < 115; i++) {
    topServo.write(i);
    delay(2);
  }
  color = 0;
}

// Benutzerdefinierte Funktion - readColor()
int readColor() {
  // Rote Photodioden einstellen
  digitalWrite(S2, LOW);
  digitalWrite(S3, LOW);
  // Ausgangsfrequenz lesen
  frequency = pulseIn(sensorOut, LOW);
  int R = frequency;
  Serial.print("R= ");
  Serial.print(frequency);
  Serial.print(" ");
  delay(50);
  // Grüne Photodioden einstellen
  digitalWrite(S2, HIGH);
  digitalWrite(S3, HIGH);
  frequency = pulseIn(sensorOut, LOW);
  int G = frequency;
  Serial.print("G= ");
  Serial.print(frequency);
  Serial.print(" ");
  delay(50);
  // Blaue Photodioden einstellen
  digitalWrite(S2, LOW);
  digitalWrite(S3, HIGH);
  frequency = pulseIn(sensorOut, LOW);
  int B = frequency;
  Serial.print("B= ");
  Serial.print(frequency);
  Serial.println(" ");
  delay(50);
  if(R < 45 && R > 32 && G < 65 && G > 55) { color = 1; } // Rot
  if(G < 55 && G > 43 && B < 47 && B > 35) { color = 2; } // Orange
  if(R < 53 && R > 40 && G < 53 && G > 40) { color = 3; } // Grün
  if(R < 38 && R > 24 && G < 44 && G > 30) { color = 4; } // Gelb
  if(R < 56 && R > 46 && G < 65 && G > 55) { color = 5; } // Braun
  if(G < 58 && G > 45 && B < 40 && B > 26) { color = 6; } // Blau
  return color;
}
Code-Erklärung:
Wir binden die „Servo.h“-Bibliothek ein, definieren die Pins für den Farbsensor, erstellen die Servo-Objekte und deklarieren notwendige Variablen. Im Setup-Bereich definieren wir die Pins als Ein- und Ausgänge, stellen die Frequenzskalierung für den Farbsensor ein, definieren die Servo-Pins und starten die serielle Kommunikation zur Ausgabe der Farbwerte auf dem Serial Monitor.
Im Loop-Bereich beginnt das Programm damit, den oberen Servomotor in die Position des Skittle-Magazins zu bewegen. Beachten Sie, dass der Wert 115 zu meinen Teilen und meinem Servomotor passt – Sie sollten diese Werte sowie die folgenden Servowerte an Ihren Aufbau anpassen.
Anschließend bringen wir mithilfe einer „for“-Schleife das Skittle zur Position des Farbsensors. Die „for“-Schleife ermöglicht es, die Drehgeschwindigkeit durch Ändern der Verzögerungszeit zu steuern.
Nach einer halben Sekunde Verzögerung lesen wir mit der benutzerdefinierten Funktion readColor() die Farbe des Skittles. Der Sensor liest drei Werte (Rot, Grün, Blau) und anhand dieser Werte bestimmen wir die tatsächliche Farbe. Weitere Details zur Funktionsweise des TCS3200-Farbsensors finden Sie in meinem vorherigen Tutorial.
Hier sind die RGB-Werte, die ich vom Sensor für jedes Skittle erhalten habe. Beachten Sie, dass diese Werte variieren können, da der Sensor nicht immer präzise ist. Daher erlauben wir mit den „if“-Anweisungen einen Fehler von ca. ±5 um den getesteten Wert für die jeweilige Farbe. Zum Beispiel: Bei einem roten Skittle wird die erste „if“-Bedingung wahr und die Variable „color“ erhält den Wert 1. Anschließend dreht eine „switch-case“-Anweisung den unteren Servo in die entsprechende Position. Am Ende dreht der obere Servomotor weiter, bis das Skittle in die Führungsschiene fällt, und kehrt dann in die Startposition zurück, damit der Vorgang wiederholt werden kann.
Fertigstellung des Designs
Nach dem Hochladen des Codes befestigte ich die Arduino-Platine mit der Heißklebepistole.
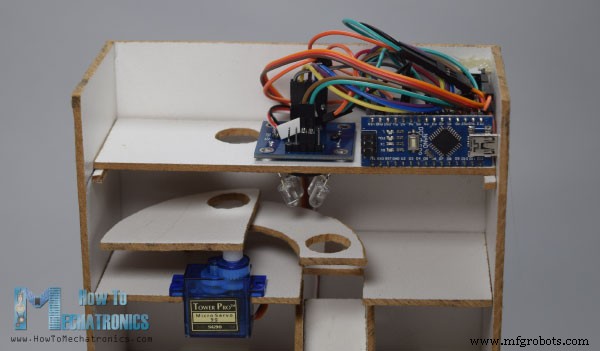
Anschließend fertigte ich aus einer transparenten Plastikflasche das Magazin an und klebte es zusammen mit dem oberen Teil an die Baugruppe – das Projekt ist damit abgeschlossen.
Fragen können Sie gerne im Kommentarbereich unten stellen.
Herstellungsprozess
- Monitor-Ambilight selbst bauen mit Arduino Nano & WS2812B LEDs
- Klassisches Pong-Spiel auf Arduino UNO mit OLED-Display bauen – Schritt-für-Schritt-Tutorial
- Arduino Audio-Frequenz-Detektor – Lauteste Schallpeaks mit hochsensiblem Modul messen
- Selbstbau-Tamagotchi: Digitales Haustier mit Arduino
- Intelligenter kabelloser Lichtschalter-Controller: Arduino-basierter Fernschalter-Manipulator
- Arduino Tic Tac Toe mit MAX7219 LED-Matrix und Karton-Gehäuse
- Intelligente, bewegungsaktivierte Wasserpistole mit Arduino Nano
- Zuverlässigen Arduino-Countdown-Timer mit SparkFun 7-Segment-Display bauen
- Arduino RGB-LED-Farbmischer – Einsteigerfreundliches DIY-Projekt
- Arduino-Sonnenblume: Elektronischer Sonnen-Tracker selbst bauen