



Selbststabilisierendes Arduino Gimbal mit 3-Achs-Servo-Steuerung bauen
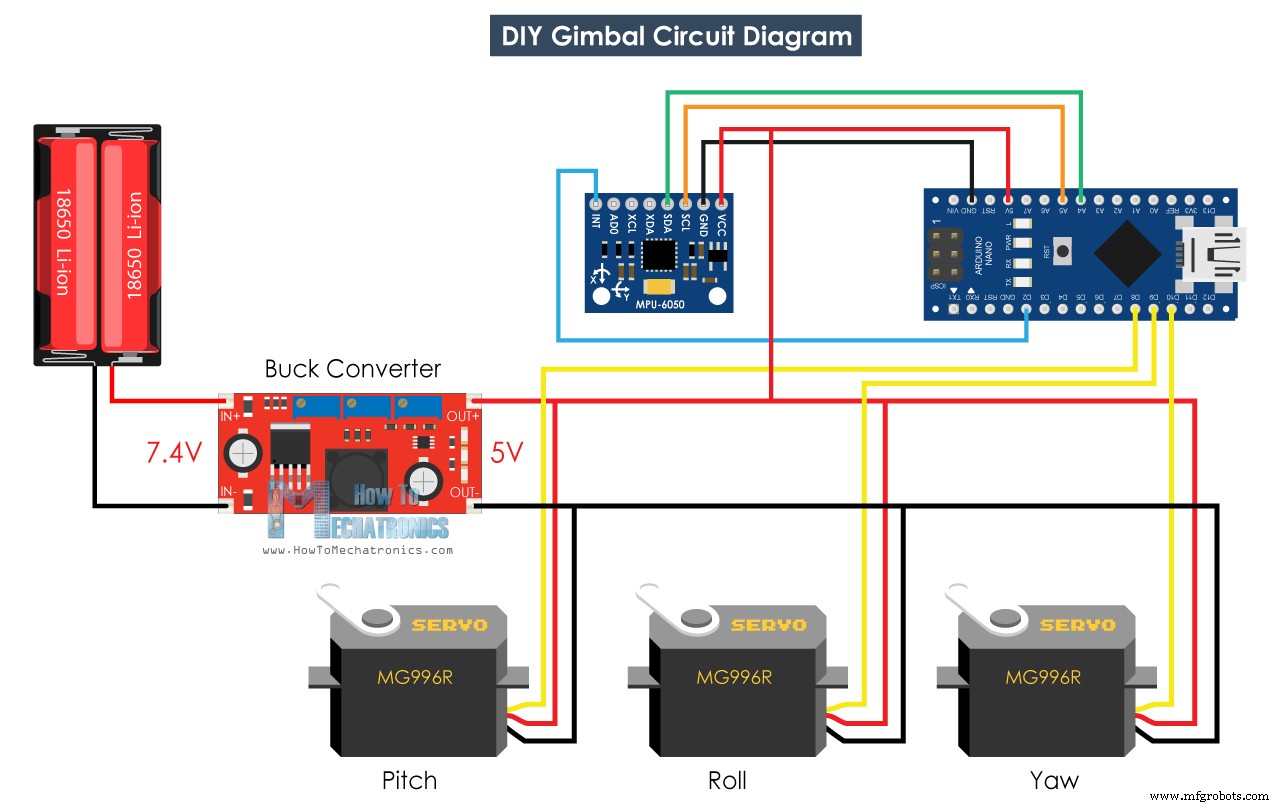
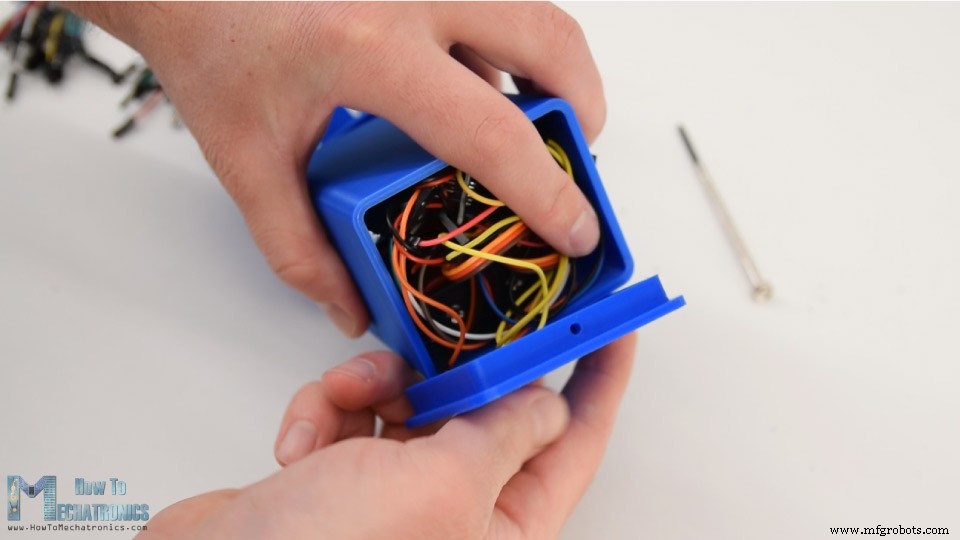
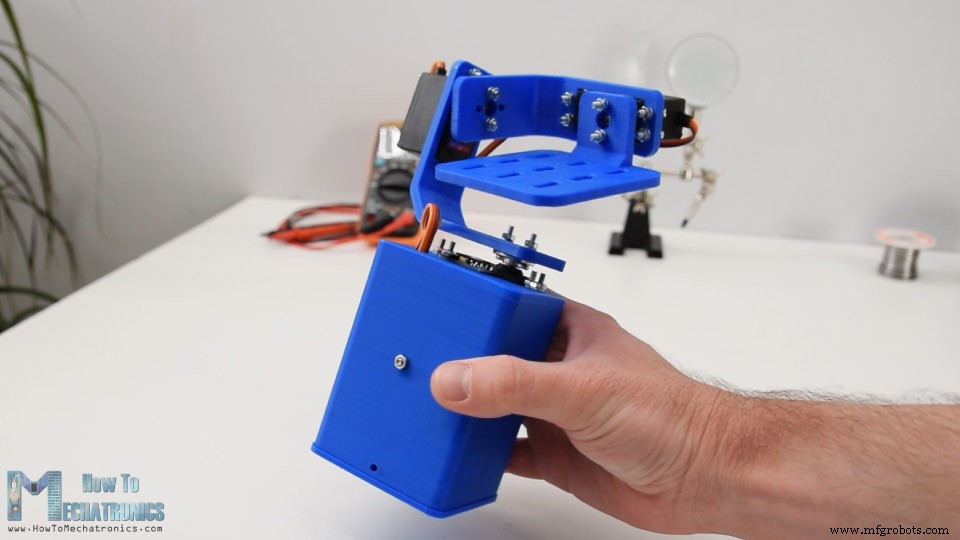
In diesem Tutorial lernen wir, wie man ein Arduino Gimbal bzw. eine selbststabilisierende Plattform mit Servomotoren baut. Dieses Tutorial ist eine Erweiterung des vorherigen MPU6050-Tutorials. Sie können das folgende Video ansehen oder die schriftliche Anleitung unten lesen. Ich entwarf das Gimbal in einer 3D-Modellierungssoftware. Es besteht aus 3 MG996R-Servomotoren für die 3-Achsen-Steuerung (Gier, Nick, Roll) und einer Basis, auf der der MPU6050-Sensor, der Arduino und der Akku Platz finden. Das 3D-Modell finden Sie auf Thangs zum Download und zur Browser-Ansicht. STL-Dateien: Mit meinem Creality CR-10 3D-Drucker druckte ich alle Teile – sie kamen perfekt heraus. Der Gimbal-Zusammenbau war recht einfach. Ich begann mit dem Yaw-Servo (Gierachse). Mit M3-Schrauben und Muttern an der Basis befestigt. Dann den Roll-Servo (Rollachse)同样方法 befestigt. Die Teile sind passgenau für MG996R-Servos designed. Für die Verbindung der Teile untereinander nutze ich die mitgelieferten Rundhörner der Servos. Zuerst Rundhorn mit zwei Schrauben an der Basis fixieren, dann per weiterer Schraube am vorherigen Servo befestigen. Diesen Vorgang für die restlichen Komponenten wiederholen: Pitch-Servo (Nickachse) und obere Plattform. Dann die Servokabel durch die vorgesehenen Halteöffnungen führen für Ordnung. MPU6050-Sensor einsetzen und per Schraube/Mutter an der Basis fixieren. Zur Stromversorgung nutze ich 2 Li-Ion-Akkus in einem Batteriehalter, den ich mit zwei Schrauben/Muttern an der Basis befestige. Zwei Li-Ion-Akkus liefern ca. 7,4V, aber Arduino und Servos brauchen 5V. Daher ein Step-Down-Wandler (Buck Converter), der 7,4V auf 5V wandelt. Nun alles verbinden. Hier der Schaltplan: Benötigte Komponenten: Zum Schluss die Elektronik und Kabel in die Basis drücken und mit dem Boden-Deckel abdecken. Damit ist die selbstbalancierende Plattform bzw. das Arduino Gimbal fertig und funktioniert wie erwartet. Was bleibt, ist ein Blick auf das Programm. Der Arduino-Code für dieses Beispiel ist eine Modifikation des Hier können Sie den Code herunterladen: Code-Erklärung: Wir nutzen die lesbaren Yaw-, Pitch- und Roll-Ausgabewerte. Nach Erhalt der Werte wandeln wir sie erst von Radiant in Grad um. Dann warten wir 300 Messwerte, da der Sensor noch im Selbstkalibrierungsprozess ist. Auch erfassen wir den Yaw-Wert, der anfangs nicht 0 ist wie Pitch und Roll, sondern ein zufälliger Wert. Nach den 300 Messungen setzen wir Yaw auf 0, indem wir den erfassten Zufallswert subtrahieren. Dann mappen wir Yaw, Pitch, Roll von -90° bis +90° auf 0-180 für die Servosteuerung. Schließlich senden wir per Hinweis: Dies ist weit von einem guten Kamera-Gimbal entfernt. Die Bewegungen sind nicht flüssig, da diese Servos nicht dafür ausgelegt sind. Echte Kamera-Gimbals nutzen spezielle BLDC-Motoren für weiche Bewegungen. Betrachten Sie dieses Projekt nur zu Lernzwecken. Das war alles für dieses Tutorial. Ich hoffe, es hat Ihnen gefallen und Sie haben etwas Neues gelernt. Fragen gerne in den Kommentaren und schauen Sie in meine Arduino-Projektsammlung.Überblick
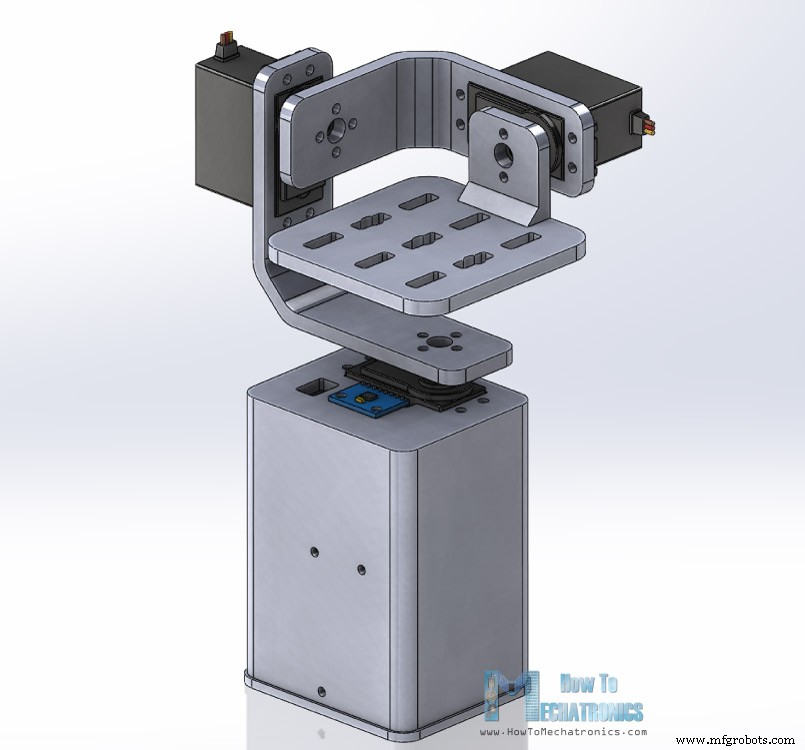
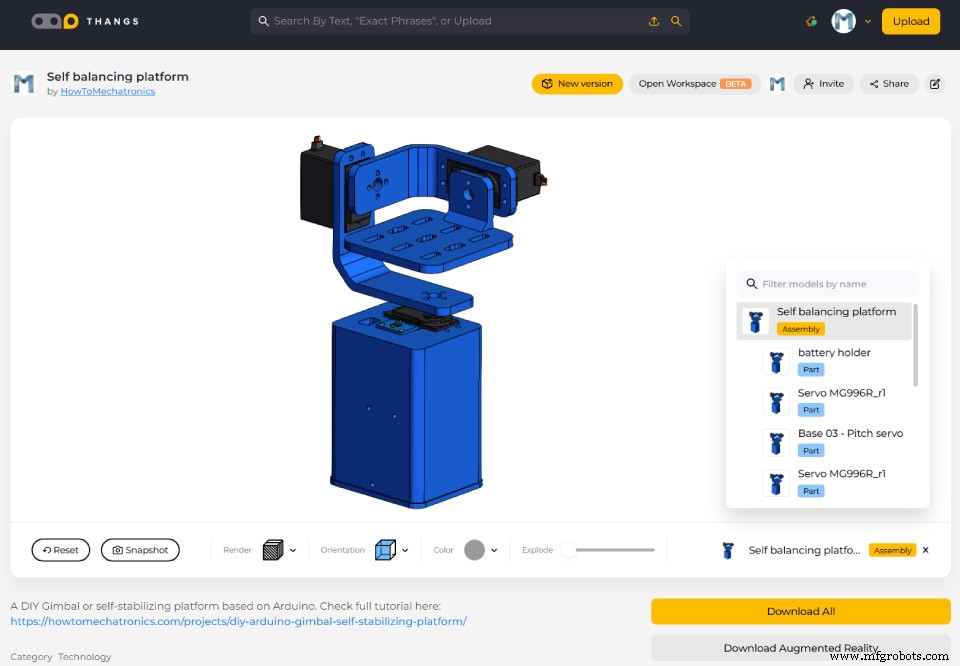
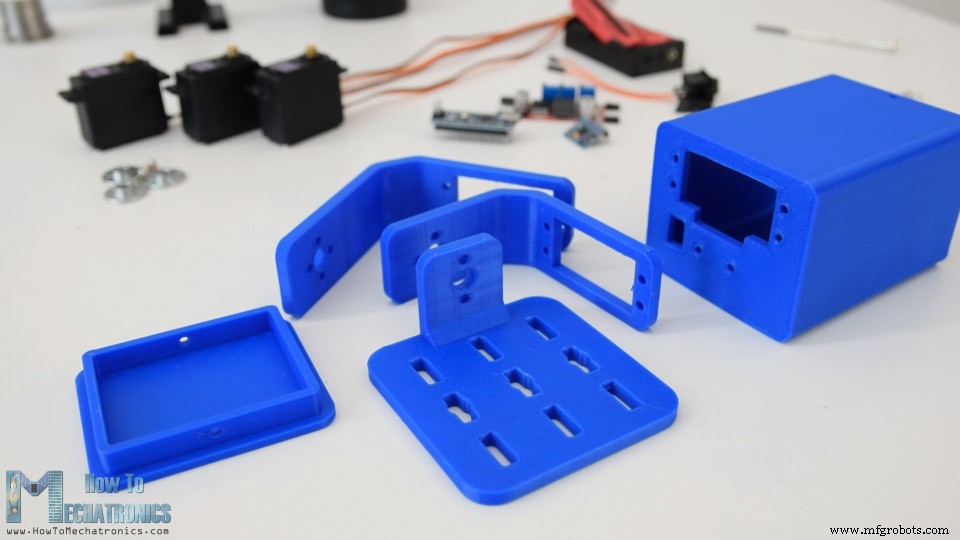
Zusammenbau
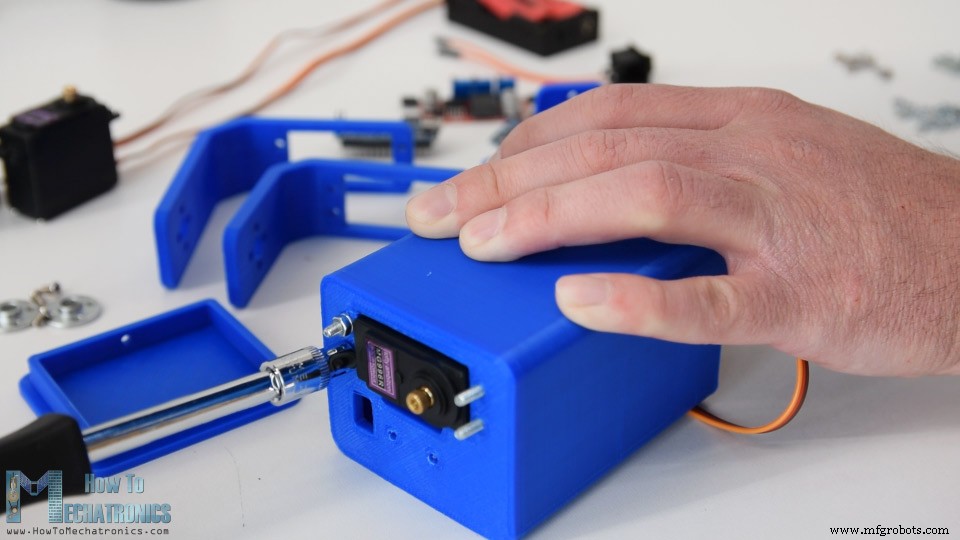
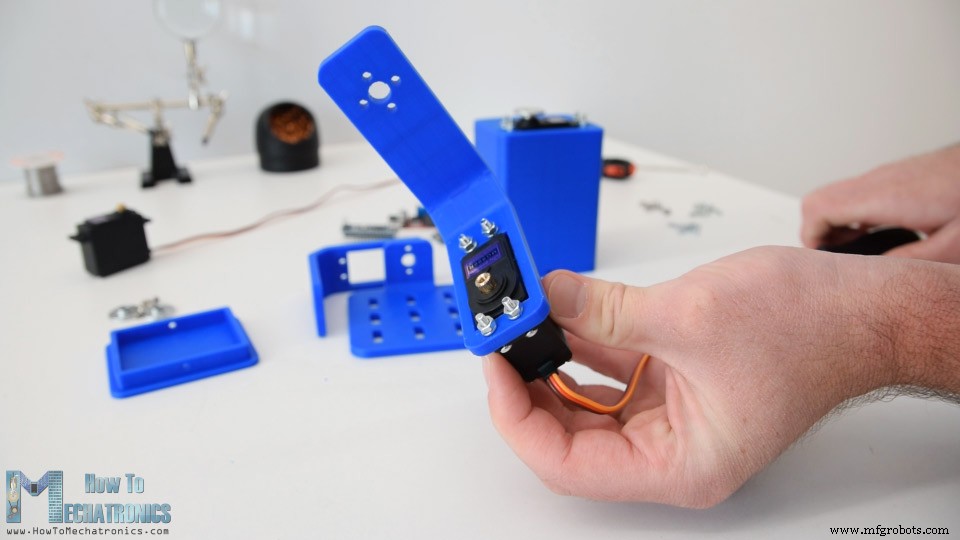
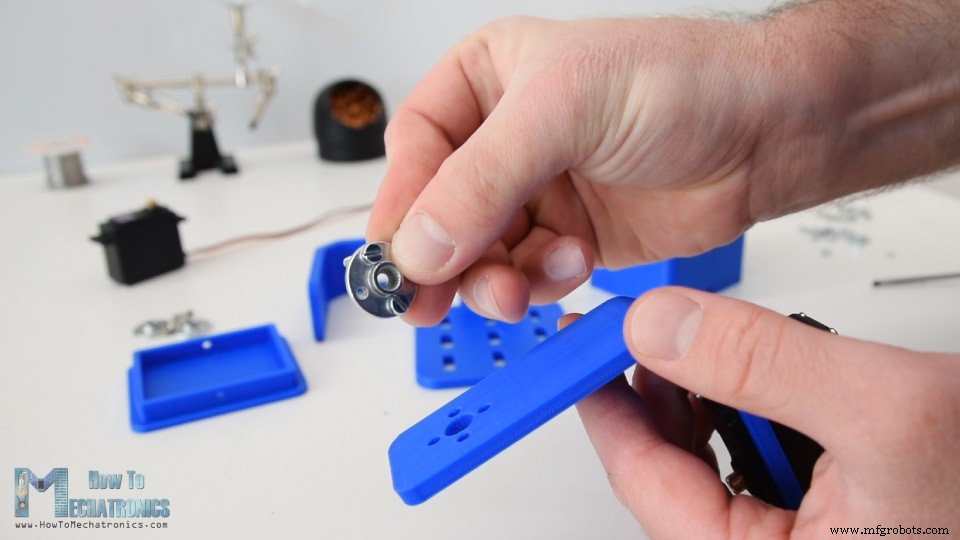
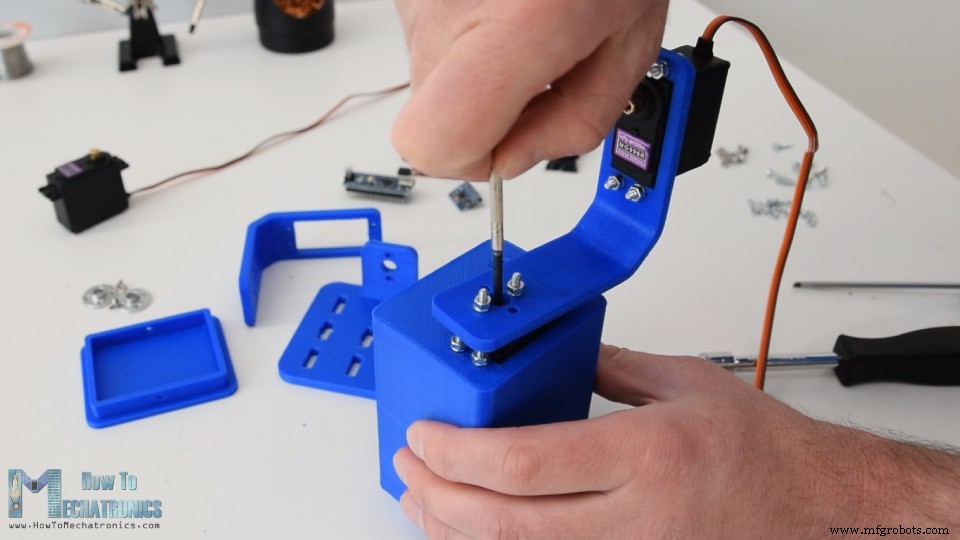
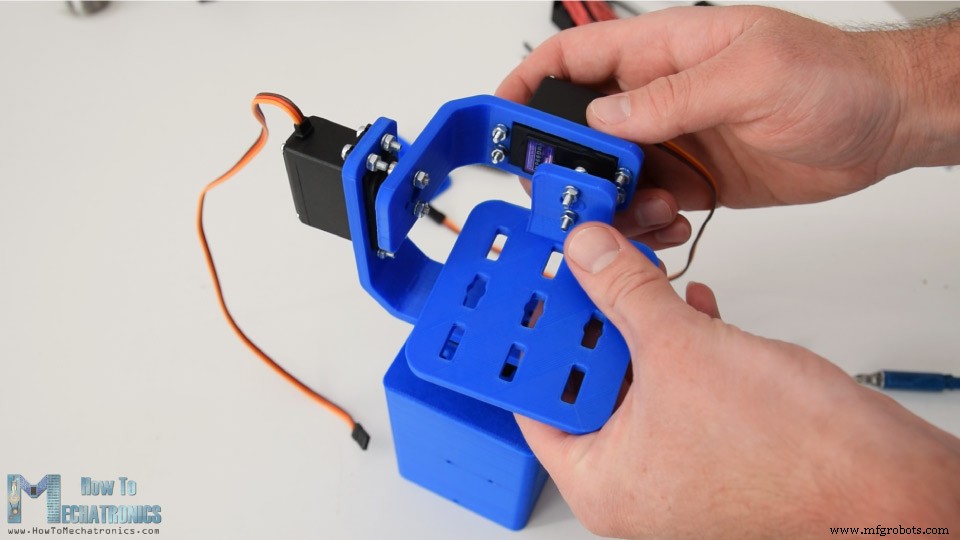
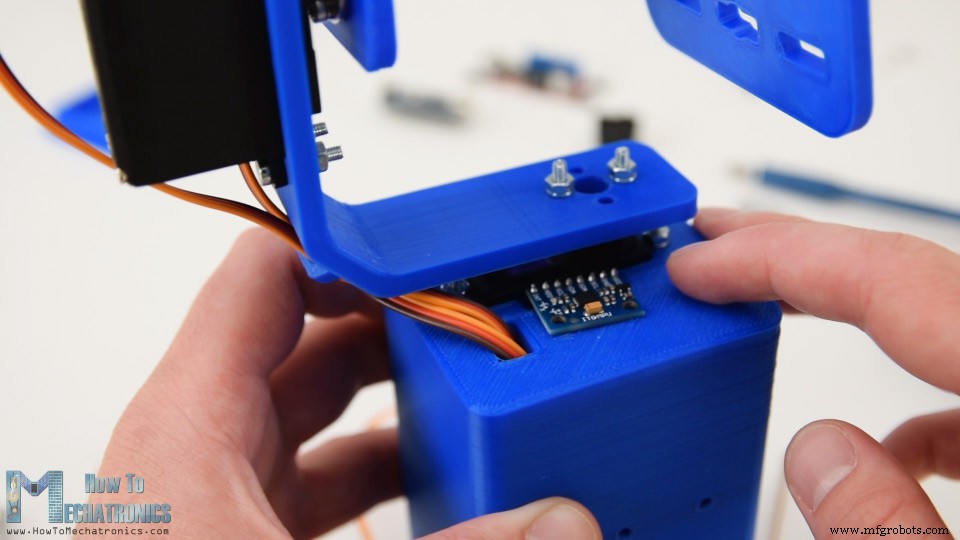
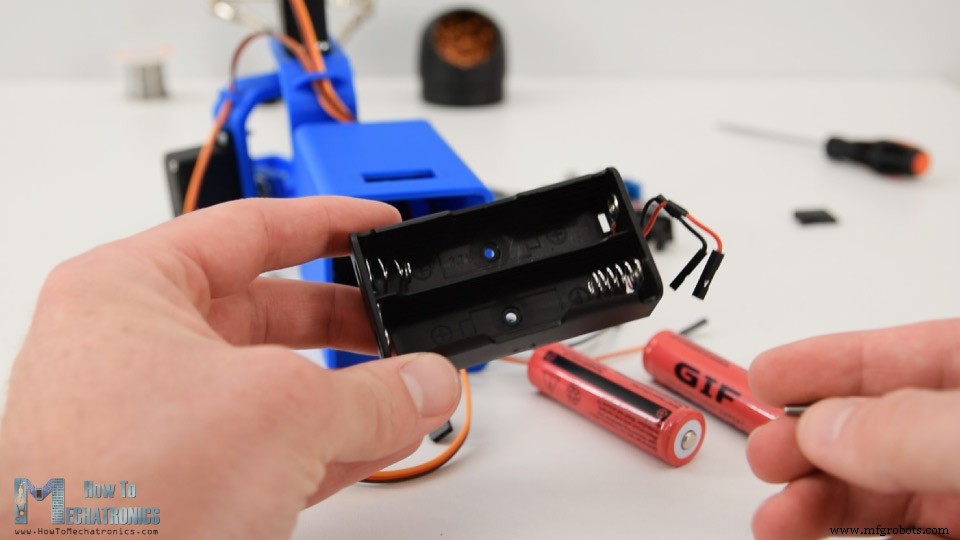
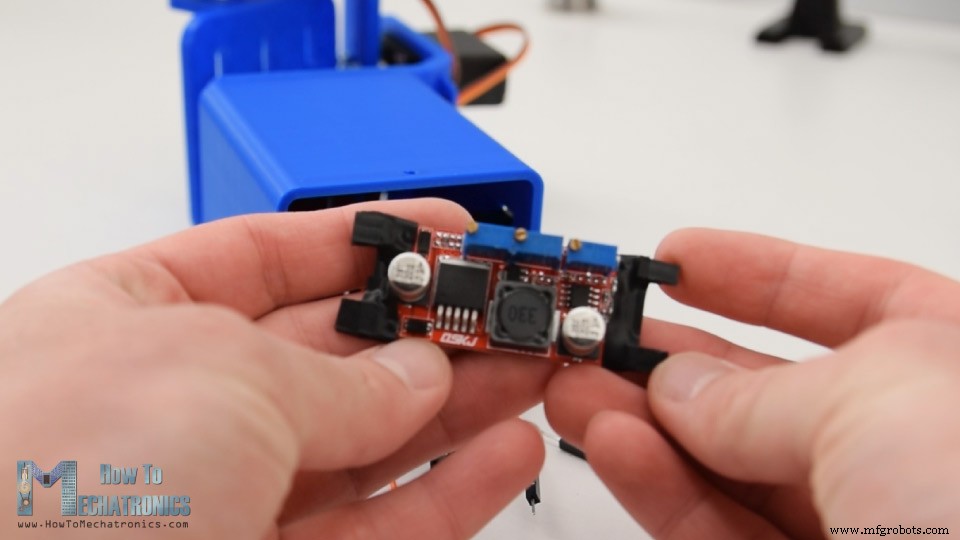
Schaltplan des Arduino Gimbal
Arduino-Code
MPU6050_DMP6-Beispiels aus der i2cdevlib-Bibliothek von Jeff Rowberg.// Yaw, Pitch und Roll Werte erhalten
#ifdef OUTPUT_READABLE_YAWPITCHROLL
mpu.dmpGetQuaternion(&q, fifoBuffer);
mpu.dmpGetGravity(&gravity, &q);
mpu.dmpGetYawPitchRoll(ypr, &q, &gravity);
// Yaw, Pitch, Roll Werte - Radiant in Grad
ypr[0] = ypr[0] * 180 / M_PI;
ypr[1] = ypr[1] * 180 / M_PI;
ypr[2] = ypr[2] * 180 / M_PI;
// 300 Messwerte überspringen (Selbstkalibrierung)
if (j <= 300) {
correct = ypr[0]; // Yaw startet mit Zufallswert, letzten Wert nach 300 Messungen erfassen
j++;
}
// Nach 300 Messungen
else {
ypr[0] = ypr[0] - correct; // Yaw auf 0° setzen - letzten zufälligen Yaw-Wert vom aktuellen abziehen
// MPU6050 Werte von -90 bis +90 auf für Servo passende 0-180 mappen
int servo0Value = map(ypr[0], -90, 90, 0, 180);
int servo1Value = map(ypr[1], -90, 90, 0, 180);
int servo2Value = map(ypr[2], -90, 90, 180, 0); // Invertiert für eine Achse
// Servos laut MPU6050-Orientierung steuern
servo0.write(servo0Value);
servo1.write(servo1Value);
servo2.write(servo2Value);
}
#endifCode language: Arduino (arduino)// Yaw, Pitch, Roll Werte - Radiant in Grad
ypr[0] = ypr[0] * 180 / M_PI;
ypr[1] = ypr[1] * 180 / M_PI;
ypr[2] = ypr[2] * 180 / M_PI;Code language: Arduino (arduino)// 300 Messwerte überspringen (Selbstkalibrierung)
if (j <= 300) {
correct = ypr[0]; // Yaw startet mit Zufallswert, letzten Wert nach 300 Messungen erfassen
j++;
}Code language: Arduino (arduino)// Nach 300 Messungen
else {
ypr[0] = ypr[0] - correct; // Yaw auf 0° setzen
int servo0Value = map(ypr[0], -90, 90, 0, 180);
int servo1Value = map(ypr[1], -90, 90, 0, 180);
int servo2Value = map(ypr[2], -90, 90, 180, 0);
servo0.write(servo0Value);
servo1.write(servo1Value);
servo2.write(servo2Value);
}Code language: Arduino (arduino)write() diese Werte als Steuersignale an die Servos. Man kann den Yaw-Servo deaktivieren, wenn man nur X/Y-Stabilisierung will (Kamera-Gimbal).
Herstellungsprozess
- Eigenen LUMAZOID bauen: DIY Arduino Musik-Visualisierer
- Intelligentes Voltmeter mit Arduino & Smartphone bauen – Einfaches DIY-Projekt
- Servogesteuerter Hindernisvermeidungs-Roboter: Bauen mit Arduino & HC-SR04
- DIY VR-Skateboard mit Arduino, Google Cardboard und Bluetooth bauen
- Umfassendes Arduino-Trainingskit mit Mega 2560, Sensoren, Motoren & Custom PCB
- DIY Radionik EMR-Behandlungsgerät mit Arduino Nano – Kritische Betrachtung
- DIY 2D-Motion-Rennsimulator mit Arduino Nano & SG90 Servos
- Intelligenter Mülleimer mit Arduino – Deckel öffnet automatisch per Ultraschall
- Solo-Drohne Servo-Steuerung mit Arduino: Firmata & pyMata Tutorial
- Portables RFID-Türschloss mit Arduino bauen – Schritt-für-Schritt-Anleitung