



Geräusch- und Vibrationsreduktion in Schrittmotorsystemen mit Allegros QuietStep
Schrittmotoren glänzen in präziser Bewegungssteuerung, doch Drehmomentwelligkeit und Stromverzerrung können die Leistung beeinträchtigen. Entdecken Sie Allegro MicroSystems' QuietStep-Algorithmus – eine bewährte Lösung für leiseren, ruhigeren Betrieb.
Schrittmotoren liefern präzise Open-Loop-Positionierung und Haltemoment bei Nullgeschwindigkeit ohne Sensoren, was sie ideal für Anwendungen wie CCTV-Systeme, 3D-Drucker, CNC-Maschinen, Textilmaschinen und Pick-and-Place-Roboter macht – in vielen Kontexten überlegen gegenüber konventionellen DC- oder BLDC-Motoren.
Effektive Geräusch- und Vibrationskontrolle ist kritisch. In CCTV erreicht jede Motorvibration den Bildsensor und Gimbal, was die Bildqualität verschlechtert. Im 3D-Druck können Drehmomentwelligkeit und Resonanz Artefakte erzeugen. Durch Minimierung von Vibrationen erreichen Hersteller schärfere Bilder, höherauflösende Drucke und insgesamt leisere Geräte.
Proprietäre Algorithmen ermöglichen es Herstellern nun, Geräusche und Vibrationen durch Glättung von Drehmomentwelligkeit und Stromverzerrung zu reduzieren. Das Verständnis der Ursachen von Vibration – und wie sie in hörbaren Lärm übersetzt werden – ist essenziell, bevor diese Lösungen erforscht werden. Lassen Sie uns zunächst die Grundlagen des Schrittmotorbetriebs untersuchen.
Schrittmotor-Grundlagen
Ein bipolares Schrittmotor ist ein DC-Motor mit diskreten Polpositionen,构建 aus mehreren Spulen, die in zwei Gruppen – Phasen genannt – angeordnet sind. Das Stromverhältnis zwischen den beiden Phasen bestimmt, wie der Rotor zwischen den zwei Wicklungen positioniert wird. Auf diese Weise kann ein Schrittmotor seine Position zwischen zwei Polen in kleinere Inkremente – Mikroschritte – unterteilen.
Der Strom in jeder Schrittmotorwicklung kann summiert werden, um einen Vektor zu erzeugen, dessen Betrag das Drehmoment ist. Durch Untersuchung des Stroms in jeder der zwei Phasen im Polarraum können wir den Vektor visualisieren, während er sich durch jeden elektrischen Zyklus dreht.
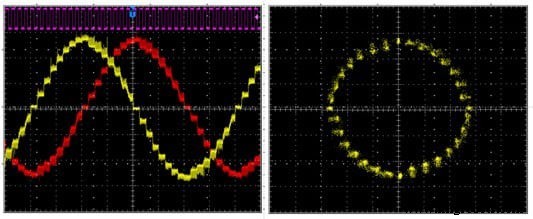
Abbildung 1. Phasenströme eines bipolaren Schrittmotors in einem 1/8-Schritt-Intervall: linkes Panel zeigt Zeitbereichsströme; rechtes Panel zeigt ihre Polardarstellung.
Im zeitbasierten Bereich ist das Drehmoment als Summe der Fläche unter den zwei Kurven definiert. Im Polardomäne ist der Betrag des Vektors das Drehmoment. Wenn das Drehmoment durch jeden elektrischen Zyklus konstant ist, läuft der Motor ruhig. Drehmomentvariationen – bekannt als Drehmomentwelligkeit – erzeugen Vibration und hörbaren Lärm, besonders wenn der Motor nicht in Resonanz ist.
Schrittmotorsteuerung (Stromregelung)
Pulsweitenmodulation (PWM) Stromregelung ist die gängigste Art, einen Schrittmotor anzusteuern. Durch PWM-Chopping des Ausgangs begrenzt der Controller den Strom in jeder Wicklung, um die gewünschte Rotorposition zu halten.
Die inhärente Natur der PWM-Stromregelung führt zu Stromwelligkeit, bestimmt durch den angewendeten Tastgrad, Motorinduktivität und Versorgungsspannung. Um Welligkeit zu minimieren, kann der Controller den Stromabfall während der PWM-Off-Zeit durch verschiedene Abfallmodi formen.
Gängige Abfallmodi umfassen schnellen Abfall (fast decay) – der enge Stromregelung bietet, aber höhere Welligkeit erzeugt – und langsamen Abfall (slow decay) – der geringere Welligkeit bietet, aber anfällig für Verzerrung ist, wenn die Rück-EMK (BEMF) die Stromabfallrate begrenzt.
Wenn der Wicklungsstrom fällt, kann langsamer Abfall den Strom nicht schnell genug reduzieren, was zu Verzerrung an der fallenden Flanke führt. Schneller Abfall erzeugt dagegen größere Welligkeit, hält aber präzise Stromregelung.
Durch Kombination von schnellem und langsamen Abfall in einem einzelnen PWM-Zyklus – bekannt als gemischter Abfall (mixed decay) – kann ein Kompromiss erreicht werden, der Welligkeit reduziert, während Stromregelung erhalten bleibt. Die Off-Zeit wird in einen schnellen-Abfall-Anteil gefolgt von einem langsamen-Abfall-Anteil aufgeteilt, oder umgekehrt, je nach Implementierung.
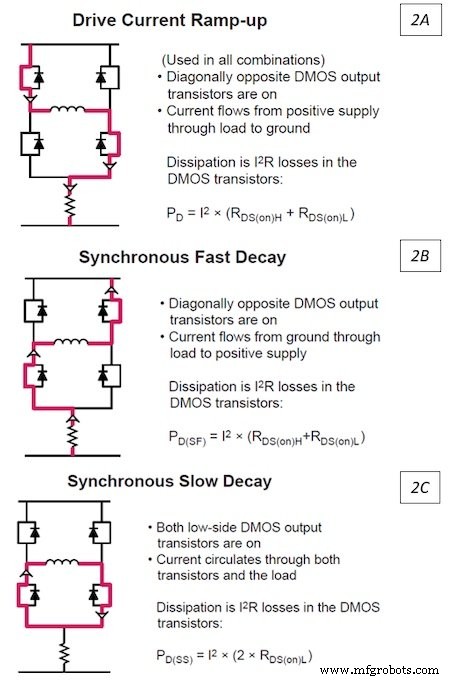
Abbildung 2. Strompfade in einem Vollbrückentreiber: Ansteuerungs- und Abfallmodi.
Ein festes Mixed-Decay-Verhältnis kann jedoch Verzerrung verursachen, wenn der Strom steigt oder fällt, besonders bei Motoren mit spezifischen LR-Zeitkonstanten. Ein adaptiver Ansatz ist erforderlich, um niedrige Welligkeit über alle Betriebsbedingungen zu halten.
Ein neuer Ansatz zur Reduzierung von Drehmomentwelligkeit
Allegro MicroSystems hat QuietStep eingeführt, einen proprietären Algorithmus, der den Anteil des schnellen Abfalls zyklusweise dynamisch anpasst. Indem er mit langsamen Abfall beginnt und schnellen Abfall nur bei Bedarf hinzufügt, erreicht QuietStep präzise Stromregelung mit minimaler Welligkeit, ohne komplexe Software oder externe Komponenten.
Im Vergleich zu traditionellem Mixed Decay halbiert QuietStep die Stromwelligkeit etwa, während präzise Stromregelung über den gesamten elektrischen Zyklus gewahrt bleibt.
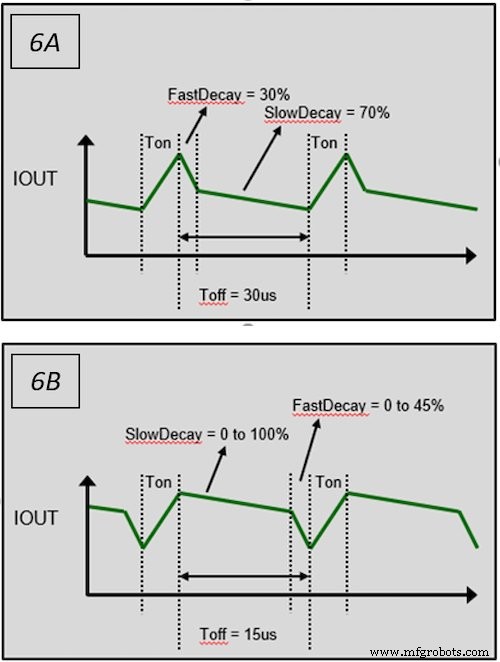
Abbildung 3. QuietSteps dynamische Abfallanpassung vs. festes Mixed Decay.
Die Reduzierung der systemseitigen Stromwelligkeit verringert direkt Vibration und hörbaren Lärm, verbessert Bildqualität in CCTV-Systemen und Druckgenauigkeit in 3D-Druckern. Die Technologie kommt auch einem breiten Spektrum von Motorsteuerungsanwendungen zugute, von smarten Türschlössern bis zu Präzisionsvisionsystemen.
QuietStep mit bipolaren Schrittmotortreibern einsetzen
In moderne Mikroschritt-Treiber wie den Allegro A5984 integriert, optimiert QuietStep automatisch Stromwellenformen über einen weiten Geschwindigkeits- und Motorkennlinienbereich. Der Treiber unterstützt bipolare Schrittmotoren von Vollschritt bis 1/32-Schritt-Modi, mit Ausgangsfähigkeit bis 40 V und ±2 A.
Die Implementierung von QuietStep vereinfacht Systemdesign, reduziert den Bedarf an externem Tuning und liefert messbare Gewinne in Schrittgenauigkeit, Geräuschreduktion und Vibrationskontrolle.
Um mehr über den A5984-Treiber und QuietStep-Technologie zu erfahren, besuchen Sie die A5984-Produktseite.
Allegro MicroSystems ist ein globaler Führer in Power- und Sensing-Lösungen für Bewegungssteuerung und energieeffiziente Systeme. Für weitere Informationen besuchen Sie die Allegro MicroSystems Website.
Industry Articles ermöglichen es Industriepartnern, nützliche Nachrichten, Botschaften und Technologien mit All About Circuits Lesern zu teilen – auf eine Weise, wie es redaktionelle Inhalte nicht leisten können. Alle Industry Articles unterliegen strengen redaktionellen Richtlinien, um Lesern nützliche Nachrichten, technische Expertise oder Geschichten zu bieten. Die geäußerten Standpunkte und Meinungen in Industry Articles sind die des Partners und nicht notwendigerweise die von All About Circuits oder seinen Autoren.
Industrieroboter
- Freigabe- (Permissive) und Verriegelungsschaltungen (Interlock) in industriellen Steuerungssystemen
- Schrittmotoren: Typen, Eigenschaften und praktische Anwendungen
- Renesas erweitert RX24T & RX24U MCU Lineup mit High-Temperature G Versions für Motor Control
- Nanotec CL4-E: Kompakter High-Performance Motor Controller für BLDC & Stepper Motoren
- Die Macht und Grenzen genetischer Algorithmen verstehen
- Robotergestütztes WIG-Schweißen: Unübertroffene Präzision & Qualität für die industrielle Fertigung
- IQ Motion Control stellt fortschrittliche, kosteneffiziente Servomotoren für Robotik & Industrie vor
- Servo- vs. Schrittmotoren: Die moderne Grauzone verstehen
- Sicherheit in die Antriebstechnik integrieren: Produktivität steigern ohne Kompromisse
- Vernetzung von Steuerungssystemen: Vertrauenswürdige Kommunikationsschnittstellen für Position- und Bewegungssensoren