



NEMA 23 Schrittmotor: Spezifikationen, Verdrahtung, Anwendungen & Ansteuerung
Schrittmotoren sind essenziell für präzise Positionierung in CNC, 3D-Druck, Robotik, Automatisierung. Der NEMA 23 (Flanschmaß 2,3 Zoll ≈ 57 mm) ist der Arbeitspferd-Standard für mittlere Drehmomente (1–3 Nm). Dieser Guide deckt Bauform, Pinout, Datenblatt-Werte, Treiberauswahl, Ansteuerlogik und typische Anwendungen ab.
1. Was ist der NEMA 23 Schrittmotor?
NEMA 23 bezeichnet das Flanschmaß (2,3″ = 57,15 mm), nicht die elektrische Spezifikation. Meist handelt es sich um hybride bipolare 2-Phasen-Schrittmotoren mit hohem Drehmoment.
- Schrittwinkel: 1,8° (200 Schritte/Umdrehung, Full Step)
- Microstepping: 1/16 → 3200 Steps/Rev (glatter, leiser, weniger Drehmoment)
- Bauform: Dual Shaft (Vorder- & Hinterwelle) oder Single Shaft
- Optimiert für: Maximales Drehmoment bei Betriebsdrehzahl, geringe Vibration/Resonanz
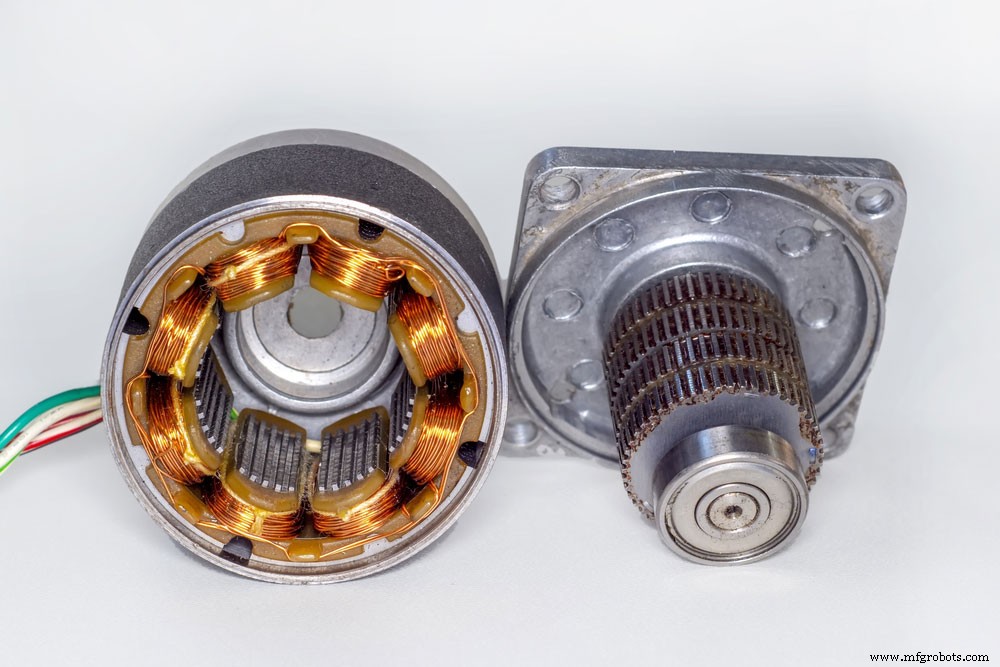
2. Pinout / Wicklungsanschlüsse (4-Leiter, Bipolar)
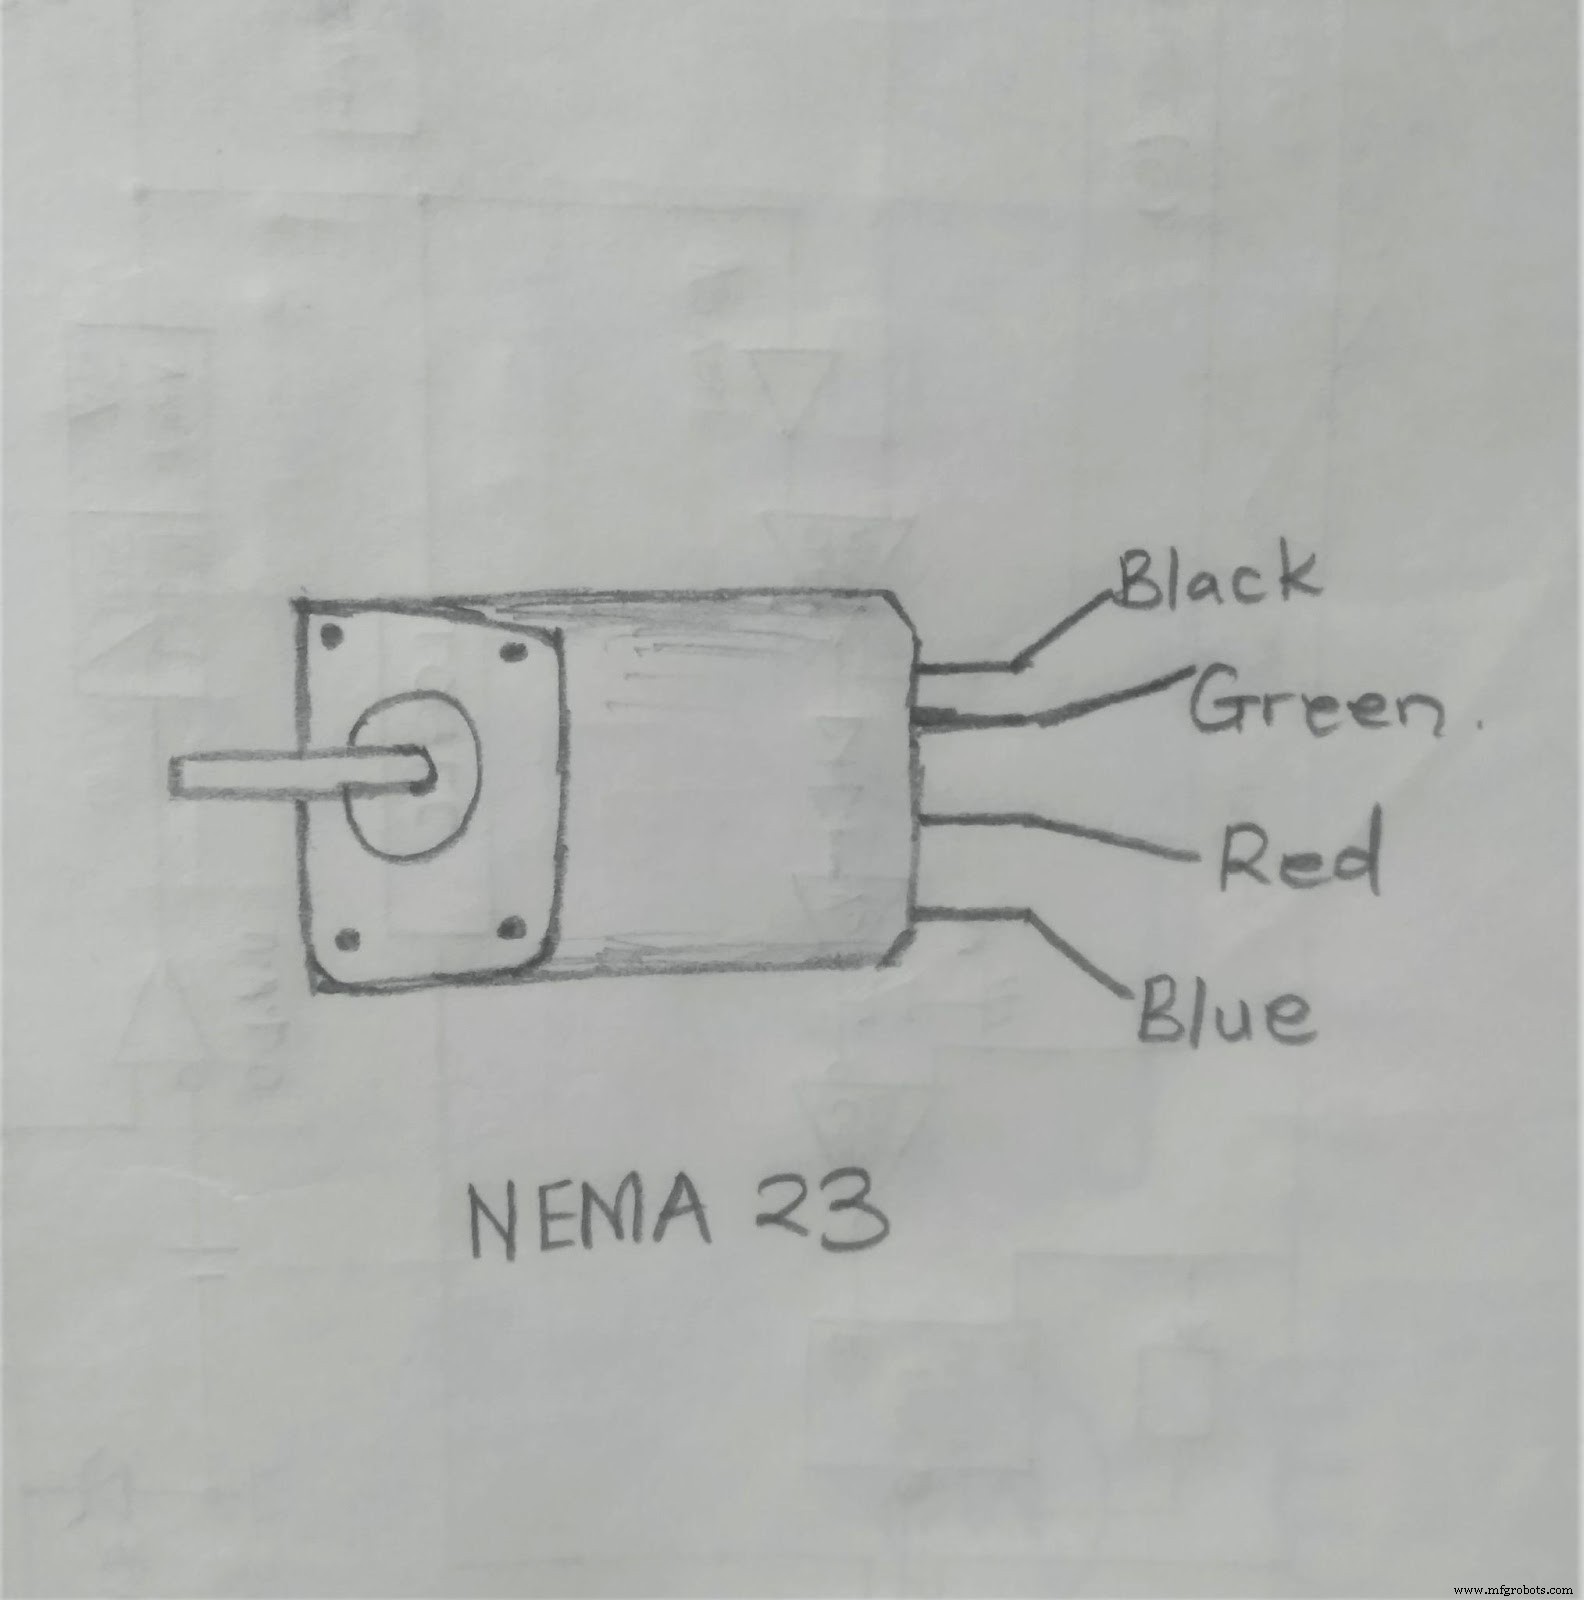
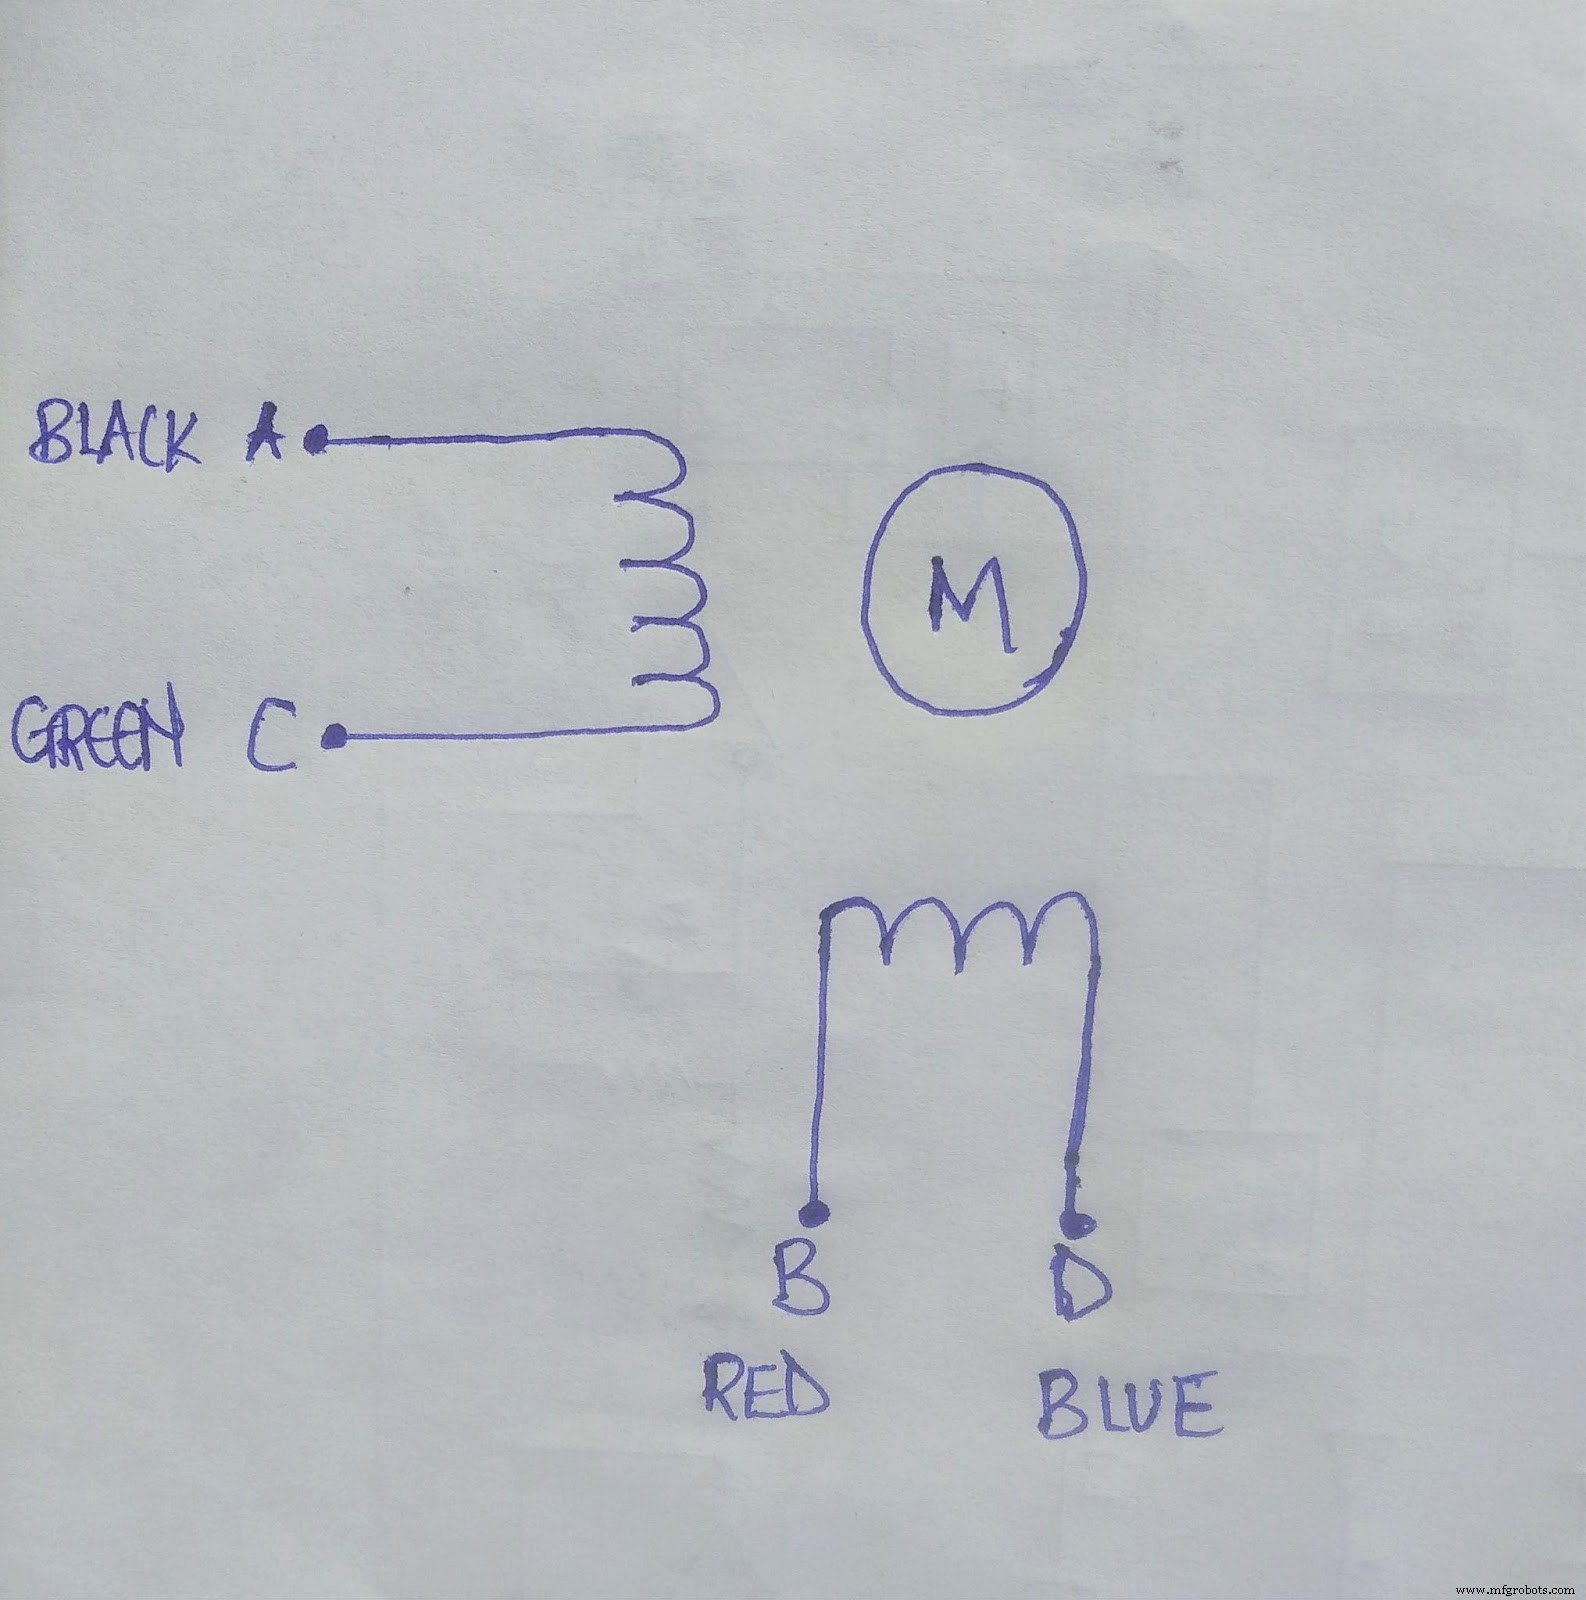
Standard: 4 freiliegende Adern (kein Stecker). Farbcodierung (herstellerspezifisch, Datenblatt prüfen!):
- Spule A: Schwarz + Grün
- Spule B: Rot + Blau
Wichtig: Immer einen Schrittmotortreiber (z. B. DM542, TB6600, TMC2209, DRV8825, A4988) verwenden – niemals direkt an H-Brücke oder MCU! Der Treiber begrenzt Strom, generiert Microsteps, schützt vor Induktionsspitzen.
3. Typische Spezifikationen (Beispiel: 2,8 A, 3,2 V, 2,8 Nm)
| Parameter | Typischer Wert |
|---|---|
| Nennspannung (Phase) | 3,2 V |
| Nennstrom (Phase) | 2,8 A |
| Haltemoment (Holding Torque) | 270 oz-in ≈ 1,9 Nm (bis 3 Nm bei größeren Modellen) |
| Schrittwinkel | 1,8° (200 Steps/Rev) |
| Phasenanzahl | 2 (bipolar, 4 Drähte) |
| Phasenwiderstand | ca. 1,1–1,5 Ω |
| Phaseninduktivität | 3,6 mH |
| Wellendurchmesser | 6,35 mm (1/4″) oder 8 mm / 10 mm |
| Max. Wellenlänge | ca. 20,5 mm (0,81″) |
| Motorgehäuselänge | ca. 76–110 mm (3–4,3″) je nach Drehmoment |
| Geräuschpegel | ~3 dB (sehr leise bei Microstepping) |
| Gewicht | ca. 1–1,5 kg |
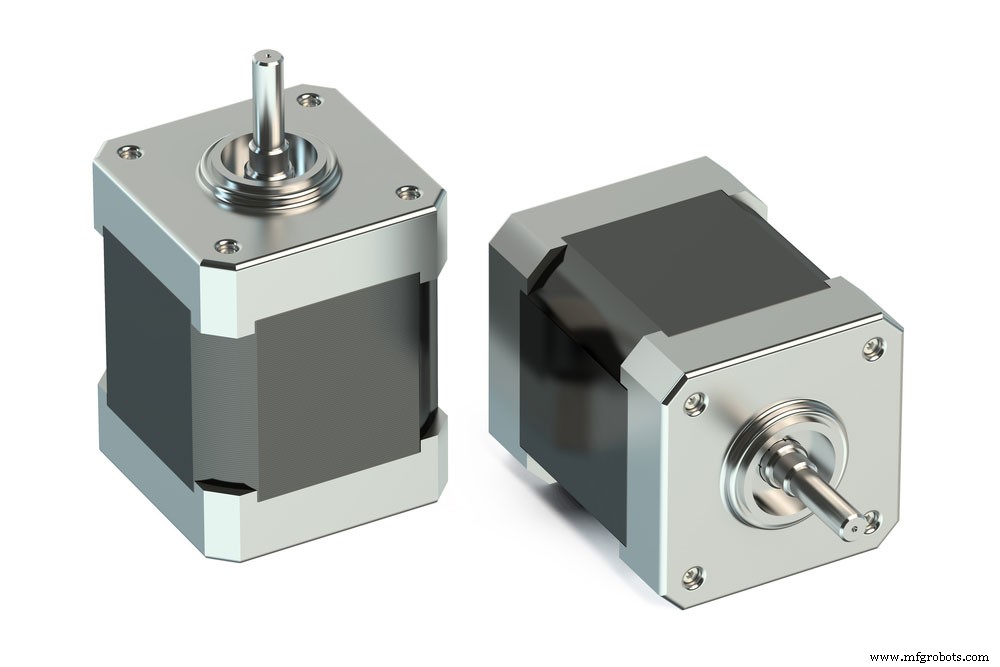
4. Weitere Schrittmotoren & Motortypen (Überblick)
- NEMA 14, 17, 34, 42: Kleiner/größer Flansch, anderes Drehmoment
- 28BYJ-48: 5 V Unipolar, Getriebe 1:64, billig, schwach (Spielzeug, Lüfterklappen)
- BLDC / DC / Servo: Andere Prinzipien (kommutiert, Drehzahl/Position geregelt)
5. NEMA 23 ansteuern – Praxis
Der Motor benötigt hohe Spannung (typ. 24–48 V DC) für schnellen Stromanstieg (di/dt = U/L) → hohes Drehmoment bei hoher Drehzahl. Treiber (z. B. DM542) wird an Netzteil (24–48 V, 5–10 A) und MCU (Arduino, CNC-Controller, GRBL, LinuxCNC) angeschlossen.
Wicklungs-Ansteuersequenz (Full Step, 2-Phasen-On)
Der Treiber übernimmt die Kommutierung (Phasenstromformung). MCU liefert nur:
- STEP (Puls): Jeder Flanke = 1 (Micro-)Schritt
- DIR (Richtung): High/Low = CW/CCW
- ENABLE (optional): Treiber aktiv/deaktivieren
Beispiel Arduino + TB6600/DM542:
const int STEP = 2;
const int DIR  = 3;
const int EN   = 4;

void setup() {
  pinMode(STEP, OUTPUT);
  pinMode(DIR, OUTPUT);
  pinMode(EN, OUTPUT);
  digitalWrite(EN, LOW); // Enable (Low-Active bei vielen Treibern)
}

void loop() {
  digitalWrite(DIR, HIGH); // Richtung 1
  for (int i = 0; i < 200 * 16; i++) { // 1 Rev @ 1/16 Microstep
    digitalWrite(STEP, HIGH);
    delayMicroseconds(100); // 5 kHz Step-Rate → 300 RPM @ 1/16
    digitalWrite(STEP, LOW);
    delayMicroseconds(100);
  }
  delay(1000);
  digitalWrite(DIR, LOW); // Richtung 2
  // ... zurück
}
Hinweis: Datenblatt des konkreten Motors & Treibers für Strom einstellen (DIP-Schalter / Potentiometer / UART-Config). Strom = Nennstrom × 0,7–1,0 (je nach Kühlung).
6. Typische Anwendungen
- 3D-Drucker (X/Y/Z, Extruder): NEMA 17 üblich, NEMA 23 für große Bauraume / Direct Drive Extruder
- CNC-Fräsen / Router: X/Y/Z Antriebe (oft NEMA 23/34, Closed Loop mit Encoder)
- Laborautomation: Pipettierroboter, Probenhandler, Mikroskop-Tische
- Robotik: Gelenkantriebe (SCARA, Delta, Linearachsen), Greifer
- Medizintechnik (Bildgebung): CT-Tisch, MRT-Patientenpositionierer, Röntgen-Detektor-Bewegung
- Industrieautomation: Förderbänder, Pick-and-Place, Verpackungsmaschinen
- Sicherheitskameras (PTZ): Pan/Tilt/Zoom Antriebe (kleinere NEMA 17/23)
Fazit
Der NEMA 23 Hybrid-Schrittmotor ist der Industriestandard für 1–3 Nm Drehmoment. Schlüssel zum Erfolg: Passender Treiber (Strom, Microstepping, Spannung), ausreichende Versorgungsspannung (24–48 V), korrekte Strombegrenzung, mechanische Kupplung (Oldham/Kupplung) und Resonanzvermeidung (Dämpfung, Microstepping). Für Hobby-CNC & 3D-Druck oft NEMA 17 ausreichend; NEMA 23 bei höheren Kräften / größeren Maschinen. Datenblatt des Herstellers (Leadshine, Moons, Sanyo, Wantai, JKONG, …) exakt beachten! Unterstützung bei Treiberwahl & Layout? Kontaktieren Sie uns.
Industrietechnik
- Schrittmotor mit A4988 Treiber & Arduino steuern – Vollständige Anleitung
- Funktionsweise bürstenloser DC-Motoren & ESCs – Technischer Überblick
- Schrittmotoren erklärt: Typen, Aufbau, Funktionsweise und Anwendungen
- Lithophane erstellen: 3D-gedruckte Bilder & das richtige Filament
- Den richtigen Motortreiber & Controller für Roboterprojekte wählen
- DIY Timer erklärt: Design, Funktion und praktische Anwendungen
- IR-Blaster meistern: Infrarot-Fernbedienung auf dem Smartphone nutzen
- VFD-Schaltungen erklärt: Frequenzumrichter-Schaltpläne, Typen & Aufbau
- PIC18 Mikrocontroller: Eigenschaften, Performance & Programmierung
- Referenzbezeichner verstehen: PCB-Bestückungsanschlüsse korrekt kennzeichnen