



Sechs-Achs-, SCARA- und Cartesian-Roboter: Wichtige Unterschiede erklärt
Roboterarme sind im Aufwind, da viele Hersteller Aufgaben automatisieren möchten, um Geschwindigkeit und Produktivität zu steigern und Genauigkeit zu verbessern. Speziell Sechs-Achs-Roboter, selektiv kompatible Gelenk-/Montageroboterarme (SCARAs) und Cartesian-Roboter gehören zu den am häufigsten verwendeten Roboterarmen in der industriellen Automatisierung. Mit mehreren Arten von Roboterarmen auf dem Markt ist es wichtig, die Fähigkeiten sowie die Unterschiede zwischen ihnen zu kennen, um den besten Roboter für Ihre Anwendung auszuwählen.
Was ist ein Sechs-Achs-Roboter?
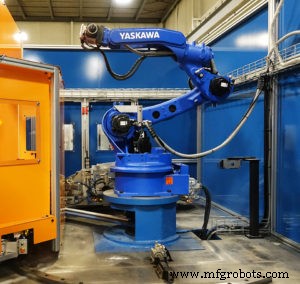
Sechs-Achs-Roboter sind auf einem Sockel montiert und bieten die größte Richtungsbewegung und -steuerung aller drei Roboter. Die sechs Achsen ermöglichen dem Roboterarm, sich in den X-, Y- und Z-Ebenen zu bewegen sowie sich mittels Roll-, Nick- und Gierbewegungen zu positionieren.
Wegen seiner größeren Flexibilität sind Sechs-Achs-Roboter ideal für eine breitere Vielfalt von Anwendungen, einschließlich, aber nicht beschränkt auf:
- Schweißen
- Palettieren
- Maschinenbedienung
Was ist ein SCARA-Roboter?
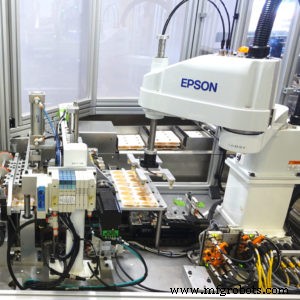
SCARA-Roboter werden oft mit einem menschlichen Arm verglichen. Auf einem Sockel montiert, wird ihr kreisförmiger Arbeitsbereich durch Vier-Achs-Bewegungen erzeugt: X-, Y- und Z-Ebenen, mit einer vierten Theta-Achse am Ende der Z-Ebene, um das End-of-Arm-Tooling zu drehen. Dies ermöglicht SCARAs, sich mit größerer Flexibilität auf einer horizontalen Ebene zu bewegen.
SCARA-Roboter sind ideal für Anwendungen, die schnelle, wiederholbare und artikulierte Punkt-zu-Punkt-Bewegungen erfordern, einschließlich, aber nicht beschränkt auf:
- Palettieren und Depalettieren
- Maschinenbe- und -entladen
- Kleinteilemontage
Was ist ein Cartesian-Roboter?
Cartesian-Roboter, auch als Gantry-Roboter bekannt, arbeiten von einem Überkopf-Gitter aus, indem sie Motoren und Lineareinheiten verwenden, um ein Werkzeug zu positionieren. Der Arbeitsbereich eines Cartesian-Roboters ist rechteckig, dessen Größe durch das Gitter bestimmt wird. Wenn genügend Überkopfplatz verfügbar ist, kann das Gitter sehr groß sein, falls erforderlich.
Cartesian-Roboter haben drei Richtungsbewegungen: X, Y und Z. Ihre Steifigkeit ermöglicht es diesen Robotern, sehr präzise zu sein, weshalb Cartesian-Roboter ideal für geradlinige Einführungen und viele Materialhandling-Anwendungen sind.
Sechs-Achs vs. SCARA vs. Cartesian: Den besten Roboter wählen
Sechs-Achs-, SCARA- und Cartesian-Roboter bieten hervorragende Lösungen für Pick-and-Place, Montage, Verpackung und mehr. Wie oben beschrieben, hat jeder Roboter-Typ seine einzigartigen Merkmale und Vorteile, und die Wahl des besten Roboter-Typs beeinflusst sowohl die Kosten als auch die Erfolgsrate des Designs. Hier sind einige Überlegungen bei der Wahl eines Roboters für Ihre Anwendung.
Traglast
Die maximale Nutzlast (oder das Gewicht, das ein Roboterarm heben kann) variiert von Roboter zu Roboter. Beim Vergleich von Roboterarmen ist es wichtig, dass die Traglast eines Roboters das Gesamtgewicht der Nutzlast übersteigt. Da alle Gelenke sowohl bei SCARA- als auch bei Sechs-Achs-Robotern am Ende des Arms angeordnet sind, haben diese Roboter eine begrenzte Traglast und sind besser für Kleinteilemontage geeignet. Andererseits haben Cartesian-Roboter aufgrund ihres Überkopf-Gitters eine größere Traglast und können daher einen besseren Zugang zu größeren Teilen bieten.
Orientierung
Orientierung ist ein weiterer Faktor, den Sie bei der Wahl zwischen Cartesian-, SCARA- und Sechs-Achs-Robotern berücksichtigen sollten. In diesem Kontext hat Orientierung zwei Bedeutungen:
- Wie der Roboter montiert ist
- Wie der Roboter Teile bewegt
Beide sollten übereinstimmen, wenn Sie einen Roboter wählen. Zum Beispiel kann ein Cartesian-Roboter, der oberhalb montiert ist, besser für eine Anwendung geeignet sein, bei der nur wenige Bewegungen benötigt werden und wenig Platz auf dem Boden vorhanden ist. Für komplexeres Teilehandling, das einen größeren Bewegungsbereich erfordert, kann ein SCARA- oder Sechs-Achs-Roboter, der Teile in verschiedenen Winkeln und Positionen drehen kann, besser für die Anwendung geeignet sein.
Geschwindigkeit und Distanz
Der Typ des integrierten Roboterarms beeinflusst die Zykluszeiten, daher ist es wichtig, dass die Geschwindigkeitsbewertungen eines Roboters mit Ihren Output- und Produktivitätszielen korrelieren. Als allgemeine Faustregel werden Cartesian-Roboter tendenziell häufiger für Hochgeschwindigkeits-Materialhandling- und Montageanwendungen im Vergleich zu SCARA- und Sechs-Achs-Robotern verwendet. Auch aufgrund ihres Überkopf-Gitters sind Cartesian-Roboter idealer für das Bewegen von Teilen über längere Distanzen, während SCARA- und Sechs-Achs-Roboter auf einem Sockel begrenzter sind.
Experten für Robotik-Integration
Bei Steven Douglas Corp. bewerten wir jedes neue Projekt und integrieren die beste Robotertechnologie für die Anwendung. Als Robotik-Integratoren für FANUC, Epson, Yaskawa/Motoman und viele mehr verfügt unser Control-Engineering-Team über umfangreiche Erfahrung und Schulung, um den optimalen Roboter für Ihr Teil und Ihre Anwendung erfolgreich zu empfehlen, zu implementieren und zu programmieren. Kontaktieren Sie SDC noch heute, um Ihr anstehendes Automatisierungsprojekt zu besprechen. In der Zwischenzeit schauen Sie sich einige unserer vergangenen Projekte an.
Industrieroboter
- Autonome Roboter vs. HMIs: Die wahren Unterschiede in der modernen Fertigung verstehen
- Cloud vs. Virtualisierung: Kernunterschiede & Business Impact
- Robotic Process Automation vs. Test Automation: Unterschiede & Geschäftsauswirkungen
- Industry 4.0 vs. Industry 5.0: Was sich ändert und warum es wichtig ist
- Schmieden, Stanzen & Gießen: Wesentliche Unterschiede verstehen
- DC- vs. AC-Motoren: Wichtige Unterschiede & Kaufberatung
- Metallfertigung vs. Metallschweißen: Was unterscheidet sie?
- WEDM-LS, WEDM-MS, WEDM-HS: Unterschiede der Drahterodierverfahren verstehen
- Druck vs. Volumenstrom in Druckluftsystemen verstehen
- SCFM, ACFM, ICFM verstehen: Wichtige Kennzahlen für Verdichtervolumenströme