



Roboter-Manipulatoren verstehen: Ein umfassender Leitfaden
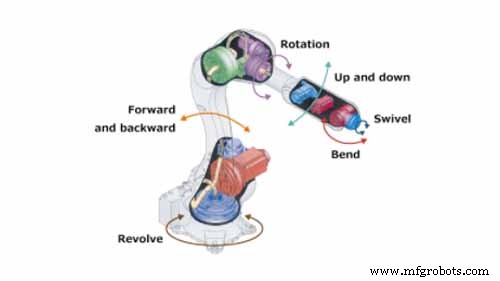
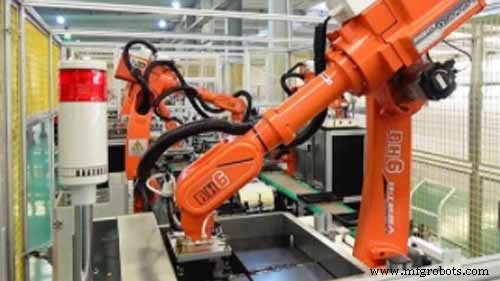
Die Teile eines Roboters spielen alle eine Rolle in seinem Betrieb und bestimmen die Art der Aufgaben, für die er eingesetzt werden kann. Daher ist ein tiefes Verständnis dieser Teile der erste Schritt zur Auswahl des richtigen Industrieroboters für Ihre Bedürfnisse. Obwohl es viele Teile zu berücksichtigen gibt, ist es vielleicht vorteilhaft, mit einem der wichtigsten zu beginnen: einem Roboter-Manipulator. Ein Roboter ist eine Maschine, die programmiert ist, bestimmte Aufgaben vorhersehbar automatisch auszuführen. Dazu muss er Objekte handhaben und sie entweder bewegen oder durch Aktionen wie Schweißen oder Bohren beeinflussen. Genau dieses Handling oder die an Objekten durchgeführten Verfahren wird als Roboter-Manipulation bezeichnet. Diese Definition gibt uns den Kontext, um Roboter-Manipulatoren zu definieren. Ein Roboter-Manipulator ist eine armähnliche Struktur, die mit dem Körper eines Roboters verbunden ist und zur Ausführung von Aufgaben verwendet wird. Ein Roboter ohne Manipulator wäre das Äquivalent eines Menschen, der eine Aufgabe mit auf dem Rücken gefesselten Händen ausführt – es ist schlicht nicht machbar. Aus diesem Grund werden Roboter-Manipulatoren auch als Roboterarme bezeichnet. Quelle: Kawasaki Roboter-Manipulatoren bestehen aus einer Reihe von Gelenken und Gliedern, die in ihrer inneren Struktur verschmolzen sind. Von außen scheint der Roboter-Manipulator-Arm nur am Roboter montiert zu sein. Die Reihe von Gelenken und Gliedern reicht jedoch weiter in den Roboterkörper hinein, um sie zu verbinden. Dies stellt sicher, dass Roboter und Manipulator in koordinierten, flüssigen Bewegungen zusammenarbeiten. Glieder sind starre Komponenten, die verschiedene Teile eines Roboters verbinden. Während ihre Steifigkeit eine feste Struktur bietet, würde sie die Bewegung der Roboterteile während Aufgaben erschweren. Daher werden Gelenke an den Gliedern hinzugefügt, um Flexibilität zu ermöglichen. Gelenke sind bewegliche Komponenten, die gegeneinander gleiten, um lineare, rotatorische oder Drehbewegungen von Roboterteilen zu ermöglichen. Sie sind aufgebaut und funktionieren ähnlich wie ein menschlicher Ellenbogen oder Knie. Quelle: www.brainkart.com Die Art und Anzahl der Gelenke, die ein Roboter-Manipulator hat, bestimmen seine Freiheitsgrade, die Form seines Arbeitsbereichs und wie er angewendet werden kann. Dies bestimmt wiederum, wie ein Roboter kategorisiert wird. Zur Veranschaulichung untersuchen wir verschiedene Roboterarten und die Strukturen ihrer Roboter-Manipulatoren. Kartesischer Roboter – seine Manipulatoren sind über 3 prismatische Gelenke verbunden, die senkrecht zueinander stehen und nur lineare Schiebewegungen ermöglichen. Daher wird ein kartesischer Roboter als 3-Achs-Roboter klassifiziert und hat einen geometrischen Arbeitsbereich. Polart Roboter – Arm und Körper eines Polarroboters sind über ein Drehgelenk verbunden. Diese Gelenkart ermöglicht Kreisbewegungen, die es dem Polarroboters Arm erlauben, sich in 3 Achsen in einem Polarkoordinatensystem zu bewegen. Zylindrischer Roboter – ein zylindrischer Roboterarm arbeitet mit einem Drehgelenk an der Basis und einem linearen Gelenk, das ihm Bewegung entlang der Vertikalen ermöglicht. Die Anordnung dieser Gelenke erlaubt dem Manipulator, sich zu strecken und einzuziehen, aber sein Arbeitsbereich bleibt auf eine kleine zylindrische Form beschränkt. SCARA-Roboter – die Gelenke in einem SCARA-Roboter sind drehbar und ermöglichen seine Bewegungen entlang der XY-Achsen, während er in der Z-Achse starr bleibt. Da die Gelenke in einer horizontalen Ebene liegen, haben SCARA-Roboter große Arbeitsbereiche in halbrunder Form. Gelenkroboter (Articulated Robot) – ein Gelenkroboter hat die flexibelsten Manipulatoren unter allen Robotern. Der Roboter-Manipulator-Arm ist über ein Drehgelenk mit dem Roboterkörper verbunden, während Ellbogen und andere Teile im Arm über Drehgelenke (Revolute Joints) verbunden sind. Die Drehgelenke erlauben dem Arm zu rollen, zu nicken und zu gieren, wodurch ein 6-Achs-Roboter entsteht. Die Flexibilität verschiedener Roboter-Manipulatoren kann genutzt werden, um Prozesse in verschiedenen Branchen zu automatisieren. Beispiele für solche Anwendungen sind: Robotergestützte Chirurgie – in dieser Anwendung wird ein gelenkiger Roboter-Manipulator mit chirurgischen Instrumenten als Endeffektoren ausgestattet. Er wird ferngesteuert von einem Chirurgen, um chirurgische Manöver auszuführen. Pick-and-Place – dies ist eine häufige industrielle Anwendung, bei der Roboter-Manipulatoren für repetitive Pick-and-Place-Aufgaben wie das Verpacken von Waren eingesetzt werden. PCB-Bestückung – in diesem Fall ersetzt ein Roboter-Manipulator die Hände eines menschlichen Arbeiters, um Mikroteile auf einer Leiterplatte mit hoher Präzision und Geschwindigkeit zu bestücken. Man kann mit Sicherheit sagen, dass die Bedeutung des Roboter-Manipulators in der Robotik weiter geht als nur die Funktion. Er definiert die Struktur und wie ein Roboter angewendet werden kann. Qualitativ hochwertige Manipulatoren von einem renommierten Roboterarm-Hersteller wären daher eine lohnende Investition für jeden, der in die Robotik einsteigt.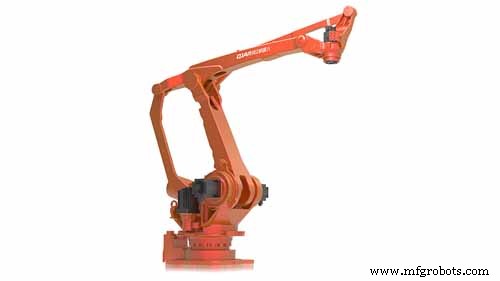
Inhaltsverzeichnis
Was ist Roboter-Manipulation?
Woraus bestehen Roboter-Manipulatoren?
Roboter-Manipulatoren in verschiedenen Robotern
Anwendungen von Roboter-Manipulatoren
Fazit
Industrieroboter
- Roboter im Einsatz: Branchen & Unternehmen, die Automation nutzen
- Industrieroboter: Der komplette Experten-Leitfaden
- Robotic Process Automation (RPA): Vorteile & industrielle Transformation
- Roboterschweißen in der Fertigung: Der umfassende Experten-Leitfaden
- Wie Roboterarme gebaut werden: Design und Funktion
- Wie Robotik die Automobilfertigung revolutionierte
- Roboter-Lagersysteme: Definition, Anwendungen und Vorteile
- M2M-Kommunikation (Machine-to-Machine): Was es ist & warum es wichtig ist
- Thermografie erklärt: Wie Infrarotbildgebung Temperaturunterschiede detektiert
- Industrie 4.0 erklärt: Schlüsseltechnologien & Vorteile