



Wie Roboterarme gebaut werden: Design und Funktion
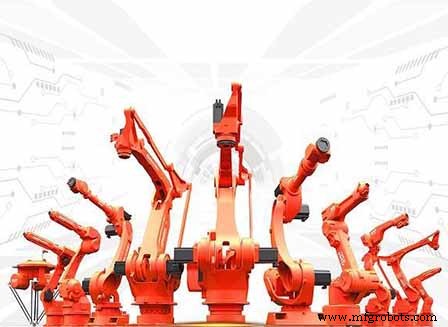
Der Roboterarm ist das wichtigste Bauteil eines Roboters – er erledigt die eigentliche Arbeit: Lackieren, Palettieren, Pick-and-Place. Wie der menschliche Arm verfügt er über Achsen, die Gelenke verbinden und Flexibilität ermöglichen. Er muss sich je nach Aufgabe biegen, strecken und drehen können.
Bauteile eines Roboterarms
Ein Roboterarm besteht aus verschiedenen, separat gefertigten und anschließend montierten Komponenten. Die wichtigsten Bauteile im Überblick:
Steuerung (Controller)
Quelle: Pinterest
Das Gehirn der gesamten Struktur. Meist ein kompaktes Motherboard, auf dem das Steuerungsprogramm residiert. Der anspruchsvollste, empfindlichste und teuerste Teil – daher in einem geschützten Gehäuse verbaut.
Greifer (Grippers)
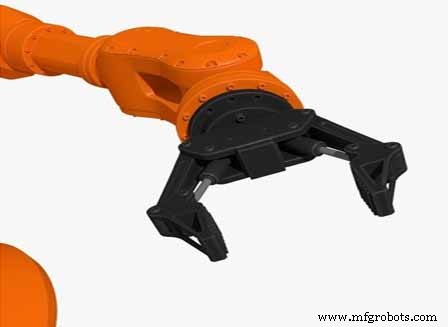
Quelle: Pinterest
Die „Finger“ am Armende – ausfahrbare Projektionen zum Greifen von Werkstücken bei Fertigung, Pick-and-Place und Verpackung. Meist elektrisch angetrieben, oft als 3-Finger-Konfiguration für optimalen Halt. Greifer müssen hohen Belastungen standhalten.
Gelenke (Joints)
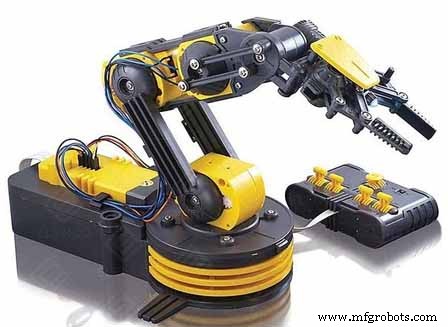
Quelle: Pinterest
Ohne Gelenke keine Bewegung außer Rotation um die Hülle. Gelenke ermöglichen Beugen, Strecken und Drehen um die Achse – essenziell für jede noch so einfache Aufgabe.
Motoren
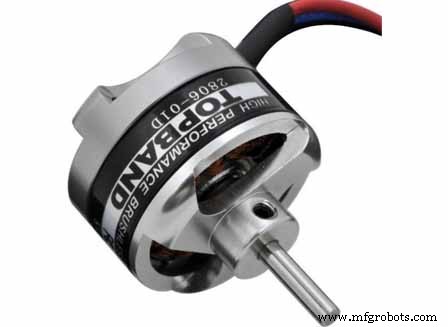
Quelle: Pinterest
Während die Steuerung das Gehirn ist, sind Motoren die Antriebe aller Bewegungen. Elektrische Geräte, die Bewegung, Geschwindigkeit und Richtung basierend auf Steuerbefehlen regeln. Vier Haupttypen: AC/DC-Motoren, Servomotoren, Schrittmotoren, Linearmotoren.
Sensoren
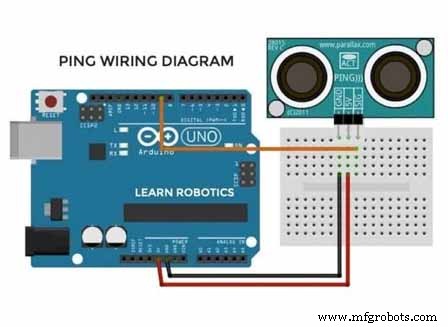
Quelle: Pinterest
Die „Augen und Ohren“ des Arms – sie erfassen Distanzen, erkennen zu greifende Objekte und Hindernisse. Hochentwickelte Sensoren identifizieren präzise, was gegriffen werden soll, und reagieren auf Hindernisse im Arbeitsraum.
Wie ein Roboterarm entsteht
Angesichts der Komplexität erfordert die Fertigung ein hohes Maß an Konstruktion. Die wesentlichen Schritte vom Rohling zum funktionsfähigen System:
Schritt 1: Programmierung
Das Steuerungsprogramm – das Gehirn – wird zuerst erstellt. Sein Umfang und Leistungsfähigkeit bestimmen die finale Größe und Fähigkeit des Roboterarms.
Schritt 2: Motoreinbau
Nach Programmfreigabe folgt der Antrieb. Motoren werden mit dem Programm verknüpft und auf Ansprache getestet. Damit stehen Herz und Gehirn.
Schritt 3: Basismontage
Das Fundament des Arms wird gefertigt. Es ruht auf Boden oder Montagetisch und muss schwer genug sein, um das Gewicht des ausgefahrenen Arms zu kontern und Kippen zu verhindern.
Schritt 4: Gelenke und Schulter
Die beweglichen Armteile werden montiert – hier werden Reichweite und maximaler Schwenkbereich festgelegt. Je nach Basisdimension 2 bis 10 Gelenke; 6-Achs-Arme sind Standard. Mehr Gelenke = größerer Arm.
Schritt 5: Greifermontage
Die „Finger“ für feine Arbeiten (Schweißen, Schneiden, Heben) werden am Armende angebracht – sie bilden das Pendant zu menschlichen Fingern.
Schritt 6: Verkabelung
Als elektrisches System werden alle Komponenten über ein Kabelnetz mit Strom versorgt. Die Verlegung darf die freie Gelenkbewegung nicht behindern.
Fazit
Einen Roboterarm zu bauen ist keine Kleinigkeit – es erfordert das Zusammenspiel vieler Spezialisten. Die Fertigungskosten sind hoch, weshalb Roboterarme teuer sind. Doch langfristig betrachtet lohnt sich die Investition.
Industrieroboter
- Wie Wolframtiegel hergestellt werden
- Wie Edelstahl hergestellt wird: Vom Schmelzen zum fertigen Produkt
- Was bedeutet SFM in der CNC-Bearbeitung?
- Von Seide zu Synthetik: Wie Nylon hergestellt wird
- Wie FRP hergestellt wird – Von der Geschichte zur modernen Produktion
- Von PAN zur Performance: Der Expertenleitfaden zur Kohlenstofffaser-Herstellung
- Robotic Process Automation (RPA): Vorteile & industrielle Transformation
- Wie Robotik die Automobilfertigung revolutionierte
- Roboter-Lagersysteme: Definition, Anwendungen und Vorteile
- Inside automatisierter Lager: Wie Technologie Abläufe optimiert