



Produktionsunterbrechungen vermeiden: Die verborgenen Risiken der Roboter-Achskopplung
Etwa 10–20 % der Roboter haben diese wenig bekannte Eigenschaft. Sie kann Ihre Programmierung durcheinanderbringen, wenn Sie nicht darauf vorbereitet sind.
Ich lernte neulich ein neues Robotik-Konzept kennen… Roboter-Achskopplung (Axis Coupling).
RoboDK-CEO Albert Nubiola sagte mir: „Roboter-Achskopplung ist wichtig für die Roboterprogrammierung, aber viele Nutzer kennen sie nicht und sind oft verwirrt.“
Er hatte recht! Es gibt sehr wenig Literatur zu Achskopplung. Trotz fast einem Jahrzehnt als Robotik-Experte war mir diese leicht ungewöhnliche Eigenschaft nie bewusst.
Falls Sie noch nie von Roboter-Achskopplung gehört haben: Keine Sorge. Sie sind nicht allein.
Achskopplung ist kein schlechtes Feature. Im Gegenteil, es hat Vorteile. Aber es kann Ihre Programmierung beeinflussen, wenn Sie nicht darauf vorbereitet sind. Albert schätzt, dass 10–20 % der Industrieroboter von Achskopplung betroffen sind.
Was ist Achskopplung?
Achskopplung bedeutet, dass zwei oder mehr Gelenke des Roboters miteinander gekoppelt sind. Sie können physisch über eine Parallellinkage gekoppelt sein oder in der Steuerungssoftware.
Hier ist eine Beschreibung der Achskopplung in der Praxis…
Keine Achskopplung: Die meisten 6-DoF-Roboter
Schauen wir uns den klassischen 6-DoF-Industrieroboter an, z. B. den Comau Smart NJ 16-3.1.
Für die meisten modernen 6-DoF-Roboter gilt:
- Jedes Gelenk ist physisch unabhängig.
- Jedes Gelenk kann unabhängig gesteuert werden, ohne andere zu beeinflussen.
- Der Motor für jedes Gelenk sitzt am Gelenk selbst.
Bei den meisten 6-DoF-Robotern gibt es keine Achskopplung. Die Steuerung ist sehr einfach – bewegen Sie ein Gelenk (z. B. Gelenk 3) um einen Betrag, bewegt sich nur dieses Gelenk.
Achskopplung: Manche Roboter
Schauen wir einen Roboter mit Achskopplung an: den Comau Smart5 NJ-165-3.0.
Comau baut mehrere Roboter mit Achskopplung. Dies ist ein 6-DoF-Modell damit. Alle Comau-Palettierroboter haben dieses Feature.
Für diesen Roboter gilt:
- Die Motoren für Gelenke 2 und 3 sitzen beide am Roboterfuß.
- Gelenk 3 wird über einen Parallelkinematik-Mechanismus bewegt, der die beiden Gelenke physisch koppelt.
- Bewegt man Gelenk 2, bewegt sich auch Gelenk 3 – und umgekehrt.
Das beeinflusst Steuerung und Programmierung leicht. Normalerweise programmiert man einen 6-DoF-Roboter durch Senden von 6 Werten für die gewünschten Positionen der 6 Gelenke. Mit Achskopplung wird das schwieriger, weil zwei Gelenke abhängig sind.
Der große Vorteil der Achskopplung: Hohe Traglast
Wenn Achskopplung so problematisch ist, warum sie überhaupt nutzen?
Es gibt einen großen Vorteil gegenüber traditionellen 6-DoF-Robotern in manchen Situationen: Hohe Traglast.
Vergleichen wir Comau NJ-165 (achskopplung) und NJ-16 (traditionell 6 DoF):
| Smart NJ-1-3.1 | Smart 5 NJ-165-3.0 | |
|---|---|---|
| Typ | Traditioneller 6 DoF | Achskopplung 6 DoF |
| Reichweite | 3,11 m | 3,00 m |
| Wiederholgenauigkeit | 0,1 mm | 0,1 mm |
| Traglast | 16 kg | 165 kg |
| Gewicht | 680 kg | 1240 kg |
Wie Sie sehen, sind diese beiden Roboter in Reichweite und Wiederholgenauigkeit sehr ähnlich. Bei der Traglast jedoch extrem unterschiedlich.
Der Roboter mit Achskopplung hat über 10x die Traglastkapazität des traditionellen 6-DoF-Roboters!
Das ergibt Sinn. Viel der Traglastkapazität kommt von den Motoren in Gelenken 2 und 3. Normalerweise muss der Motor in Gelenk 2 auch das schwere Gewicht des leistungsstarken Gelenk-3-Motors tragen. Indem man diesen Motor in den Fuß verlegt, kann Comau die Struktur größer und stärker bauen, ohne einen übermäßig starken Motor in Gelenk 2 zu benötigen.
Welche Roboterarten nutzen Achskopplung?
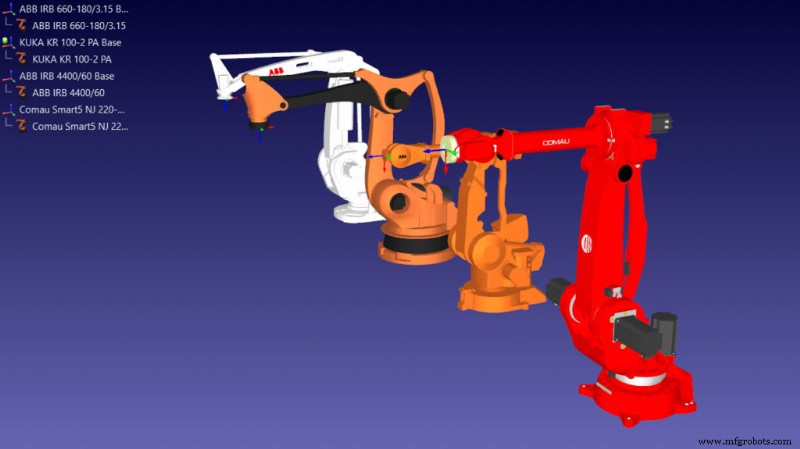
Es gibt drei Haupttypen von Robotern mit Achskopplung:
- Palettierroboter – Viele haben Achskopplung für höhere Traglast.
- High-Payload-6-DoF-Roboter – Die höchsten Traglast-Roboter von Comau, Fanuc und ABB nutzen Achskopplung für höhere Lasten. Manche (z. B. KUKA IRB 8700-800/3.50 mit 800 kg) haben sogar ein Gegengewicht an der Parallellinkage für schwere Lasten.
- Schlanke Roboter – Einige schlanke Roboter nutzen Achskopplung, um ihre schmale Struktur auszugleichen.
Wie erkennen Sie, ob Ihr Roboter Achskopplung hat
Herauszufinden, ob Ihr Roboter Achskopplung nutzt, ist nicht immer einfach… es sei denn, Sie nutzen RoboDK.
Soweit uns bekannt, ist RoboDK die einzige herstellerunabhängige Software, die Achskopplung präzise abbilden kann.
In RoboDK können Sie Achskopplung auf 2 Arten prüfen:
- Bewegen Sie Gelenk 2 oder 3 im Roboter-Panel und sehen Sie, ob das andere Gelenk mitbewegt wird.
- Doppelklicken Sie auf einen Gelenkgrenzwert von Gelenk 2 oder 3, um das Achskopplungs-Mapping-Fenster zu öffnen (Interaktion Achse 2 vs. Achse 3).
Bei manchen Robotern sieht man die Parallellinkage vom Fuß bis zu Gelenk 3. Auch fehlt der Motor an Gelenk 3 – er sitzt im Fuß.
Manche Roboter haben auch Getriebekopplung zwischen Gelenken 5 und 6.
Spezifische Hinweise zu Roboter-Marken
Aus unserer Erfahrung mit Robotern hier ein paar Hinweise zu 3 Marken:
- FANUC nutzt Achskopplung bei allen Modellen, sogar bei denen ohne physische Linkage, wo die Kopplung in Software umgesetzt wird.
- ABB bietet detailliertes Mapping bei manchen Robotern mit Achskopplung.
- Comau stellt detailliertes Mapping ihrer Achskopplung in allen Datenblättern bereit. Beispiel: Gelenkgrenzwerte-Mapping (Achse 2 und 3) für verschiedene Roboterpositionen. Manche haben eine „Dead Zone“, wo ein Gelenk durch Achskopplung eingeschränkt wird. Der Arbeitsraum erlaubt präzises Modellieren und Anzeigen der Interaktionen als Achse-2-gegen-Achse-3-Diagramm.
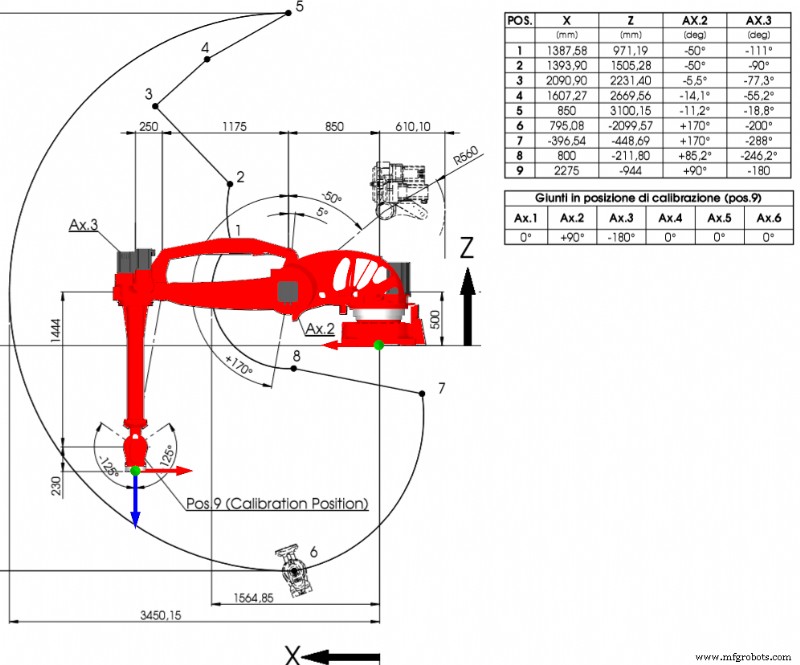
Öffnen Sie also Ihr Robotermodell in RoboDK und testen Sie, ob es Achskopplung hat.
Falls ja: Wissen Sie, dass RoboDK das alles für Sie handhabt und Achskopplung Ihre Programmierung nicht durcheinanderbringt!
Industrieroboter
- Warum manuelle Roboterprogrammierung veraltet ist: KI-gestützte Automatisierung nutzen
- Autonome Roboter: Was sie können – und was nicht
- 5 bewährte Wege, wie Wartungsteams Produktionseffizienz steigern
- Automatisierung in der Produktion: Entscheidungshilfe für Ihr Unternehmen
- Portalroboter: Großformatige Automatisierung für Fertigungsexzellenz
- ROI maximieren: Häufige Fallstricke bei Reinigungsrobotern vermeiden
- Whitepaper: Ihr Automatisierungspotenzial freisetzen – 7 bewährte Schritte zu Low-Risk, High-Reward Roboterprojekten
- Sichere Betriebsabläufe gewährleisten: Warum Roboter-Sicherheit auf Ihrem Fabrikboden wichtig ist
- 6 Schlüsselschritte für eine nahtlose Industrieroboter-Integration
- Effiziente Automation für Ölbohrkupplungsfertigung