



Cobots 2026: Funktionsweise kollaborativer Roboter und ihre Bedeutung
Vom EVST Redaktionsteam · Letzte Aktualisierung: 10. Juni 2026
Ein kollaborativer Roboter (Cobot) ist ein leichter Industriearm, der dafür konstruiert ist, neben Menschen ohne Sicherheitszaun zu arbeiten. Er erreicht dies durch Kraft- und Leistungsbegrenzung: Drehmomentsensoren in jedem Gelenk erfassen Berührungen und stoppen oder ziehen den Arm sofort zurück, bevor ein Zusammenstoß Verletzungen verursachen kann. ISO/TS 15066 definiert vier Kollaborationsmodi, die die zulässige Nähe zwischen Mensch und Roboter festlegen. 2026 liegen Cobot-Nutzlasten typischerweise zwischen 3 kg und 30 kg, mit Reichweiten von ca. 600 mm bis 1.800 mm.
Was einen Cobot vom konventionellen Roboter unterscheidet
Der Begriff „kollaborativ“ bezeichnet eine Sicherheitsfähigkeit, keine eigenständige mechanische Klasse. Ein Cobot bleibt ein 6-Achs-Gelenkarm mit Servomotoren, Getrieben und Encodern an jedem Gelenk. Das Unterscheidungsmerkmal ist die hinzugefügte Sensorik und Steuerung, die sicheres Teilen eines Arbeitsraums ermöglicht, kombiniert mit einem Design, das Verletzungsrisiken minimiert: abgerundete Kanten, niedrige bewegte Masse, keine Quetschstellen, Geschwindigkeitslimits.
Traditionelle Industrieroboter sind auf Geschwindigkeit, Nutzlast und Wiederholgenauigkeit innerhalb einer geschützten Zelle ausgelegt, unter der Annahme, dass kein Mensch im Arbeitsraum ist. Cobots tauschen Spitzengeschwindigkeit und Nutzlast gegen die Fähigkeit, im geteilten Raum zu operieren – was wiederum die Bereitstellungsökonomie ändert: Eine Cobot-Zelle kann auf Zaun, Lichtvorhänge und den Overhead-Platz einer eingezäunten Zelle verzichten. Diese Kosteneinsparung ist ein Schlüsselvorteil für kleine und mittlere Hersteller. Für einen strukturierten Überblick zu Cobot-Typen und Auswahlkriterien siehe unseren vollständigen Leitfaden Cobot-Typen, Auswahl und Anwendungen, der diesen Artikel mit einem tieferen Einblick in die Sicherheitsmechanik ergänzt.
Laut dem World Robotics Report 2025 der International Federation of Robotics bleiben kollaborative Roboter das am schnellsten wachsende Segment des Industrierobotermarkts nach Stückzahlen, obwohl sie noch eine Minderheit der Gesamtinstallationen ausmachen. Das Wachstum konzentriert sich auf Elektronikmontage, Maschinenbestückung und Verpackung – Bereiche, wo Teilegewichte gering und Mensch-Roboter-Nähe operativ nützlich sind.
Wie ein Cobot funktioniert: Die Sicherheitsmechanik
Die Kerntechnologie, die Cobots ermöglicht, ist, wie sie Kontaktkraft erfassen und begrenzen. 2026 dominieren drei Ansätze, und die meisten Produktionscobots kombinieren mehr als einen.
Gelenk-Drehmomentsensorik
Jedes Gelenk enthält einen Drehmomentsensor – oder der Regler leitet das Drehmoment aus dem Motorstrom ab. Während normaler Bewegung kennt der Regler das erwartete Drehmomentprofil für den programmierten Pfad bei der programmierten Geschwindigkeit. Überschreitet das gemessene Drehmoment einen Schwellenwert, interpretiert der Regler dies als unerwartete externe Kraft, löst einen Schutzstopp aus und bringt den Arm in eine sichere Position. Die Reaktionszeit von Kontakt bis Stopp liegt im Millisekundenbereich und hält die Kontaktkraft unter Verletzungsschwellen.
Kraft- und Leistungsbegrenzung (PFL – Power and Force Limiting)
PFL ist die gängigste kollaborative Methode. Der Roboter ist so konstruiert und konfiguriert, dass selbst im schlimmsten Kontaktfall die übertragene Kraft und der Druck unter den biomechanischen Grenzwerten der ISO/TS 15066 Anhang A für die jeweilige Körperregion bleiben. Dies wird durch niedrige bewegte Masse, Geschwindigkeitslimits, abgerundete Geometrie und den oben beschriebenen Drehmomentsensor-Stopp erreicht. PFL erlaubt vielen Cobots den Betrieb ohne Zäune oder Lichtvorhänge, weil der Roboter selbst als Sicherheitssystem fungiert.
Geschwindigkeits- und Trennüberwachung (Speed and Separation Monitoring)
Als Alternative oder Ergänzung verfolgen externe Sicherheitssensoren – wie Laserscanner, 3D-Kameras oder Sicherheitsmatten – die Position des Bedieners. Der Roboter fährt mit Volldampf, wenn niemand in der Nähe ist, verlangsamt sich bei Annäherung und stoppt, wenn die schützende Trennunterschreitung verletzt wird. Dies ermöglicht einem schnelleren, schwereren Roboter, kollaborativ zu verhalten, ohne produktive Geschwindigkeit aufzugeben, wenn der Arbeitsraum frei ist.
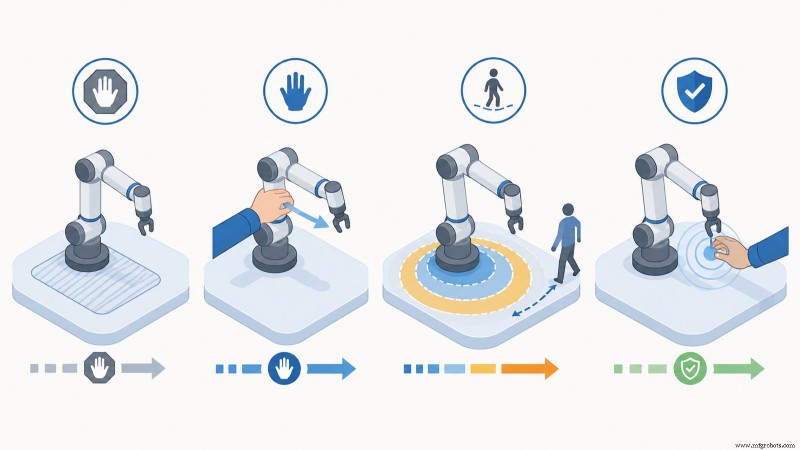
In der Praxis kombinieren die saubersten Bereitstellungen Methoden: PFL als Basissicherheit, mit Geschwindigkeits- und Trennüberwachung darübergelegt, um Durchsatz zurückzugewinnen, wenn kein Bediener anwesend ist. Branchenbeobachtungen von Montagelinien-Einsätzen zeigen, dass ein Cobot, der rein für Worst-Case-PFL-Geschwindigkeit konfiguriert ist, 40 % bis 60 % seines potenziellen Durchsatzes gegenüber demselben Arm verlieren kann, der schnell fahren darf, wenn der Arbeitsraum frei ist – daher sind Hybridkonfigurationen auf höhervolumigen Linien mittlerweile Standard.
Die vier Kollaborationsmodi nach ISO/TS 15066
ISO/TS 15066:2016 ergänzt ISO 10218 für kollaborativen Betrieb und definiert vier distincte Kollaborationsmethoden. Eine einzelne Anwendung kann einen oder mehrere kombinieren. Zu verstehen, welchen Modus eine Anwendung braucht, ist der erste Schritt zur Spezifikation einer sicheren Cobot-Zelle.
| Kollaborationsmodus | Funktionsweise | Mensch-Roboter-Interaktion | Typische Anwendung |
|---|---|---|---|
| Sicherheitsüberwachter Stopp (Safety-rated monitored stop) | Roboter stoppt, wenn Person den geteilten Raum betritt; fährt fort, wenn sie geht | Keine Bewegung solange Mensch in kollaborativer Zone | Manuelles Be-/Entladen einer Roboterzelle, gelegentliche Shared-Space-Aufgaben |
| Handführung (Hand guiding) | Bediener bewegt Arm physisch über Handführgerät; Roboter folgt applizierter Kraft | Direkte physische Führung, Roboterbewegung vom Bediener getrieben | Pfade lehren, unterstütztes Heben, Low-Volume-Teilepositionierung |
| Geschwindigkeits- und Trennüberwachung (Speed and separation monitoring) | Robotergeschwindigkeit skaliert mit Bedienerdistanz, gemessen von Sicherheitssensoren | Koexistenz mit dynamischer Geschwindigkeitsreduzierung, Vollstopp bei Mindestdistanz | Gemischte Zellen, wo Mensch und Roboter in alternierender Nähe arbeiten |
| Kraft- und Leistungsbegrenzung (Power and force limiting) | Kontaktkraft und -druck durch Design und Steuerung unter biomechanischen Grenzwerten | Direkter Kontakt erlaubt; Roboter stoppt bei unerwarteter Kraft | Shared-Task-Montage, Maschinenbestückung, Verpackung neben Bedienern |
ISO/TS 15066 organisiert biomechanische Limits nach Körperregion: Die Limits für Gesicht und Schädel sind weit strenger als für Oberarm oder Hand, was die Schwere potenzieller Verletzungen widerspiegelt. Eine korrekte Risikobeurteilung ordnet die Roboterpfadabschnitte, wo Kontakt möglich ist, den Körperregionen zu, die kontaktiert werden könnten, und verifiziert, dass Kraft und Druck unter dem jeweiligen Limit bleiben. Deshalb ist ein Cobot, der für eine Anwendung „sicher“ ist, nicht automatisch für eine andere sicher: Werkzeug, Teil oder Layout ändern die Kontaktszenarien.
Anatomie eines Cobots: Komponenten und Spezifikationen
Das Datenblatt eines Cobots ähnelt dem eines kleinen Industrieroboters, mit wenigen kollaborationsspezifischen Zusätzen. Die Parameter, die bei der Auswahl am meisten zählen:
- Nutzlast – maximale Masse am Werkzeugflansch, inkl. Greifer/Werkzeug. 2026 clustern Cobot-Nutzlasten bei 3, 5, 6, 10, 12, 16, 18, 20 und bis zur 30-kg-Klasse.
- Reichweite – Radius des Arbeitsraums, typisch 500 mm bis 1.800 mm. Reichweite und Nutzlast stehen sich innerhalb einer Produktfamilie gegenüber.
- Wiederholgenauigkeit – wie präzise der Arm einen gelehrten Punkt wieder erreicht, meist ±0,02 mm bis ±0,1 mm je nach Größe. Wiederholgenauigkeit misst Konsistenz, was die meisten Montage- und Bestückungsaufgaben brauchen.
- Freiheitsgrade – sechs ist Standard für allgemeine 3D-Aufgaben; siebenachsig fügt Reichweite in engen Räumen hinzu.
- Werkzeugflansch & I/O – Montageschnittstelle und elektrische/pneumatische Anschlüsse für Greifer und Sensoren, oft durchs Handgelenk geführt.
- Sicherheitszertifizierte Funktionen – konfigurierbare Sicherheitszonen, Geschwindigkeitslimits, Kraftlimits, sicherheitsüberwachter Stopp, alle zertifiziert nach ISO 10218-1 und IEC 61508/62061 funktionaler Sicherheitslevel.
Die Kollaborationsfähigkeit liegt hauptsächlich im Regler und der Gelenksensorik, nicht in einer einzelnen sichtbaren Komponente. Deshalb können zwei Arme mit identischer Nutzlast und Reichweite erheblich in Sicherheit und Geschwindigkeit differieren: Der Unterschied liegt im Sicherheitsregler, Sensorauflösung und Kollisionserkennungstuning.
Wo Cobots eingesetzt werden
Cobots gedeihen in Anwendungen, wo Teilgewichte moderat sind, Menschennähe nützlich ist und die Flexibilität, den Arm umzurüsten, mehr wiegt als Spitzenzykluszeit. Die häufigsten Anwendungsfamilien 2026 umfassen:
Maschinenbestückung (Machine Tending)
Be- und Entladen von CNC-Maschinen, Spritzgusspressen, Abkantpressen. Der Cobot nimmt Rohling, lädt Maschine, wartet Zyklus, entnimmt Fertigteil. Da der Bediener bei stehendem Cobot noch auf die Maschine zugreifen kann, bleibt die Zelle flexibel. Maschinenbestückung ist die größte Cobot-Anwendung nach Installationsbasis.
Montage und Schrauben
Wiederholtes Fügen, Einpressen, Pick-Place-Montage, oft neben Mensch, der urteilsintensive Schritte übernimmt. Kraftgeregelte Cobots glänzen bei Fügeaufgaben (Presspassungen, Snap-Fits), wo ein programmiertes Kraftprofil Bauteilschäden verhindert.
Verpackung und Palettieren
End-of-Line-Kartonverpackung und Leichtpalettieren. Cobot-Palettierer handhaben Kartons bis zur Armlast, bauen stabile Stapel auf Paletten. Für schwerere Kisten wird Nutzlast zum limitierenden Faktor und ein konventioneller Palettierroboter übernimmt.
Qualitätsprüfung und Laborautomation
Kamera- oder sensorbestückte Cobots führen wiederholbare Prüfpassagen durch, im Labor handhaben sie Proben, Pipetten, Gerätebestückung. Das zaunlose Layout passt in Umgebungen, wo Menschen und Geräte enge Bänke teilen.
Schweißen und Oberflächenbearbeitung
Cobot-Schweißen wächst rasant in Lohnfertigern, wo kurze Nähte und niedrige Volumen keine eingezäunte Schweißzelle rechtfertigen. Cobots übernehmen auch Schleifen, Polieren, Entgraten mit Kraftregelung. Für nachhaltiges Hochvolumen-Schweißen an schweren Teilen bleibt der eingezäunte 6-Achs-Arm das richtige Werkzeug, wie in unserem Schweißroboter-Leitfaden für Schwerindustrie behandelt.
Gefährliche und extreme Umgebungen
Explosionsgeschützte Cobots erweitern kollaborativen Betrieb in Atmosphären mit brennbaren Gasen, z. B. Chemie, Lackiererei, Energieanlagen. Diese erfordern zertifizierte Gehäuseschutzarten statt Standard-Cobot-Gehäuse. Siehe unseren dedizierten Leitfaden Explosionsgeschützte Cobots für gefährliche Umgebungen für Zertifizierungsdetails.
Cobot vs. Industrieroboter: Wann jeder gewinnt
Die Wahl zwischen Cobot und konventionellem Industrieroboter ist eine Anwendungsentscheidung, nicht die Frage, welche Technologie fortgeschrittener ist. Die folgende Matrix rahmt den Trade-off.
| Faktor | Kollaborativer Roboter | Konventioneller Industrieroboter |
|---|---|---|
| Nutzlast | 3 bis 30 kg typisch | 5 bis 800+ kg |
| Geschwindigkeit | Aus Sicherheitsgründen begrenzt; schneller mit Trennüberwachung | Hoch, optimiert für Zykluszeit |
| Sicherheitseinrichtung | Oft zaunlos nach Risikobeurteilung | Eingezäunte Zelle, Lichtvorhänge, Verriegelungen |
| Platzbedarf | Kompakt, kein Zaun-Footprint | Größer, inkl. Sicherheitsperimeter |
| Umrüstung | Schnell; Arm zwischen Aufgaben verschiebbar | Langsamer; Zelle semi-permanent |
| Einsatzgebiet | Geringe Nutzlast, High-Mix, menschennah | Hohes Volumen, hohe Nutzlast, dauerhafter Zyklus |
Für einen vollständigen Entscheidungsrahmen siehe unsere Begleitanalyse Cobot vs. Industrieroboter: Was sollte Ihre Fabrik 2026 wählen?. Kurz: Cobot gewinnt bei geringer Nutzlast, Layout profitiert von geteiltem Raum mit Menschen, Linie wechselt oft; konventioneller Roboter gewinnt bei hohem Volumen und Nutzlast sowie dedizierter Zelle.
Sichere Cobot-Inbetriebnahme: Die Risikobeurteilung
Ein häufiges Missverständnis: Ein Cobot sei „out of the box sicher“. Der Arm ist für Kollaboration gebaut, aber die Anwendung als Ganzes – Arm plus Werkzeug, Teil, Layout, Aufgabe – muss beurteilt und zertifiziert werden. Unter ISO 10218-2 und ISO/TS 15066 ist der Integrator (oft der Endnutzer) für die Risikobeurteilung der kompletten kollaborativen Anwendung verantwortlich.
- Gefahren identifizieren. Jeden Punkt im Roboterpfad kartieren, wo Kontakt mit Person möglich ist, plus Werkzeuggefahren (scharfe Greifer, heiße Endeffektoren) und das gehandhabte Teil.
- Kollaborationsmodus klassifizieren. Entscheiden, welcher der vier ISO/TS 15066 Modi die Aufgabe nutzt, und für welche Zyklusphasen.
- Biomechanische Limits verifizieren. Für PFL-Betrieb bestätigen, dass Kontaktkraft und -druck für jeden möglichen Kontakt unter Anhang-A-Limit für jene Körperregion bleiben, durch Berechnung oder Messung mit Kraft-Druck-Prüfgerät.
- Sicherheitsfunktionen konfigurieren. Geschwindigkeits-, Kraft- und Zonenlimits im Sicherheitsregler setzen und validieren.
- Dokumentieren und validieren. Beurteilung aufzeichnen, As-Built-Zelle dagegen validieren, neu beurteilen bei Werkzeug-, Teil- oder Layoutänderung.
In der Praxis ist das häufigste Validierungsergebnis, wenn EVST-Applikationsingenieure eine kollaborative Zelle vor Ort in Betrieb nehmen, dass ein Greifer oder ein scharfkantiges Teil einen Kontaktdruck über Anhang-A-Limit erzeugt, obwohl der Arm selbst innerhalb der Kraftlimits liegt. Die Korrektur ist meist Greifer-Redesign, Kantenschutz oder Geschwindigkeitsreduzierung am betroffenen Pfadabschnitt – nicht ein anderer Roboter. Dies ist der Schritt, den Käufer am häufigsten unterschätzen, wenn sie annehmen, ein Cobot entferne den Bedarf an Sicherheitsengineering.
EVSTs kollaborativer Roboter-Bereich
EVST, Hauptsitz Chengdu, Fertigung in Wenling, hat in sieben Jahren Automatisierung in 100+ Länder geliefert. Die Cobot-Linie deckt Nutzlasten von 3 kg bis 30 kg Klasse ab, mit veröffentlichten Modellen: 3 kg / 620 mm, 6 kg / 917 mm, 12 kg / 1.300 mm, 18 kg / 900 mm. EVST fertigt auch explosionsgeschützten Cobot für gefährliche Atmosphären und eine Catering-Service-Cobot-Linie, neben konventionellen QJAR-Industrierobotern, SCARA und Delta Produktfamilien.
EVSTs Fertigungslinie hält IATF 16949 Automobil-Qualitätszertifizierung, Produkte tragen CE, SGS, TÜV Drittzertifizierungen. Der Explosionsschutz-Cobot ist für brennbare Atmosphären zertifiziert und erweitert kollaborativen Betrieb in Umgebungen, die Standard-Cobot-Gehäuse nicht betreten können. Das Unternehmen hält ein erteiltes Erfindungspatent (CN ZL 2020 1 1601091.6), vier Erfindungspatente in substantieller Prüfung, zwei Software-Copyrights, unterstützt durch ein Feld-Engineering-Netzwerk in 100+ Ländern für Vor-Ort-Inbetriebnahme und Risikobeurteilungs-Support.
Häufige Fragen
Was ist ein kollaborativer Roboter in einfachen Worten?
Ein kollaborativer Roboter ist ein Roboterarm, der sicher neben Menschen ohne Sicherheitszaun arbeiten kann. Er nutzt Drehmomentsensoren in den Gelenken, um Kontakt zu detektieren und schnell zu stoppen, und ist mit niedriger Masse, begrenztem Tempo und abgerundeten Flächen so designed, dass jeder Kontakt unter den Kraft- und Druckgrenzen bleibt, die Verletzungen verursachen könnten, definiert in ISO/TS 15066.
Brauchen Cobots wirklich keinen Sicherheitszaun?
Oft, aber nicht automatisch. Ob ein Zaun nötig ist, hängt von der Risikobeurteilung der kompletten Anwendung ab – Arm plus Werkzeug, Teil, Aufgabe. Viele niedrig-nutzlastige, niedrig-schnelle Anwendungen fahren zaunlos nach Beurteilung. Aber scharfes Werkzeug, schweres/scharfkantiges Teil oder Hochgeschwindigkeitsanforderung können zusätzlichen Schutz oder Geschwindigkeits- und Trennüberwachung erzwingen. Der Cobot ermöglicht zaunloses Layout; die Risikobeurteilung bestätigt, ob eines erlaubt ist.
Welche Nutzlast und Reichweite brauche ich für einen Cobot?
Teilgewicht plus Greifergewicht addieren für Nutzlast, ca. 20–30 % Marge lassen. Für Maschinenbestückung kleiner Teile sind 5–10 kg Arme üblich; für Palettieren/schwerere Handhabung 16–30 kg. Reichweite sollte vollen Arbeitsraum der Aufgabe abdecken, typisch 600–1.300 mm für Tisch- und Maschinenbestückung, länger für Palettieren.
Was ist der Unterschied zwischen ISO 10218 und ISO/TS 15066?
ISO 10218 (Teile 1 und 2) ist der Kernsicherheitsstandard für Industrieroboter und ihre Integration. ISO/TS 15066 ist eine technische Spezifikation, die ihn speziell für kollaborativen Betrieb ergänzt, mit den vier Kollaborationsmodi und den biomechanischen Kraft- und Drucklimits in Anhang A. Eine kollaborative Anwendung muss beide erfüllen. Für eine käuferfokussierte Aufschlüsselung siehe unseren Leitfaden Cobot-Sicherheitsstandards auf der EVST-Produktseite.
Wie schnell kann ein Cobot fahren?
Im PFL-Modus ist Cobot-Geschwindigkeit so begrenzt, dass Worst-Case-Kontakt innerhalb biomechanischer Limits bleibt, oft weit unter konventionellem Roboter. Mit Geschwindigkeits- und Trennüberwachung kann derselbe Arm nahe mechanischem Maximum fahren, wenn kein Bediener in Schutzzone ist, dann abbremsen oder stoppen bei Annäherung. Hybridkonfigurationen holen den meisten verlorenen Durchsatz zurück, während kollaborative Sicherheit erhalten bleibt.
Wie es weitergeht
Um einen spezifischen Cobot auf Nutzlast und Reichweite mit Pfad zum Angebot abzustimmen, siehe den EVST Produktseiten-Leitfaden zur kollaborativen Roboter-Nutzlastwahl 3 kg bis 30 kg. Für Sicherheitsstandards-Details, die Käufer vor Spezifikation einer zaunlosen Zelle brauchen, siehe Cobot-Sicherheitsstandards erklärt für Käufer. Für die breitere Build-or-Buy-Entscheidung lesen Sie Cobot vs. Industrieroboter, zur Renditeabschätzung unser Cobot-ROI-Rechner für SME-Fertigung. Für Beschaffungsfragen ist EVST Vertrieb über die Kontaktseite erreichbar.
Über den Autor: Das EVST Redaktionsteam schreibt über Industrierobotik und intelligente Fertigung für Ingenieure und Operations-Leiter, die Automatisierungsprojekte bewerten. EVST (EVS TECH CO., LTD), 2018 in Chengdu gegründet, hat 600+ Automatisierungsprojekte geliefert und liefert in 100+ Länder, mit IATF 16949 Automobil-Zertifizierung und CE / SGS / TÜV Drittzertifizierungen über die QJAR, Cobot, SCARA und Delta Produktfamilien.
Industrieroboter
- ABB Foundry Plus: Fortschrittlicher Schutz für Gießerei-Roboter
- Produktqualität steigern mit modernster 3D-Vision-Technologie
- Wichtige Spezifikationen für die Wahl des richtigen Industrieroboters
- Robotergestütztes Faserlaserschneiden vs. Plasmaschneiden: Unterschiede & richtige Wahl
- Neuer Roboter-Sicherheitsstandard: Menschliche Integration in automatisierte Prozesse
- Essenzielle Präventivwartung für automatisierte Robotik: Zuverlässigkeit steigern & Kosten senken
- Präzises Orbitalschweißen mit generalüberholten Fanuc-Robotern
- Fanuc R-2000iA/165R: Leistungsstarker 6-Achs-Roboter für Regalmontage
- Dänische Hersteller suchen fortschrittliche Roboter vor Weihnachtsgeschäft
- Materialhandling-Roboter: Sicherheit erhöhen, Kosten senken, ROI beschleunigen