



ADC Driver Design: Blocking vs. Non-Blocking Polling Techniken
In unserem vorherigen Artikel erkundeten wir, wie ein gut strukturiertes Interface Low-Level Driver Details von Application Logic trennen kann, boosting Scalability und Portability across Hardware Platforms.
In diesem Entry tauchen wir in praktische ADC Driver Implementierungen ein, fokussierend auf Polling Approach. Wir kontrastieren Blocking und Non-Blocking Designs und zeigen, wie jeder System Performance impactet.
Blocking vs. Non-Blocking Drivers
Beim Erstellen eines Mikrocontroller Drivers muss ein Developer entscheiden, ob die API Execution blockiert bis Operation completes. Ein Blocking Driver halted Program Flow, ensuring Subsequent Code Runs erst nach Task Finish. Klassisches Beispiel: UART-backed printf:
printf("Hello World!"); Mit Blocking UART Driver wird die Line following dieser Call nicht laufen, bis der 12-Byte String (96 Bits) fully transmitted wurde. Actual Delay hängt von Baud Rate ab: bei 1 Mbps ~96 µs Block; bei 9,6 kbps ~10 ms.
Conversely initiiert Non-Blocking Driver den Transfer und returns Control sofort an Application. UART kann dann weiter processen während Data Streams Out, typischerweise via Interrupts, DMA oder Transmit Buffer. Dieser Approach verbessert Efficiency in Latency-Sensitive Contexts aber adds Complexity zu Driver und Application.
Choosing Right Model hängt von Application Timing Demands und Hardware Configuration ab. Für High-Speed UARTs (z. B. 1 Mbps) kann Overhead Non-Blocking Design Benefits outweigh. Für Slower Links (z. B. 9,6 kbps) kann Non-Blocking Driver signifikante Performance Gains mit manageable Added Complexity unlocken.
ADC Driver Architecten
Ein Robuster ADC Driver typischerweise comprises Three Layers:
- Low-Level Driver, der Configuration Structure während Initialization accepted und Hardware Registers setuppt.
- Application Code, der Generic HAL Functions calls, um Conversions zu starten und Results zu retrieven.
- Configuration Module, das Device-Specific Parameters abstrahiert.
Low-Level Driver provides Hardware Abstraction Layer (HAL) mit concise, Reusable API. Beispiele aus Real-World Projects:
AdcError_t Adc_Init(const AdcConfig_t * Config);AdcError_t Adc_StartConversion(void);bool Adc_ConversionComplete(void);void Adc_RegisterWrite(uint32_t const Address, uint32_t const Value);uint32_t Adc_RegisterRead(uint32_t Address);void Adc_CallbackRegister(AdcCallback_t const Function, TYPE (*CallbackFunction)(type));
Diese APIs enable Straightforward Initialization, Conversion Control und Status Polling. Register Access Helpers erlauben Developern, HAL für Custom Features zu extenden, wie Single-Channel Conversions, ohne Public API zu bloaten.
Simple Blocking ADC Driver Implementieren
Ein Minimal Blocking Driver könnte einzelne Adc_Sample Routine exponieren, die Hardware startet, auf Completion wartet, und Result in Caller-Provided Buffer kopiert. Code unten demonstriert Core Idea:
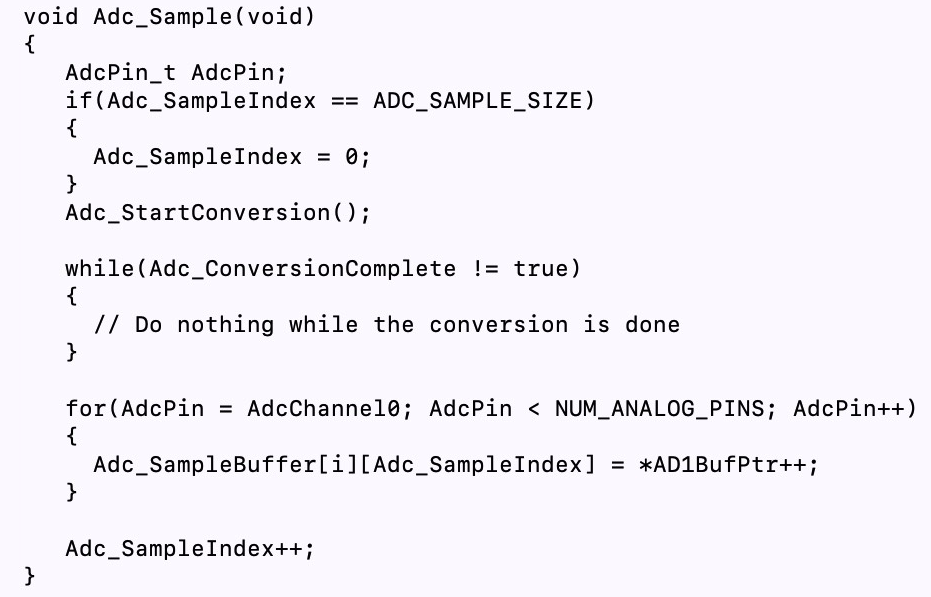
Blocking ADC Driver Implementation
Die while Loop blockiert bis Adc_ConversionComplete true returned, wonach Driver Conversion Registers liest und Samples stored.
Zu Non-Blocking ADC Driver Konvertieren
Switching zu Non-Blocking Model erfordert kleine API Änderung: Caller erhält nun Status Flag und muss für Completion Pollen. Updated Function könnte so aussehen:
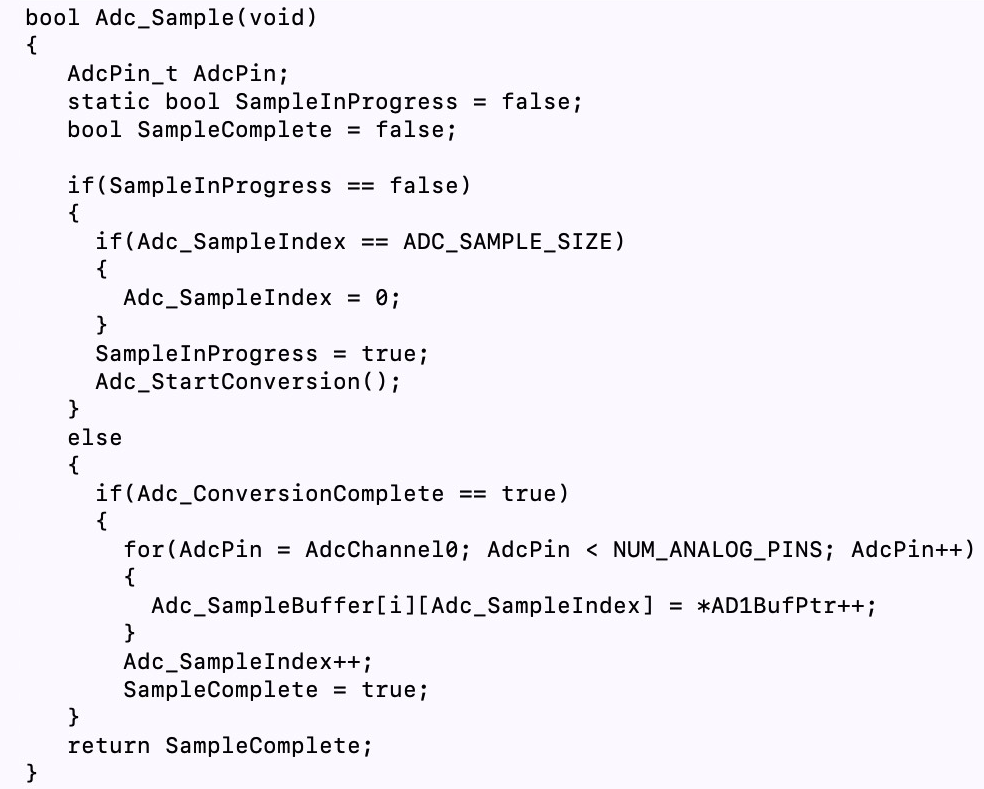
Non-Blocking ADC Driver Implementation
In Application wird typische Sequence:
Adc_Sample(); while (!Adc_ConversionComplete()) { // Perform Other Tasks } // Read Results Dieser Approach freed CPU um Unrelated Code auszuführen während ADC Hardware Conversion completed.
Takeaways
Beide Blocking und Non-Blocking ADC Drivers haben distinct Advantages:
- Blocking Drivers sind Simple und Require No Additional State Management aber können Critical Paths stallen.
- Non-Blocking Drivers erlauben Concurrent Execution, improving Overall Throughput, aber Demand Careful Status Checking und Potentially More Complex Driver Logic.
Im nächsten Post extendieren wir diese Discussion durch Demonstration eines Interrupt-Based ADC Drivers, der Sensor Acquisition weiter von Application Logic decoupled.
Eingebettet
- Umfassender Leitfaden zu Sensortypen und Schaltplänen
- Bulgin bringt schlanke fotoelektrische Sensoren für kostengünstige IIoT-Integration
- ams beleuchtet Sensors Expo 2019 mit wegweisenden Optical Sensor Showcases
- DATA MODUL erweitert Touch-Sensor-Portfolio mit LG Innotek 40"–86" PCAP-Systemen
- Contrinex 2020: Cloud-Ready Sensoren & Bluetooth Light Curtains für Safety
- Integrierte Treiber vereinfachen High-Power-Schrittmotordesign
- Sensor-gesteuerte Audio-Effekte mit dem Satellite CCRMA Kit bauen
- Analoge Sensoren am Raspberry Pi mit nur einem GPIO-Pin auslesen
- HC-SR501 PIR-Bewegungssensor an Raspberry Pi anschließen, kalibrieren und programmieren
- IoT-Sensoren revolutionieren Luftverschmutzungsüberwachung und öffentliche Gesundheit