



Optimierung der Visual-SLAM-Entwicklung für eingebettete Systeme
Simultane Lokalisierung und Kartierung (SLAM) ermöglicht es einem Gerät – sei es ein Roboter, eine Drohne oder ein autonomes Fahrzeug – in Echtzeit eine Karte seiner Umgebung zu erstellen und gleichzeitig seine Position innerhalb dieser Karte zu bestimmen. SLAM kann mit verschiedenen Algorithmen und Sensoren implementiert werden, von Kameras und LiDAR bis hin zu Sonar, Radar und Inertialen Messeinheiten (IMUs).
Warum Visual SLAM die erste Wahl für eingebettete Systeme ist
Kostengünstige, kompakte Kameras haben monokulares Visual SLAM zur bevorzugten Lösung für viele Roboter gemacht – von Mars-Rovern und landwirtschaftlichen Feldmaschinen bis hin zu Lieferdrohnen und urbanen autonomen Plattformen. Visual SLAM glänzt in GPS-freien Umgebungen, wie Innenlagern oder dicht bebauten Stadtzentren, wo Satellitensignale blockiert oder gestört sind.
Dieser Artikel erläutert den Kern-Workflow von Visual SLAM, deckt die wichtigsten Module und Algorithmen für Feature-Erkennung, -Matching und Fehlerkorrektur ab. Außerdem werden die Vorteile der Auslagerung von SLAM-Berechnungen auf dedizierte Vision Processing Units (VPUs) diskutiert und anhand des CEVA-SLAM SDK veranschaulicht.
Direct vs. Feature-Based SLAM
Alle Visual-SLAM-Systeme verfolgen Punkte über aufeinanderfolgende Kamerabilder hinweg, triangulieren deren 3D-Positionen und schätzen dabei die Kamerapose. Gleichzeitig minimieren sie kontinuierlich den Reprojektionsfehler – die Differenz zwischen projizierten und tatsächlichen Feature-Positionen. Der Hauptunterschied liegt in der Nutzung der Bildinformation.
Direct SLAM vergleicht gesamte Bilder, liefert reiche Umgebungsdetails, aber auf Kosten höherer Rechenlast. Feature-Based SLAM, der Fokus dieses Artikels, extrahiert markante Bildmerkmale – Ecken, Blobs und andere saliente Punkte – und nutzt ausschließlich diese für die Poseschätzung. Zwar verwerfen feature-basierte Methoden einige Bilddaten, bieten aber eine einfachere, schnellere und energieeffizientere Lösung, besonders für eingebettete Hardware.
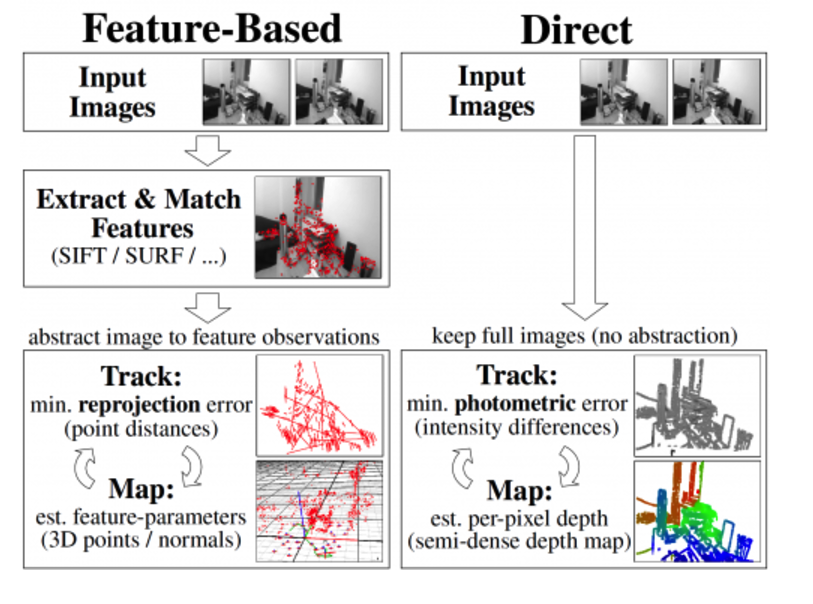
Der Visual-SLAM-Workflow
Feature-basiertes SLAM durchläuft vier wesentliche Phasen: 1) Feature-Extraktion, 2) Feature-Beschreibung, 3) Feature-Matching und 4) Loop Closure. Diese Phasen basieren auf einer Reihe etablierter Bausteine, die sich an verschiedene SLAM-Implementierungen anpassen lassen.
Feature-Extraktion
Die Feature-Extraktion destilliert ein Bild in eine prägnante Menge salienter Punkte – Ecken, Kanten, Blobs und komplexe Strukturen wie Türen oder Fenster – dargestellt als kompakte Vektoren. Beliebte Algorithmen sind Difference of Gaussian (DoG) und der schnelle Echtzeit-Eckendetektor FAST9.
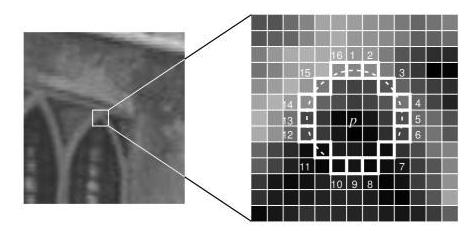
Feature-Beschreibung
Ist ein Feature lokalisiert, wird der umgebende Pixelbereich in einen Deskriptor umgewandelt – eine kompakte Repräsentation, die mit anderen Deskriptoren verglichen werden kann. ORB und FREAK sind weit verbreitete Deskriptor-Algorithmen, die Eindeutigkeit mit Recheneffizienz verbinden.
Feature-Matching
Deskriptoren aufeinanderfolgender Frames werden durch Berechnung der Hamming-Distanz zwischen Bitvektoren gematcht. Diese Metrik lässt sich effizient in Hardware mittels XOR- und Popcount-Operationen auswerten, was schnelles Matching selbst auf ressourcenbeschränkten Geräten ermöglicht.
Loop Closure
Loop Closure erkennt, wenn das System einen bereits besuchten Ort wiedererkennt. Durch das Einführen einer Constraint zwischen nicht-adjazenten Frames reduziert es den akkumulierten Drift drastisch. State-of-the-Art-Techniken umfassen Bundle Adjustment, Kalman-Filterung und Partikelfilterung.
Feature-basiertes SLAM eignet sich besonders für eingebettete Lösungen, da es schnellere Verarbeitung, geringeren Speicherverbrauch und robuste Performance bei variabler Beleuchtung, Motion Blur und Okklusionen liefert. Die konkrete Algorithmenwahl hängt von Kartenart, Sensorsuite, Genauigkeitsanforderungen und weiteren Constraints der Applikation ab.
Implementierungsherausforderungen
Die rechnerische Intensität von Visual SLAM kann konventionelle CPUs überfordern, was den Stromverbrauch in die Höhe treibt und die Framerate begrenzt. Dedizierte VPUs wie der CEVA-XM6 bieten die spezialisierte Architektur, um Vision-Aufgaben zu beschleunigen: niedriger Stromverbrauch, starke ALUs, hoher Speicherdurchsatz und dedizierte Instruktionen für Bildverarbeitung.
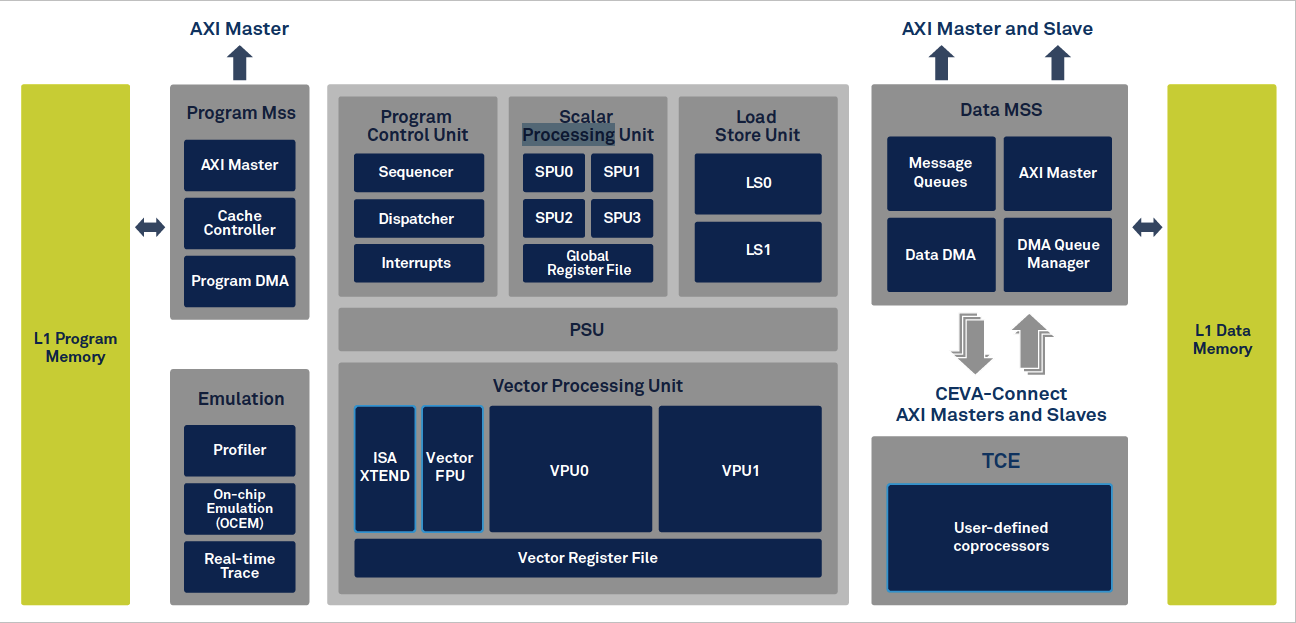
Auch mit einer VPU stehen Entwickler vor Herausforderungen: effizienter Code für Feature-Matching, Bundle Adjustment und andere linear-algebra-lastige Operationen; Speicherlayout-Management zur Vermeidung kostspieliger nicht-kontiguier Zugriffe; und Integration der VPU mit der Host-CPU. Hochlevel-Bibliotheken und optimierte Routinen sind essenziell, um das volle Potenzial der VPU auszuschöpfen.
Entwicklungsbeschleunigung mit dem CEVA-SLAM SDK
Das CEVA-SLAM SDK ist ein umfassender Toolchain, der CEVA-XM6-Hardware mit einem reichen Satz an Vision-Bibliotheken verbindet. Es liefert vorkonfigurierte, optimierte Routinen für Feature-Erkennung, Deskriptor-Extraktion, Matching, Bundle Adjustment und Linear-Algebra-Operationen. Eine einzigartige Parallel-Load-Instruktion bewältigt nicht-kontiguierlichen Speicherzugriff, während eine dedizierte Hamming-Distanz-Instruktion das Matching beschleunigt.
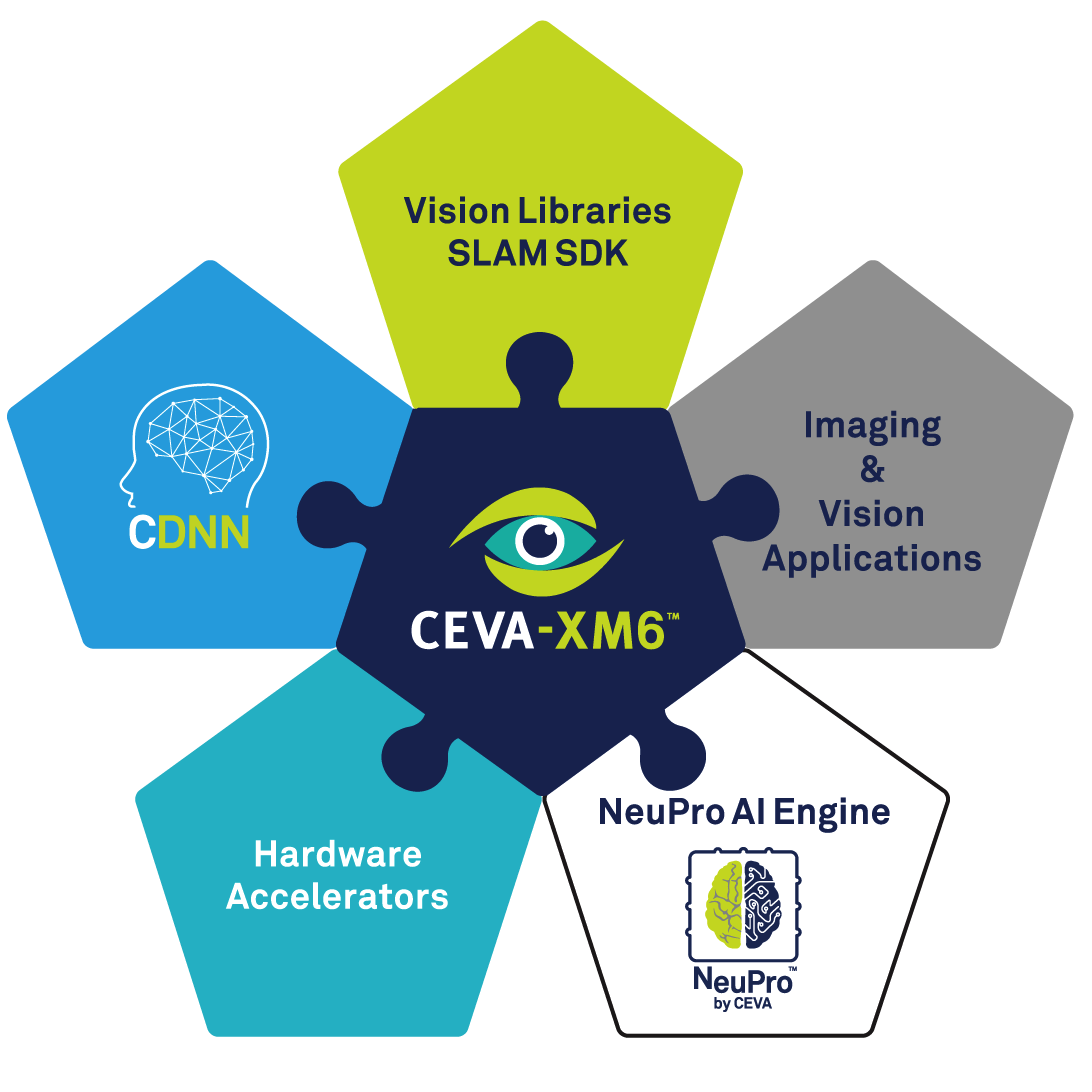
In einer Benchmark-Implementierung erreichte das SDK 60 fps SLAM-Tracking bei nur 86 mW Verbrauch – ein Leistungsniveau, das auf einem General-Purpose-CPU kaum erreichbar wäre.
Fazit
Visual SLAM wird rasch zur Schlüsseltechnologie für autonome Roboter, Drohnen und smarte Fahrzeuge. Mit wachsenden eingebetteten Deployments werden Codeeffizienz und Stromverbrauch zu Entscheidungsfaktoren. Während VPUs schwere Vision-Workloads auslagern, bleibt die Entwicklung von High-Performance, Low-Power SLAM anspruchsvoll. Durch den Einsatz dedizierter Toolkits wie dem CEVA-SLAM SDK können Entwickler Time-to-Market beschleunigen und zuverlässige, energieeffiziente SLAM-Lösungen liefern.
Eingebettet
- Wie Extrusion Präzision im 3D-Druck antreibt
- Wie KI globale Lieferketten transformiert
- Phthalocyanin-Pigmente: Anwendungen, Branchen und warum Qualität entscheidend ist
- Anwendungen von Basisfarbstoffen (Basic Dyes) across Branchen
- Pigment Blau: Schlüsselanwendungen, Vorteile & warum Branchenführer auf vertrauenswürdige Hersteller setzen
- Von Elfenbein zu Bakelit: Die Entwicklung moderner Kunststoffe nachzeichnen
- Den richtigen Controller wählen: SPS, PAS, Leitsystem oder IPC – erklärt
- Industrielle Vibratoren: Effizienzsteigerung branchenübergreifend
- Industrie 4.0 absichern: Hersteller-spezifische Cybersicherheitsherausforderungen adressieren
- Wie visuelles Management den Erfolg in Industrie 4.0 vorantreibt