



Motortreiber für batteriebetriebene IoT-Geräte optimieren
Motortreiber-Design beherrschen, um Akkulaufzeit in IoT-Systemen zu maximieren
Batteriebetriebene Internet-of-Things-Geräte – von Smart Metern und Sanitärsensoren bis zu Video-Türklingeln, Roboter-Spielzeugen, Körperpflege-Gadgets und elektronischen Schlössern – setzen oft Motoren, Solenoide oder Relais ein. Das Zusammenspiel aus Batteriechemie, Spannungseinbruch und Motorstrom schafft einzigartige Designherausforderungen: zuverlässigen Betrieb bei entladendem Akku gewährleisten, Standby-Leistung minimieren für maximale Laufzeit, und hohe Spitzenströme beim Start und Blockieren managen.
Nachfolgend finden Sie bewährte Strategien, um diese Herausforderungen zu meistern und robuste, langlebige batteriebetriebene Motorsysteme zu liefern.
Überblick batteriebetriebener Motorsysteme
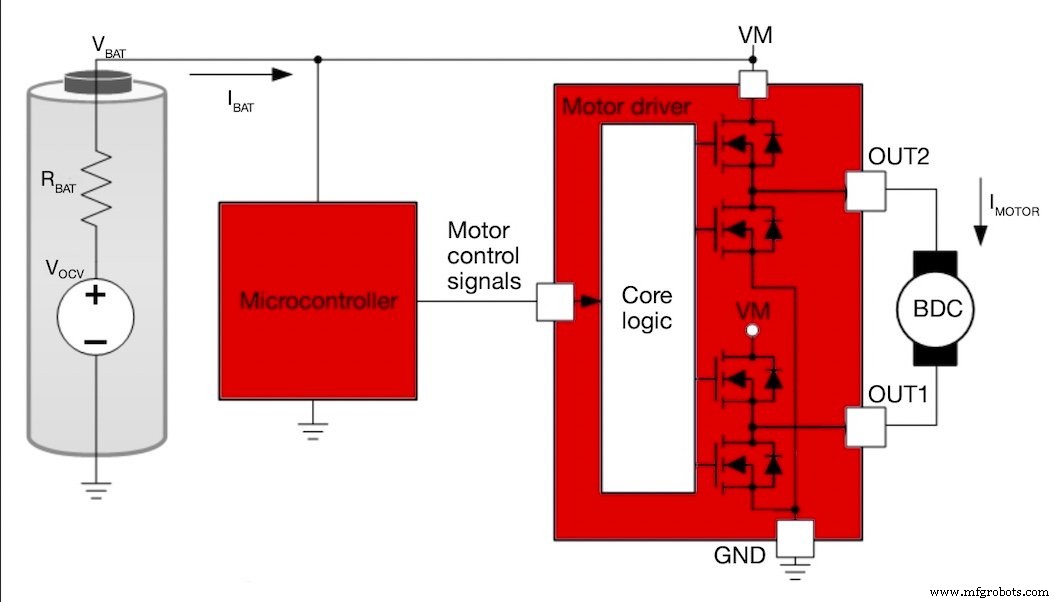
Die dem Motortreiber verfügbare Spannung hängt von mehreren Faktoren ab: Batteriechemie, Entladetiefe (Depth of Discharge, DoD), Betriebstemperatur, Laststrom und Serien-/Parallelschaltung der Zellen. Während Batteriemodellierung komplex sein kann, gibt ein einfaches Open-Circuit-Modell mit VOCV (Leerlaufspannung), RBAT (Innenwiderstand) und gemessenem VBAT Designern einen klaren Startpunkt. Siehe Abbildung 1 für das Blockdiagramm.
Die Tabelle unten listet typische Spannungsbereiche, Innenwiderstände und Kapazitäten gängiger Batteriechemien. Diese Werte stammen aus Hersteller-Datenblättern und dienen als praktische Referenz für die Bauteilauswahl.
| Batteriechemie und Stapelung | VBAT (voll geladen) | VBAT (entladen) | RBAT | Kapazität |
|---|---|---|---|---|
| 2 AA (Alkaline), Duracell OP1500 | 1,7 V/Zelle 3,4 V gesamt |
0,8 V/Zelle 1,6 V gesamt |
100–250 mΩ/Zelle 200–500 mΩ gesamt |
2.400 mAh* |
| 3 AAA (Alkaline), Panasonic LR03AD | 1,55 V/Zelle 4,65 V gesamt |
0,8 V/Zelle 2,4 V gesamt |
135 mΩ/Zelle (Ø) 405 mΩ gesamt (Ø) |
2.640 mAh |
| 4 AA (Alkaline), Energizer E91 | 1,5 V/Zelle 6 V gesamt |
0,8 V/Zelle 3,2 V gesamt |
150–300 mΩ/Zelle (frisch) 600–1.200 mΩ gesamt (frisch) |
2.500 mAh* |
| 1 Li‑Ion (Panasonic NCR18650BF) | 4,2 V | 2,5 V | 77 mΩ* | 3.200 mAh |
| 2 Li‑Poly (Farnell SR674361P) | 4,2 V/Zelle 8,4 V gesamt |
2,75 V/Zelle 5,5 V gesamt |
160 mΩ/Zelle 320 mΩ gesamt |
2.000 mAh |
Tabelle 1. Approximative Batterieparameter für verschiedene Chemien und Stapelungen.
Während die Batterie entlädt, fällt VOCV während RBAT steigt. Der Laststrom (IBAT) senkt die Klemmenspannung weiter um VBAT = VOCV – IBAT·RBAT. Abbildung 2 zeigt, wie sich diese Parameter über die Zeit für typische Alkaline- und Lithium-Ionen-Zellen entwickeln.
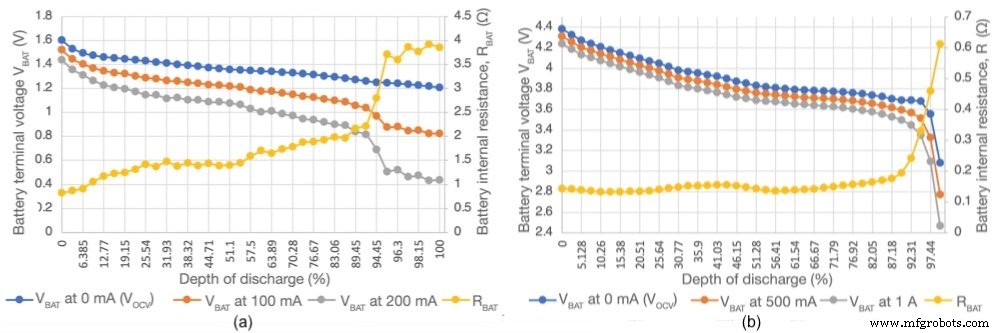
Entladetiefe (DoD) drückt aus, wie weit die Batterie relativ zu ihrer vollen Kapazität (mAh) genutzt wurde. 100 % DoD bedeutet, die Batterie ist vollständig entladen.
Design für einen weiten VBAT-Bereich
Da sich VBAT mit DoD und IBAT verschiebt, muss der Versorgungsspannungs-Bereich des Motortreibers das gesamte Spektrum erwarteter Spannungen abdecken. Beispielsweise könnte ein für 24-V-Systeme spezifizierter Treiber ein Minimum von 4,5 V Schiene verlangen – eine Undervoltage-Lockout, die auslösen könnte, bevor ein 4-Zellen-Alkaline-Pack vollständig entladen ist.
Texas Instruments' DRV8210 und DRV8212 sind für 1,65 V bis 11 V Eingang ausgelegt und decken damit komfortabel einen 2-Zellen-Li-Ion-Stapel (bis 8,4 V) und einen fast entladenen 2-Zellen-Alkaline-Stapel (bis 1,65 V) ab. Einen Treiber mit passendem Spannungsfenster zu wählen, eliminiert die Notwendigkeit zusätzlicher Boost-Converter und stellt sicher, dass der Motor über die gesamte Akkulebensdauer laufen kann.
Design für Low-Power-Standby-Modus
In den meisten IoT-Deployments läuft die motorisierte Komponente nur wenige Male pro Tag oder sogar nur einmal pro Jahr. Der Standby-Strom des Systems dominiert daher den Gesamtenergieverbrauch. Standby-Verbrauch zu reduzieren, ist essenziell für lange Batterielebensdauern.
Strategien umfassen:
- Lastschalter einbauen, um Peripheriegeräte in Idle-Phasen abzukoppeln.
- Komponenten mit ultra-niedrigem Standby-Strom wählen – z. B. DRV8210/DRV8212 Sleep-Ströme < 84,5 nA.
- Widerstandsteiler eliminieren, die Logik-Pins unnötig biasen, und Pulldown-Widerstände auf 0 V setzen, wenn das Gerät idle ist.
Hohe Ströme managen, um Energieverbrauch zu senken und Betriebslebensdauer zu erhöhen
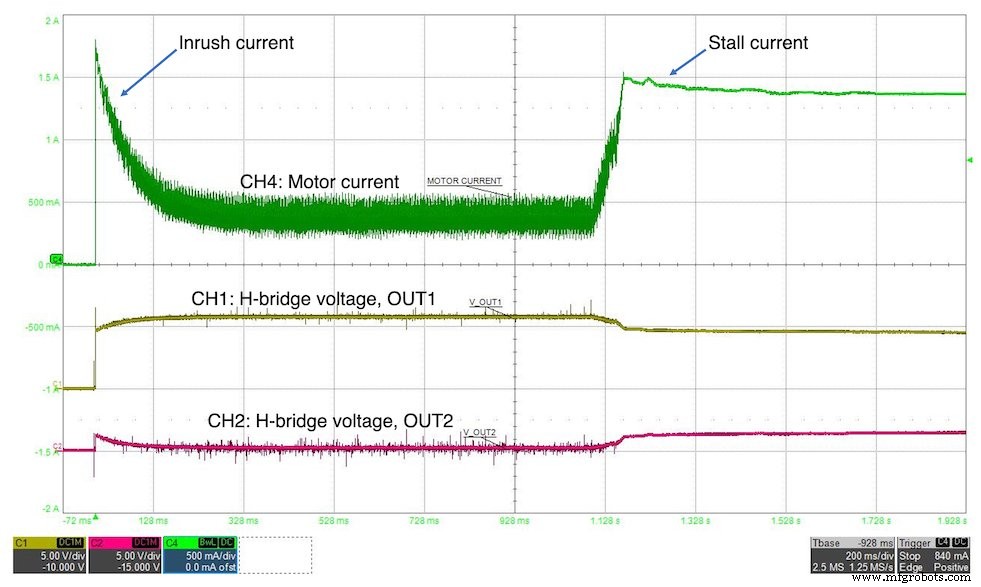
Hohe Spitzenströme, besonders beim Motorstart und Blockieren, verschwenden Energie und können durch den Spannungsabfall über RBAT Low-Battery-Lockout triggern. Abbildung 3 zeigt typische Inrush- und Stall-Stromprofile.
Zwei Techniken mildern diese Peaks:
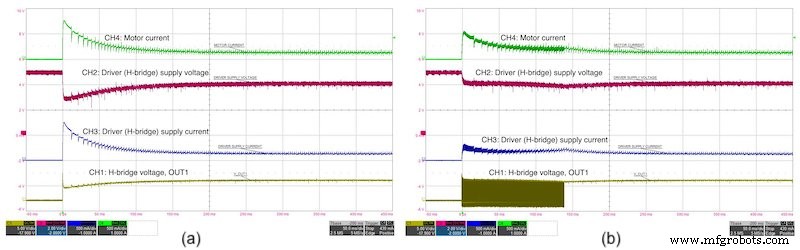
- Soft-Start. PWM-Duty-Cycle beim Motorstart graduell von 0 % auf 100 % hochfahren, was den Inrush-Strom – und den resultierenden Spannungseinbruch – in tolerablen Grenzen hält. Abbildung 4 kontrastiert Hard-Start (a) und Soft-Start (b) an einem entladenen 4-AAA-Stapel mit dem DRV8210.
- Stall-Erkennung. Ein Shunt-Widerstand erlaubt dem Mikrocontroller, den Motorstrom zu überwachen. Überschreitet die gemessene Spannung einen Schwellwert für eine definierte Dauer, deaktiviert die Firmware den Treiber, um dauerhafte Stall-Aufnahmen zu verhindern. Abbildung 5 zeigt eine Stall-Detection-Implementierung, Abbildung 6 demonstriert die Stromreduktion.
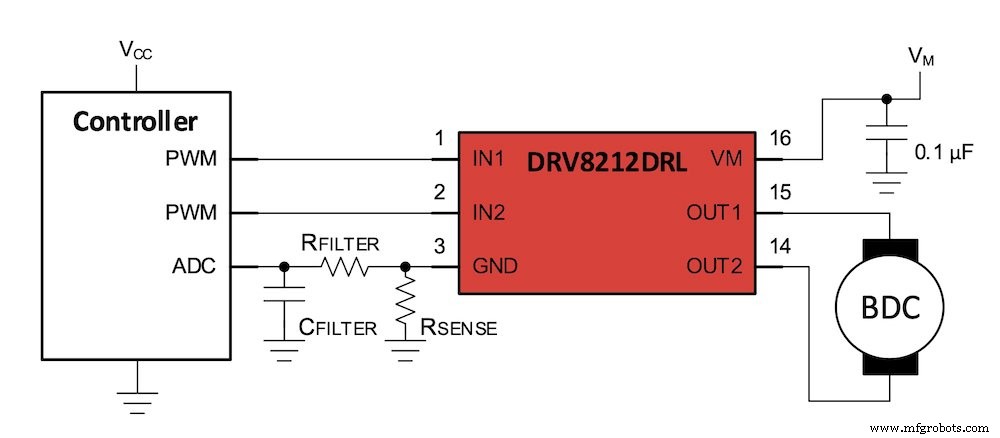
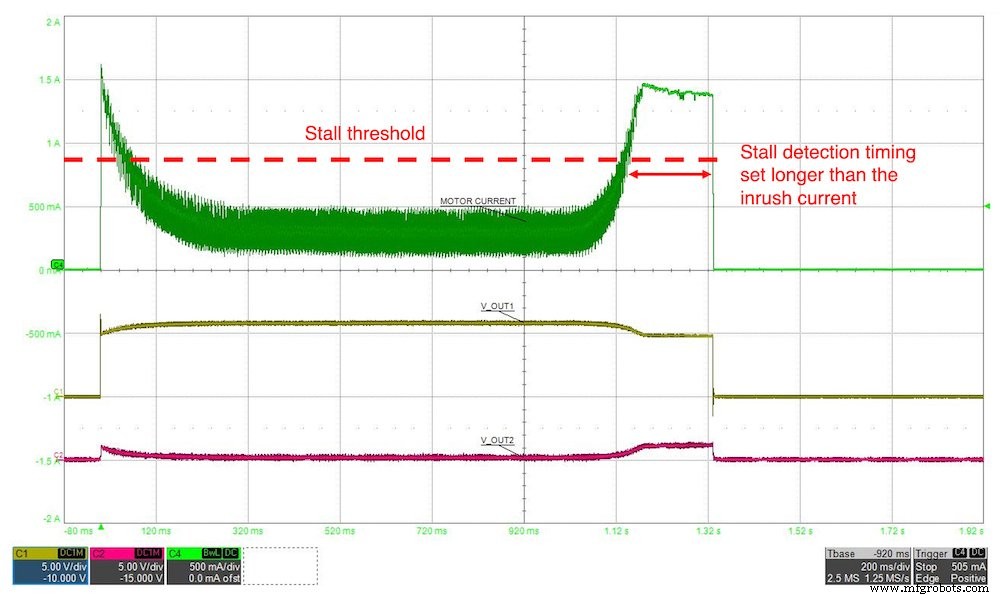
Da Batteriekapazität in mAh bemessen ist, verlängert die Begrenzung sowohl von Betrag als auch Dauer von Hochstromereignissen die nutzbare Lebensdauer des Packs.
Fazit
Batteriebetriebene Motorsysteme zu designen erfordert sorgfältige Berücksichtigung von Spannungsvariation, Standby-Verbrauch und Spitzenströmen. Durch Auswahl eines Treibers, der den Batteriespannungsbereich abdeckt, Implementierung ultra-niedrigleistungsfähiger Sleep-Modi und Anwendung von Soft-Start plus Stall-Detection-Logik können Designer die Gerätelebensdauer in Anwendungen wie smarten Sanitäreinheiten, motorisierten Jalousien, elektronischen Schlössern und mehr signifikant verlängern.
Industry Articles sind eine Content-Form, die Industriepartnern erlaubt, nützliche Nachrichten, Botschaften und Technologien mit All-About-Circuits-Lesern zu teilen, auf eine Weise, wie es redaktionelle Inhalte nicht gut leisten. Alle Industry Articles unterliegen strengen redaktionellen Richtlinien mit dem Ziel, Lesern nützliche Nachrichten, technisches Expertenwissen oder Stories zu bieten. Die Standpunkte und Meinungen in Industry Articles sind die des Partners und nicht notwendigerweise die von All About Circuits oder seinen Autoren.
Internet der Dinge-Technologie
- Cellular IoT: Kosten, Akkulaufzeit und Datennutzung im Vergleich
- Smart Manufacturing und IoT: Treiber der nächsten industriellen Revolution
- LoRa-Technologie beschleunigt IoT-Adoption und transformiert den Alltag
- Starke Führung treibt IoT-Adoption voran
- Sechs bewährte Schritte zur Absicherung eingebetteter IoT-Systeme
- Legacy trifft IoT: SaaS für smartere Fertigung nutzen
- IoT-Sicherheit entmystifiziert: Ihre vernetzten Geräte schützen
- Atmosic und SMK kooperieren für IoT-Geräte mit extrem langer Lebensdauer
- Industrial IoT: Realitätscheck zum Versprechen smarter Fabriken
- Industrielles IoT-Luftqualitätsmonitoring: Produktivität steigern & Kosten senken