



KI-gestützte Exoskelett-Beine lernen selbstständig zu gehen
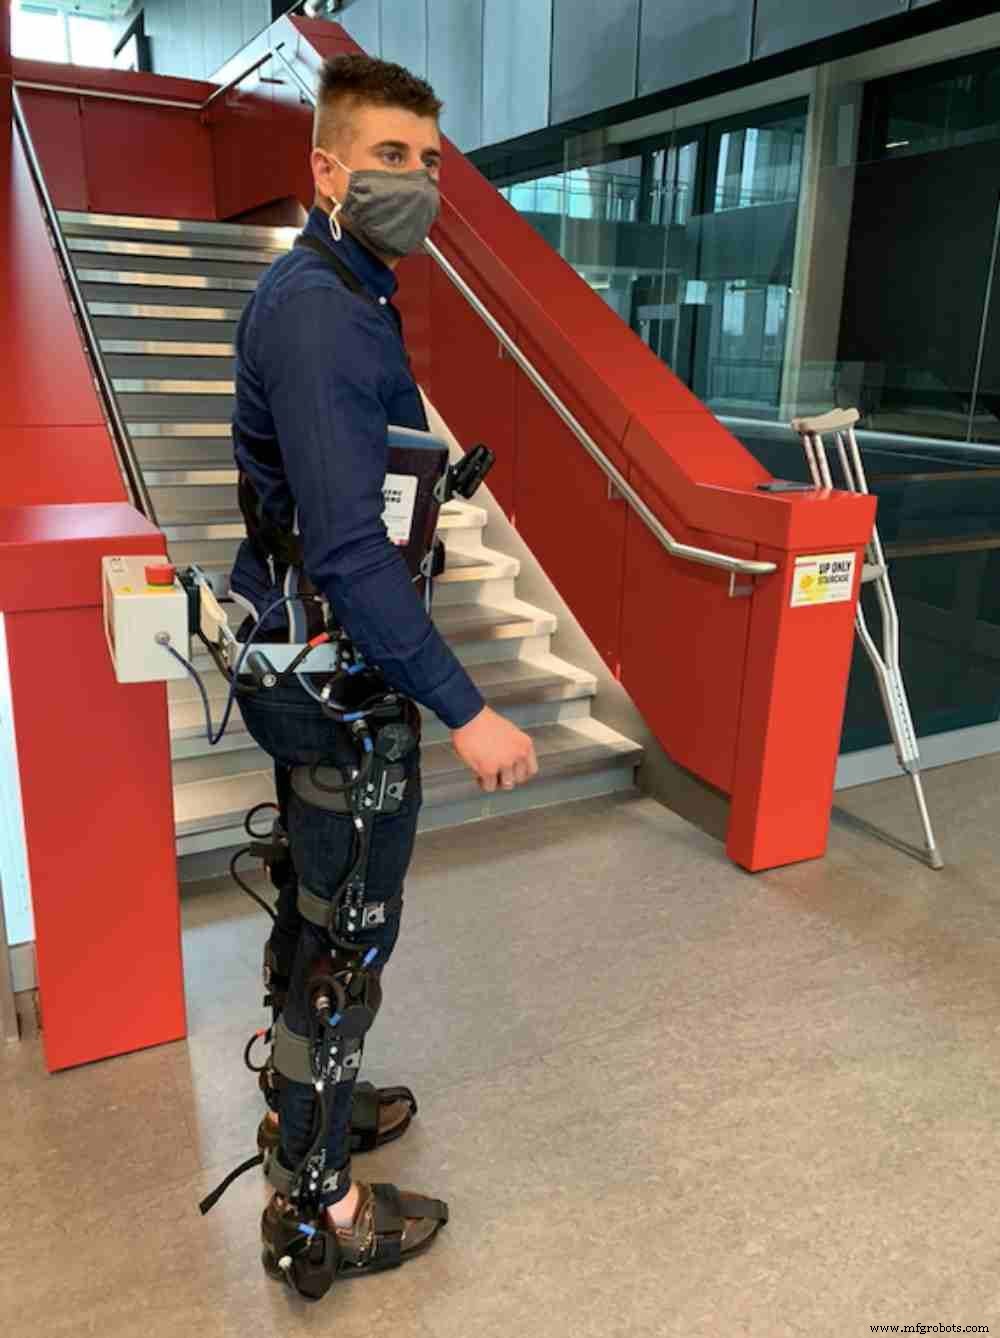
Robotik-Forscher entwickeln Exoskelett-Beine, die ihre Schritte selbstständig machen, unter Nutzung fortschrittlicher künstlicher Intelligenz (KI). Die selbstgesteuerten Beine könnten eines Tages die Bewegungen von älteren Menschen und Menschen mit körperlichen Behinderungen unterstützen.
Das System, gebaut und getestet von Forschern der University of Waterloo, kombiniert Computer Vision und Deep-Learning-KI, um einen menschenähnlichen Gang nachzuahmen. Durch „Lernen“ aus einer Sammlung von Beispielspaziergängen in einer Umgebung passt das System seine Bewegungen basierend auf der wahrgenommenen Umgebung an.
„Wir geben robotischen Exoskeletten Vision, damit sie sich selbst steuern können“, sagte Brokoslaw Laschowski, PhD-Kandidat im Systems Design Engineering, der ein Forschungsprojekt der University of Waterloo namens ExoNet leitet.
Das ExoNet-System, unterstützt durch KI, zieht Trainingsdaten heran, die vom Team gesammelt wurden. Mit am Brustkorb befestigten tragbaren Kameras (wie im obigen Bild gezeigt) machten Laschowski und seine Kollegen Videos von Innen- und Außenumgebungen.
KI-Computersoftware verarbeitete dann den Videofeed, um Treppen, Türen und andere Merkmale in der Umgebung präzise zu erkennen.
Die Leistung wurde im Journal Frontiers in Robotics and AI detailliert. (Erkunden Sie einen Forschungsdatensatz zu diesem autonomen Exoskelett-Projekt.)
Die neueste in einer Reihe von Papers zu verwandten Projekten, Simulation of Stand-to-Sit Biomechanics for Robotic Exoskeletons and Prostheses with Energy Regeneration, erscheint im IEEE Transactions on Medical Robotics and Bionics.
Motor-betriebene Exoskelett-Beine wurden zuvor designed, aber der Träger musste fast immer einen Joystick oder eine Smartphone-App nutzen, um ihre Bewegungen zu steuern.
Weitere Roboter auf Tech Briefs
Ein an der Tel Aviv University entwickelter Roboter „hört“ elektrische Signale dank eines natürlichen Sensors: dem Ohr einer toten Heuschrecke.
Ein neuer Roboter benötigt keine Elektronik zur Bewegung – nur eine konstante Druckluftquelle.
„Das kann unpraktisch und kognitiv fordernd sein“, sagte Laschowski. „Jedes Mal, wenn man eine neue locomotorische Aktivität ausführen will, muss man stoppen, das Smartphone herausnehmen und den gewünschten Modus wählen.“
Der Ansatz der University of Waterloo bietet eine automatisiertere Steuerung dank KI- und Computer-Vision-Fähigkeiten.
Die nächste Phase des ExoNet-Forschungsprojekts wird das Senden von Instruktionen an Motoren beinhalten, damit robotische Exoskeletten Treppen steigen, Hindernissen ausweichen oder andere angemessene Aktionen basierend auf Analyse der aktuellen Bewegung des Nutzers und des bevorstehenden Geländes ausführen können.
Zusätzlich arbeiten die Forscher daran, die Energieeffizienz von Motoren für robotische Exoskeletten zu verbessern, indem sie menschliche Bewegung zum Selbstladen der Batterien nutzen.
„Unser Steuerungsansatz würde nicht unbedingt menschliches Denken erfordern“, sagte Laschowski, der von Engineering-Professor John McPhee, Canada Research Chair in Biomechatronic System Dynamics, in seiner Motion Research Group betreut wird. „Ähnlich wie autonome Autos, die sich selbst fahren, designen wir autonome Exoskelette, die für sich selbst laufen.“
Interview mit Brokoslaw Laschowski
Tech Briefs: Wie gewährleisten Sie Sicherheit? Kann der Nutzer Kontrolle übernehmen, wenn das Exoskelett fälschlicherweise etwas Gefährliches tut? Die Analogie ist ADAS vs. vollautonome Fahrzeuge. Wie würde der Nutzer Geschwindigkeit, Stoppen und Losfahren steuern? Wie würden solche Bedienelemente mit dem Nutzer interagieren?
Brokoslaw Laschowski: Sicherheit hat oberste Priorität. Diese robotischen Geräte sind designed, um ältere Menschen und Menschen mit körperlichen Behinderungen (z. B. Schlaganfall, Rückenmarksverletzung, Zerebralparese, Arthrose etc.) zu unterstützen. Wir können es uns nicht leisten, dass das Exoskelett falsche Entscheidungen trifft und potenziell Stürze oder Verletzungen verursacht. Folglich fokussieren wir uns vollständig auf die Verbesserung der Klassifikationsgenauigkeit und Steuerung durch Entwicklung eines Umgebungs-Erkennungssystems, das dem Exoskelett erlaubt, die Gehumgebung autonom in Echtzeit zu erfassen und darauf zu reagieren. Wir optimieren die Systemleistung mit Computern und tragbaren Prototypen mit „gesunden“ Kontrollpersonen vor klinischen Tests. Allerdings wird der Exoskelett-Nutzer immer die Fähigkeit haben, manuelle Kontrolle zu übernehmen (z. B. Stoppen und Lenken).
Tech Briefs: Können Sie eine Anwendung durchgehen, die Sie für dieses Exoskelett envisionieren? Wo wird dies am wertvollsten sein?
Brokoslaw Laschowski: Diese robotischen Geräte sind designed, um ältere Menschen und Menschen mit körperlichen Behinderungen bei locomotorischen Aktivitäten zu unterstützen. Ein Beispielanwendung unseres umgebungsadaptiven automatisierten Steuerungssystems ist das Wechseln zwischen verschiedenen locomotorischen Aktivitäten. Bei kommerziell verfügbaren Exoskeletten nähert sich der Nutzer der Treppe, stoppt und kommuniziert manuell dem Exoskelett die beabsichtigte Aktivität über eine mobile Schnittstelle, Druckknöpfe oder andere Handsteuerungen (je nach Gerät).
Im Gegensatz dazu nähert sich der Nutzer bei einem autonomen Steuerungssystem einer Steintreppe, während bordeigene Sensoren wie Inertiale Messeinheiten (IMUs) kontinuierlich die aktuellen Bewegungen des Nutzers erfassen und klassifizieren, und das tragbare Kamerasystem das bevorstehende Gelände erfasst und klassifiziert. Die Fusion dieser verschiedenen Sensortechnologien und Mustererkennungsalgorithmen wird genutzt, um die locomotorische Absicht des Nutzers vorherzusagen und das Exoskelett zu steuern.
Tech Briefs: Wie wird das Exoskelett „trainiert“, um ohne menschliches Denken zu operieren?
Brokoslaw Laschowski: Wir nutzen Computer Vision und Deep Learning für Umgebungs-Klassifikation. Mit Millionen realer Bilder werden unsere Convolutional Neural Networks automatisch und effizient trainiert, um die verschiedenen Gehumgebungen in den Bildern vorherzusagen. Diese Information über die Gehumgebung wird anschließend genutzt, um das robotische Exoskelett in Bezug auf optimale Pfadplanung, Hindernisvermeidung und Wechsel zwischen verschiedenen locomotorischen Aktivitäten (z. B. ebenerdiges Gehen zu Treppensteigen) zu steuern.
Tech Briefs: Was kommt als Nächstes für dieses Exoskelett? Woran arbeiten Sie jetzt?
Brokoslaw Laschowski: Aus sicherheitskritischer Perspektive müssen diese KI-gestützten Exoskelett-Steuerungssysteme präzise und in Echtzeit performen. Daher fokussieren wir uns auf die Verbesserung der Umgebungs-Klassifikationsgenauigkeit bei Nutzung neuronaler Netzwerkarchitekturen mit minimalen rechnerischen und Speicheranforderungen, um On-Board-Echtzeit-Inferenz zu fördern.
Was denken Sie? Teilen Sie Ihre Fragen und Kommentare.
Sensor
- Produktionskapazitätsplanung strategisch meistern: Engpässe eliminieren
- Integriertes QR-, RFID- und Temperatur-Verifikations-Zugangskontrollsystem
- Der Deming-Zyklus: Bewährter Blueprint für kontinuierliche Qualitätsverbesserung
- Qualitätskontrolle verbessern: 3D-gedruckte Werkzeuge erhöhen die Fertigungspräzision
- Roboter-Transfersysteme mit Laser-Entfernungssensoren meistern
- Smartes Sparschwein: Münzprüfer mit Arduino Nano steuern
- Fertigungsexzellenz steigern: Automatisierte Qualitätskontrolle durch fortschrittliche Technologie
- Millport SmartLathez 1740 CNC-Drehmaschine – Präzision & Power
- Revolutionäre optische Tracking-Methode gewährleistet perfekten Exoskelett-Sitz und Nutzer-Sicherheit
- NASA-entwickeltes tragbares robotisches Exoskelett für Oberkörper-Rehabilitation