



Kirigami-basierte Roboter-Greifer handhaben Eigelb und menschliches Haar sicher
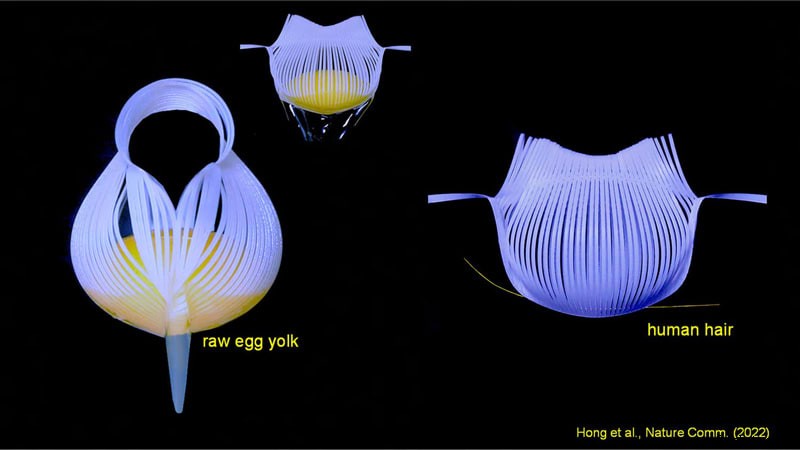
Forschende der North Carolina State University haben einen neuen Typ flexibler Roboter-Greifer demonstriert, die empfindliche Eigelbe zerbrechen können, und präzise genug sind, um ein menschliches Haar anzuheben. Die Arbeit findet Anwendung in der Soft Robotics und biomedizinischen Technologien.
Kunst des Kirigami als Designprinzip
Die Arbeit basiert auf der Kunst des Kirigami, bei der zweidimensionale (2D) Materialblätter durch Schneiden und Falten in dreidimensionale (3D) Formen überführt werden. Speziell haben die Forschenden eine neue Technik entwickelt, bei der Kirigami genutzt wird, um 2D-Blätter durch parallele Schnitte in große Teile des Materials in gekrümmte 3D-Strukturen umzuwandeln. Die finale Form der 3D-Struktur wird weitgehend durch den äußeren Rand des Materials bestimmt. Ein 2D-Material mit kreisförmigem Rand bildet beispielsweise eine kugelförmige 3D-Struktur.
„Wir haben ein Modell definiert und demonstriert, das es Nutzern ermöglicht, rückwärts zu arbeiten“, sagt Yaoye Hong, Erstautor der Publikation. „Wenn Nutzer wissen, welche gekrümmte 3D-Struktur sie benötigen, können sie mit unserem Ansatz die erforderliche Randform und das Schnittmuster im 2D-Material bestimmen. Zusätzliche Kontrolle über die finale Struktur wird durch die Steuerung der Richtung ermöglicht, in die das Material gedrückt oder gezogen wird.“
„Unsere Technik ist deutlich simpler als frühere Verfahren zur Umwandlung von 2D-Materialien in gekrümmte 3D-Strukturen und ermöglicht Designern die Erstellung einer Vielzahl maßgeschneiderter Strukturen aus 2D-Materialien“, sagte Professor Jie Yin.
Demonstration: Vom Eigelb zum Haar
Die Forschenden demonstrierten den Nutzen ihrer Technik, indem sie Greifer schufen, die Objekte vom Eigelb bis zum menschlichen Haar greifen und anheben können.
„Herkömmliche Greifer umfassen ein Objekt fest – sie greifen durch Druckausübung“, erklärte Yin. „Das kann Probleme beim Greifen fragiler Objekte wie Eigelb bereiten. Unsere Greifer umschließen ein Objekt dagegen und heben es an – ähnlich wie wir unsere Hände um ein Objekt legen. Dies ermöglicht das ‚Greifen‘ und Bewegen selbst empfindlicher Objekte, ohne Präzision einzubüßen.“
Potenzial für biomedizinische Anwendungen
Die Forschenden merken jedoch an, dass es zahlreiche weitere potenzielle Anwendungen gibt, beispielsweise das Design biomedizinischer Technologien, die sich der Form eines Gelenks anpassen – wie dem menschlichen Knie.
„Denken Sie an intelligente Verbände oder Überwachungsgeräte, die sich mit Ihrem Knie oder Ellbogen biegen und bewegen können“, sagte Yin. „Dies ist ein Proof-of-Concept, das zeigt, dass unsere Technik funktioniert. Wir arbeiten nun daran, diese Technik in Soft-Robotics-Technologien zu integrieren, um industrielle Herausforderungen zu adressieren. Wir erforschen auch, wie die Technik genutzt werden könnte, um Geräte zu schaffen, die Wärme auf das menschliche Knie anwenden – mit therapeutischen Anwendungen.“
Automatisierungssteuerung System
- Schunk erweitert US-Roboter-Greifer-Montage in Morrisville, NC, steigert lokale Produktion & Anpassung
- ETSI EN 303 645: Schützen Regulierungsbehörden IoT-Geräte ausreichend?
- Roboter-Endeffektoren (EOAT): Innovations- & Effizienztreiber in der Fertigung
- OnRobot stellt vollelektrischen Sander vor: Fertiger Random-Orbital-Schleifer für automatisiertes Finish
- Bobacino stellt Roboter-Betriebene Bubble Tea Bar vor – Revolutioniert das Getränkeerlebnis
- Roboterkabel-Management optimieren: Best Practices für maximale Effizienz
- Intelligente Leistungsschalter erklärt: Zukunft des Energiesystemschutzes
- ATI Axia80 Kraft/Drehmoment-Sensor: Robotik-Präzision steigern
- Ist Ihr Fertigungsteam bereit für kollaborative Roboter?
- Cobots verstehen: Kollaborative Roboter, die menschliche Belegschaften sicher erweitern