



Parallel-zu-Serial Schieberegister (PISO): Design, Betrieb und Anwendungen
Parallel-zu-Serial (PISO) Schieberegister erweitern die Funktionalität von Serial-In/Serial-Out (SISO) Geräten, indem sie allen Stufen gleichzeitiges Laden von Daten erlauben. Diese Fähigkeit ist essenziell für die Umwandlung paralleler Daten – jedes Bit auf seinem eigenen Draht – in einen seriellen Strom für effiziente Kommunikation.
Ein PISO-Register speichert ein Datenwort und schiebt es dann bitweise pro Taktzyklus aus, mit einer Gesamtverzögerung gleich Stufenanzahl mal Taktperiode. Da die Daten parallel geladen werden können, bevor das Schieben beginnt, ist das Register ideal für Hochgeschwindigkeits-Datenerfassung und Kommunikationsschnittstellen.
Unten ein detaillierter Blick auf ein dreistufiges PISO-Schieberegister, dessen Kernkomponenten sind:
- Typ-D Flip-Flops für Datenspeicherung.
- UND-ODER-Selektoren, die zwischen parallelem Laden und seriellen Schieben wählen.
Reale Geräte weisen typischerweise 4, 8 oder 16 Stufen auf. Das folgende Diagramm illustriert ein dreistufiges Beispiel.
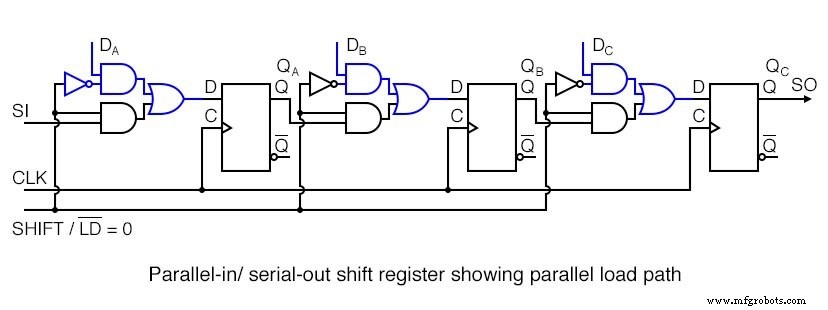
Wenn das SHIFT/LD' Signal low ist, aktivieren die NAND-Gatter oben den parallelen Ladepfad. Daten auf den Eingängen D_A, D_B und D_C werden den entsprechenden D-Flip-Flop-Eingängen zugeführt. An der nächsten steigenden Taktflanke werden alle drei Bits simultan erfasst – ein Prozess, bekannt als synchrones Laden.
Umgekehrt, wenn SHIFT/LD' high ist, aktivieren die unteren NAND-Gatter den Schiebe-Pfad: Der serielle Eingang SI speist die erste Stufe, jedes Flip-Flop-Ausgangssignal speist den Eingang der nächsten Stufe, und der finale Ausgang erscheint auf SO. Aufeinanderfolgende Taktflanken schieben das Wort nach rechts, wobei ein Bit pro Zyklus emittiert wird.
Wellenformen illustrieren den Übergang vom parallelen Laden zum seriellen Schieben:
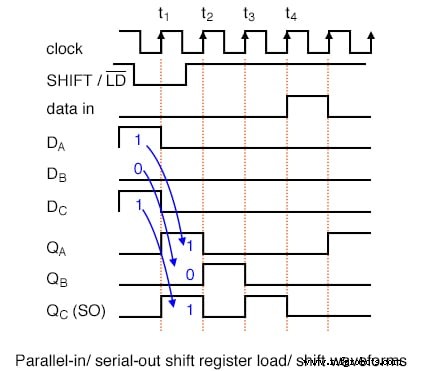
In der Praxis muss das SHIFT/LD' Signal für ein kurzes Fenster um die Taktflanke herum low bleiben, um Setup- und Hold-Zeiten zu erfüllen. Ein etwas breiterer Puls wird oft für Einfachheit verwendet.
Warum sowohl SI als auch SO Pins? Sie ermöglichen das Kaskadieren mehrerer Schieberegister zu breiten Shiftern oder das Interface mit seriellen Peripheriegeräten wie Mikroprozessoren und Sensoren.
Gängige PISO-Bausteine von Texas Instruments
- SN74ALS166 – 8-Bit, synchrones Laden
- SN74ALS165 – 8-Bit, asynchrones Laden
- CD4014B – 8-Bit, synchrones Laden
- SN74LS647 – 16-Bit, synchrones Laden
Für vollständige Gerätespezifikationen konsultieren Sie die verlinkten Datenblätter.
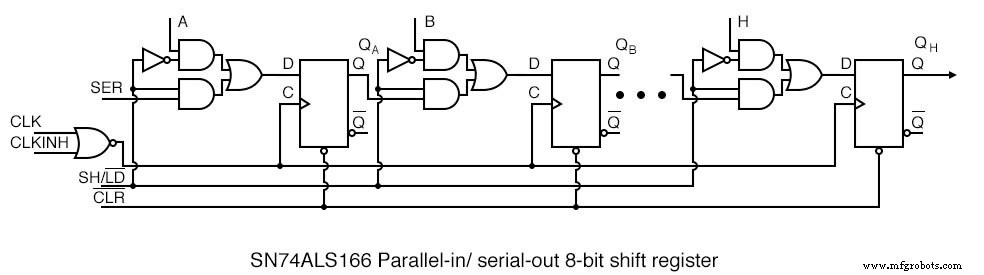
Der SN74ALS166 implementiert beispielsweise ein 8-stufiges synchrones PISO. Seine Pins sind mit A–H für Dateneingänge, SER für seriellen Eingang, SO für seriellen Ausgang und SH/LD' für Modussteuerung beschriftet. Der CLKINH Pin erlaubt die Taktinhibierung bei High.
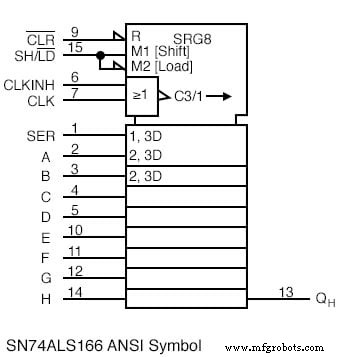
Das Verständnis des ANSI-Symbols ist wertvoll: Der obere Block beherbergt die Modussteuerungen (M1 für Shift, M2 für Load, C3/1 für Takt). Der 8-stufige Shifter ist als SRG8 gekennzeichnet, und der serielle Eingang SER wird durch das Ladesignal und den Takt gesteuert.
Asynchrones vs. Synchrones Laden
Asynchrone Lade-Register, wie der SN74ALS165, nutzen die Preset- (Set) und Clear- (Reset) Pins der Flip-Flops, um Daten unabhängig vom Takt zu laden. Wenn SH/LD' low ist, wird der Set-Pin durch den Dateneingang getrieben, während der Reset-Pin high gehalten wird. Die Daten erscheinen sofort im Register, was asynchrones Laden nützlich macht, wenn ein Taktimpuls nicht verfügbar oder unnötig ist.
Bei synchronen Geräten steuert die SHIFT/LD' Leitung, ob Daten geladen oder geschoben werden, und der Takt synchronisiert die Aktion. Dieser Modus wird in modernen Designs wegen seiner Timing-Vorhersagbarkeit bevorzugt.
Praktische Anwendungen
Ein häufiger Einsatz eines PISO-Registers ist das Auslesen einer Bank von Schaltern oder Tastaturen mit einem Mikroprozessor, der begrenzte I/O-Pins hat. Beispielsweise kann ein Neun-Tasten-Tastenfeld durch ein PISO-Register gescannt werden, was die benötigten Drähte von neun auf drei reduziert.
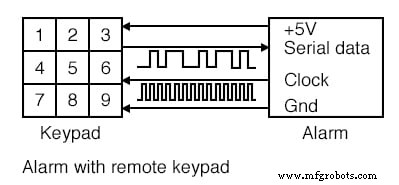
In automobilen und industriellen Umgebungen verbessert diese Drahtreduzierung die Zuverlässigkeit, indem potenzielle Fehlerpunkte minimiert werden. Die serielle Schnittstelle des Schieberegisters ermöglicht auch Kommunikation mit anderen seriellen Geräten wie ADCs, Sensoren oder Speichermodulen.
Zur Implementation verbinden Sie die parallelen Eingänge des Schieberegisters mit den Schalterkontakten, ziehen sie mit Widerständen auf +5V hoch und steuern LD/SH' vom Mikroprozessor. Nach dem Laden erzeugen Sie Shift-Impulse, um jedes Bit von der SO Leitung auszulesen.
Für komplexere Datenströme kaskadieren Sie zusätzliche Schieberegister oder interfacen mit dedizierten seriellen Peripheriegeräten.
Siehe auch: Schieberegister Arbeitsblatt
Industrietechnik
- Netzwerkprotokolle verstehen: Von der Physikalischen Schicht bis zu fortgeschrittener Arbitration
- Warum digitaler Speicher wichtig ist
- Mikroprozessoren: Die Evolution des Stored-Program-Computing
- Umfassende Op‑Amp‑Daten: National Semiconductor & CA3130 Datenblätter
- Python-Typkonvertierung & Casting meistern: Umfassender Leitfaden
- Datengesteuerte Fertigung: Effizienz, Kosteneinsparungen und Innovation freisetzen
- Organisationsvorteil maximieren: Daten in strategische Insights verwandeln
- Industrial Internet of Things (IIoT): Definition, Umfang und industrielle Auswirkungen
- Produktion revolutionieren: Wie Digitalisierung Effizienz und Innovation antreibt
- Big Data vs. KI: Synergie hinter der digitalen Transformation