



Einphasen-Asynchronmotoren verstehen: Typen, Betrieb und Effizienzverbesserungen
Einphasen-Asynchronmotoren verstehen
Einphasen-Asynchronmotoren sind allgegenwärtig in Wohn- und leichten Industrieanwendungen, doch ihr Betrieb unterscheidet sich erheblich von ihren Drehstrom-Pendants. Dieser Artikel erklärt, warum ein Einphasenmotor nicht selbststarten kann, skizziert die verschiedenen Hilfswicklungsstrategien für zuverlässigen Betrieb und diskutiert moderne Leistungsfaktorkorrektur-Techniken zur Effizienzsteigerung.
Warum ein Drehstrommotor an Einphasenstrom scheitert
Wird ein Drehstrommotor an eine Einphasenversorgung angeschlossen, kann er von Hand in beide Richtungen gestartet werden und beschleunigt in wenigen Sekunden auf Volldrehzahl. Er erreicht jedoch nur etwa 2/3 seiner Nennleistung, da eine der drei Wicklungen effektiv ungenutzt bleibt. Der Motor erzeugt ein pulsierendes Magnetfeld statt eines rotierenden, sodass kein selbststartendes Drehmoment entsteht.

Einzellagen-Betrieb und die Notwendigkeit einer Hilfswicklung
Die einzelne Spule eines Einphasen-Asynchronmotors erzeugt ein nicht rotierendes, pulsierendes Magnetfeld. Zwei gegenläufige Phasoren werden erzeugt, die nur bei 0° und 180° elektrisch fluchten, was in keinem Anlaufdrehmoment resultiert. Wird der Rotor manuell auf knapp unter Synchronlaufgeschwindigkeit gebracht, tritt maximales Drehmoment bei etwa 10 % Schlupf relativ zum vorwärts rotierenden Phasor auf. Einmal gestartet, wird die Hilfswicklung optional.
Einphasen-Asynchronmotoren verfügen typischerweise über einen Kupfer- oder Aluminium-Käfigläufer innerhalb eines Stahl-Laminationsgehäuses, ähnlich wie Mehrphasenmotoren.
Permanent-Split-Kondensator-Motor (PSC)
Durch Hinzufügen einer zweiten, elektrisch um 90° versetzten Wicklung und deren Speisung mit einem 90° phasenverschobenen Strom wird aus Einphasenversorgung effektiv ein Zweiphasenmotor geschaffen. Diese Konfiguration heißt Permanent-Split-Kondensator (PSC) Motor.
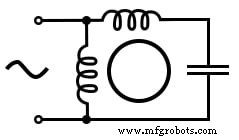
PSC-Motoren liefern höheres Anlaufdrehmoment und ruhigere Laufeigenschaften bis 1/4 PS (200 W). Der Kondensator wird klein gehalten, um Verluste zu minimieren, und kann zur Drehrichtungsänderung umgepolt werden.
Kondensator-Anlauf-Asynchronmotor
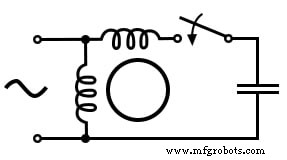
Bei größeren Motoren wird ein großer Kondensator in Reihe mit einer Hilfswicklung geschaltet, die durch einen Fliehkraftschalter entfernt wird, sobald der Motor Betriebsdrehzahl erreicht. Diese Anordnung liefert hohes Anlaufdrehmoment und eignet sich ideal für Schwerlastanwendungen wie Klimaanlagen-Kompressoren.
Kondensator-Lauf-Asynchronmotor
Eine Variante des Kondensator-Anlauf-Designs verwendet einen großen Anlaufkondensator und einen kleineren Laufkondensator. Der kleinere Kondensator reduziert Laufverluste, während ein nahezu rotierendes Magnetfeld erhalten bleibt.
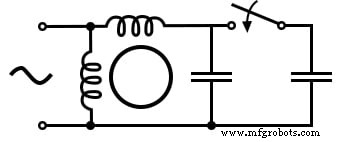
Anlaufkondensatoren sind oft elektrolytisch und dürfen aufgrund hoher Verluste nur intermittierend betrieben werden. Laufkondensatoren sind Polymer- oder Keramiktypen, um Verluste im Dauerbetrieb niedrig zu halten.
Widerstands-Split-Phasen-Motor
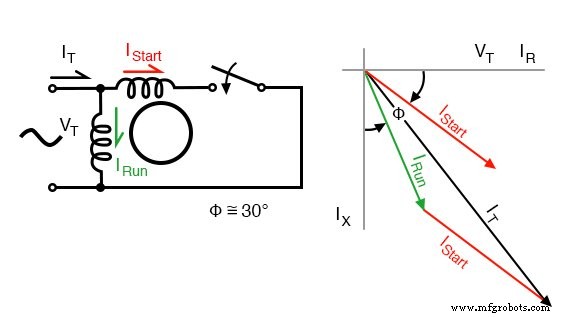
Wenn eine Sekundärwicklung mit weniger Windungen und höherem Widerstand elektrisch um 90° versetzt platziert wird, erzeugt sie während des Anlaufs eine 30° Phasenverschiebung. Die Hilfswicklung wird bei ¾ der Synchronlaufgeschwindigkeit durch einen Fliehkraftschalter getrennt. Dieses einfache, kondensatorfreie Design eignet sich für Motoren bis 1/3 PS (250 W).
Leistungsfaktorkorrektur für Einphasenmotoren
Frank Nola von der NASA führte in den 1970er Jahren einen Leistungsfaktorkorrektor ein, um den niedrigen Leistungsfaktor leicht belasteter Asynchronmotoren zu adressieren. Durch Erfassen des Leistungsfaktors und Reduzieren der angelegten Spannung stellt das Gerät einen höheren Leistungsfaktor wieder her und reduziert Kernverluste.
Während Drehstrommotoren bereits überlegenen Wirkungsgrad bieten, können Einphasenmotoren bei Betrieb nahe Volllast eine 2- bis 4-fach bessere Leistung erzielen. Für Motoren, die häufig im Leerlauf oder bei niedriger Last (≤ 25 % Volllast) laufen, kann ein Leistungsfaktor-Controller spürbare Energieeinsparungen bringen, besonders bei Geräten wie Förderbändern oder Schwerlastpumpen.
Kernaussagen
- Einphasenmotoren benötigen eine Hilfswicklung und phasenverschobenen Strom zum Starten.
- Permanent-Split-Kondensator-Motoren nutzen einen Kondensator sowohl beim Anlauf als auch im Laufbetrieb.
- Kondensator-Anlauf-Motoren liefern hohes Anlaufdrehmoment, nutzen den Kondensator nur beim Start.
- Kondensator-Lauf-Motoren verwenden einen großen Anlaufkondensator und einen kleineren Laufkondensator.
- Widerstands-Split-Phasen-Motoren erzeugen Phasenverschiebung durch unterschiedlichen Widerstand, bieten mittleres Anlaufdrehmoment ohne Kondensator.
Verwandte Ressourcen
Industrietechnik
- Dauer-Kondensator-Splitphasen-Asynchronmotor bauen – Schritt-für-Schritt-Anleitung
- Großformatigen AC-Dauerkondensator-Splitphasen-Asynchronmotor bauen
- AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
- Motor-Lebensdauer verlängern: Experten-Tipps zur Wartung
- Elektromotor-Sicherheit: Wesentliche Phasen & Schutzmaßnahmen
- Top 4 Wicklungsfehlertypen bei AC-Elektromotoren & Prävention
- Industriemotoren: Typen, Funktionen & Anwendungen
- BLDC-Motoren verstehen: Ein professioneller Leitfaden
- 5 Hauptgründe für TEFC-Motorausfälle – und wie man sie verhindert
- Kompressor-Motor-Wartung: Leitfaden für Spitzenleistung