



Schleifringläufer-Asynchronmotoren: Design, Vorteile und variable Drehzahlanwendungen
Ein Schleifringläufer-Asynchronmotor besitzt einen identischen Stator wie ein Käfigläufer-Motor, aber sein Rotor enthält isolierte Wicklungen, die über Schleifringe und Bürsten nach außen geführt werden. Obwohl nie Leistung an die Schleifringe zugeführt wird, spielen sie während des Anlaufs eine entscheidende Rolle: Sie erlauben das Einfügen eines Reihenwiderstands in die Rotorwicklung. Sobald der Motor Nenndrehzahl erreicht hat, wird dieser Widerstand kurzgeschlossen, sodass der Rotor elektrisch wie ein Käfigläuferrotor verhält.
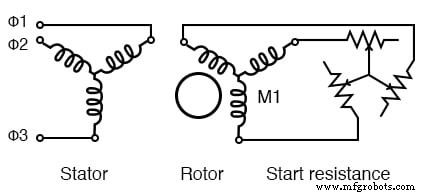
Schleifringläufer-Asynchronmotor
Warum wird ein Widerstand in Reihe mit dem Rotor geschaltet?
Große Käfigläufermotoren können beim Anlauf 500–1000 % des Nennstroms ziehen. Der zusätzliche Widerstand reduziert den Anlaufstrom drastisch und, noch wichtiger, erhöht das Anlaufdrehmoment. Wenn der Rotorwiderstand von R0 auf R1 auf R2 erhöht wird, verschiebt sich der Knickdrehmoment-Gipfel nach links und erreicht sein Maximum bei Stillstand. Dieses hohe Drehmoment im Stillstand ist essenziell für das Anfahren hochträger Lasten.
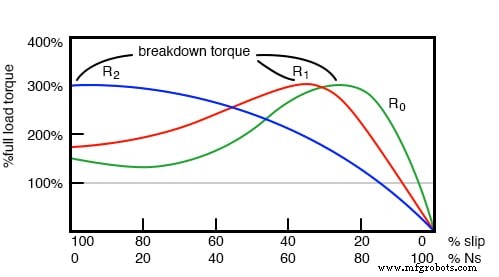
Knickdrehmoment-Gipfel wird durch Erhöhung des Rotorwiderstands auf Stillstand verschoben
Obwohl der Reihenwiderstand das bei Nenndrehzahl verfügbare Drehmoment verringert, wird er entfernt, sobald der Rotor hochgelaufen ist. Die beim Anlauf entstehende Wärme wird dann extern im Anlaufwiderstand dissipiert, wodurch der Motorkörper kühler bleibt.
Ein Nachteil von Schleifringläufermotoren ist die zusätzliche Komplexität und Wartung für Bürsten und Schleifringe.
Diese Motorkonfiguration ist ideal für das Anfahren schwerer, hochträger Lasten. Mit hohem Anlaufwiderstand ist der maximale Auszugsdrehmoment sofort bei Stillstand verfügbar – im Gegensatz zum Käfigläufermotor, dessen Spitzendrehmoment erst nahe 80 % der Synchronlaufgeschwindigkeit auftritt.
Drehzahlsteuerung
Durch Wiedereinführung eines variablen Widerstands in den Rotorkreis nach dem Anlauf kann die Motordrehzahl geregelt werden. Erhöht man den Widerstand, sinkt der Rotorstrom und die Drehzahl reduziert sich. Die hohen Anlaufdrehmomente und verschobenen Knickdrehmomente sind jedoch nur bei niedrigen Drehzahlen präsent. Bei höheren Drehzahlen verhält sich der Motor ähnlich wie ein Käfigläufermotor.
Typische Widerstandswerte werden als R0, R1, R2 und R3 bezeichnet, wobei der Wert von null bis zum Maximum ansteigt. Ein höherer Widerstand bei R3 kann die Drehzahl weiter senken. Die Drehzahlregelung funktioniert am besten im 50–100 %-Vollgeschwindigkeitsbereich und eignet sich gut für variable Lasten wie Aufzüge und Druckpressen.
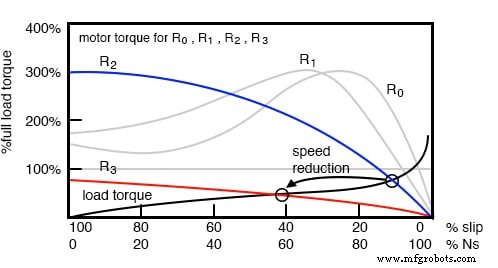
Rotorwiderstand steuert die Drehzahl eines Schleifringläufer-Asynchronmotors
Doppelt gespeister Asynchrongenerator (DFIG)
Wenn ein Schleifringläufer-Motor über Synchronlaufgeschwindigkeit angetrieben wird, kann er als Generator fungieren. Da sowohl Stator als auch Rotor elektrisch zugänglich sind, wird diese Maschine als doppelt gespeister Asynchrongenerator bezeichnet, im Gegensatz zur einfach gespeisten Version, die nur über den Stator angebunden ist.
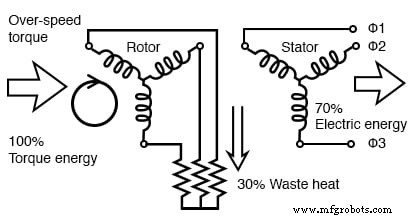
Rotorwiderstand ermöglicht Übergeschwindigkeitsbetrieb eines doppelt gespeisten Asynchrongenerators
Der DFIG kann seine Drehzahl über einen Bereich von ±30–50 % relativ zur Synchronlaufgeschwindigkeit variieren. Durch Einfügen von Widerstand in den Rotorkreis wird überschüssige Energie absorbiert, wenn die Maschine überdreht, während negativer Widerstand bei Unterschreitung zusätzliche Energie zuführen kann. In der Praxis wird der Widerstand durch einen Leistungsumrichter ersetzt, der Energie dem Rotor zuführt oder entzieht, was den Gesamtwirkungsgrad verbessert.
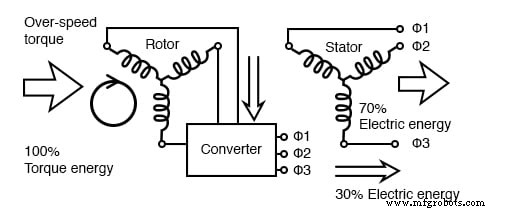
Umrichter gewinnt Energie aus dem Rotor des doppelt gespeisten Asynchrongenerators
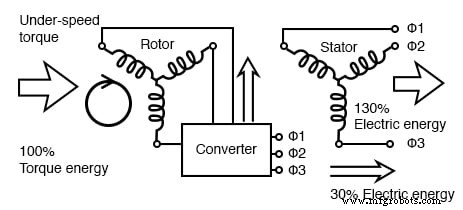
Umrichter entnimmt Energie aus dem Netz für den Rotor des doppelt gespeisten Asynchrongenerators, sodass er effizient unter- und über Synchronlaufgeschwindigkeit arbeiten kann
In dieser Konfiguration kann der Rotor effektiv Leistung vom Stator „leihen“ oder zuführen, sodass der Generator eine 60-Hz-Ausgabe beibehält, auch wenn seine Drehzahl von der Synchronlaufgeschwindigkeit abweicht. Theoretisch würde ein verlustfreier DFIG genau 100 % der mechanischen Leistung ins Netz liefern; in der Praxis kann der Rotorbeitrag die scheinbare Ausgabe auf rund 130 % der mechanischen Eingangsleistung steigern, wobei die zusätzliche Energie vom Umrichter aufgenommen oder zugeführt wird.
Wesentliche Merkmale von Schleifringläufer-Asynchronmotoren
- Hohes Anlaufdrehmoment für schwere, träge Lasten.
- Niedrigerer Anlaufstrom als Käfigläufermotoren.
- Drehzahl regelbar zwischen 50 % und 100 % der Nenndrehzahl über Rotorwiderstand.
- Erfordert Bürsten und Schleifringe, was Wartung im Vergleich zu Käfigläuferdesigns erhöht.
- Als Generator eingesetzt wird die Maschine zu einem variabeldrehenden doppelt gespeisten Asynchrongenerator (DFIG).
Verwandtes Arbeitsblatt: AC-Motortheorie-Arbeitsblatt
Industrietechnik
- Elektromagnetische Induktion meistern: Magnetfelder bauen, messen und analysieren
- Dauer-Kondensator-Splitphasen-Asynchronmotor bauen – Schritt-für-Schritt-Anleitung
- Einphasen-Asynchronmotoren verstehen: Typen, Betrieb und Effizienzverbesserungen
- AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
- IPS2200: High-Speed, High-Accuracy Induktiver Positionssensor für Industriemotoren
- Fehlersuche an Schleifringläufer-Motoren: Ein praktischer Leitfaden
- Elektromotor-Zuverlässigkeitstipp: Startzyklen reduzieren zum Schutz Ihrer Ausrüstung
- Warum flüssigkeitsgekühlte Motoren in industriellen Anwendungen überlegene Leistung und niedrigen Geräuschpegel liefern
- 7 bewährte Schritte zur Optimierung der Elektromotor-Wartung
- Die wichtigsten Unterschiede zwischen DC- und AC-Elektromotoren verstehen