



Spezialmotoren: Schattpol-, Servo-, Hysterese- und Wirbelstromkupplungs-Anwendungen
Schattpol-Asynchronmotor
Schattpol-Asynchronmotoren erzeugen Anlaufdrehmoment, indem sie in jedem Statorpol einen kurzgeschlossenen Kupferring einbauen, der 30° bis 60° vom Hauptwicklungsbereich positioniert ist. Typischerweise wird ein Drittel eines Pols mit einem blanken Kupferband umwickelt.
Die Schattierungsspulen erzeugen einen nachhinkenden, gedämpften magnetischen Fluss, der 30° bis 60° hinter dem Hauptfeld zurückbleibt. In Kombination mit der ungedämpften Hauptkomponente ergibt sich ein rotierendes Feld, das ein bescheidenes Anlaufdrehmoment vermittelt.
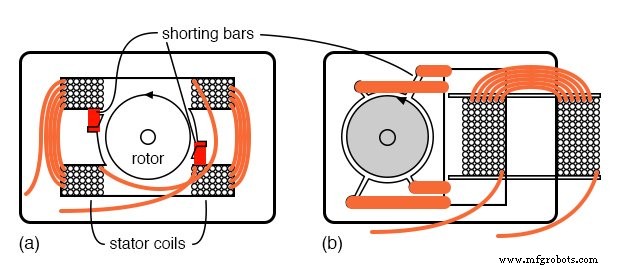
Schattpol-Asynchronmotor, (a) Doppelspulen-Design, (b) kleinere Einzelspulenvariante
Da das Anlaufdrehmoment inhärent gering ist, werden Schattpolmotoren nur in Größen unter 50 W gefertigt. Ihre Einfachheit und niedrige Kosten machen sie ideal für kleine Lüfter, Luftumwälzer und andere Drehmoment-arme Anwendungen. Die Drehzahl kann durch Einfügen von Reihenreaktanz zur Strom- und Drehmomentbegrenzung oder durch Umschalten zwischen Motorwicklungsabgriffen reduziert werden.
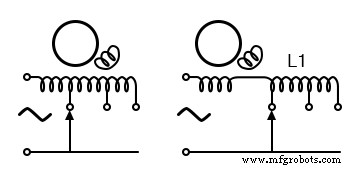
Drehzahlregelung Schattpolmotor
2-Phasen-Servomotor
Ein zweiphasiger Servomotor ist ein Schlüsselkomponente eines geschlossenen Regelkreises, der elektronische, mechanische und elektrische Elemente verbindet. Durch Entfernen des Eisenkerns vom Rotor verbleibt nur ein Aluminiumbecher, der rotiert, was die Trägheitsmasse drastisch reduziert. Der Eisenkern wird als stationärer Teil in den Becher eingesetzt, der den magnetischen Kreis schließt. Diese leichte Konstruktion ermöglicht dem Rotor eine rasche Beschleunigung im Vergleich zum Käfigläuferdesign.

Hochbeschleunigender 2-phasiger AC-Servomotor
Im Betrieb wird eine Wicklung direkt von der Einphasenversorgung gespeist, während die andere von einem Verstärker angetrieben wird. Die erste Wicklung erhält eine um 90° phasenverschobene Spannung, die über einen Reihenkondensator zugeführt wird. Die zweite Wicklung erhält eine amplitudenvariable Sinuswelle, die die Motordrehzahl steuert; eine 180° Phasenumkehr kehrt die Richtung um. Die variable Sinuswelle wird von einem Fehlerverstärker erzeugt. Beispielsweise werden Flugzeugsteuerflächen mit 400 Hz, zweiphasigen Servomotoren positioniert.
Hysterese-Motor
Ein Hysterese-Motor ersetzt den niedrig-hysteretischen, siliziumstahl-laminierten Rotor eines konventionellen Asynchronmotors durch einen nutlosen, wicklungsfreien Zylinder aus gehärtetem Magnetstahl. Dieses Design verstärkt den magnetischen Nachhink des Rotors. Der resultierende Drehmoment-arme Synchronmotor liefert konstantes Drehmoment vom Stillstand bis zur Synchronlaufgeschwindigkeit. Aufgrund seines geringen Drehmoments sind Hysterese-Motoren auf sehr kleine Größen beschränkt und werden typischerweise für konstante Drehzahlaufgaben wie Uhrenantriebe und historisch Plattenspieler verwendet.
Wirbelstromkupplung
Wenn der Stator eines Asynchron- oder Synchronmotors so montiert ist, dass er sich unabhängig vom Rotor drehen kann, fungiert die Baugruppe als Wirbelstromkupplung. Die Statorspulen werden mit Gleichstrom erregt und mechanisch mit der Last verbunden. Der Käfigläuferrotor bleibt mit dem Antriebsmotor verbunden. Der Motor wird zunächst ohne Gleichstromerregung gestartet; beim Einkuppeln wird die Gleichspannung von null auf den erforderlichen Wert erhöht, was ein stufenlos variables Drehmoment erzeugt. Dieser Betrieb ist analog zum Wirbelstrommechanismus in analogen Kfz-Tachometern.
Zusammenfassung: Andere Spezialmotoren
- Der Schattpol-Asynchronmotor, eingesetzt in unter 50-Watt Drehmoment-armen Anwendungen, entwickelt eine zweite Phase aus kurzgeschlossenen Windungen im Stator.
- Der Hysterese-Motor ist ein kleiner, drehmomentarmer Synchronmotor, früher in Uhren und Plattenspielern verwendet.
- Die Wirbelstromkupplung liefert ein einstellbares Drehmoment.
Industrietechnik
- Einphasen-Asynchronmotoren verstehen: Typen, Betrieb und Effizienzverbesserungen
- AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
- Präzise Motorsteuerung für fortschrittliche robotische Systeme
- Motor-Lebensdauer verlängern: Experten-Tipps zur Wartung
- Überdimensionierte Elektromotoren: Wann Austausch die kluge Wahl ist
- Elektromotor-Sicherheit: Wesentliche Phasen & Schutzmaßnahmen
- Top 4 Wicklungsfehlertypen bei AC-Elektromotoren & Prävention
- Industriemotoren: Typen, Funktionen & Anwendungen
- BLDC-Motoren verstehen: Ein professioneller Leitfaden
- 5 Hauptgründe für TEFC-Motorausfälle – und wie man sie verhindert