



Selsyn (Synchro) Motoren: Anwendungen, Typen und Steuerungssysteme
Bei den meisten Schleifringläufer-Asynchronmotoren werden die Rotorwicklungen nach dem Anlauf kurzgeschlossen. Während der Anlaufphase begrenzt ein Reihenwiderstand den hohen Einschaltstrom. Wenn zwei Motoren einen gemeinsamen Anlaufwiderstand teilen, bleiben sie während der gesamten Anlaufphase synchronisiert. Diese Eigenschaft ist essenziell für Geräte, die im Gleichlauf drehen müssen, wie Druckmaschinen und Klappbrücken.
Sobald die Motoren vollständig eingekuppelt sind, werden die Rotorwicklungen kurzgeschlossen und das Synchronisationsdrehmoment verschwindet. Je größer der Anlaufwiderstand, desto stärker das Synchronisationsdrehmoment, das das Paar in Sync hält.
Wenn die Anlaufwiderstände entfernt werden, die Rotoren aber weiterhin parallel geschaltet sind, zeigen die Motoren kein Anlaufdrehmoment mehr, behalten aber ein erhebliches Synchronisationsdrehmoment. Diese Anordnung wird als Selsyn bezeichnet – kurz für „selbst-synchron“.
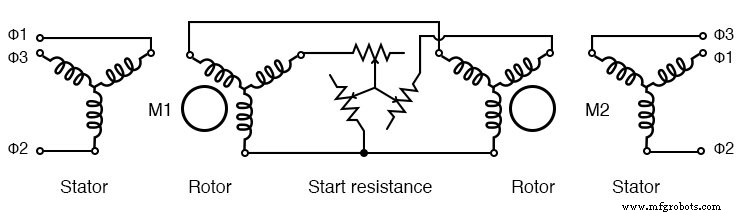
Anlauf von Schleifringläufer-Asynchronmotoren mit gemeinsamen Widerständen
Im Betrieb kann der Rotor eines Selsyn stillstehen, während der andere Welle um einen Winkel θ dreht. Die mechanische Kopplung stellt sicher, dass eine Drehung einer Welle die andere zwingt, zu folgen, und jede auf einer Seite angewendete Last auf der anderen spürbar ist. Obwohl große, mehrkilowatt Selsyns existieren, nutzen die meisten Anwendungen kleine Einheiten von nur wenigen Watt für ferngesteuerte Positionsanzeige in der Instrumentierung.
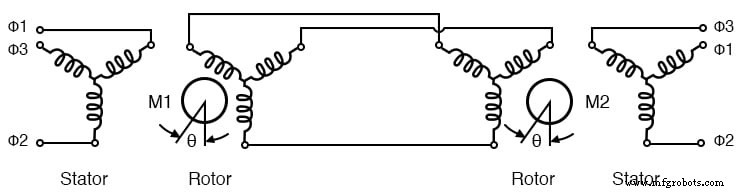
Selsyns ohne Anlaufwiderstand
Instrumentierungs-Synchros (TX & RX)
Instrumentierungs-Synchros, auch „Synchros“ genannt, verwenden einphasig AC-gespeiste Rotoren, die parallel zu einem Drehstromstator laufen. Die Statoren werden nicht extern erregt; sie erhalten Strom von einer gemeinsamen Drehstromversorgung, die beide Einheiten speist.
Wenn Sender (TX) und Empfänger (RX) Rotoren den gleichen Winkel haben, sind die induzierten Spannungen in den Statorwicklungen identisch, und es fließt kein Strom. Weichen die Wellenwinkel ab, verursacht die resultierende Phasendifferenz einen Statorstrom, der Drehmoment entwickelt, sodass die Empfängerwelle dem Sender folgt. Jede Welle kann angetrieben werden, aber der Empfänger fungiert als elektrisch verriegelter Folger.
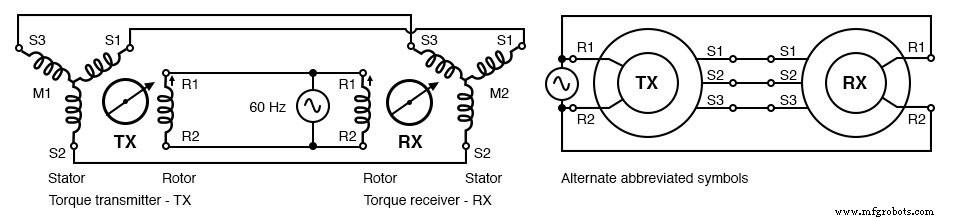
Synchros haben einphasig gespeiste Rotoren
Sowohl TX als auch RX sind elektrisch identisch. Der Empfänger enthält typischerweise Trägheitsdämpfung, während der Sender bei Bedarf durch einen Empfänger ersetzt werden kann. Synchros werden am häufigsten für ferngesteuerte Positionsmessung verwendet – beispielsweise meldet ein an ein Radarantennen angebrachtes TX die Ausrichtung der Antenne an einen Kontrollraum-Indikator. Sie sind für 240 Vac 50 Hz, 115 Vac 60 Hz, 115 Vac 400 Hz und 26 Vac 400 Hz Netzversorgungen erhältlich.
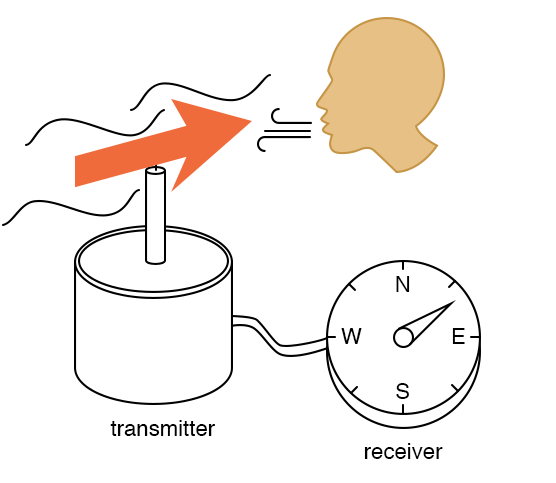
Synchro-Anwendung: Fernpositionsanzeige
Differenzial-Sender-Empfänger (TDX & TDR)
Ein Drehmoment-Differenzial-Sender (TDX) besitzt einen Drehstromrotor und -stator. Er akzeptiert einen Wellenwinkel-Eingang und einen elektrischen Winkel-Eingang und erzeugt einen kombinierten elektrischen Winkel an den Statorausgängen. Dieser Ausgang kann an einen Empfänger geleitet werden, um die Summe oder Differenz zweier Winkelpositionen anzuzeigen.
Beispielsweise kodiert der TX eines Schiffsradars den Winkel der Antenne relativ zum Bug des Schiffs. Durch Hinzufügen des Schiffs-Kurses von einem Gyrokompass über einen TDX kann der Empfänger den wahren Nord-Kurs der Antenne anzeigen, unabhängig von der Schiffsausrichtung.
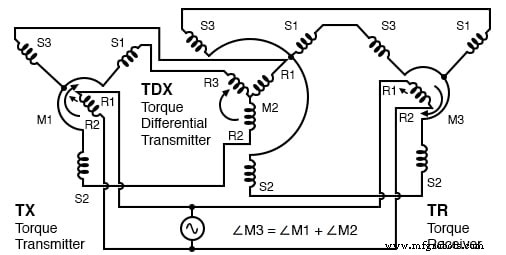
Drehmoment-Differenzial-Sender (TDX)
Umgekehrt akzeptiert ein Drehmoment-Differenzial-Empfänger (TDR) zwei elektrische Winkel-Eingänge und gibt die winklige Summe oder Differenz an seiner Welle aus. Der TDX ist ein Sender; der TDR ein Empfänger.
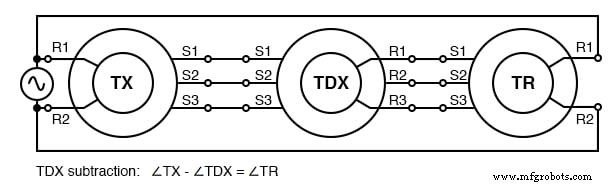
TDX Subtraktion
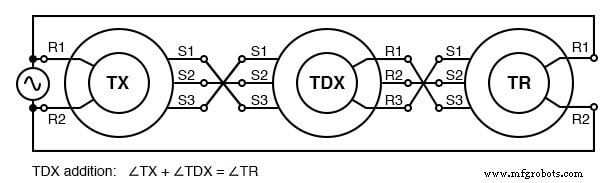
TDX Addition
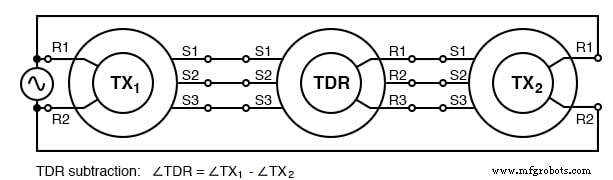
TDR Subtraktion
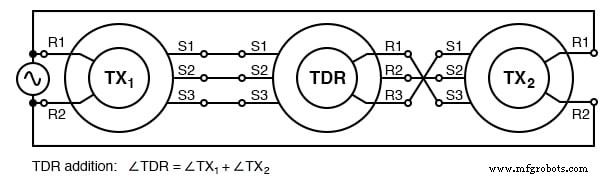
TDR Addition
Steuertransformator (CT)
Der Steuertransformator ist ein spezialisierter Synchro-Sender mit einem Rotor, der mehr Windungen als der Standard-TX oder RX hat. Er ist hochsensibel für die Nullposition – wenn der Rotor im 90°-Winkel zum Stator-Magnetfeld steht – was ihn ideal für Servo-Rückkopplungssysteme macht.
Im Gegensatz zu TX oder RX überträgt ein CT kein Drehmoment. Sein Rotorausgang ist an der Nullstelle null; jede Abweichung erzeugt eine AC-Fehler-Spannung proportional zur Winkelabweichung. Ein Servomotor, der von diesem Fehlersignal angetrieben wird, justiert die Welle, bis der CT die Nullstelle erreicht, und schließt den Regelkreis.
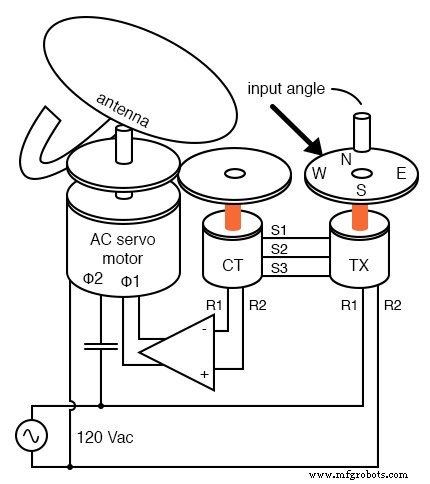
Steuertransformator (CT) detektiert Servo-Nullstelle
In einer typischen Anwendung setzt der TX den gewünschten Antennenwinkel. Der CT, gekoppelt an die Antennenwelle, erfasst den tatsächlichen Winkel und führt zurück zum Servoverstärker, der einen Motor (oft einen 2-phasigen AC-Servo) antreibt, bis der CT nullt. Für schwere Lasten werden große DC-Servomotoren aufgrund höherer Effizienz und einfacherer Drehzahlsteuerung bevorzugt.
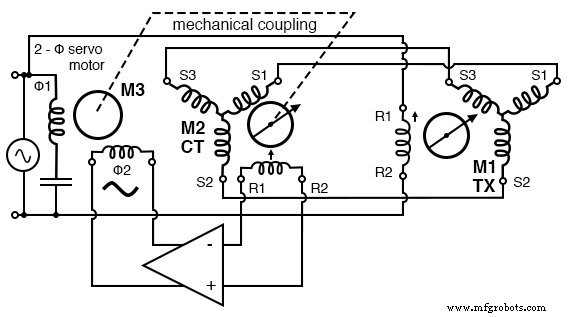
Servo nutzt CT zur Antennenpositions-Nullstellung
Flugzeuganwendungen nutzen häufig 400-Hz-Komponenten – TX, CT und Servomotor – um Größe und Gewicht der magnetischen Baugruppen zu reduzieren. Die höhere Frequenz erlaubt kleinere Bauteile bei gleicher Leistung.
Resolver
Ein Resolver wandelt einen Wellenwinkel in Sinus- und Kosinuss Spannungen um. Er besitzt zwei Statorwicklungen, die um 90° versetzt sind, und eine einzelne Rotorwicklung, die mit AC erregt wird. Rotiert die Rotorwelle, erzeugt der Stator Spannungen proportional zu sin(θ) und cos(θ).
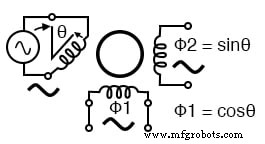
Resolver wandelt Wellenwinkel in Sinus und Kosinus des Winkels
Resolver sind unverzichtbar in Radarsystemen, wo ein Radardistanz-Ausgang (eine Sinuswellenspannung) und Peilwinkel (Wellenwinkel) kombiniert werden, um kartesische Koordinaten (X, Y) zu erzeugen. Die X- und Y-Komponenten können dann auf einer Karte dargestellt werden. Ein TX kann über einen Scott-T-Transformator für Resolver-Zwecke adaptiert werden, der den dreiphasigen TX-Ausgang in das benötigte Quadraturpaar umwandelt.

Scott-T wandelt 3-phasig in 2-phasig um, ermöglicht TX die Resolver-Funktion
Alternative Designs wie der Inductosyn bieten höhere Auflösung für Drehapplikationen.
Kernaussagen
- Ein Synchro (oder Selsyn) ist ein Drehtransformator, der Wellendrehmoment überträgt.
- Der Drehmoment-Sender (TX) wandelt einen mechanischen Wellenwinkel in dreiphasige elektrische Ausgänge um.
- Der Drehmoment-Empfänger (RX) wandelt einen dreiphasigen elektrischen Winkel in ein mechanisches Wellendrehmoment um.
- Der Drehmoment-Differenzial-Sender (TDX) addiert einen elektrischen Winkel zu einem Wellenwinkel und gibt einen summierten elektrischen Winkel aus.
- Der Drehmoment-Differenzial-Empfänger (TDR) kombiniert zwei elektrische Winkel in ein Wellendrehmoment.
- Der Steuertransformator (CT) detektiert eine Nullposition und wird in Servo-Rückkopplungsschleifen verwendet.
- Ein Resolver gibt sin(θ) und cos(θ) Spannungen für präzise Winkel-Messung aus.
- Ein Scott-T-Transformator kann den dreiphasigen TX-Ausgang in Resolver-ähnliche Quadratursignale umwandeln.
Industrietechnik
- Einphasen-Asynchronmotoren verstehen: Typen, Betrieb und Effizienzverbesserungen
- AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
- Motor-Lebensdauer verlängern: Experten-Tipps zur Wartung
- Wie Frequenzumrichter und Motoren Automobil-Prüfstände antreiben
- Warum flüssigkeitsgekühlte Motoren in industriellen Anwendungen überlegene Leistung und niedrigen Geräuschpegel liefern
- Kohlenbürsten in DC-Motoren: Anwendungen, häufige Probleme & Lösungen
- Elektromotor-Sicherheit: Wesentliche Phasen & Schutzmaßnahmen
- 7 bewährte Schritte zur Optimierung der Elektromotor-Wartung
- Top 4 Wicklungsfehlertypen bei AC-Elektromotoren & Prävention
- Die wichtigsten Unterschiede zwischen DC- und AC-Elektromotoren verstehen