



Kettengetriebe vs. Zahnradgetriebe: Ein umfassender Vergleich
Eine Maschine kann als Zusammenstellung von Mechanismen definiert werden, die bestimmte Aufgaben in vordefinierter Weise durch Energieaufwand ausführen können. Die meisten Funktionen einer Maschine werden durch Nutzung mechanischer Leistung durchgeführt, die von Primärmaschinen geliefert wird. Eine Primärmaschine kann eine Energieform in mechanische Energie (in Form von Drehmoment) umwandeln. Das erste und offensichtlichste Beispiel ist der Elektromotor, bei dem elektrische Energie in mechanische Energie umgewandelt wird. Ebenso wirken Dampfturbine, hydraulische Turbine, Windmühlen etc. in bestimmten Fällen, besonders für schwere Anwendungen, als Primärmaschinen. Solche Primärmaschinen befinden sich meist entfernt von den Maschinen-Einheiten und erfordern daher ein weiteres Mittel, um Leistung an die Maschinen zu übertragen.
Das mechanische Leistungsübertragungssystem dient diesem Zweck. Es entnimmt Bewegung, Drehmoment und Leistung von Primärmaschinen und überträgt sie anschließend an die vorgesehenen Stellen der Maschinen-Einheiten. Neben der Übertragung kann es auch die Drehrichtung ändern und die Drehzahl anpassen, um die genauen Anforderungen in den Maschinen zu erfüllen. Das mechanische Leistungsübertragungssystem besteht aus vier grundlegenden Antrieben: Zahnradgetriebe, Kettengetriebe, Riemengetriebe und Seilgetriebe. Für einfache und ununterbrochene Leistungsübertragung nimmt es auch die Hilfe anderer mechanischer Elemente wie Bremse, Kupplung, Welle, Passfeder, Schlüssel, Kupplung etc. in Anspruch. Jeder der vier mechanischen Antriebe bietet bestimmte Vorteile gegenüber anderen und ist somit für spezifische Anwendungen geeignet.
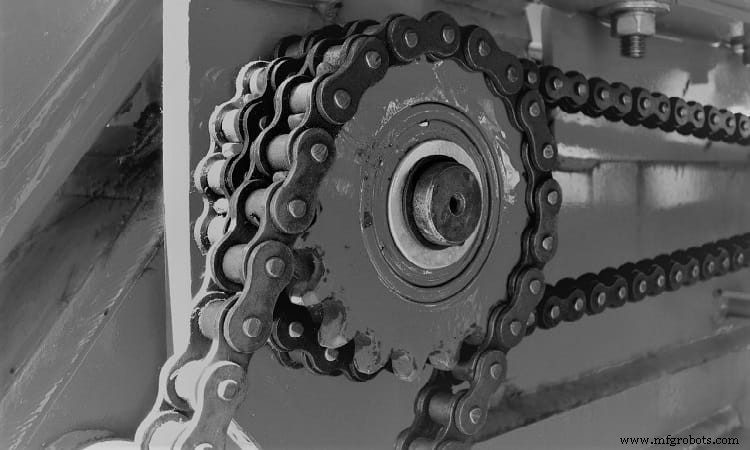
Im Gegensatz zum Reibungsantrieb (Riemengetriebe und Seilgetriebe) sind sowohl Kettengetriebe als auch Zahnradgetriebe eingreifende mechanische Antriebe, da die Leistung durch aufeinanderfolgendes Eingreifen und Auskuppeln übertragen wird. Beim Kettengetriebe läuft eine endlose Kette über die Kettenräder der Treiber- und Abtriebswellen, was Flexibilität in das System einführt. Es kann für kurze bis mittlere Distanzen der Leistungsübertragung eingesetzt werden. Obwohl es frei von Schlupf ist, begrenzt der Polygoneffekt diesen Antrieb darin, ein konstantes Übersetzungsverhältnis anzubieten. Das Zahnradgetriebe hingegen ist ein starrer Antrieb aufgrund des Fehlens eines intermediären flexiblen Elements. Es ist für kurze Distanzen der Leistungsübertragung geeignet und wirkt als positiver Antrieb. Verschiedene Unterschiede zwischen Kettengetriebe und Zahnradgetriebe sind unten in Tabellenform dargestellt.
Tabelle: Unterschiede zwischen Kettengetriebe und Zahnradgetriebe
| Kettengetriebe | Zahnradgetriebe |
|---|---|
| Im Kettengetriebe verbindet ein intermediäres Element (Kette) die Kettenräder der Treiber- und Abtriebswellen. | Ein solches intermediäres Element existiert im Zahnradgetriebe nicht. Die Räder der Treiber- und Abtriebswellen greifen direkt ineinander. |
| Es ist ein flexibler Antrieb wegen der Anwesenheit der flexiblen Kette. | Es ist ein starrer Antrieb, da keine flexible Verbindung existiert. |
| Es kann Vibrationen dämpfen und die Antriebseinheit vor Ausfall schützen. | Es kann das System nicht vor Vibration schützen. |
| Kettengetriebe ist für die Übertragung von Leistung und Bewegung über kurze bis mittlere Mittenabstände geeignet. | Zahnradgetriebe wird für kurze Distanzen der Leistungs- und Bewegungsübertragung bevorzugt. |
| Kettengetriebe kann nicht für nicht-parallele Wellen verwendet werden. | Bestimmte Zahnradgetriebe (wie Kegel- und Schneckenrad) sind nur für nicht-parallele Wellen gedacht. |
| Mit Kettengetriebe drehen sich Treiber- und Abtriebswellen in dieselbe Richtung. | Mit Zahnradgetriebe drehen sich Treiber- und Abtriebswellen in entgegengesetzte Richtung. |
| Kettengetriebe ist kein wahrer positiver Antrieb. Obwohl es frei von Schlupf ist, kann das Übersetzungsverhältnis durch Polygoneffekt variieren. | Zahnradgetriebe bietet positiven Antrieb und das Übersetzungsverhältnis bleibt konstant. |
| Kettengetriebe ist nicht für sehr hohe Übersetzungsreduktion geeignet. | Zahnradgetriebe kann vorteilhaft für kleine bis hohe Übersetzungsreduktion verwendet werden. |
| Obwohl es regelmäßige Schmierung erfordert, benötigt Kettengetriebe keine Vollschmierung. | Zahnradgetriebe erfordert Vollschmierung für ruhigen Betrieb und verlängerte Lebensdauer. |
Vorhandensein eines intermediären Elements und Flexibilität
Mechanische Antriebe können basierend auf Vorhandensein oder Abwesenheit einer intermediären Verbindung klassifiziert werden. Ein flexibler Antrieb ist einer, bei dem eine flexible intermediäre Verbindung zwischen Treiber- und Abtriebswellen existiert. Riemengetriebe, Kettengetriebe und Seilgetriebe sind Beispiele für flexible Antriebe aufgrund der Anwesenheit von Riemen, Kette und Seil jeweils als intermediäre Verbindung zwischen zwei Wellen. Eine solche Verbindung führt Flexibilität in die Antriebseinheit ein und somit können sie für lange Distanzen der Leistungsübertragung genutzt werden. Andererseits, wenn keine solche intermediäre Verbindung existiert, wird dieser mechanische Antrieb als starrer Antrieb bezeichnet. Zahnradgetriebe ist ein Beispiel für starreren Antrieb, da zwei starre Räder über ihre Zähne in direkten Kontakt kommen. Kein intermediäres Element ist zwischen zwei Rädern erforderlich, da sie direkt eingreifen.
Vibrationsdämpfung
Ein Vorteil jedes flexiblen Antriebs ist seine Fähigkeit, Vibrationen zu dämpfen. Üblicherweise erzeugt die Antriebseinheit wie Primärmaschine begrenzte und tolerierbare Vibrationen; jedoch kann die Maschinen-Einheit unerwünscht übermäßige Vibrationen erzeugen. Stoß- oder Schlagbelastung, unausgewogene Kräfte, lose Verbindungen, dynamische Teile und gebrochene oder beschädigte Komponenten sind Hauptquellen von Vibrationen in der Maschinen-Einheit. Solche hochamplitudigen Vibrationen, wenn sie auf die Primärmaschine übertragen werden, können schwere Schäden verursachen. In jedem flexiblen Antrieb kann das intermediäre flexible Element Vibrationen inhärent dämpfen. Aufgrund des Fehlens jeglicher intermediärer Verbindung in starrem Antrieb wird Vibration in der Maschinen-Einheit auf die Primärmaschine übertragen. Somit kann ein Kettengetriebe die Antriebseinheit isolieren, aber ein Zahnradgetriebe kann sie nicht vor übermäßigen unerwünschten Vibrationen schützen.

Bevorzugte Distanz der Leistungsübertragung
Das Grundziel jedes mechanischen Antriebs ist die Übertragung von Bewegung und Leistung von der Treiberwelle auf die Abtriebswelle. Der Abstand zwischen Treiber- und Abtriebswellen kann aufgrund mehrerer Faktoren wie Hallenlayout, Platzverfügbarkeit, Sicherheitsfragen etc. variieren. Jeder mechanische Antrieb ist für einen Bereich von Wellenabständen geeignet. Kettengetriebe kann für kleine bis mittlere Mittenabstände eingesetzt werden, typischerweise zwischen 1–5 m in einer Stufe. Es kann auch für größere Wellenabstände durch Nutzung zusätzlicher Leerlaufunterstützungen eingesetzt werden. Andererseits ist Zahnradgetriebe für kleine Mittenabstände vorzuziehen, typischerweise unter 1 m; andernfalls sind sperrige Räder erforderlich, die Platz verbrauchen und das Systemgewicht erhöhen. Durch Nutzung von Leerlauf-Zwischenrädern kann Leistung auch über größere Distanzen übertragen werden; dies erhöht jedoch Systemgewicht und Leistungsverlust und verringert somit den Wirkungsgrad.
Leistungsübertragung zwischen nicht-parallelen Wellen
Treiber- und Abtriebswellen können verschiedene Orientierungen haben. Sie können (i) parallel, (ii) sich schneidend, oder (iii) nicht-parallel, aber nicht-sich-schneidend sein. Ein geeigneter mechanischer Antrieb wird basierend auf dieser relativen Orientierung ausgewählt. Alle drei flexiblen Antriebe (Riemen, Kette und Seil) sind nur für parallele Wellen geeignet. Obwohl Viertelwendel-Riemen für senkrechte Wellen eingesetzt werden kann, wird es aufgrund vieler Einschränkungen selten in der Praxis verwendet. Kettengetriebe kann Leistung nur zwischen parallelen Wellen übertragen. Andererseits kann Zahnradgetriebe für jede Orientierung der Treiber- und Abtriebswellen eingesetzt werden. Es gibt verschiedene Radtypen – jeder ist für eine bestimmte Orientierung geeignet. Beispielsweise werden Stirnrad und Schrägverzahnung für parallele Wellen bevorzugt, Kegelrad für sich schneidende Wellen und Schneckenrad für senkrechte, aber nicht-sich-schneidende Wellen.
Drehrichtung
Eine weitere Anforderung an mechanische Antriebe ist die Änderung der Drehrichtung gemäß der Anforderung. In Maschinen kann die erforderliche Drehrichtung entweder dieselbe oder entgegengesetzte zur Primärmaschine sein. Ein einstufiges Kettengetriebe kann die Abtriebswelle in dieselbe Richtung wie die Treiberwelle drehen. Wenn mehrere Wellen gedreht werden müssen, kann Kettengetriebe Rotation in beide Richtungen bereitstellen. Andererseits kann ein einstufiges Zahnradgetriebe die Abtriebswelle nur in entgegengesetzter Richtung zur Treiberwelle drehen. Um Rotation in dieselbe Richtung zu erhalten, ist ein Zwischenrad erforderlich.
Positiver Antrieb
Ein mechanischer Antrieb, der während seines Betriebs ein konstantes Übersetzungsverhältnis bieten kann, wird als positiver Antrieb bezeichnet. Eine solche konstante Drehzahl ist in vielen Anwendungen erforderlich; beispielsweise Gewindeschneiden in der Drehmaschine, automatisches Schrauben etc. Keiner der Reibungsantriebe kann ein konstantes Übersetzungsverhältnis aufgrund inhärenten Schlupfs bieten. Obwohl Kettengetriebe frei von Schlupf ist, kann der Polygoneffekt das Übersetzungsverhältnis marginal verändern. Daher wird es nicht als positiver Antrieb betrachtet. Zahnradgetriebe ist das einzige Beispiel für positiven Antrieb.
Erreichbare Übersetzungsreduktion
Üblicherweise rotiert die Primärmaschine mit viel höherer Drehzahl als in der Maschinen-Einheit beabsichtigt. Dies erfordert eine Reduzierung der Drehzahl, die durch jeden mechanischen Antrieb durchgeführt werden kann. Allerdings hat jeder Antrieb eine Grenze in der Reduktionskapazität. Ein Kettengetriebe kann Übersetzungsreduktion zwischen 1:1 bis 1:5 in einer Stufe bieten. Andererseits kann Zahnradgetriebe einen weiten Bereich von Übersetzungsreduktion bieten, typischerweise zwischen 1:1 bis 1:100. Stirnrad und Kegelrad werden für kleine Reduktion bevorzugt, Schrägverzahnung für mittlere Reduktion und Schneckenrad für steile Übersetzungsreduktion.
Schmierung
Da es sich um eingreifende Antriebe handelt, kommen zwei feste Körper in direkten Kontakt, sodass Wärmeerzeugung und Verschleiß gemeinsame Probleme in sowohl Ketten- als auch Zahnradgetrieben sind. Die Verwendung geeigneten Schmieröls kann solche unerwünschten Effekte mindern. Kettengetriebe erfordert häufige Schmierung; während die meisten Zahnradgetriebe Vollschmierung erfordern, bei der das Getriebe teilweise oder vollständig in Schmieröl getaucht ist.
Der wissenschaftliche Vergleich zwischen Kettengetriebe und Zahnradgetriebe wird in diesem Artikel präsentiert. Der Autor empfiehlt Ihnen auch, die folgenden Referenzen für ein besseres Verständnis des Themas zu konsultieren.
- Design of Machine Elements von V. B. Bhandari (Vierte Auflage; McGraw Hill Education).
- Machine Design von R. L. Norton (Fünfte Auflage; Pearson Education).
- A Textbook of Machine Design von R. S. Khurmi und J. K. Gupta (S. Chand; 2014).
Industrietechnik
- Structures vs. Unions in C: Ein praktischer Leitfaden
- C vs. C++: Wichtige Unterschiede & Wann welche Sprache wählen
- C vs. Java: Umfassender Vergleich von Features, Geschichte und Anwendungen
- Python vs. JavaScript: Wichtige Unterschiede, Features und Entscheidungshilfen
- Geradverzahnte vs. Schrägverzahnte Kegelräder: Wichtigste Unterschiede erklärt
- Parallele vs. Gekreuzte Schrägverzahnungen: Wichtigste Unterschiede erklärt
- Unterschiede zwischen Stirnrädern und Schrägverzahnungen verstehen
- Industry 4.0 vs. Industry 5.0: Was sich ändert und warum es wichtig ist
- Weichholz- vs. Hartholz-Sperrholz: Unterschiede, Eigenschaften & Anwendungen
- Keilrippenriemen vs. Zahnriemen: Unterschiede, Aufgaben & Wartung