



Präzision trifft Automation: Bildgeführte Robotik transformiert die Fertigung
Teil I
Treiber der Digitalisierung: wachsende Nachfrage nach Genauigkeit, verbesserter Qualität, Zuverlässigkeit. Marktdynamik zwingt Hersteller zu neuen Produkten, angepassten Designs für veränderte Konsumentenstimmung, Individualisierung, schnellere Lieferung. Roboter sind seit Jahrzehnten Partner der Fertigung, ebenso „Machine Vision“. Beide erreichten unabhängig Stabilität und technologische Reife. Jüngste Entwicklungen ergänzen sich gegenseitig für effizientere Prozesse. Dieser Artikel beleuchtet Vision-Guided Robotics (VGR) in der Fertigung. Zwar relevant für Mobile Robots, Humanoide, Kartesische, SCARA-Roboter – Fokus auf Gelenkarmroboter (Articulated Robots).
Vor dem Kernthema: Grundlagen von Machine Vision und Industrierobotern.
Machine Vision (MV) = Automatisierung des menschlichen Sehens. Nicht nur Bildaufnahme (Augenfunktion), sondern auch Bildverarbeitung und Ergebnisgenerierung (Gehirnfunktion). MV-Systeme nutzen digitale Sensoren in Industrieschutzkameras mit Spezialoptik zur Bildakquise; Computer-Hardware/Software verarbeitet, analysiert, misst Merkmale für Entscheidungen.
Typische MV-Anwendungen in vier Kategorien:
- Guidance (Führung)
- Identification (Identifikation)
- Gauging (Messen)
- Inspection (Inspektion)
Während Identifikation, Messen, Inspektion eigene Zwecke haben, wo Roboter Mehrwert schaffen, fokussiert dieser Artikel auf Roboterführung. MV-Systeme lokalisieren Bauteile und stellen sicher, dass sie korrekt in einer Montage platziert sind. Sie identifizieren Komponentenpositionen in 2D/3D-Raum und helfen Robotern, Koordinaten präzise zu tracken. MV reduziert Komplexität von Vorrichtungen (Fixtures). Dazu muss man verstehen, wie ein Roboter sich positioniert, um das Bauteil zu lokalisieren.
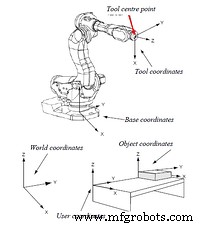
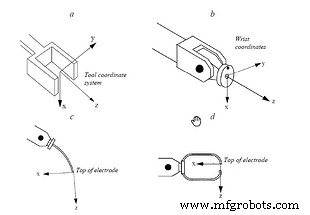
Roboter-Koordinatensystem: verschiedene Bezugssysteme. Hauptsysteme für Roboterbewegung in Abbildung 1.1. Steuerung von Greifer/Werkzeug ist zentral – Position durch koordinierte Bewegungen einer oder aller Roboterachsen. Da Greifer/Werkzeuge unterschiedliche Abmessungen haben, wird ein spezieller Punkt – der Tool Center Point (TCP) – werkzeugunabhängig als Ursprung des Werkzeugkoordinatensystems gewählt. Ein ähnlicher Punkt beschreibt Greifer/Handgelenk-Koordinatensystem. Wechselwirkungen von Werkzeug, Handgelenk, anderen Koordinatensystemen in Abbildung 1.2.
Bilder: ABB Robotics
TCP steht in Beziehung zu Handgelenk-, Basis-, Welt- und Objektkoordinatensystem. Ideal: Objektkoordinaten stimmen präzise mit TCP-Sollkoordinaten überein – Objektursprung wird Roboter via Programmierung gelehrt, TCP-Koordinaten aufgezeichnet. Für Wiederholgenauigkeit müssen Roboter und Objekt jedes Mal am selben Punkt zusammentreffen.
Roboterpositionierung wird durch Servomechanismen gesteuert – ziemlich genau. Bei fest positionierten Komponenten hängt Positionsgenauigkeit von Fertigungstoleranzen, Vorrichtungstoleranzen, Indexertisch-Positioniergenauigkeit/-wiederholbarkeit ab. TCP des Roboters stimmt dann möglicherweise nicht mit tatsächlichen Objektkoordinaten überein (Offset zwischen Soll und Ist) → Positionierfehler. Kommt das Objekt zufällig positioniert auf einem Förderband, ist die Bestimmung seines Ursprungs ohne MV-Führung nahezu unmöglich.
MV-Systeme identifizieren Echtzeit-Koordinaten des Objekts und speisen sie in den Roboter ein, der den Offset im TCP kompensiert → Werkzeugpositioniergenauigkeit gesichert. Hauptanwendungen: Schweißen, Klebstoffauftrag, Vorrichtungsbauteile, robotergestütztes „Pick & Place“ zufällig verteilter Objekte auf bewegtem Förderband. Für 2D-Positionierungen genügt 2D-Machine-Vision.
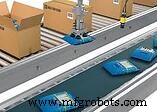
High-speed robotergestütztes „Pick & Place“ mit 2D-Vision. Bild: Cognex Corporation
Bei Robotic Bin Picking (Entnahme zufällig liegender Objekte aus Behälter) wird 3D-Raumanalyse nötig. Nicht nur X, Y, Z, sondern Orientierungswinkel um alle drei Achsen sind entscheidend, damit Roboter das am einfachsten zu greifende Objekt ohne Kollision identifiziert. Offensichtlich: 3D-Machine-Vision-Systeme.
Beliebtestes 3D-MV: Stereovision mit zwei Kameras für Koordinaten und Höhenkarte. Kritisch: Kamerakalibrierung und MV-Algorithmus, der Bilder beider Kameras zu 3D-Bild fusioniert. Bin-Bildanalyse → TCP-Koordinaten des am einfachsten zu greifenden Bauteils. Weitere 3D-Techniken: Lasertriangulation, Time-of-Flight.
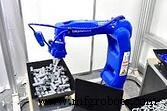
Robotic Bin Picking mit 3D-Vision. Bild: Yaskawa Robotics
Teil II
Bildakquise
Gute Bildqualität ist Schlüssel für erfolgreiches VGR. Drei Hauptkomponenten: Kamera, Optik, Beleuchtung.
Kamera
Wichtige Aspekte bei Kameraselektion für Roboteranwendungen. Zwar nehmen kommerzielle Kameras Bilder auf, aber industrielle Umgebungen sind anspruchsvoll: Kameras sind harten Bedingungen ausgesetzt und müssen konsistent gute Bilder über Hunderttausende Zyklen liefern. Hinzu kommen Stöße/Vibrationen durch Roboterbewegungen und Gesamtanlagen-Vibrationen.
Kommunikationsschnittstellen müssen robust sein – keine Unterbrechungen im Betrieb. Ethernet-basierte Protokolle bieten Zuverlässigkeit und lange Kabelstrecken. Ingress Protection (IP) entscheidend, besonders in staubigen Umgebungen. PoE (Power over Ethernet) bevorzugt, um Mehrfachverkabelung zu vermeiden. Kamerakabel unterliegen zyklischem Biegen in Kettenschlaufen/Kabelbäumen am Roboterarm → schleppkettentaugliche Kabel nötig.
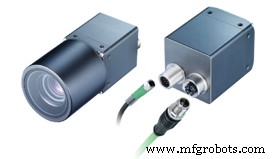 Bild: Baumer
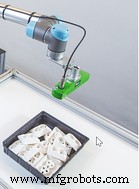 Bild: Pickit 3D
Kameraauflösung muss unter Berücksichtigung des Gesamt-Bildfeldes (FOV) und gewünschter Positioniergenauigkeit berechnet werden.
Optik
Passende Optik je nach FOV, Arbeitsabstand (WD), Kamerasensorgröße. Zwei entscheidende Faktoren:
- Tonnenverzeichnung (Barrel Distortion) minimal halten
- Robustheit des Objektivs – denselben Stößen/Vibrationen ausgesetzt wie Kamera; kritische Einstellungen (Blende, Fokus) können sonst verrutschen
Beleuchtung
Ausleuchtung des Objekts ist kritisch für VGR. Licht muss das zu prüfende Merkmal hervorheben. Das programmierte Bauteil/Kontur muss innerhalb der Systemgenauigkeit präzise identifizierbar sein. Daher: passende Beleuchtung je nach Objekt/Kontur. Komponentenentnahme/Schweißen/Kleben: meist einfache diffuse Balkenleuchten. Robotergestütztes Bin Picking mit Stereokameras: oft strukturierte Lichtmuster (Pattern Projection) auf Bauteil für Konturen/Profile.
Strukturierte Beleuchtung beim 3D Bin Picking. Bild: Solomon 3D
Herausforderungen bei Robotik mit Machine Vision
Bei Standard-2D-Roboter-MV-Anwendungen mehrere Herausforderungen:
- Verzerrungen (Distortions)
- Koordinatenkalibrierung
- Z-Kalibrierung
- Koordinatenausrichtung
Verzerrungen: Zwei Haupttypen, die vor VGR-Einsatz korrigiert werden müssen.
- Objektivverzerrungen: Weitwinkelobjektive verursachen „Tonnenverzeichnung“ (Barrel Distortion).
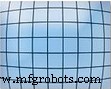 Tonnenverzeichnung. Bild: Baumer
- Verzerrungen durch schräge Kameramontage: Roboter brauchen Freiraum → Kameras oft schräg montiert → Bildverzerrung.
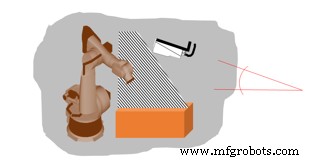 Bild: Baumer
Beide Verzerrungstypen erfordern Korrektur und Kalibrierung für genaue Koordinaten.
Koordinatenkalibrierung: Roboter arbeiten in Koordinatensystemen (mm, Zoll), Kameras in Pixeln. Kalibrierung nötig für Korrelation Pixel ↔ Koordinateneinheiten.
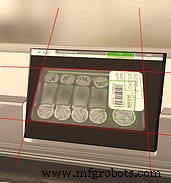 Bild: Baumer
Messung muss immer im gleichen Arbeitsabstand (Kamera-Objekt-Distanz) erfolgen. Da Roboter in 3D arbeiten, erfordert „Greifen“ auch Z-Spezifikation.
Z-Kalibrierung: Berechnet X/Y-Koordinaten, wenn Z-Achse innerhalb der Schärfentiefe* des Objektivs variiert. Kalibrierung per definiertem Verfahren mit Kalibrierplatte (s. u.).
Koordinatenausrichtung: Roboter und MV-System haben eigene Koordinatensysteme. Abweichungen:
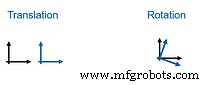
Lösung: Kalibrierung. Roboter kennt eigene Position und TCP-Position, MV-System ist auf Kalibrierplatte kalibriert. Roboter berechnet Offsets, Alignment wird durchgeführt.
Kritischer Schritt: Roboter muss Pfad ab Origin-Punkt des MV-Systems folgen. Fehlkalibrierung → schwere Pfadabweichungen → Kollisionen.
Kalibrierplatte: MV-Kalibrierung per Standardplatte mit präzisen Markierungen. Abbildung 2.1 zeigt Beispiele.
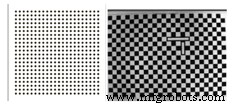
Abbildung 2.1
Korrektur von Objektiv- und Montageverzerrung mit Kalibrierplatte: Platte in bestimmtem Abstand unter Kamera positionieren, Bild aufnehmen (Abbildung 2.2).
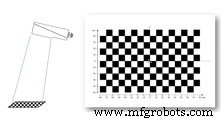
Abbildung 2.2: Kamerapositionierung. Bild: Baumer
Nach Verzerrungskalibrierung wirkt Bild ausgerichtet (Abbildung 2.3).
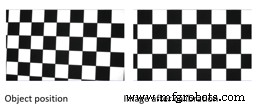
Abbildung 2.3
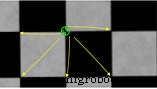
Koordinatenkalibrierung mit Kalibrierplatte: Gitterlinien/Markierungen auf Platte korrelieren mit Pixelanzahl im Kamerabild. Positionszeiger präzise auf Plattenpunkte/Ecken setzen. Abstände bekannt → Eingabe in Kalibrierparameter der Software. MV-System berechnet Pixel pro Distanz. Einstellung gilt solange WD, FOV, Kameramontage unverändert. Bei Änderung eines der drei: Rekalibrierung nötig.
Trends & Fortschritte
VGR ist nicht neu – bereits ausgereift. Fast alle Roboterhersteller bieten integrierte VGR-Lösungen. Neueste Fortschritte bei Kameratechnologien (High-Speed-Kameras, 3D-Time-of-Flight, integrierte Stereokameras) und Software (KI, Machine Learning) fügen zusätzliche Zuverlässigkeit und Robustheit hinzu.
Tiefe neuronale Netze lernen verschiedene Bauteilpositionierungen und -orientierungen in allen Ebenen. Viele Möglichkeiten verlängern Trainingszeit, aber moderne Compute-Geräte (GPUs) verkürzen sie. Cloud-basierte ML-Plattformen werden ebenfalls eingesetzt.
Fazit
VGR gewinnt rasch an Beliebtheit in allen Industriebereichen. Einmal stark von Automotive getrieben, nun auch Food & Pharma (High-Speed Pick & Place, Palettieren/Depalettieren), Heavy Engineering (Nahtverfolgung Schweißroboter, Klebstoffauftrag) u. v. m. Bedarf an Standards für Interkompatibilität zwischen MV-Herstellern und Roboterbauern. In der „neuen Normalität“ der Fertigung hat VGR definitiv eine Hauptrolle.
Industrietechnik
- Robotik im 21. Jahrhundert: Verteilte Systeme, Telepräsenz & Weltraumforschung
- Roboter-Maschinenbedienung: Nutzen, Nachteile & Investitionsaspekte
- Maschinelles Sehen: Der treibende Faktor hinter der modernen industriellen Robotik
- Top Roboterschweißmaschinen-Lieferanten in China: Vertrauenswürdig, Innovativ, Erschwinglich
- Robotik-Singularität: Umfassender Leitfaden für Roboterarme
- TM Robotics stellt fortschrittlichen TS5000 Controller für Next-Gen-Industrieroboter vor
- Vision-geführter Cobot halbiert Produktionszeit bei Walt Machine
- Roboter erreichen präzise Hand-Augen-Koordination für komplexe Aufgaben
- Robotik in der Fertigung: Bewährte Evolution von Effizienz & Innovation
- Die Zukunft entdecken: Wie ein Roboter-Kaffee-Barista das Home-Brewing verbessert