



Servomotoren für Einsteiger: Grundlagen, Typen & Vergleich zu DC-Motoren
Servomotoren sind das Herz moderner Robotik: Roboterarme, RC-Fahrzeuge, Radarschüsseln, Förderbänder, Antennenausrichtung, Kameras Autofokus, Druckprozesse. Auch im Hobbybereich allgegenwärtig. Dieser Artikel gibt einen kompakten Überblick: Was ist ein Servo? Funktionsprinzip, Typen, Vergleich zum DC-Motor.
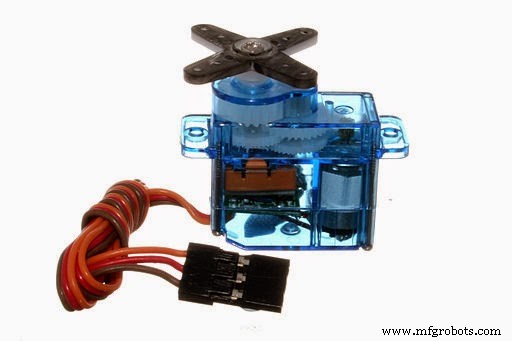
Definition Servomotor
„Ein Gerät, das auf einen Befehl hin Bewegung ausführt und diese über negative Rückführung regelt.“
Hauptmerkmal: Präzise Wellenpositionierung. Es ist ein geschlossenes Regelkreissystem (Rückführung).
Vier Hauptkomponenten im Regelkreis
- DC-Motor (hohe Drehzahl, geringes Drehmoment)
- Steuerplatine
- Getriebe
- Positionsensor (Rückführung)
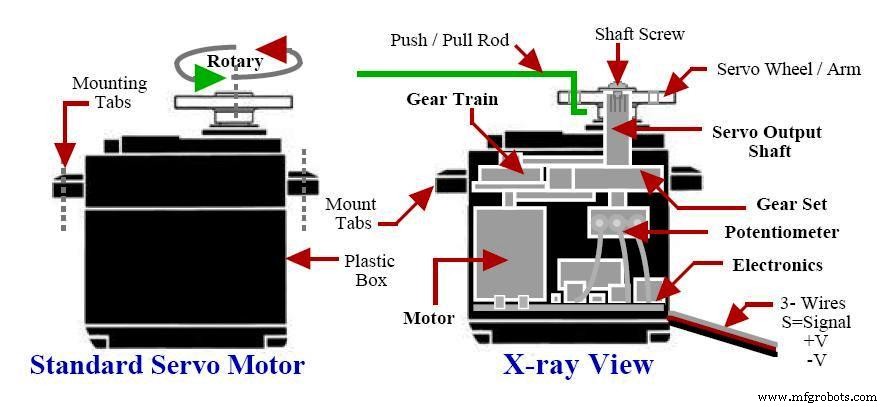
Der kleine DC-Motor dreht oft ~5000 U/min bei minimalem Drehmoment. Das Getriebe wandelt das in ~60 U/min mit hohem Drehmoment um (kleinerer Weg, größere Kraft). Günstige Servos haben Kunststoffgetriebe (leicht, billig), Industrieservos Metallgetriebe (hohe Last).
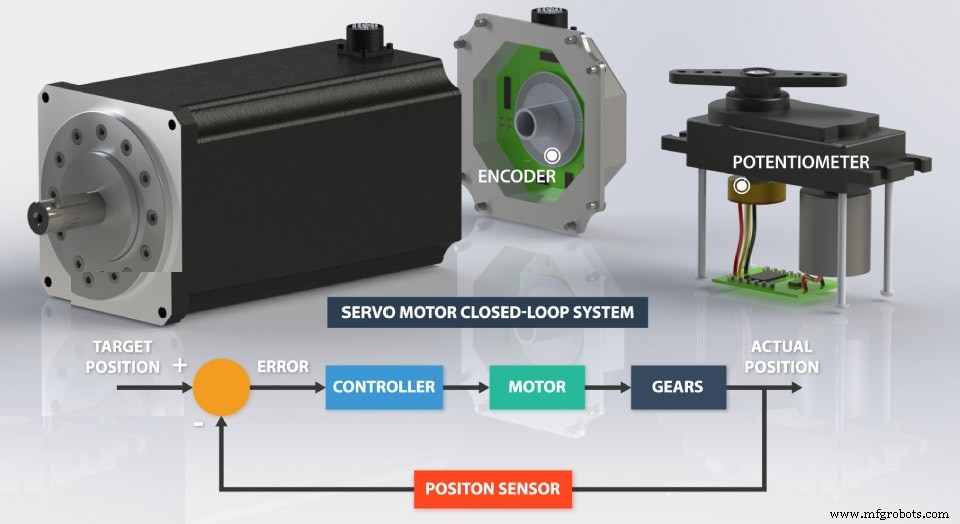
Beim Einschalten dreht der Motor hoch, das Getriebe bremst ab. Der Positionsensor (Poti bei Hobbyservos, Encoder bei Industrieservos) sitzt am Abtriebszahnrad. Er liefert die Ist-Position an den Komparator (Fehlerdetektor), der sie mit der Soll-Position (Eingangssignal) vergleicht. Der Regler-IC (H-Brücke auf Chip) steuert den Motor so lange, bis Soll = Ist.
Servo-Typen
- Positions-Servo (180°): Welle dreht nur 180°, mechanische Anschläge begrenzen den Bereich (Roboterarme, Ruder).
- Drehzahl-Servo (360° kontinuierlich): Dreht endlos in beide Richtungen mit variabler Geschwindigkeit (Radar, Antriebe).
- Linearer Servo: Hin- und Herbewegung statt Rotation (CNC, 3D-Drucker).
Vergleich: Servo vs. DC-Motor
| Merkmal | Servo | DC-Motor |
|---|---|---|
| Drehbereich | Standard 180° (oder 360° kontinuierlich) | 360° solange Spannung anliegt |
| Geschwindigkeit | Durch Getriebe reduziert | Direkt, sehr hoch |
| Steuerung | PWM → Position | PWM → Drehzahl (Tastverhältnis) |
| Präzision | Sehr hoch (geschlossen Regelkreis) | Keine Positionskontrolle |
| Typische Anwendung | Robotik, Positionieraufgaben | Freilaufende Antriebe (Räder, Lüfter) |
Fazit: Für freie Bewegung → DC-Motor. Für präzise Positionierung (Roboterarm, Wischer, Ruder) → Servo. Die PWM-Steuerung beim Servo setzt die Wellenposition, nicht die Geschwindigkeit – genau das macht ihn zur ersten Wahl in der Robotik.
Industrietechnik
- Renesas bringt RX72T Mikrocontroller für fortschrittliche Servo-Steuerung in Industrierobotern
- Raspberry Pi Hindernis-vermeidenden Roboter bauen – Einsteiger-Anleitung
- Simple Pi Robot: 2-WD Autonomer Rover mit Raspberry Pi bauen
- C-Programmierung meistern: Umfassendes PDF-Tutorial für Einsteiger
- Professionelle Fanuc-Servomotor-Reparaturservices
- Expertenleitfaden: Servomotor Reparatur & Fehlersuchtipps
- Wie Servomotoren Laserschneid-Präzision und -Effizienz steigern
- Auswahl des optimalen Motorkabels für Frequenzumrichter (FU)
- Metallfertigung 101: Ein klarer Leitfaden für Einsteiger
- Warum Planetengetriebe die Servomotor-Leistung verbessern