



MG996R Servomotor: Funktionsprinzip und praktische Anwendungen
Ein Motor wandelt elektrische in mechanische Energie um. Am Markt: DC-Motor, Schrittmotor, bürstenloser Motor, Servomotor. Dieser Artikel fokussiert den MG996R-Servomotor. Ein Servomotor ist ein Drehantrieb, der Drehmoment und Drehzahl stromabhängig erzeugt.
Schwerpunkt: Richtige Auswahl und Einbindung in Projekte.
Anschlussbelegung (Verdrahtung)
MG996R = 3-Draht-Metallgetriebe-Rotor. Jeder Draht hat feste Funktion:
| Draht Nr. | Farbe | Funktion |
|---|---|---|
| 1 | Braun | Masse (GND) – erdet das System |
| 2 | Rot | Versorgungsspannung – typ. 4,8–7,2 V |
| 3 | Orange | PWM-Steuersignal für Motorantrieb |
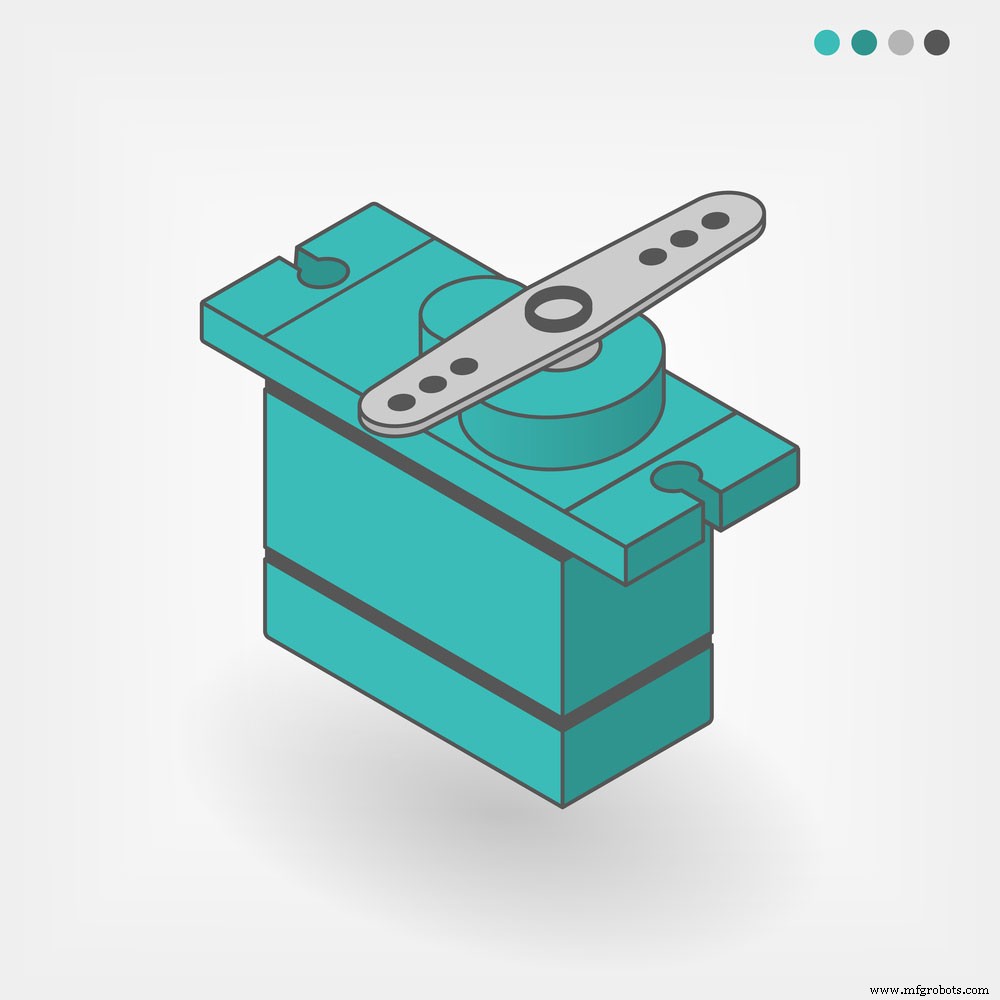
(Servomotor-Vektorillustration)
Was ist der MG996R Servomotor?
Metallgetriebe-Digital-Servo. Hohes Haltemoment: 11 kg/cm im kompakten Gehäuse. Verbesserte Version des MG995 – präziser, effizienter durch neues Design, schockgeschützte PCB/IC.
Getriebe und Antrieb optimiert für besseres Zentrierverhalten und schmaleres Deadband. Lieferumfang: „S“-Typ 3-Pin-Buchsenleiste + 30 cm Kabel – kompatibel mit gängigen Empfängern.
Drehbereich: ~120° (±60°). Ansteuerung via Library, Hardware oder Servo-Code. Einfacher Aufbau durch mitgelieferte Servoarme und Montagematerial.
(PCB mit elektronischen Bauteilen)
MG996R Servomotor – Technische Daten
- Lieferumfang: Schrauben + Getriebehörner
- Gewicht: 55 g (leicht)
- Drehbereich: 0°–180°
- Metallgetriebe
- Doppelte Kugellager – schockfest, zuverlässig
- Stellgeschwindigkeit: 0,17 s/60°
- Abmessungen: 40,7×19,7×42,9 mm
- Nennspannung: +5 V
- Stall-Drehmoment: 9,4 kg/cm @ 4,8 V (Standard), max. 11 kg/cm @ 6 V
- Stall-Strom: 2,5 A; Laufstrom: 500–900 mA
- Betriebstemperatur: 0–55 °C
(Kleiner Elektromotor)
Alternative Servomotoren
VTS-08A, MG996R High-Torque-Gear, MG90S Metallgetriebe.
Auswahl und Einsatz eines Servomotors
Leitfaden zur richtigen Servo-Wahl
Vom Standard-Servo bis MG996R – jeder Motor hat Spezifika. Grundregel: Höhere Versorgungsspannung → höheres Drehmoment. Standard: 5 V.
Meist auf 180° begrenzt (Getriebeanordnung). Wichtig: Projekt muss Halbdrehzyklus unterstützen. Andernfalls: 0–360°-Motor (kontinuierliche Drehung) wählen.
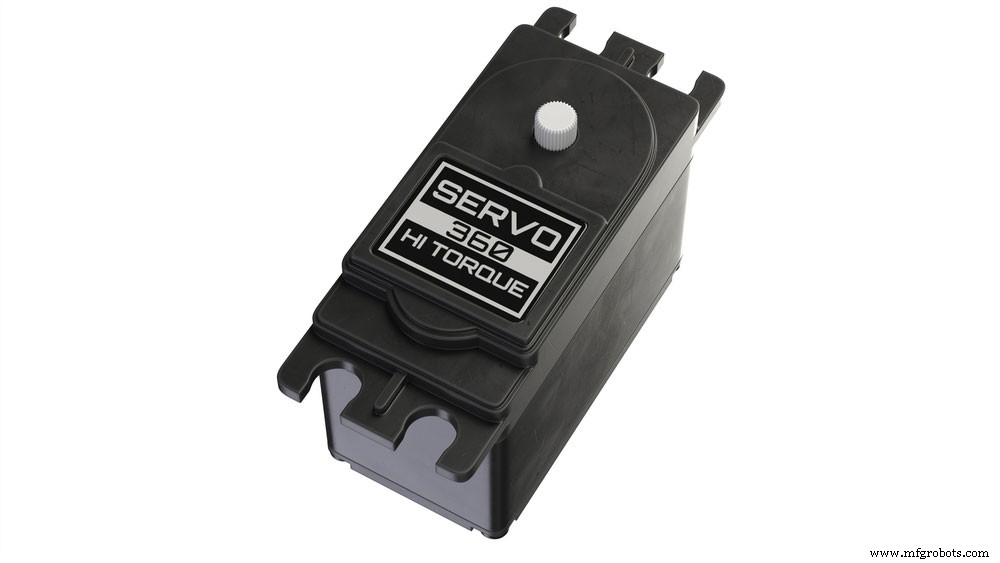
(Servomotor)
Getriebe verschleißen. Bei Dauereinsatz: Kunststoffgetriebe bevorzugen (verschleißen schneller, aber günstiger zu tauschen).
Drehmoment-Auswahl: 2,5 kg/cm bei MG996R = Motor hält 2,5 kg bei 1 cm Hebelarm.
Anschluss und Inbetriebnahme
3 Drähte am Motor. +5 V an Rot/Braun → PWM an Orange.
PWM-Erzeugung: Mikrocontroller (Arduino) oder Mikroprozessor (Raspberry Pi).
(AC-Motoren)
Bei 50 Hz PWM: Periodendauer 20 ms. Einschaltdauer (Pulse Width) 1–2 ms variabel.
- 1 ms → 0°
- 2 ms → 180°
- Dazwischen → proportionale Winkel
(Arduino-ähnlicher Mikrocontroller)
Anwendungen
- Geringes Gewicht → Multi-DOF-Roboter (Humanoide)
- Roboter ohne Positionsfeedback-Rückführung
- Lenkung bei RC-Servos (Digital)
- Aktuatoren in Robotik-Projekten
Zusammenfassung
MG996R: Geeigneter, vielseitiger, einfach zu nutzender Motor. Wir hoffen, Sie verstehen nun Funktionsweise und Alltagseinsatz! Fragen? Gerne melden.
Industrietechnik
- Funktionsweise und Hauptanwendungen von Distanzsensoren
- Virtuelle Sensoren: Funktionsweise und Schlüsselanwendungen
- Spannungssensoren: Funktionsweise und Schlüsselanwendungen in modernen Energiesystemen
- Lambda (Sauerstoff-) Sensor: Funktion, Betrieb und wichtige Automobilanwendungen
- IMU-Sensoren verstehen: Funktionalität und Anwendungen in moderner Technik
- Präsenzsensoren erklärt: Funktionsweise und Bedeutung für Energieeinsparung
- Türsensoren: Funktionsweise und Rolle in der Haussicherheit
- NFC-Sensoren: Prinzipien, Modi und alltägliche Anwendungen
- Bildsensoren: Typen, Betrieb und praktische Anwendungen
- Puls-Sensor: Funktionsweise und Hauptanwendungen für Maker