



DIY Hausaufgaben-Schreibmaschine zu Hause bauen
Komponenten und Zubehör
| Arduino UNO | × | 1 |
| SG90 Mikro-Servomotor | × | 1 |
| SparkFun Schrittmotortreiber-Platine A4988 | × | 1 |
Benötigte Werkzeuge und Maschinen
- 3D-Drucker (generisch)
Apps und Online-Dienste
- Arduino IDE
Über dieses Projekt


Zeichenroboter / Pen Plotter / Zeichnungsmaschine ist eine Open-Hardware-Version der berühmten AxiDraw-Maschine – ein Pen Plotter, der auf fast jeder flachen Oberfläche schreiben oder zeichnen kann. Er kann mit Stiften, Permanentmarkern, Bleistiften und anderen Schreibwerkzeugen arbeiten, um eine endlose Vielfalt an Anwendungen zu bewältigen.
Sein einzigartiges Design verfügt über einen Schreibkopf, der über die Maschine hinausreicht, was das Zeichnen auf Objekten ermöglicht, die größer sind als die Maschine selbst. Der größte Vorteil der Maschine ist, dass sie über einem Buch platziert werden kann, dank des Core-XY-erweiterbaren Designs.
Dieser Zeichenroboter ähnelt dem kommerziell erhältlichen AxiDraw. Er wird von einem Arduino Uno Controller gesteuert, nutzt ein CNC Shield und GRBL-Firmware.
Die Baukosten liegen bei ca. 75 $, abhängig davon, wo Sie Ihre Teile kaufen und ob Sie bereits einige Teile wie den Arduino besitzen.
Alle meine Projekte finden Sie auf https://www.diyprojectslab.com/
Maximaler Zeichenbereich: 24 × 30 cm.
Danke NextPCB
Dieses Projekt wurde dank der Hilfe und Unterstützung von NextPCB erfolgreich abgeschlossen. Wenn Sie ein PCB-Projekt haben, besuchen Sie deren Website für spannende Rabatte und Gutscheine.
Schritt 1: Teile und Materialien


- 2 × Nema 17 Schrittmotoren
- 2 × Linearschienen M8 × 450 mm für X-Achse
- 2 × Linearschienen M8 × 350 mm für Y-Achse
- 2 × Linearschienen 3 mm für Z-Achse (aus altem CD-ROM)
- 1 × Gewindestange M8 × 480 mm
- 8 × LM8UU Lager
- 1 × Servo SG90
- 1 × Feder 5 mm (aus Kugelschreiber)
- 2 × GT2 Riemenscheibe, 16 Zähne
- 5 × Lager 624zz
- 1 × 2000 mm GT2 Riemen
- 1 × Arduino Uno
- 1 × CNC Shield
- 2 × A4988 Schrittmotortreiber mit Kühlkörper
- 6 × Jumper
- 1 × 12V 2A Netzteil
Muttern
- 7 × M3-0,5
- 5 × M4-0,7
- 4 × 5/16 Zoll-18
Schrauben
- 13 × Phillips M3-0,5 × 16 mm
- 4 × Phillips M3-0,5 × 6 mm
- 5 × Phillips M4-0,7 × 35 mm
- 1 × Inbus M3-0,5 × 20 mm
Unterlegscheiben
- 4 × 5/16 Zoll Unterlegscheibe
- 4 × M3 Unterlegscheiben
Schritt 2: 3D-Druck


- Dateien von Thingiverse herunterladen
- 3D-Modelle in Cura oder einem anderen Slicer öffnen
- 75 % Infill bei allen Teilen (70–100 % funktioniert ebenfalls)
- Alle Teile mit 0,10–0,20 mm Schichthöhe drucken
- Mit PLA drucken
- Supports beim Penholder, Slider, X_Support_L und X_Support_R verwenden
- Hinweis: Das längste Teil dauerte ca. 10 Std., das kürzeste 30 Minuten
- PLA ist für dieses Design geeignet. Ich drucke bei 200 °C auf BuildTak. Keine der Teile benötigen Rafts oder Brims. Ich empfehle Supports nur für den Stift-Halter und die Z-Achsen-Endplatte, die aufrecht steht.
Schritt 3: X-Achse zusammenbauen


Denken Sie daran, dass Sie (2) 350 mm und (2) 450 mm lange Linearschienen benötigen.
- Nehmen Sie die (2) 450 mm Linearschienen und stecken Sie sie in eines der X-Support-Teile
- Sie müssen eventuell eine Rundfeile verwenden, um die Löcher zu glätten, in die Sie sie einsetzen
- Sie können auch einen Gummihammer verwenden, um die Stangen einzusetzen
Nehmen Sie nun die Gewindestange und stecken Sie sie in das untere Loch. Führen Sie eine 5/16 Zoll Unterlegscheibe und 5/16 Zoll Mutter auf beiden Seiten des X-Support-Teils auf.
Schritt 4: X-Achse Lager zusammenbauen


- Drücken Sie die LM8UU Lager in ihre Position in der oberen und unteren Clamshell (oben und unten nehmen je 4 Lager auf)
- Nehmen Sie (4) 624zz Lager und drücken Sie sie durch die 3D-gedruckten Umlenkrollen. Das 5. Lager heben Sie für die Y-Achse auf
X-Achse (Wagen) zusammenbauen
- Holen Sie (4) M3-0,5 × 20 mm Schrauben, (4) M3 Muttern, (4) M3 Unterlegscheiben und (4) 624zz Lager mit eingebauten Umlenkrollen
- Nehmen Sie eine Schraube, führen Sie eine Unterlegscheibe hindurch, die auf dem Lager aufliegt. Die Mutter wird unten am Wagen sitzen und das Lager sichern
X-Achse (X-Support) zusammenbauen
- Schieben Sie die Clamshell durch die 450 mm (X-Achse) Linearschienen
- Verwenden Sie wieder einen Gummihammer, um den letzten X-Support auf den Linearschienen zu befestigen
- Stellen Sie sicher, dass die Stangen auf beiden Seiten gleichmäßig herausragen
- Schieben Sie das andere Ende der Gewindestange durch das Loch im X-Support
- Setzen Sie das letzte Set Muttern und Unterlegscheiben auf, um den X-Support zu fixieren
- Da die X-Achse nun komplett ist, können Sie (2) Phillips M3-0,5 × 16 mm Schrauben pro X-Support verwenden, um die Linearschienen am Verrutschen zu hindern
Schritt 5: Y-Achse zusammenbauen


Y-Back
- Nehmen Sie die (2) 350 mm Linearschienen und stecken Sie sie in das Y-Back-Teil mit einem Gummihammer
- Holen Sie (1) M4-0,5 × 35 Schraube, (1) M4 Mutter und das 5. 624zz Lager
- Holen Sie (2) M3-0,5 × 16 Schrauben, um die Linearschienen zu sichern
- Schieben Sie das Lager beim Einführen der Schraube durch das Y-Back-Teil ein
Y-Front
- Schieben Sie die Linearschienen/Y-Back-Teil durch die LM8UU Lager und befestigen Sie das Y-Front-Teil mit einem Gummihammer
Schritt 6: X-Y-Achse (Riemen) zusammenbauen


- Verwenden Sie eine Spitzzange, um den GT2-Riemen leichter durch die Clamshell zu führen
- Nehmen Sie die beiden Enden des Riemens und schieben Sie sie durch die „Zähne“ am Base Slider
- Der Riemen sollte straff und nicht locker sein
- Beachten Sie: Sobald der GT2-Riemen montiert ist, ist es normal, dass sich die Clamshell nicht leicht bewegen lässt
Schritt 7: Z-Achse zusammenbauen


- Holen Sie (2) 3 mm Linearschienen und folgende 3D-gedruckte Teile (Slider, Pen Holder, Base Slide, 3MM Metric Thumb Screw)
- Holen Sie (1) Inbus M3-0,5 × 20 mm Schraube und den Metric Thumb Screw und drücken Sie sie zusammen. Verwenden Sie Sekundenkleber, um sie zu verbinden
- Holen Sie (3) M3-0,5 × 16 mm Schrauben, um den Base Slide am Y-Front-Teil zu sichern. Sie benötigen evtl. (3) M3-0,5 Muttern, um ihn zu fixieren
- Drücken Sie Slider und Pen Holder zusammen zu einem Teil
- Nehmen Sie nun diesen neuen Teil und die (2) 3 mm Linearschienen und schieben Sie die Stangen durch die Löcher. Platzieren Sie eine kleine Feder dazwischen, damit etwas Druck den Slider anhebt. Sie müssen die Feder evtl. kürzen, bis ein ausreichender Druck auf dem Slider lastet
Schritt 8: Elektronik


ELEKTRONIK
Ich empfehle Arduino Uno CNC Shield.
Bereit für Ihre gesamte Schaltung:
- 4 Stk. A4988 Schrittmotortreiber
- Erweiterungsplatine A4988 Treiber
- Arduino UNO – Zuerst Kühlkörper auf A4988 Treiber kleben
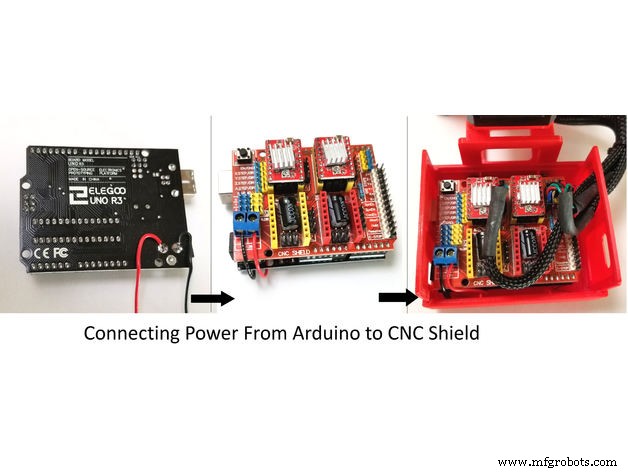
4 Stk. A4988 Schrittmotortreiber auf Erweiterungsplatine A4988 Treibermodul stecken, dann Arduino mit Erweiterungsplatine verbinden und alle Verkabelungen anschließen. Das Shield hat auch eine eingebaute Microstepping-Steuerung – statt Voll- oder Halbschritten wie bei großen CNC-Maschinen können wir die Motoren um 1/16 oder 1/32 eines Schritts bewegen, um maximale Präzision zu erreichen. Allerdings verbrauchen die Motoren mehr Strom: sie werden schneller heiß.
Für Microstepping-Modi verbinden Sie einige der Mode-Pins kurz. Verschiedene Kombinationen geben unterschiedliche Auflösungen. Sehen Sie sich die Tabelle für die möglichen Konfigurationen an. Wenn das Shield programmiert ist, fügen Sie die A4988-Treiber hinzu und verdrahten Sie den Rest der Elektronik.
Um die Spulen der Schrittmotoren zu finden, verwenden Sie ein Multimeter. Wenn zwischen zwei Drähten Widerstand besteht, haben Sie eine Spule. Im Schaltplan werden die Spulen durch zwei Drähte derselben Farbe dargestellt.
Schritt 9: Software


Software-Kette:
- Inkscape – Grafikdesign-Software (zeichnen oder Grafiken importieren)
- Inkscape MI GRBL Extension – wandelt Grafiken in G-Code um
- Universal G Code Sender – sendet G-Code an den Roboter für Zeichenbewegungen
- GRBL – Arduino-Firmware (auf Arduino Uno geflasht)
Links:
- Arduino: arduino.cc
- Universal G-code Sender: winder.github.io
- Inkscape: inkscape.org
- 4xiDraw & km laser: Google Drive
- Processing: processing.org
- Drawing to G-code Processing: Google Drive
- Video für vollständiges Setup ansehen
Schritt 10: Zeichnungsmaschine bei der Arbeit
Die Maschine schreibt und zeichnet präzise auf Papier oder andere flache Oberflächen.
Code
- grbl code
grbl code
/***********************************************************************
 This sketch compiles and uploads Grbl to your 328p-based Arduino!
 To use:
 - First make sure you have imported Grbl source code into your Arduino IDE.
   There are details on our Github website on how to do this.
 - Select your Arduino Board and Serial Port in the Tools drop-down menu.
 NOTE: Grbl only officially supports 328p-based Arduinos, like the Uno.
       Using other boards will likely not work!
 - Then just click 'Upload'. That's it!
 For advanced users:
 If you'd like to see what else Grbl can do, there are some additional
 options for customization and features you can enable or disable.
 Navigate your file system to where the Arduino IDE has stored the Grbl
 source code files, open the 'config.h' file in your favorite text editor.
 Inside are dozens of feature descriptions and #defines.
 Simply comment or uncomment the #defines or alter their assigned values,
 save your changes, and then click 'Upload' here.
 Copyright (c) 2015 Sungeun K. Jeon
 Released under the MIT-license. See license.txt for details.
 ***********************************************************************/
#include <grbl.h> // Do not alter this file!
Schaltpläne
Herstellungsprozess
- Autonomer Linienfolger-Roboter mit Arduino UNO
- Umfassendes Arduino-Trainingskit mit Mega 2560, Sensoren, Motoren & Custom PCB
- Autonomer Hausassistent-Roboter bauen: Komplette Teileliste & Setup-Anleitung
- Eine voll funktionsfähige CNC-Maschine mit Arduino Nano R3 bauen
- DIY Roboterarm mit Gestensteuerung (Hand-Tracking) – Arduino & 3D-Druck
- Fortgeschrittenes Heimüberwachungssystem mit Arduino Mega und IoT-Sensoren
- DIY Mini-Oszilloskop mit Arduino Nano bauen – Schritt-für-Schritt-Anleitung
- Portables RFID-Türschloss mit Arduino bauen – Schritt-für-Schritt-Anleitung
- DIY Arduino Greifautomat – Eigener Arcade-Spielautomat bauen
- Arduino-CNC-Plotter selbst bauen: Schritt-für-Schritt-Anleitung für eine Zeichenmaschine