



Multifunktionalen Arduino-Funksender selbst bauen: Schritt-für-Schritt-Anleitung
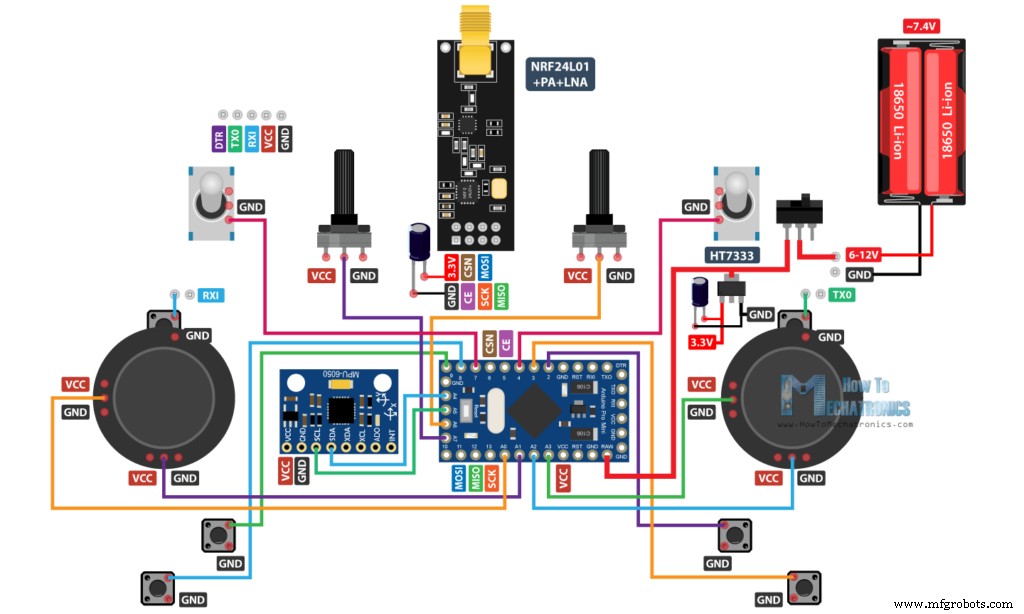
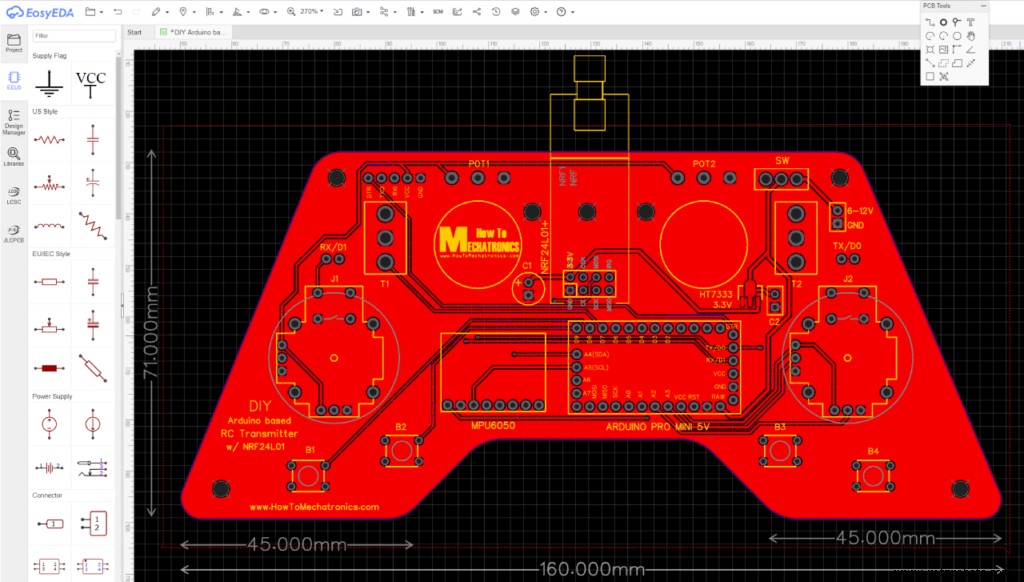
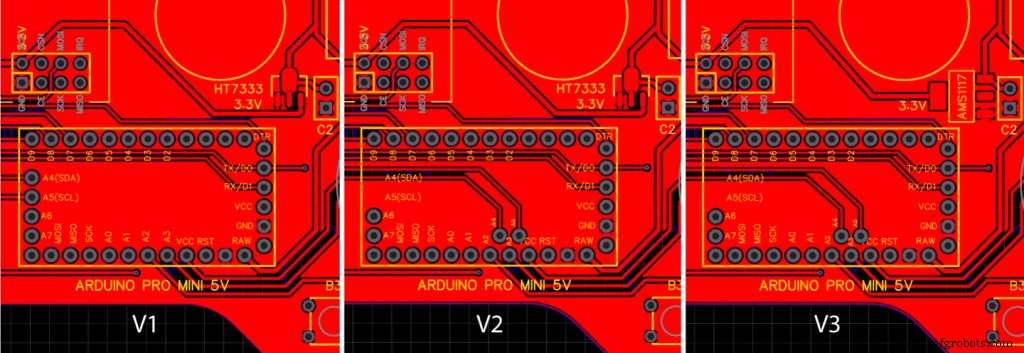
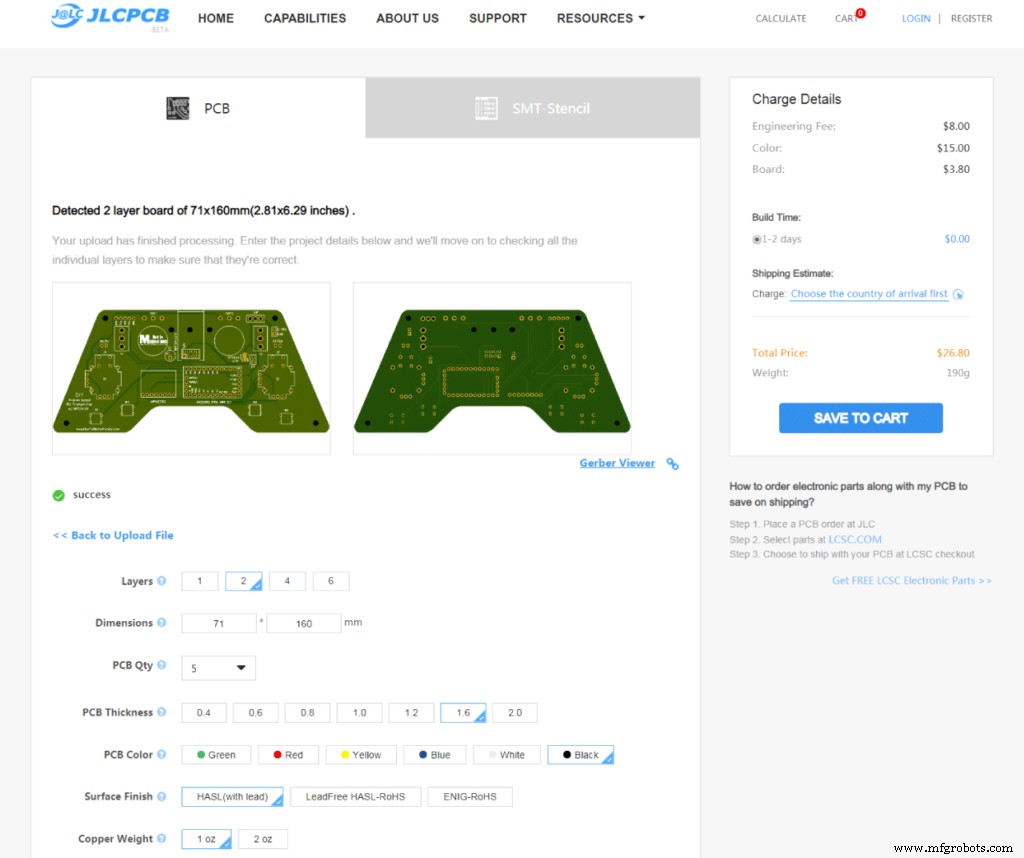
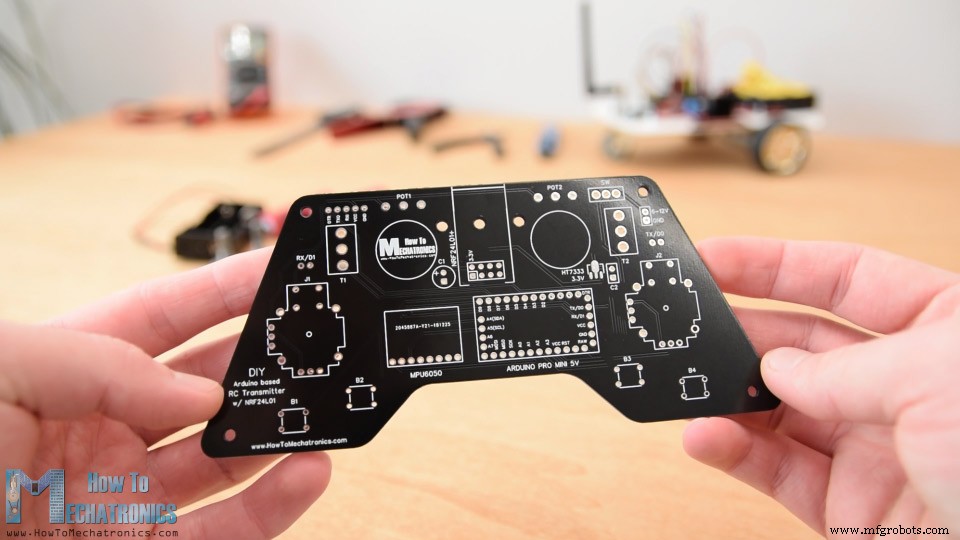
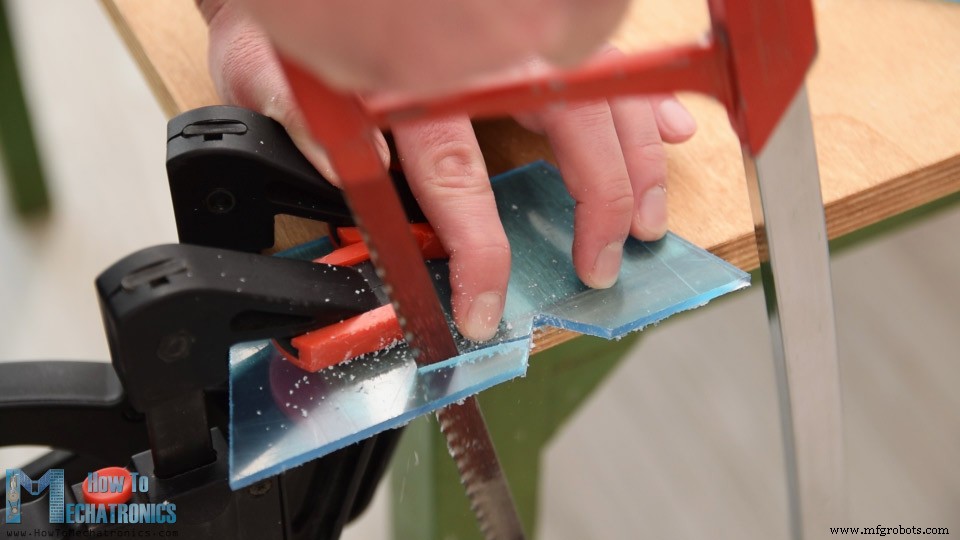
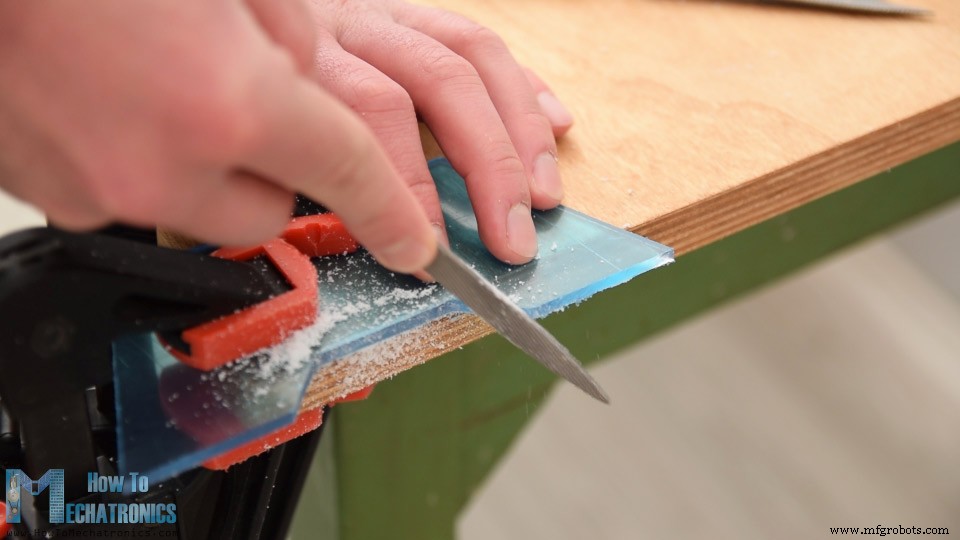
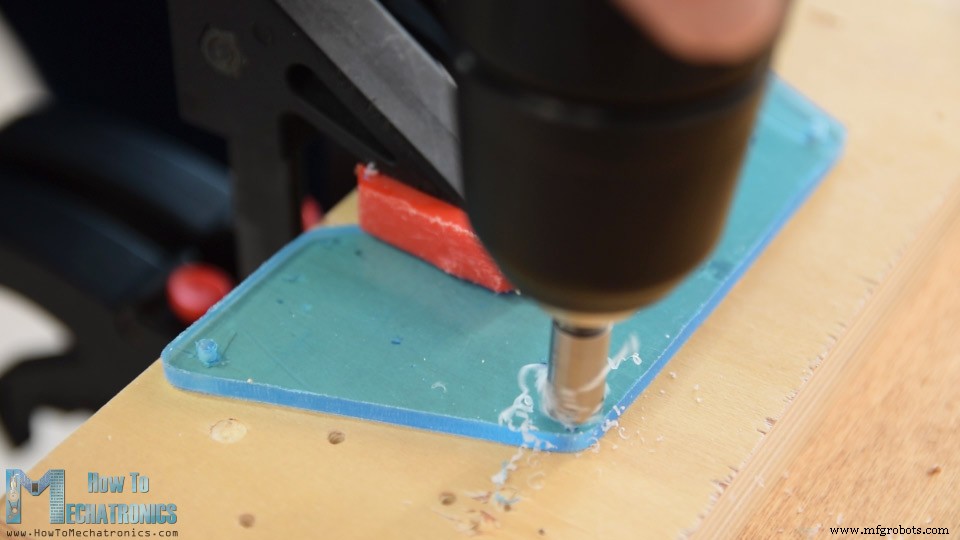
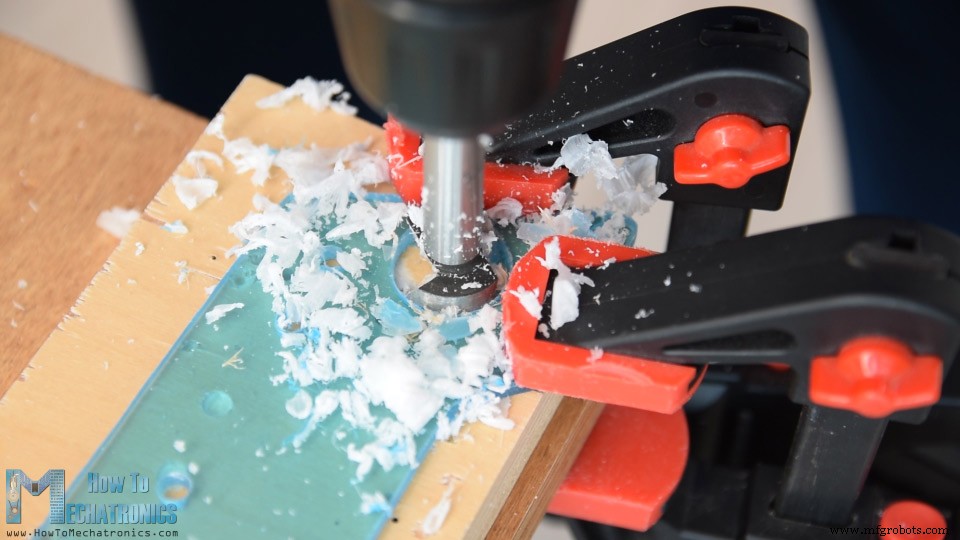
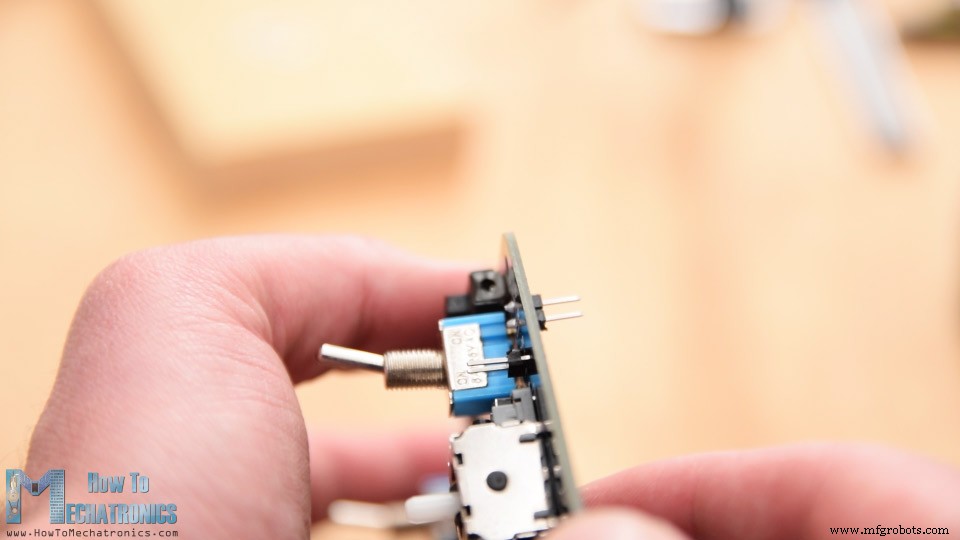
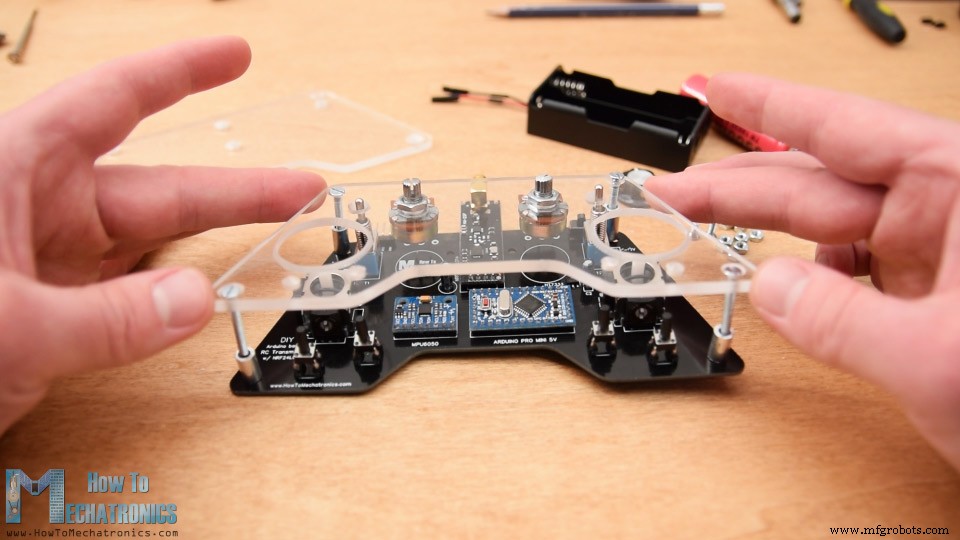
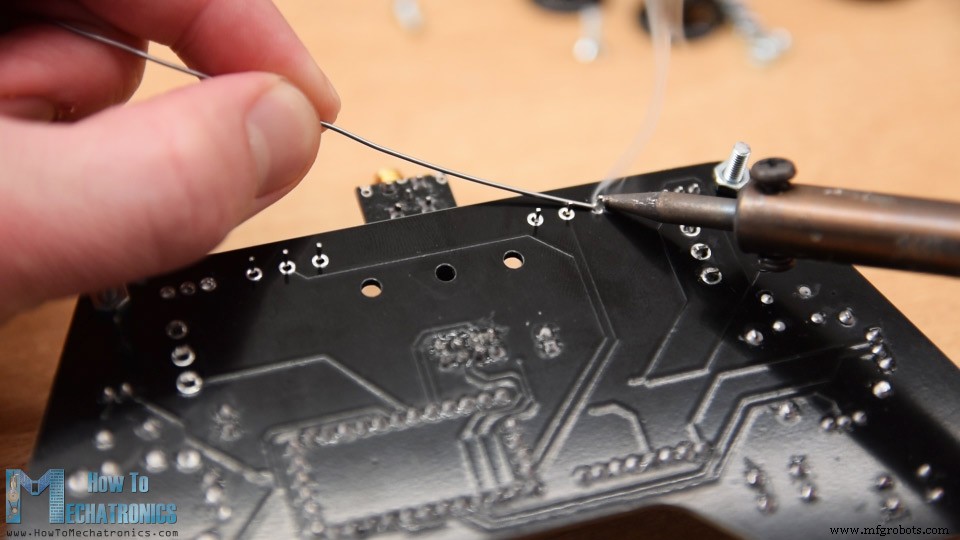
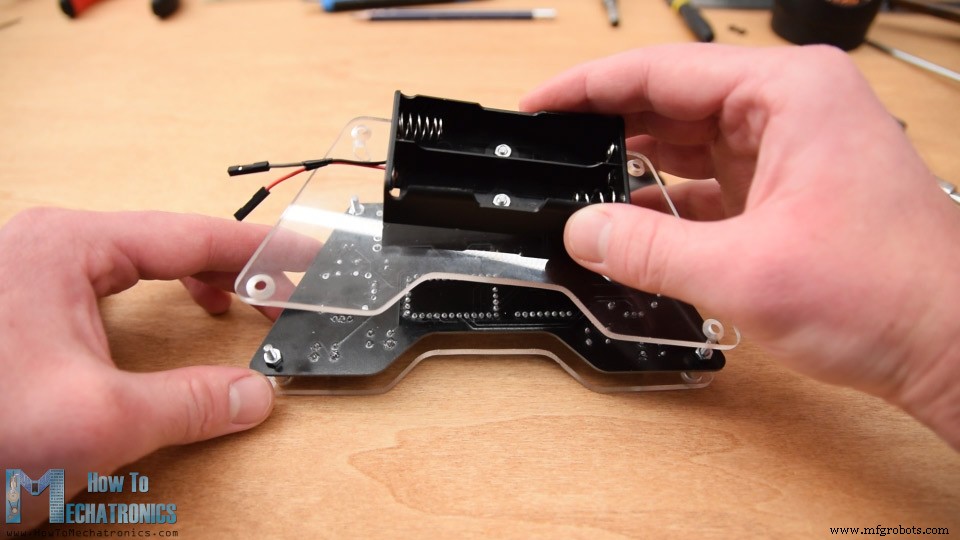
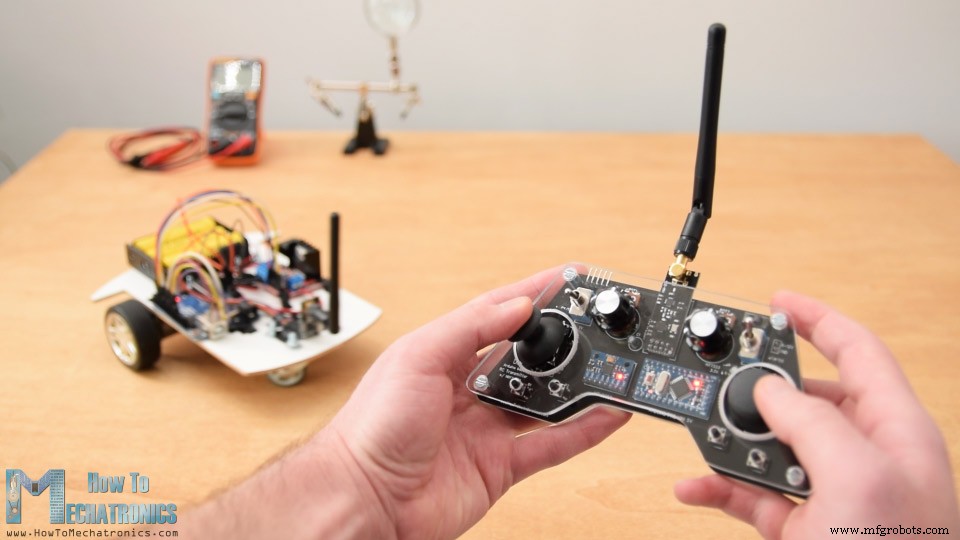
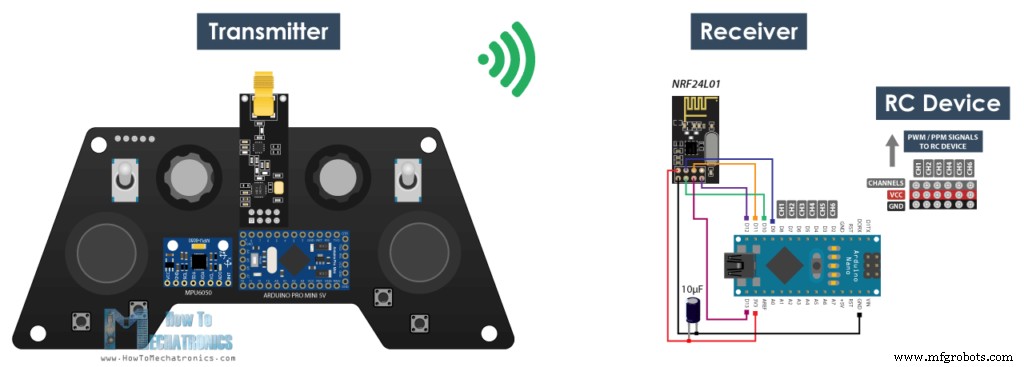
In diesem Tutorial lernen Sie, wie Sie einen DIY-Arduino-Funksender bauen. Da ich für meine Projekte häufig eine kabellose Steuerung benötige, habe ich diesen multifunktionalen Funkcontroller entwickelt, der für fast jede Anwendung geeignet ist. Sie können das folgende Video ansehen oder die schriftliche Anleitung unten lesen. Mit diesem Sender kann ich jedes Arduino-Projekt mit nur geringfügigen Anpassungen auf der Empfängerseite kabellos steuern. Er eignet sich auch als kommerzieller RC-Sender für ferngesteuerte Spielzeuge, Autos, Drohnen usw. Dazu wird lediglich ein einfacher Arduino-Empfänger benötigt, der die entsprechenden Signale für die Steuerung dieser Geräte erzeugt. In diesem Video erkläre ich die Funktionsweise anhand von Beispielen: Steuerung eines Arduino-Roboterautos, des Arduino-Ameisen-Roboters aus meinem vorherigen Video sowie die Steuerung eines bürstenlosen DC-Motors mit ESC und Servomotoren. Die Funkkommunikation basiert auf dem NRF24L01-Transceiver-Modul, das bei Verwendung einer verstärkten Antenne eine stabile Reichweite von bis zu 700 Metern im Freien erreicht. Der Sender verfügt über 14 Kanäle: 6 analoge und 8 digitale Eingänge. Ausgestattet ist er mit zwei Joysticks, zwei Potentiometern, zwei Kippschaltern, sechs Tastern sowie einer internen Messeinheit (IMU) bestehend aus Beschleunigungs- und Gyroskop-Sensor (MPU6050), die eine Steuerung durch Neigen oder Bewegen des Controllers ermöglicht. Beginnen wir mit dem Schaltplan. Das Herzstück ist ein Arduino Pro Mini, der über zwei LiPo-Akkus (ca. 7,4 V) versorgt wird. Diese können direkt an den RAW-Pin des Pro Mini angeschlossen werden, da dessen Spannungsregler die Spannung auf 5 V reduziert. Beachten Sie, dass es zwei Versionen des Arduino Pro Mini gibt: eine für 5 V und eine für 3,3 V Betriebsspannung. Das NRF24L01-Modul benötigt zwingend 3,3 V, idealerweise aus einer dedizierten Quelle. Daher kommt ein 3,3-V-Spannungsregler zum Einsatz, der die 7,4 V der Akkus auf 3,3 V wandelt. Ein Entkopplungskondensator direkt am Modul sorgt für stabile Spannung und damit zuverlässige Funkkommunikation. Die Kommunikation mit dem Arduino erfolgt per SPI-Protokoll, das MPU6050-Modul nutzt I2C. Die benötigten Komponenten finden Sie in den Links unten: Da alle analogen und digitalen Pins des Arduino Pro Mini belegt sind, wäre eine Verkabelung mit Jumper-Wires sehr unübersichtlich. Deshalb habe ich eine benutzerdefinierte PCB mit der kostenlosen Online-Software EasyEDA entworfen. Beim Design habe ich auf Ergonomie geachtet: Der Controller liegt gut in beiden Händen, alle Bedienelemente sind fingerfreundlich erreichbar. Die Kanten sind abgerundet, 3-mm-Bohrungen ermöglichen eine spätere Montage. Die Programmier-Pins (RX/TX) sind auf der Oberseite platziert für einfachen Zugriff. Da RX/TX für die Joystick-Taster genutzt werden, müssen sie beim Hochladen des Sketches getrennt sein – dafür sorgen zwei Jumper-Brücken. Wichtig: Stellen Sie sicher, dass Ihr Arduino Pro Mini zur PCB-Version passt, oder passen Sie das PCB-Design entsprechend an. Unten ein Vergleich der drei Versionen je nach Arduino und Spannungsregler. Hier finden Sie die Projektdateien des PCB-Designs (drei Versionen in separaten Tabs). Nach Fertigstellung habe ich die für die Fertigung benötigten Gerber-Dateien generiert. Die PCB wurde bei JLCPCB bestellt (Sponsor dieses Videos). Nach Upload der Gerber-Datei kann man das PCB im Viewer prüfen. Ich wählte schwarze PCB-Farbe. Der Preis ist sehr günstig: Bei der ersten Bestellung gibt es bis zu 10 PCBs für nur 2 $. Das Ergebnis ist hervorragend – die schwarze PCB sieht toll aus, die Qualität ist top und entspricht exakt dem Design. Zuerst löte ich die Stiftleisten des Arduino Pro Mini. Ein Trick: Stecken Sie sie in ein Breadboard, damit sie beim Löten fest sitzen. Der Pro Mini hat auch seitliche Pins, deren Position je nach Hersteller variieren kann. Bei meinem Modell benötige ich je Seite 5 Pins, ein GND-Pin bleibt frei, da darunter Leiterbahnen verlaufen. Ich löte den Pro Mini direkt auf die PCB und kürze die Pins. Daneben kommt das MPU6050-Modul. Dann folgen der 3,3-V-Regler mit Kondensator, ein weiterer Kondensator am NRF24L01-Modul (alle drei Modul-Versionen sind nutzbar), die Programmier-Pins, RX/TX-Pins, Spannungsversorgungs-Pins und der Power-Schalter. Für die Potentiometer mussten die Pins mit Stiftleisten verlängert werden. Die Knöpfe wurden zuvor gekürzt, damit Kappen passen. Die Potentiometer werden erst später endgültig verlötet. Danach werden die zwei Kippschalter und zwei Joysticks eingelötet. Zum Schluss die vier Taster – auch ihre Pins wurden mit Stiftleisten verlängert. Die PCB ist fertig. Für das Gehäuse wählte ich transparentes Acryl, damit die PCB sichtbar bleibt. Ich verwendete 4 mm dickes transparentes Acryl (mit Schutzfolie, daher bläulich). Die Idee: Zwei Platten in PCB-Form, eine oben, eine unten, verschraubt. Ich markierte die PCB-Kontur und sägte das Acryl mit einer Metallsäge aus. Mit einer Feile wurden die Kanten nachbearbeitet – beide Platten passen perfekt. Dann markierte ich die Öffnungen für die Bauteile: 3-mm-Bohrer für die vier Montagelöcher (mit Senkungen für bündige Schrauben), 6-mm-Bohrer für Kippschalter und Potentiometer, 25-mm-Forstnerbohrer für die Joysticks. Wieder nachfeilen. Hinweis: Die Stiftleiste für die Stromversorgung wurde verkehrt herum eingelötet, damit sie von der Rückseite (Batterieseite) erreichbar ist. Nun das Gehäuse montieren: Schutzfolie abziehen (sehr befriedigend!). Zuerst die Potentiometer auf der Oberplatte befestigen, 3-mm-Schrauben einsetzen und 11-mm-Distanzringe auflegen. Dann Oberplatte und PCB mit Schrauben verbinden. Jetzt werden die Potentiometer endgültig verlötet, da ihre genaue Höhe nun feststeht. Auf der Rückplatte wird der Batteriehalter mit zwei Schrauben befestigt. Schließlich wird die Rückplatte mit den vier Montageschrauben an der PCB fixiert. Zum Abschluss: Batteriekabel an die Strom-Pins anschließen, Knöpfe auf Potentiometer und Joysticks aufstecken, Antenne am NRF24L01 montieren. Fertig ist der DIY-Arduino-RC-Sender. Fehlt nur noch die Programmierung. Für den Pro Mini benötigt man einen USB-zu-Serial-UART-Adapter, der an den Programmier-Header (oben am Controller) angeschlossen wird. In der Arduino IDE: Board „Arduino Pro or Pro Mini“, passender Prozessor, Port und Programmer „USBasp“ auswählen. Nun kann der Code hochgeladen werden. Erklärung des Sender-Codes: Zuerst werden die Bibliotheken SPI, RF24 (für Funk) und Wire (I2C für MPU6050) eingebunden. Dann Definition der digitalen Eingänge, Variablen, Radio-Objekt und Kommunikationsadresse. Dann wird eine Struktur für die 14 Eingangswerte definiert. Die maximale Größe beträgt 32 Bytes (NRF24L01 Pufferlimit). Im Setup wird der MPU6050 initialisiert und optional der IMU-Fehler berechnet (für korrekte Winkelwerte). Details zu MEMS-Sensoren finden Sie in meinem separaten Tutorial. Ein dediziertes MPU6050-Tutorial folgt. Dann Funk initialisieren, interne Pull-Up-Widerstände für alle digitalen Eingänge aktivieren und Standardwerte setzen. Im Loop werden alle analogen Eingänge eingelesen und von 0–1023 auf 0–255 (Byte) gemappt. Digitale Eingänge einlesen (wegen Pull-Ups: 0 = gedrückt). Mit Falls Kippschalter 1 aktiv (LOW), werden statt Joystick 1 die IMU-Winkelwerte verwendet. Die Winkelwerte (-90° bis +90°) werden auf 0–255 gemappt wie die Joystick-Werte. Das war der Kern des Sender-Codes. Unten finden Sie den kompletten Code. Ein einfacher Empfänger mit Arduino und NRF24L01. Hier der Schaltplan (beliebiges Arduino-Board möglich). Ein einfacher Empfänger-Code, der die Daten empfängt und auf dem Serial Monitor ausgibt. Wichtig: Gleiche Funk-Einstellungen wie Sender, Modul als Empfänger per Im Loop prüft Damit kann diese Empfangsmethode für jedes Arduino-Projekt genutzt werden. Beispiel: Steuerung des Arduino-Roboterautos aus einem früheren Video. Als Update habe ich einen dedizierten Arduino-RC-Empfänger entwickelt – wieder auf Pro Mini Basis, mit fertigen Servo-/ESC-Anschlüssen auf kompakter PCB. Code: Bibliotheken, Struktur, Funk wie oben. Im Loop eingehende Daten lesen und Joystick-1-Werte für Fahrsteuerung nutzen. Gleiches Prinzip: Daten empfangen, entsprechende Funktionen ausführen (vorwärts, links, rechts, beißen, angreifen...). Für kommerzielle RC-Geräte werden Servos oder bürstenlose Motoren (ESC) angesteuert. Nach Empfang der Daten: Servo-Library für 0–180°, ESC per 50 Hz PWM (1000–2000 µs Duty Cycle) für Drehzahlsteuerung. Hinweis: Man kann keinen Standard-RC-Empfänger mit diesem NRF24L01 2,4-GHz-System koppeln. Man muss einen eigenen Empfänger (Arduino + NRF24L01) bauen, der die passenden PWM/PPM-Signale erzeugt. Das war's. Ich hoffe, Sie haben Spaß gehabt und etwas gelernt. Fragen gerne in den Kommentaren. Schauen Sie auch in meine Arduino-Projektsammlung.Überblick
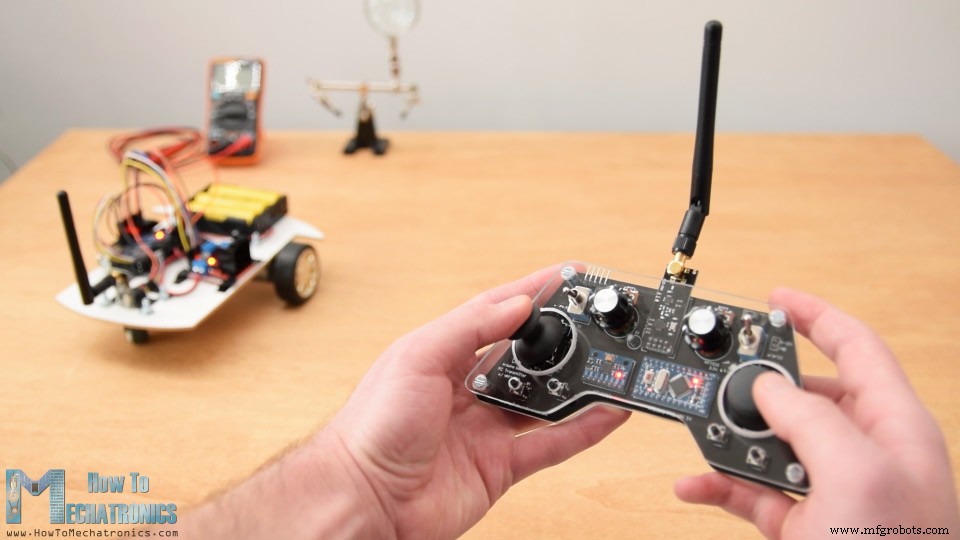
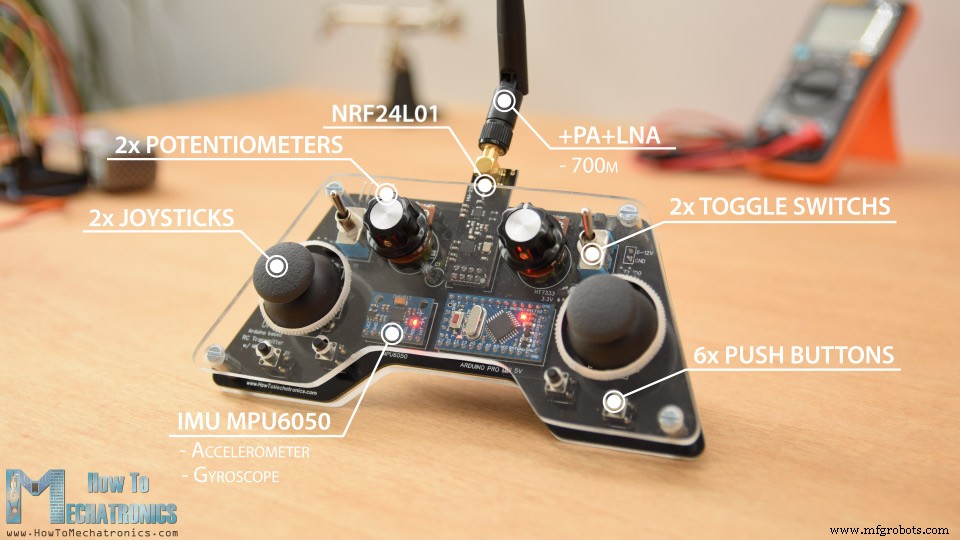
Schaltplan des Arduino-RC-Senders
PCB-Design
PCB bestücken
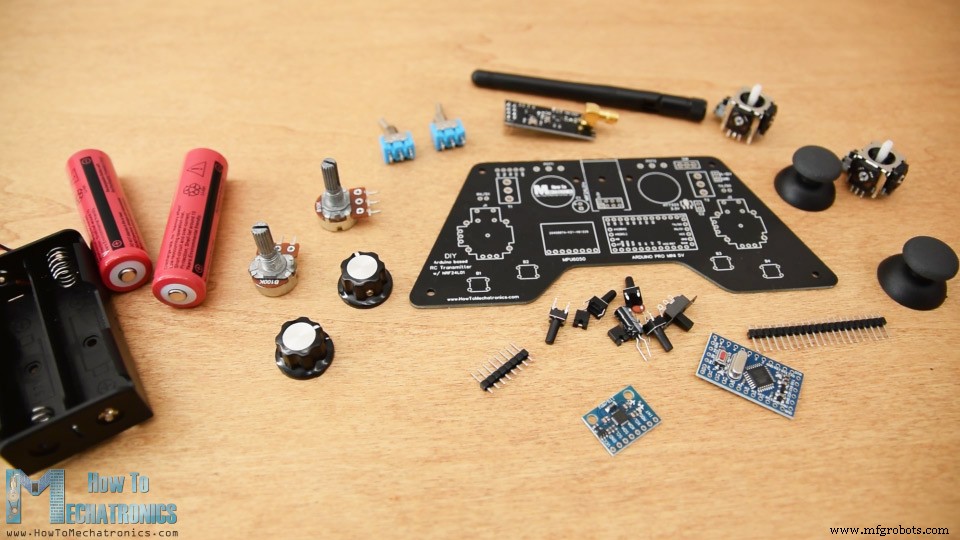
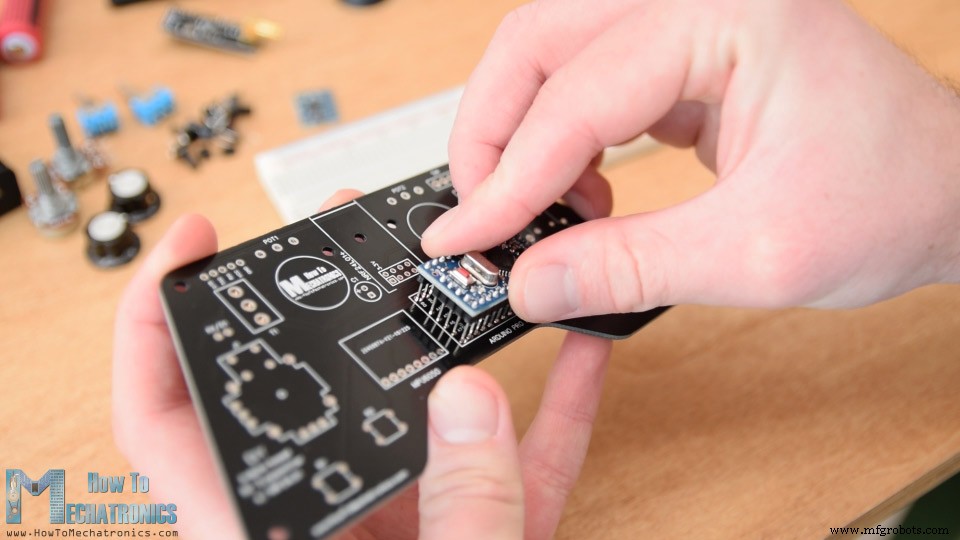
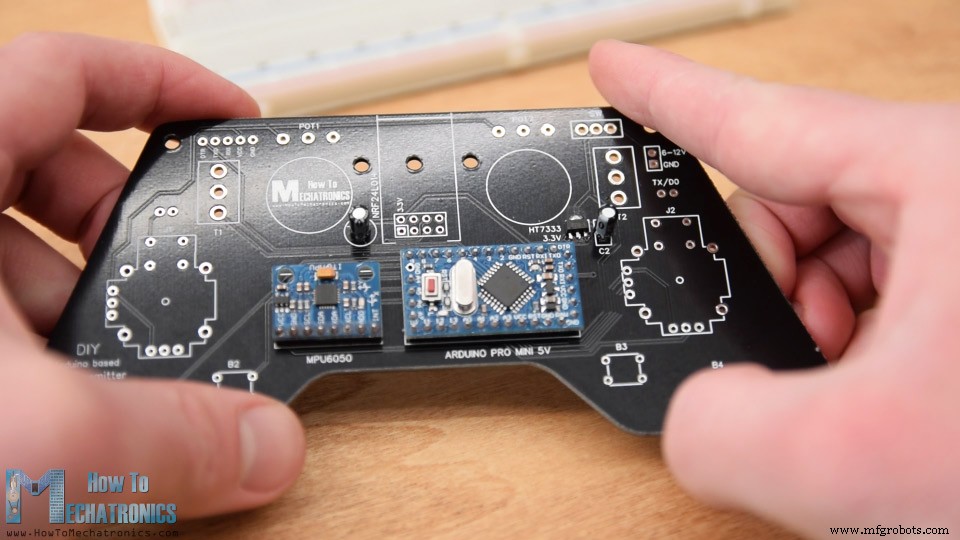
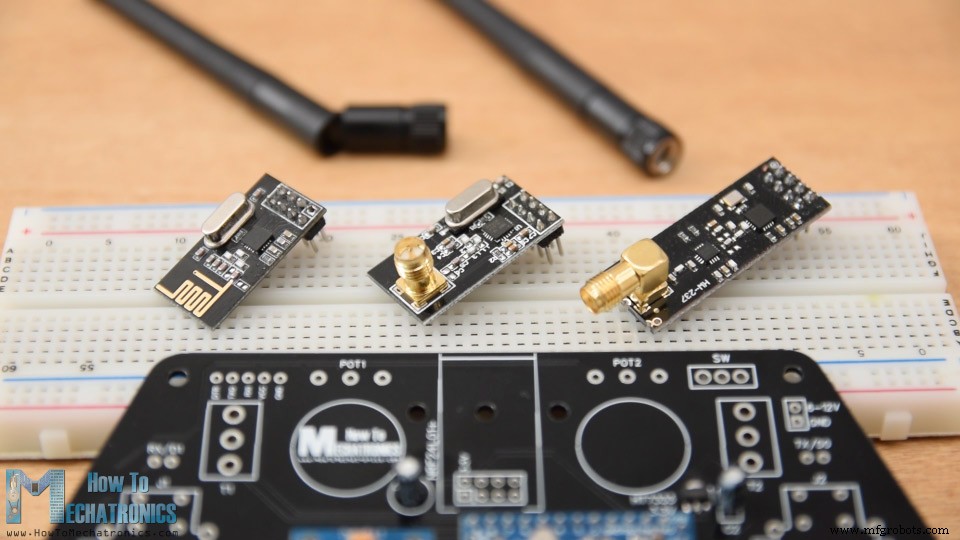
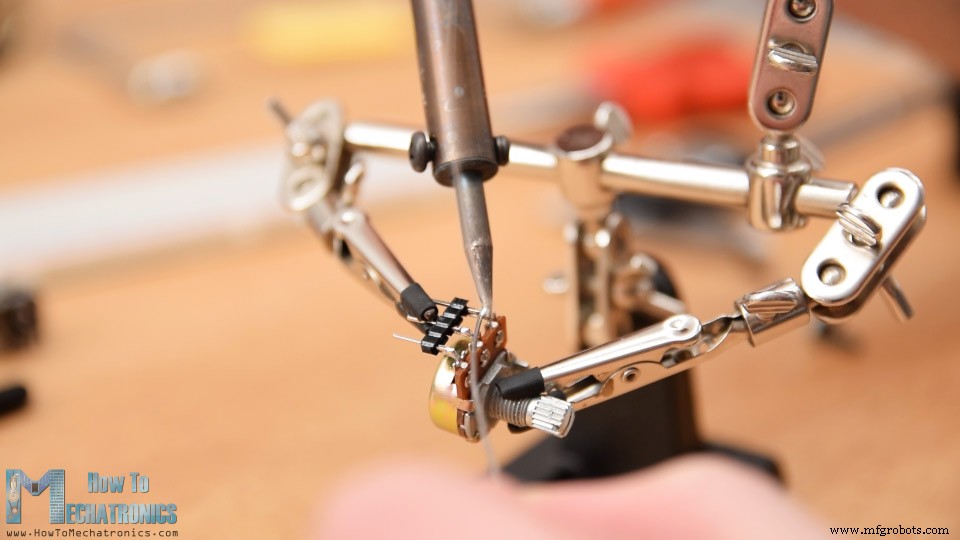
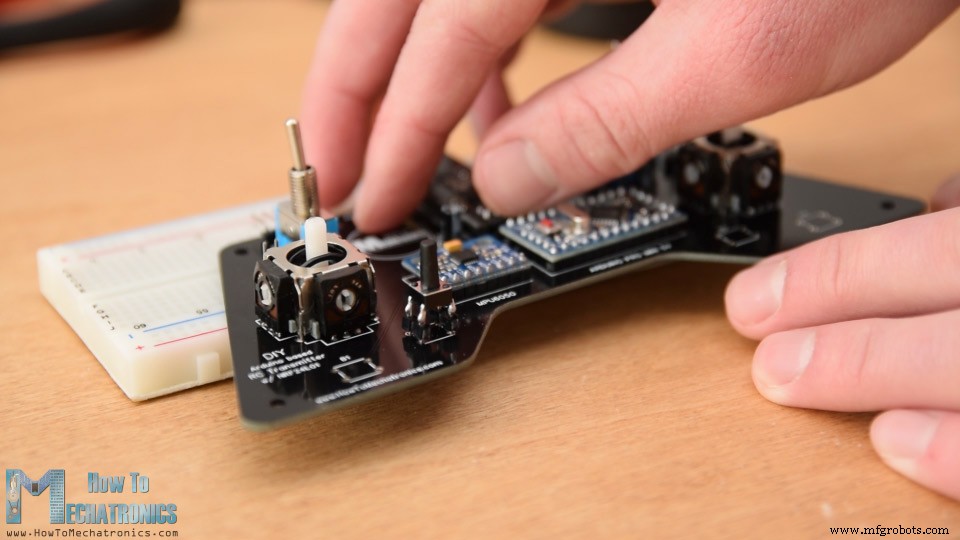
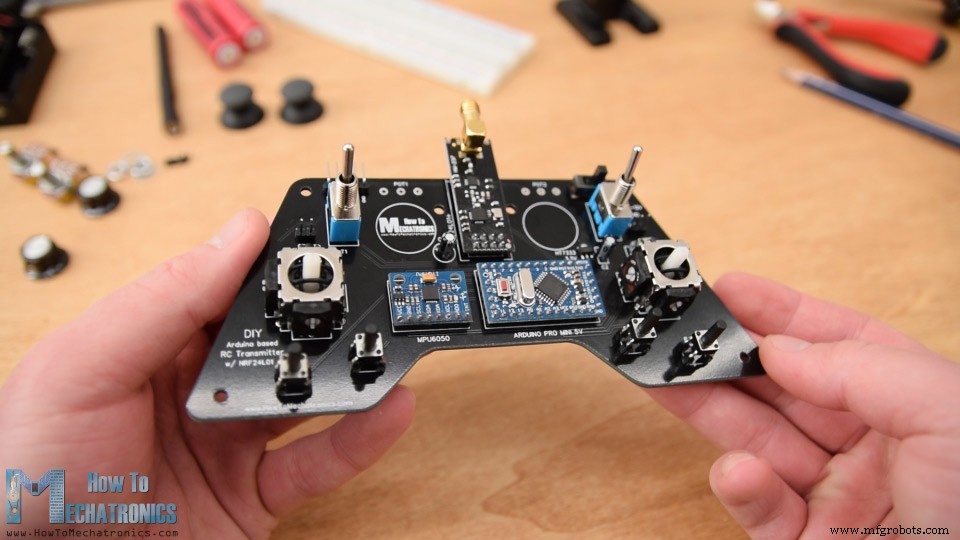
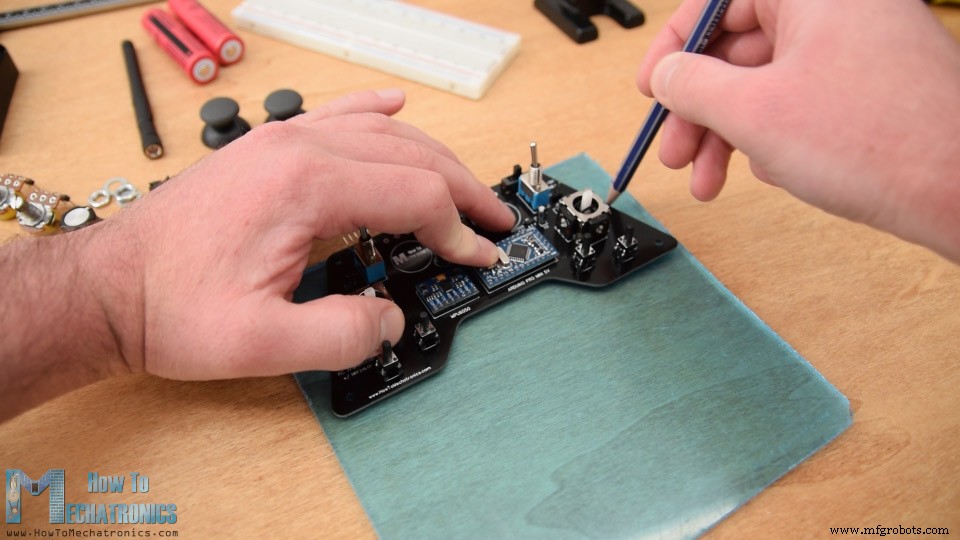
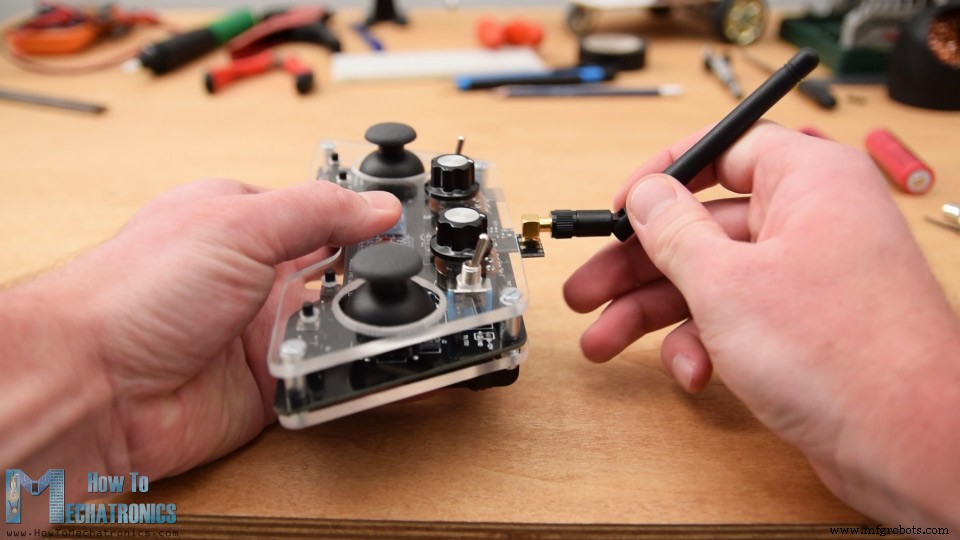
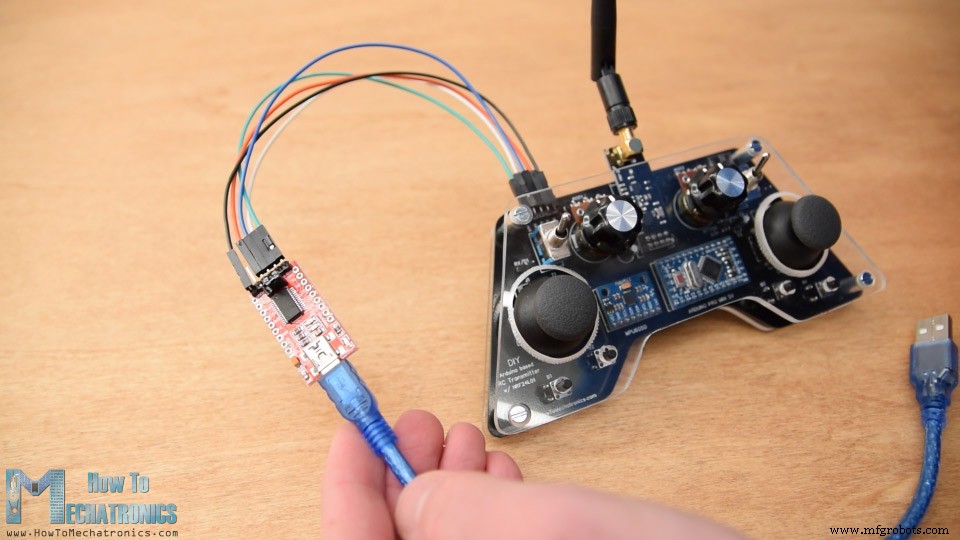
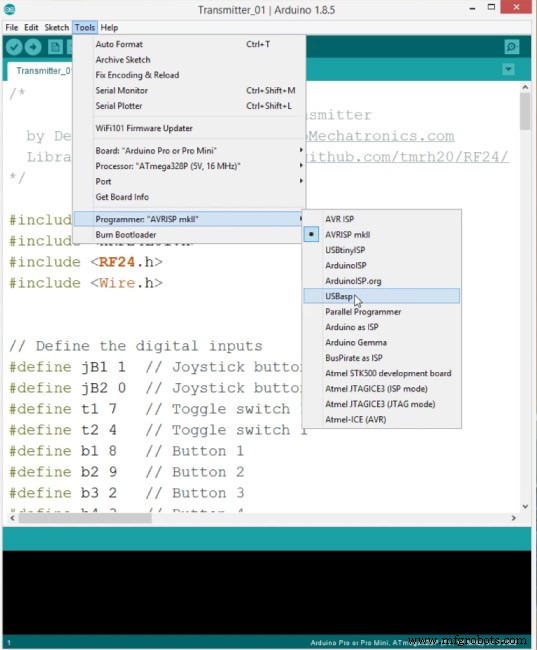
DIY Arduino RC-Sender Code
#include <SPI.h>
#include <nRF24L01.h>
#include <RF24.h>
#include <Wire.h>

// Digitale Eingänge definieren
#define jB1 1 // Joystick-Taster 1
#define jB2 0 // Joystick-Taster 2
#define t1 7  // Kippschalter 1
#define t2 4  // Kippschalter 2
#define b1 8  // Taster 1
#define b2 9  // Taster 2
#define b3 2  // Taster 3
#define b4 3  // Taster 4

const int MPU = 0x68; // MPU6050 I2C-Adresse
float AccX, AccY, AccZ;
float GyroX, GyroY, GyroZ;
float accAngleX, accAngleY, gyroAngleX, gyroAngleY;
float angleX, angleY;
float AccErrorX, AccErrorY, GyroErrorX, GyroErrorY;
float elapsedTime, currentTime, previousTime;
int c = 0;

RF24 radio(5, 6); // nRF24L01 (CE, CSN)
const byte address[6] = "00001"; // Adresse// Maximal 32 Bytes - NRF24L01 Pufferlimit
struct Data_Package {
byte j1PotX; byte j1PotY; byte j1Button;
byte j2PotX; byte j2PotY; byte j2Button;
byte pot1; byte pot2;
byte tSwitch1; byte tSwitch2;
byte button1; byte button2; byte button3; byte button4;
};
Data_Package data;void initialize_MPU6050() {
Wire.begin();
Wire.beginTransmission(MPU);
Wire.write(0x6B); Wire.write(0x00); // Reset
Wire.endTransmission(true);
// Beschleunigungsmesser konfigurieren (+/- 8g)
Wire.beginTransmission(MPU);
Wire.write(0x1C); Wire.write(0x10);
Wire.endTransmission(true);
// Gyroskop konfigurieren (1000 dps)
Wire.beginTransmission(MPU);
Wire.write(0x1B); Wire.write(0x10);
Wire.endTransmission(true);
}// Funk initialisieren
radio.begin();
radio.openWritingPipe(address);
radio.setAutoAck(false);
radio.setDataRate(RF24_250KBPS);
radio.setPALevel(RF24_PA_LOW);
// Interne Pull-Ups aktivieren
pinMode(jB1, INPUT_PULLUP); pinMode(jB2, INPUT_PULLUP);
pinMode(t1, INPUT_PULLUP); pinMode(t2, INPUT_PULLUP);
pinMode(b1, INPUT_PULLUP); pinMode(b2, INPUT_PULLUP);
pinMode(b3, INPUT_PULLUP); pinMode(b4, INPUT_PULLUP);// Analogeingänge lesen und auf Byte mappen
data.j1PotX = map(analogRead(A1), 0, 1023, 0, 255);
data.j1PotY = map(analogRead(A0), 0, 1023, 0, 255);
data.j2PotX = map(analogRead(A2), 0, 1023, 0, 255);
data.j2PotY = map(analogRead(A3), 0, 1023, 0, 255);
data.pot1 = map(analogRead(A7), 0, 1023, 0, 255);
data.pot2 = map(analogRead(A6), 0, 1023, 0, 255);// Digitaleingänge lesen
data.j1Button = digitalRead(jB1);
data.j2Button = digitalRead(jB2);
data.tSwitch2 = digitalRead(t2);
data.button1 = digitalRead(b1);
data.button2 = digitalRead(b2);
data.button3 = digitalRead(b3);
data.button4 = digitalRead(b4);radio.write() werden alle 14 Kanäle an den Empfänger gesendet.// Gesamtes Datenpaket senden
radio.write(&data, sizeof(Data_Package));if (digitalRead(t1) == 0) {
read_IMU(); // MPU6050 statt Joystick 1 für Links/Rechts, Vorwärts/Rückwärts
}// Winkelwerte auf 0-255 mappen
data.j1PotX = map(angleX, -90, +90, 255, 0);
data.j1PotY = map(angleY, -90, +90, 0, 255);/* DIY Arduino RC Transmitter by Dejan Nedelkovski, www.HowToMechatronics.com
Library: TMRh20/RF24, https://github.com/tmrh20/RF24/ */
#include <SPI.h>
#include <nRF24L01.h>
#include <RF24.h>
#include <Wire.h>
// ... (vollständiger Code wie im Original, hier gekürzt für Übersicht) ...
Empfänger-Code
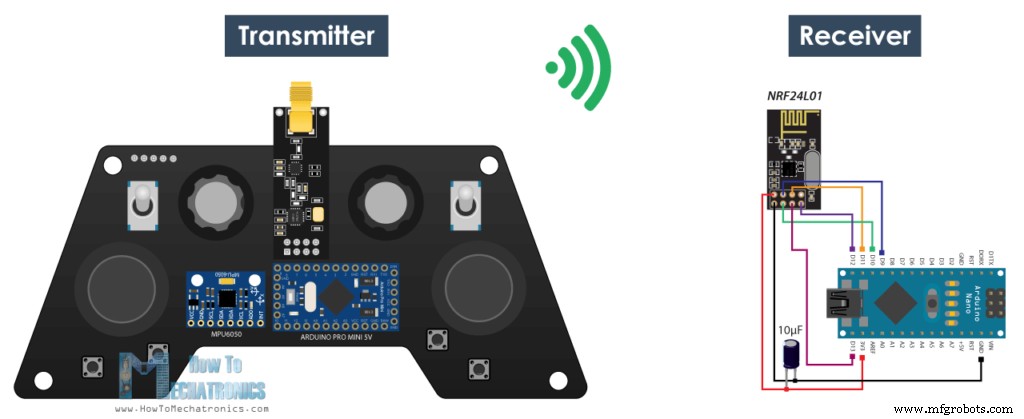
radio.startListening()./* DIY Arduino RC Transmitter Project == Receiver Code ==
by Dejan Nedelkovski, www.HowToMechatronics.com
Library: TMRh20/RF24 */
#include <SPI.h>
#include <nRF24L01.h>
#include <RF24.h>
RF24 radio(10, 9);
const byte address[6] = "00001";
unsigned long lastReceiveTime = 0, currentTime = 0;
struct Data_Package { /* gleiche Struktur wie Sender */ };
Data_Package data;
void setup() {
Serial.begin(9600);
radio.begin(); radio.openReadingPipe(0, address);
radio.setAutoAck(false); radio.setDataRate(RF24_250KBPS);
radio.setPALevel(RF24_PA_LOW); radio.startListening();
resetData();
}
void loop() {
if (radio.available()) {
radio.read(&data, sizeof(Data_Package));
lastReceiveTime = millis();
}
currentTime = millis();
if (currentTime - lastReceiveTime > 1000) resetData(); // Verbindung verloren
// Seriell ausgeben...
}
void resetData() { /* Standardwerte setzen */ }available() auf eingehende Daten. Werden keine Daten für über 1 Sekunde empfangen, werden Variablen auf Standardwerte zurückgesetzt (Sicherheit, z. B. Drohne nicht unkontrolliert weiterfliegen lassen).Arduino-Roboterauto per RC-Sender steuern
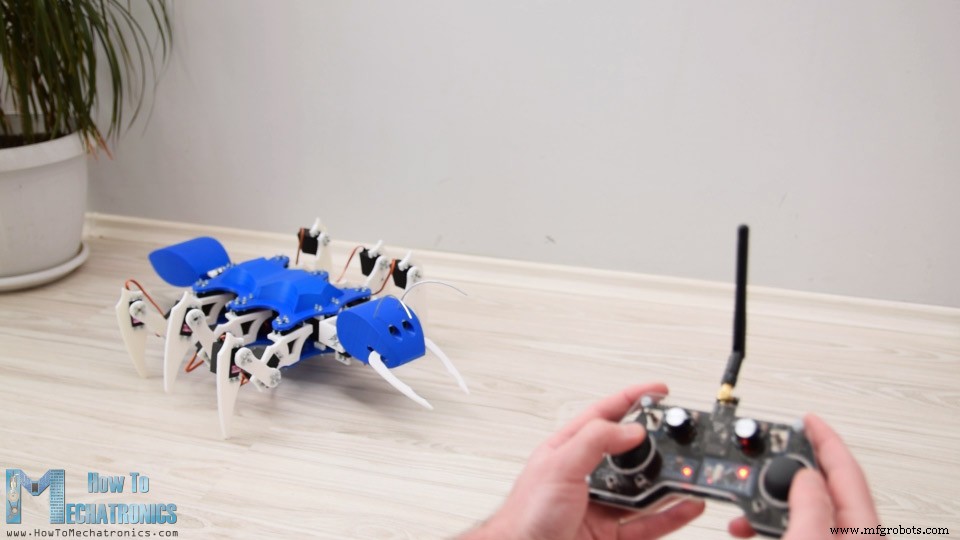
Arduino-Ameisen-Roboter (Hexapod) per RC-Sender steuern
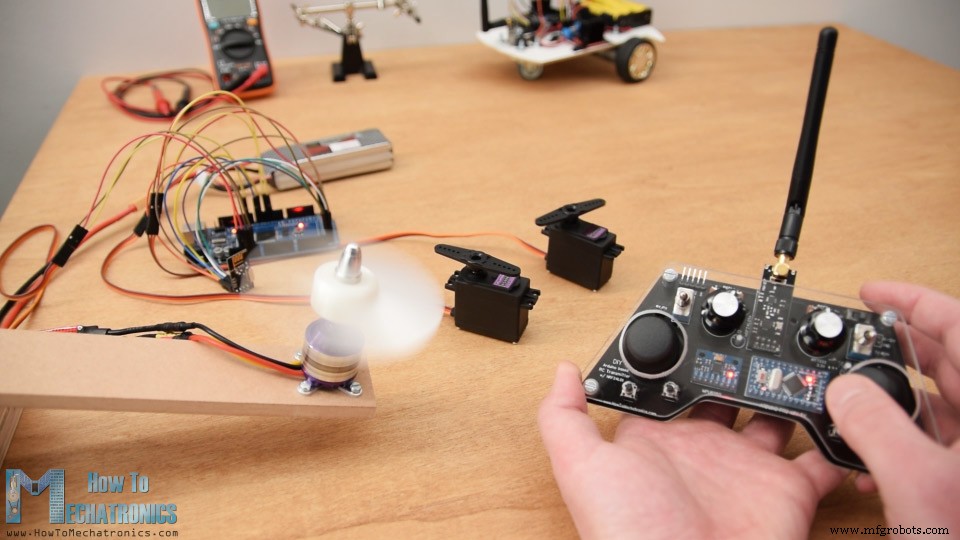
ESC und Servo per RC-Sender steuern
/* Receiver Code - ESC und Servo Steuerung */
#include <SPI.h> #include <nRF24L01.h> #include <RF24.h> #include <Servo.h>
// ... (vollständiger Code wie im Original) ...
Herstellungsprozess
- Das Kazoo: Vom antiken Mirliton zum modernen Kunststoffspielzeug – Geschichte, Fertigung & Zukunft
- Eigenen LUMAZOID bauen: DIY Arduino Musik-Visualisierer
- DIY Hausaufgaben-Schreibmaschine zu Hause bauen
- Intelligentes Voltmeter mit Arduino & Smartphone bauen – Einfaches DIY-Projekt
- Kompakte Wetterstation: Arduino Nano & ESP8266 mit BMP280 Barometrischem Sensor & OLED/Nokia LCD Display
- DIY VR-Skateboard mit Arduino, Google Cardboard und Bluetooth bauen
- DIY Radionik EMR-Behandlungsgerät mit Arduino Nano – Kritische Betrachtung
- DIY 2D-Motion-Rennsimulator mit Arduino Nano & SG90 Servos
- Portables RFID-Türschloss mit Arduino bauen – Schritt-für-Schritt-Anleitung
- DIY 3-Achsen CNC-Fräse (VMC): Präzisions-Fräsmaschine selbst bauen