



UV-Desinfektionsroboter mit Arduino Mega: Fernsteuerbares Keimtötungssystem
Komponenten und Materialien
| Arduino Mega 2560 | × | 1 |
| FPV Kamera | × | 1 |
| FPV Video Sender | × | 1 |
| FPV Video Empfänger | × | 1 |
| TFT Farbmonitor | × | 1 |
| 4-Kanal RC-Fernsteuerung | × | 1 |
| 30W DC Getriebemotor | × | 2 |
| VNH5019 Dual Motortreiber | × | 1 |
Benötigte Werkzeuge
- Bohrmaschine, Schraubenzieher
Über dieses Projekt
Einführung in den Roboter
Der Ultraviolett-Keimtötungsroboter (UV-Roboter) ist ein teleoperierter Roboter mit UV-Lichtsystem. Das System besteht aus einem fahrbaren Roboterfahrzeug und einer Bodenstation (GCS – Ground Control Station). Der Bediener steuert den Roboter per Joystick der GCS, während er das Kamerabild des Roboters beobachtet.
Der Roboter desinfiziert und tötet Krankheiten, Viren, Bakterien und andere schädliche Mikroorganismen durch UV-Licht, indem er deren DNS-Struktur zerstört. Mehrere Länder testen solche Roboter erfolgreich zur Desinfektion von Krankenhäusern, öffentlichen Verkehrsmitteln, Büros und anderen öffentlichen Orten. Wir haben diesen UV-Roboter kosteneffizient umgesetzt, um die Desinfektion für öffentliche Bereiche zugänglich zu machen.
Warum keine Desinfektionsflüssigkeiten?
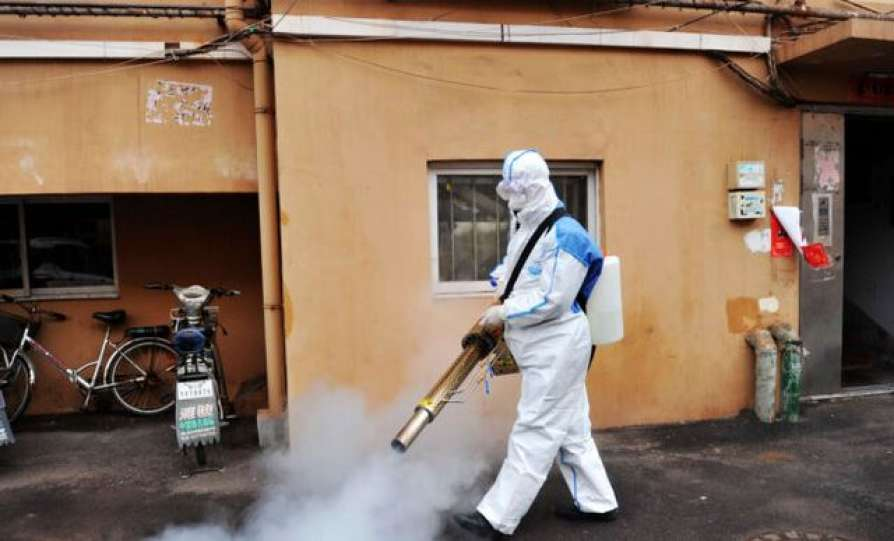
Die gängigste Methode ist das Sprühen von 70%igen Alkohollösungen. Die WHO warnte kürzlich: Regelmäßiger Einsatz in öffentlichen Räumen ist schädlich – Atemwegsreizungen, Hautirritationen, Umweltungleichgewichte. Dazu kommen hohe Material- und Personalkosten täglich.
Vorteile des UV-Roboters
- Einmalige Anschaffungskosten (kein Nachfüllen von Alkohol/Chlor).
- Desinfiziert Oberflächen, Schutzanzüge, Masken, medizinische Geräte.
- Reduziert Desinfektionszeit um ~60% vs. Flüssigverfahren (keine Trocknungszeit bei Textilien).
- Einsetzbar in Umgebungen mit Elektronik.
- Ein Bediener deckt große Flächen ab (kein Team nötig wie beim Sprühen).
- Nachweislich 99,997% Desinfektionsrate in Zusammenarbeit mit einem mikrobiologischen Labor einer lokalen Universität (Details im letzten Abschnitt).
Ultraviolette Keimtötungsbestrahlung (UVGI)

UVGI nutzt kurzwelliges UV-C-Licht (100–280 nm, primär 254 nm) zur Inaktivierung von Mikroorganismen durch Zerstörung von Nukleinsäuren und DNS-Struktur. Niederdruck-Quecksilberlampen und UV-C-LEDs sind gängige Quellen.
Jeder Mikroorganismus benötigt eine andere UV-Dosis. Für Viren (inkl. SARS-CoV-2) wird die Dosis in "Joule pro Quadratmeter/zentimeter" angegeben, Lampenhersteller geben Intensität in "µW/cm² bei 1m Abstand" an.
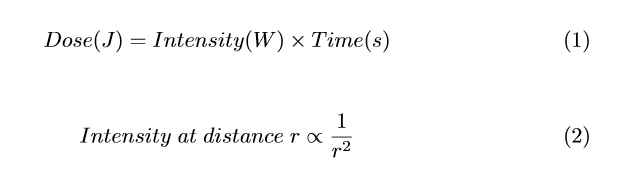
Gleichung 1: Dosis = Intensität × Zeit. Unterschiedliche Dosen durch Variation der Belichtungszeit bei gleicher Quelle.
Gleichung 2: Intensität sinkt mit dem Quadrat der Distanz zur Quelle.
Laut Wikipedia inaktivieren 8 mJ/cm² die meisten Viren.
Funktionsweise des Roboters
Das System ist komplexer durch Sicherheitsfeatures und Industriestandards. Drei Hauptkomponenten:
1. Bodenfahrzeug

Zwei Räder mit DC-Getriebemotoren (Differentialantrieb), zwei Lenkrollen vorne/hinten für Balance. Elektronik und 12V 35Ah Blei-Säure-Batterie im Inneren.

Arduino Mega via Spannungsregler (12V→5V) versorgt. 4-Kanal-RC-Empfänger (PWM) an Mega-Pins 18–21. Motoren über VNH5019 H-Brücke. Inverter zwischen UV-Lampen und Batterie, per Relais vom Arduino geschaltet.
2. UV-Lichtturm
6 Fluoreszenz-UV-Röhren (55W, 254nm, 890mm, 15mm Ø, 4-Pin) um einen Aluminiumzylinder (Reflektor) angeordnet. Alle Vorschaltgeräte (Elektronische Ballasts) im Zylinder. Oben: FPV-Kamera + Sender. Turm fest auf Fahrzeug montiert.

3. Bodenstation (GCS)

Bildschirm zeigt Kamerabild. Joystick für Fahrt. UV-Schalter für Licht ein/aus. Armschalter als Sicherheit: bei AUS alle Funktionen deaktiviert.
UV-Licht Stromversorgung

6 UV-Röhren: 55W, 254nm, 890mm, 15mm, 4-Pin. Elektronische Ballasts an den 4 Pins. Licht bei Spannungszufuhr.
*** UV-Licht schädigt Haut und Augen. Nicht lange exponieren. Durch Glas beobachten ist sicher – UV-C dringt nicht durch transparentes Glas. ***
FPV-Videosystem

FPV (First Person View) aus Drohnen-Technik: Kamera + Sender auf Robot, nur Stromanschluss nötig, sendet auf 5,8 GHz. GCS: LCD mit integriertem 5,8-GHz-Empfänger – zeigt Bild sofort nach Einschalten.
Bau des Bodenfahrzeugs
Hauptrahmen: 0,75" Stahlkastenprofile. Design anpassbar. Platz für 2 Motoren, 2 Lenkrollen, Batteriehalterung. Wir verkleideten mit Platten.

Motorleitungen an Motortreiber-Ausgänge. RC-Empfänger Kanäle 1–4 (PWM) an Arduino Pins 18–21:
- Ch 1 – UV-Schalter
- Ch 2 – Armschalter (Sicherheit)
- Ch 3 – Vorwärts/Rückwärts
- Ch 4 – Links/Rechts

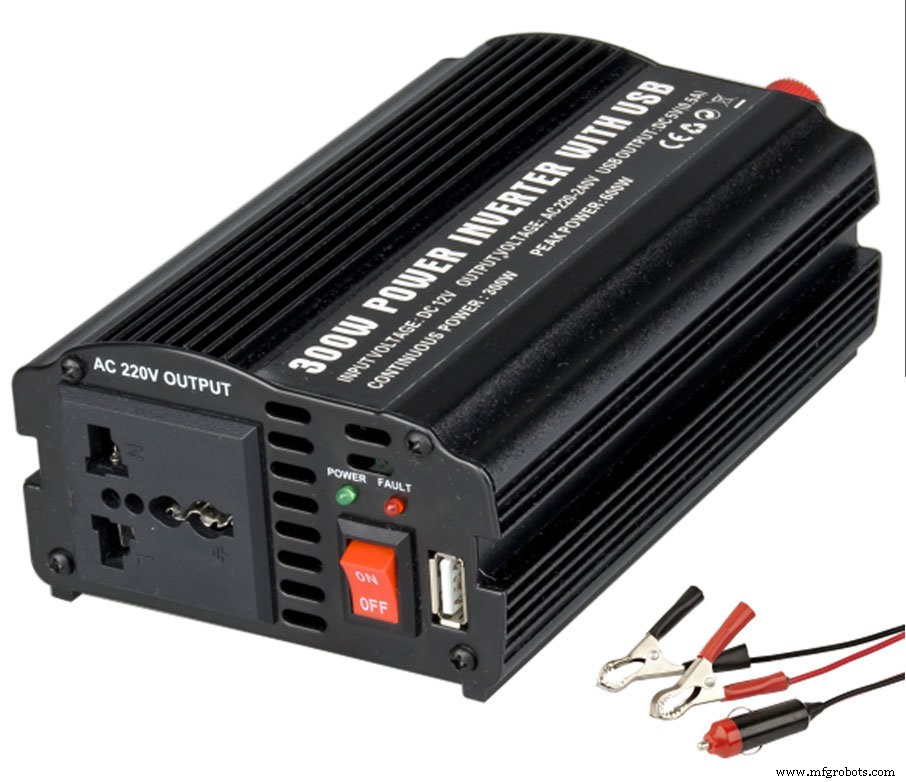
Motortreiber-Pins an Arduino 3–11. Inverter (12V DC → 230V AC) für UV-Lampen. Wir nutzten ein kommerzielles Gerät mit Ladefunktion (vereinfacht Laden an Steckdose). Modifizierter Sinus-Wechselrichter, ~70% Wirkungsgrad. Für 6×55W Ballasts bei 70% → ~470W, mit Sicherheitsmarge 1kW Gerät gekauft.
Batterie an 12V-Eingang, Ballasts an AC-Ausgang. Originaler Ein/Aus-Schalter entfernt, 3 Drähte (Common, Ground, Power-On) an Relais:
- Common → Common
- Ground → NC
- Power-On → NO
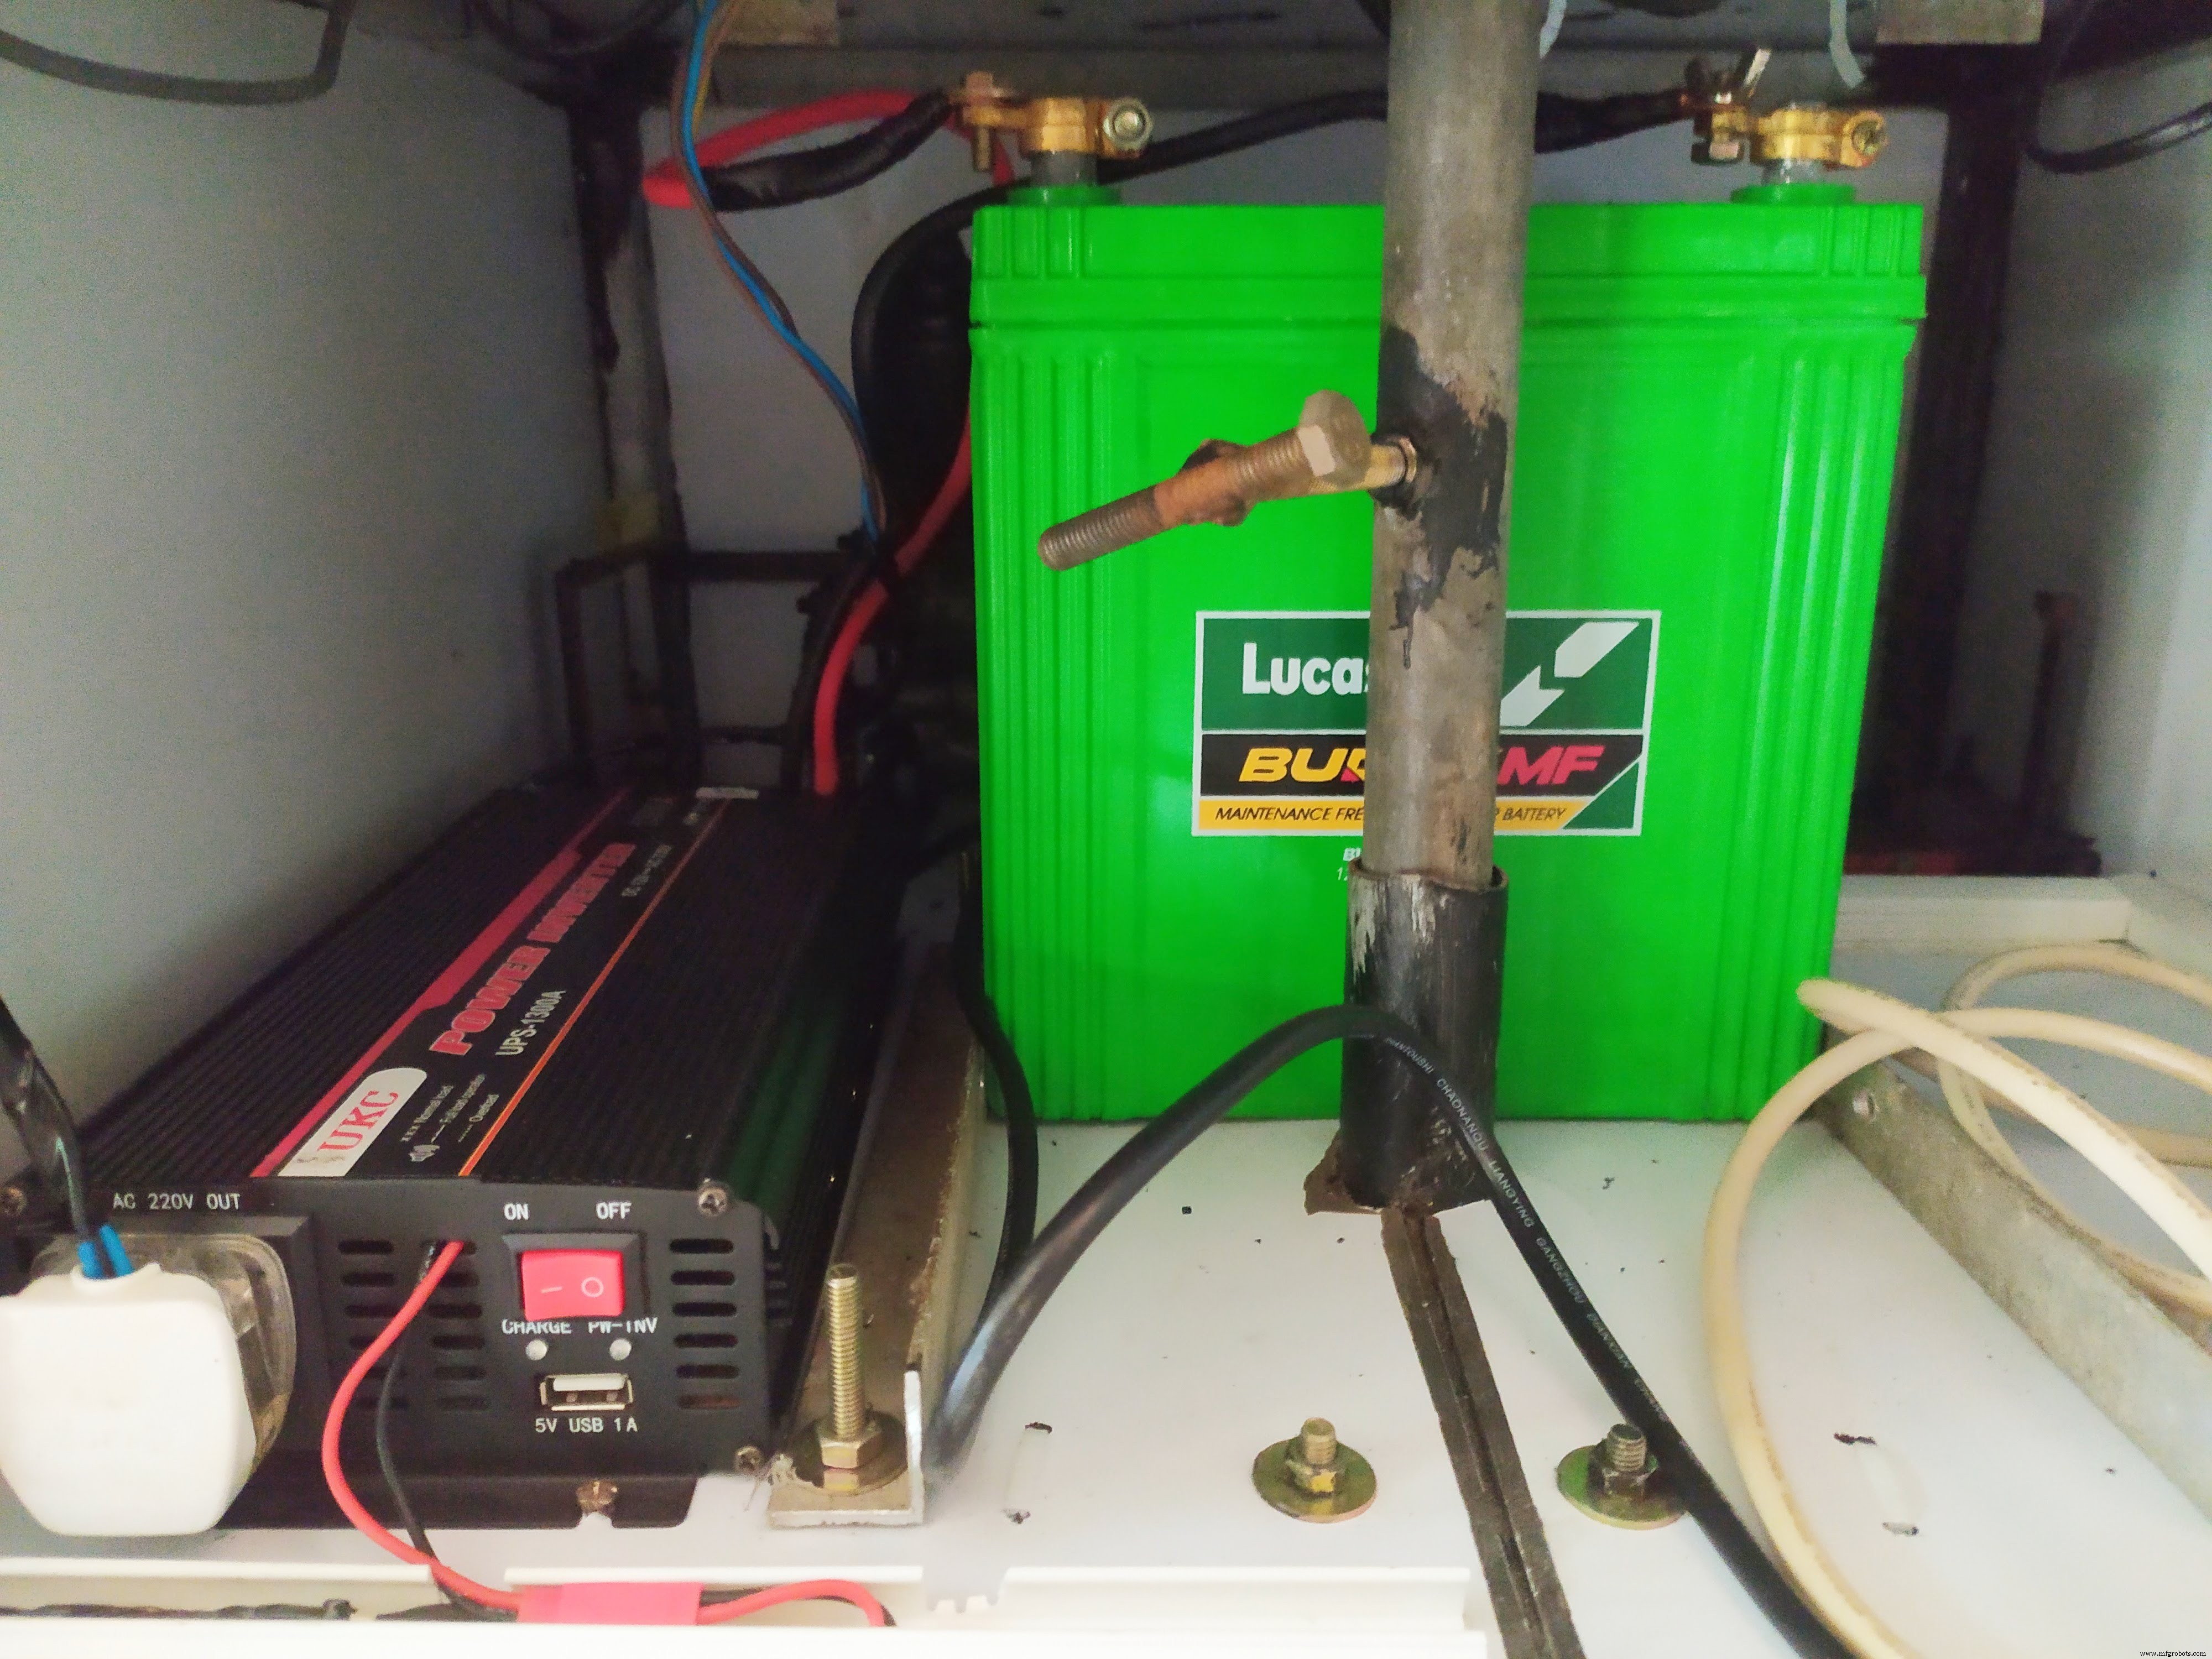
System-Ein-Schalter, UV-Ein-Schalter, Not-Aus – Industriestandards konform.
Bau des UV-Lichtturms
Mittelteil: Aluminiumblech zu Zylinder (15cm Ø) gerollt. Oben/unten kreisrunde Platten (30cm Ø) als Lampenhalter, 19mm Bohrungen für Röhren. Ballasts im Zylinder per Doppelklebeband fixiert.


FPV-Kamera oben montiert, Kabel durch Zylinder nach unten geführt.
Bau der Bodenstation (GCS)

Benötigt: 2,4GHz 4Ch Sender, FPV-Bildschirm, 2× Kippschalter, 1× Ein/Aus, 18650-Zellen, 3S BMS, 12V 5A Schaltnetzteil.
Sender: 2 Joysticks + Schalter. Wir nutzen nur einen Joystick (2 Potis) + 2 Kippschalter für 4 Kanäle. Ein Schalter = Armschalter, der andere = UV-Schalter. Status-LED als Batterieanzeige (rot = leer).


Stromversorgung: 3× 18650 in Serie = ~12V (3,7V/Zelle, max 4,2V). 9 Zellen (3S3P) für 3000mAh. BMS zum Schutz.

P+/P- an Sender & Bildschirm. SMPS auf 12,8V einstellen, an BMS P+/P- → lädt Akku beim Netzbetrieb.
Gehäuse nach Belieben gestalten.
Programmierung
RC-Kanäle (PWM) per Interrupt einlesen. PWM-Bibliothek genutzt:
PWM ch1(18); // Pin 18
PWM ch2(19); // Pin 19
PWM ch3(20); // Pin 20
PWM ch4(21); // Pin 21
Startsequenz: Batteriespannung prüfen, UV-Schalter muss AUS sein. Wartet bis beides OK.
battery_voltage_monitor();
while(batterylow) { battery_voltage_monitor(); low_battery_notification(); }
rc_read();
while(uv_pwm > switch_on_pwm) { rc_read(); uv_on_warning_at_startup(); }
Batterieüberwachung nur bei Stillstand (Spannungseinbruch bei Motorstart vermeidet Fehlalarm).
if (!robot_moving) battery_voltage_monitor();
Alle anderen Funktionen (Motortreiber, Summer, Relais) Standard. Siehe allgemeine Tutorials.
Bedienungsanleitung
Einschaltprozedur
GCS: 1. Hauptschalter EIN. 2. Armschalter & UV-Schalter AUS (unten).
Roboter: 1. Strom EIN. 2. Startton abwarten. 3. "System OK"-Ton abwarten.
Steuerung
- Armschalter EIN.
- Joystick → Roboter bewegt sich.
- UV-Schalter EIN → UV-Licht an. (Bei Armschalter AUS funktioniert UV-Schalter nicht).
Batterieanzeige
- Mindestens 4 Balken für Betrieb.
- Bei niedrigem Stand: Summer piept, letzte 2 Balken blinken.
Laden
- Roboter AUS.
- GCS AUS.
- Inverter an Steckdose (meist mit Ladeanzeige).
Allgemeine Hinweise & Sicherheit
1. Menschenbereiche
UV-Licht schädigt Augen/Haut. <3m Distanz, >60 Sek. Exposition → Augenschäden, Hautreizungen. UV dringt nicht durch Festkörper. Durch Glas beobachten ist sicher.
2. Empfindliche Materialien
Weichplastik (Spielzeug, Lebensmittelverpackungen) sehr UV-empfindlich. Nicht in Spielzeugläden/Supermärkten nutzen (Böden aber okay).
3. Krankenhäuser
Hochfrequente Oberflächen schnell desinfizierbar. Medizinprodukte in Hartplastik (bestrahlt bei Herstellung) meist unproblematisch. Medikamente: Wirkung ungeklärt. Edelstahl-Geräte & N95-Masken sterilisierbar.
4. Schattenbereiche
UV reflektiert wie sichtbares Licht. Nicht direkt beleuchtete Bereiche erhalten reflektierte Strahlung. Stark abgeschattete Zonen: keine effektive Desinfektion (gilt auch für Flüssigkeiten).
5. Sonstiges
UV erzeugt Ozon in geschlossenen Räumen bei Dauerbetrieb. Übung: 20 Min. lüften nach UV-Desinfektion.
Code & Schaltplan
Arduino Mega Code: GitHub Repository
Schaltplan (Fritzing): uv-x_Q9R5T59Q32.fzz
Herstellungsprozess
- Visionsbasierter Hindernis-vermeidender Mobiler Roboter auf Raspberry Pi
- Raspberry Pi Webcam-Roboter bauen – Schritt-für-Schritt Video-Streaming-Anleitung
- gatoBot: Web-gesteuerter Raspberry Pi Zero W Roboter mit Live-Videostreaming
- Recycling-Sortierroboter mit Google Coral Edge TPU
- Servogesteuerter Hindernisvermeidungs-Roboter: Bauen mit Arduino & HC-SR04
- Automatische Pflanzenbewässerung mit Arduino – Sorgenfrei in den Urlaub
- Arduino Licht & Sound: US-Nationalhymne mit LEDs
- Arduino Roboterarm per Android-App & Bluetooth steuern
- Roboter-In-Prozess-Profilierung: Präzise AD-Messung mit digitalen Mikrometern
- Yama Seiki GA-2000CR: Kompaktes Drehzentrum mit Roboterarm & Palettensystem