



Rocky Rover: Roboter mit PixyCam und Arduino 101 bauen
Komponenten und Materialien
| Arduino 101 (Intel Curie) | 1 |
| Adafruit Motor/Stepper Shield V2 | 1 |
| SparkFun Dagu DG102 Kettenfahrgestell | 1 |
| AA-Batterien (für Motoren) | 1 Satz |
| USB-Kabel (A auf B) | 1 |
| Adafruit USB-Batteriepack (für Arduino) | 1 |
| M2,5-Gewindehülsen mit Schrauben | 4 |
| JST-Batterieverbinder (polarisiert) | 1 Paar |
| Male Header 40-polig | 1 |
| Jumper-Kabel (Male/Male) | 1 Satz |
| Pixy (CMUcam5) | 1 |
| Pixy Pan-Tilt-Kit | 1 |
Apps & Online-Dienste
- Arduino IDE
- Blynk (für Smartphone-Steuerung per Bluetooth Low Energy)
Projektübersicht
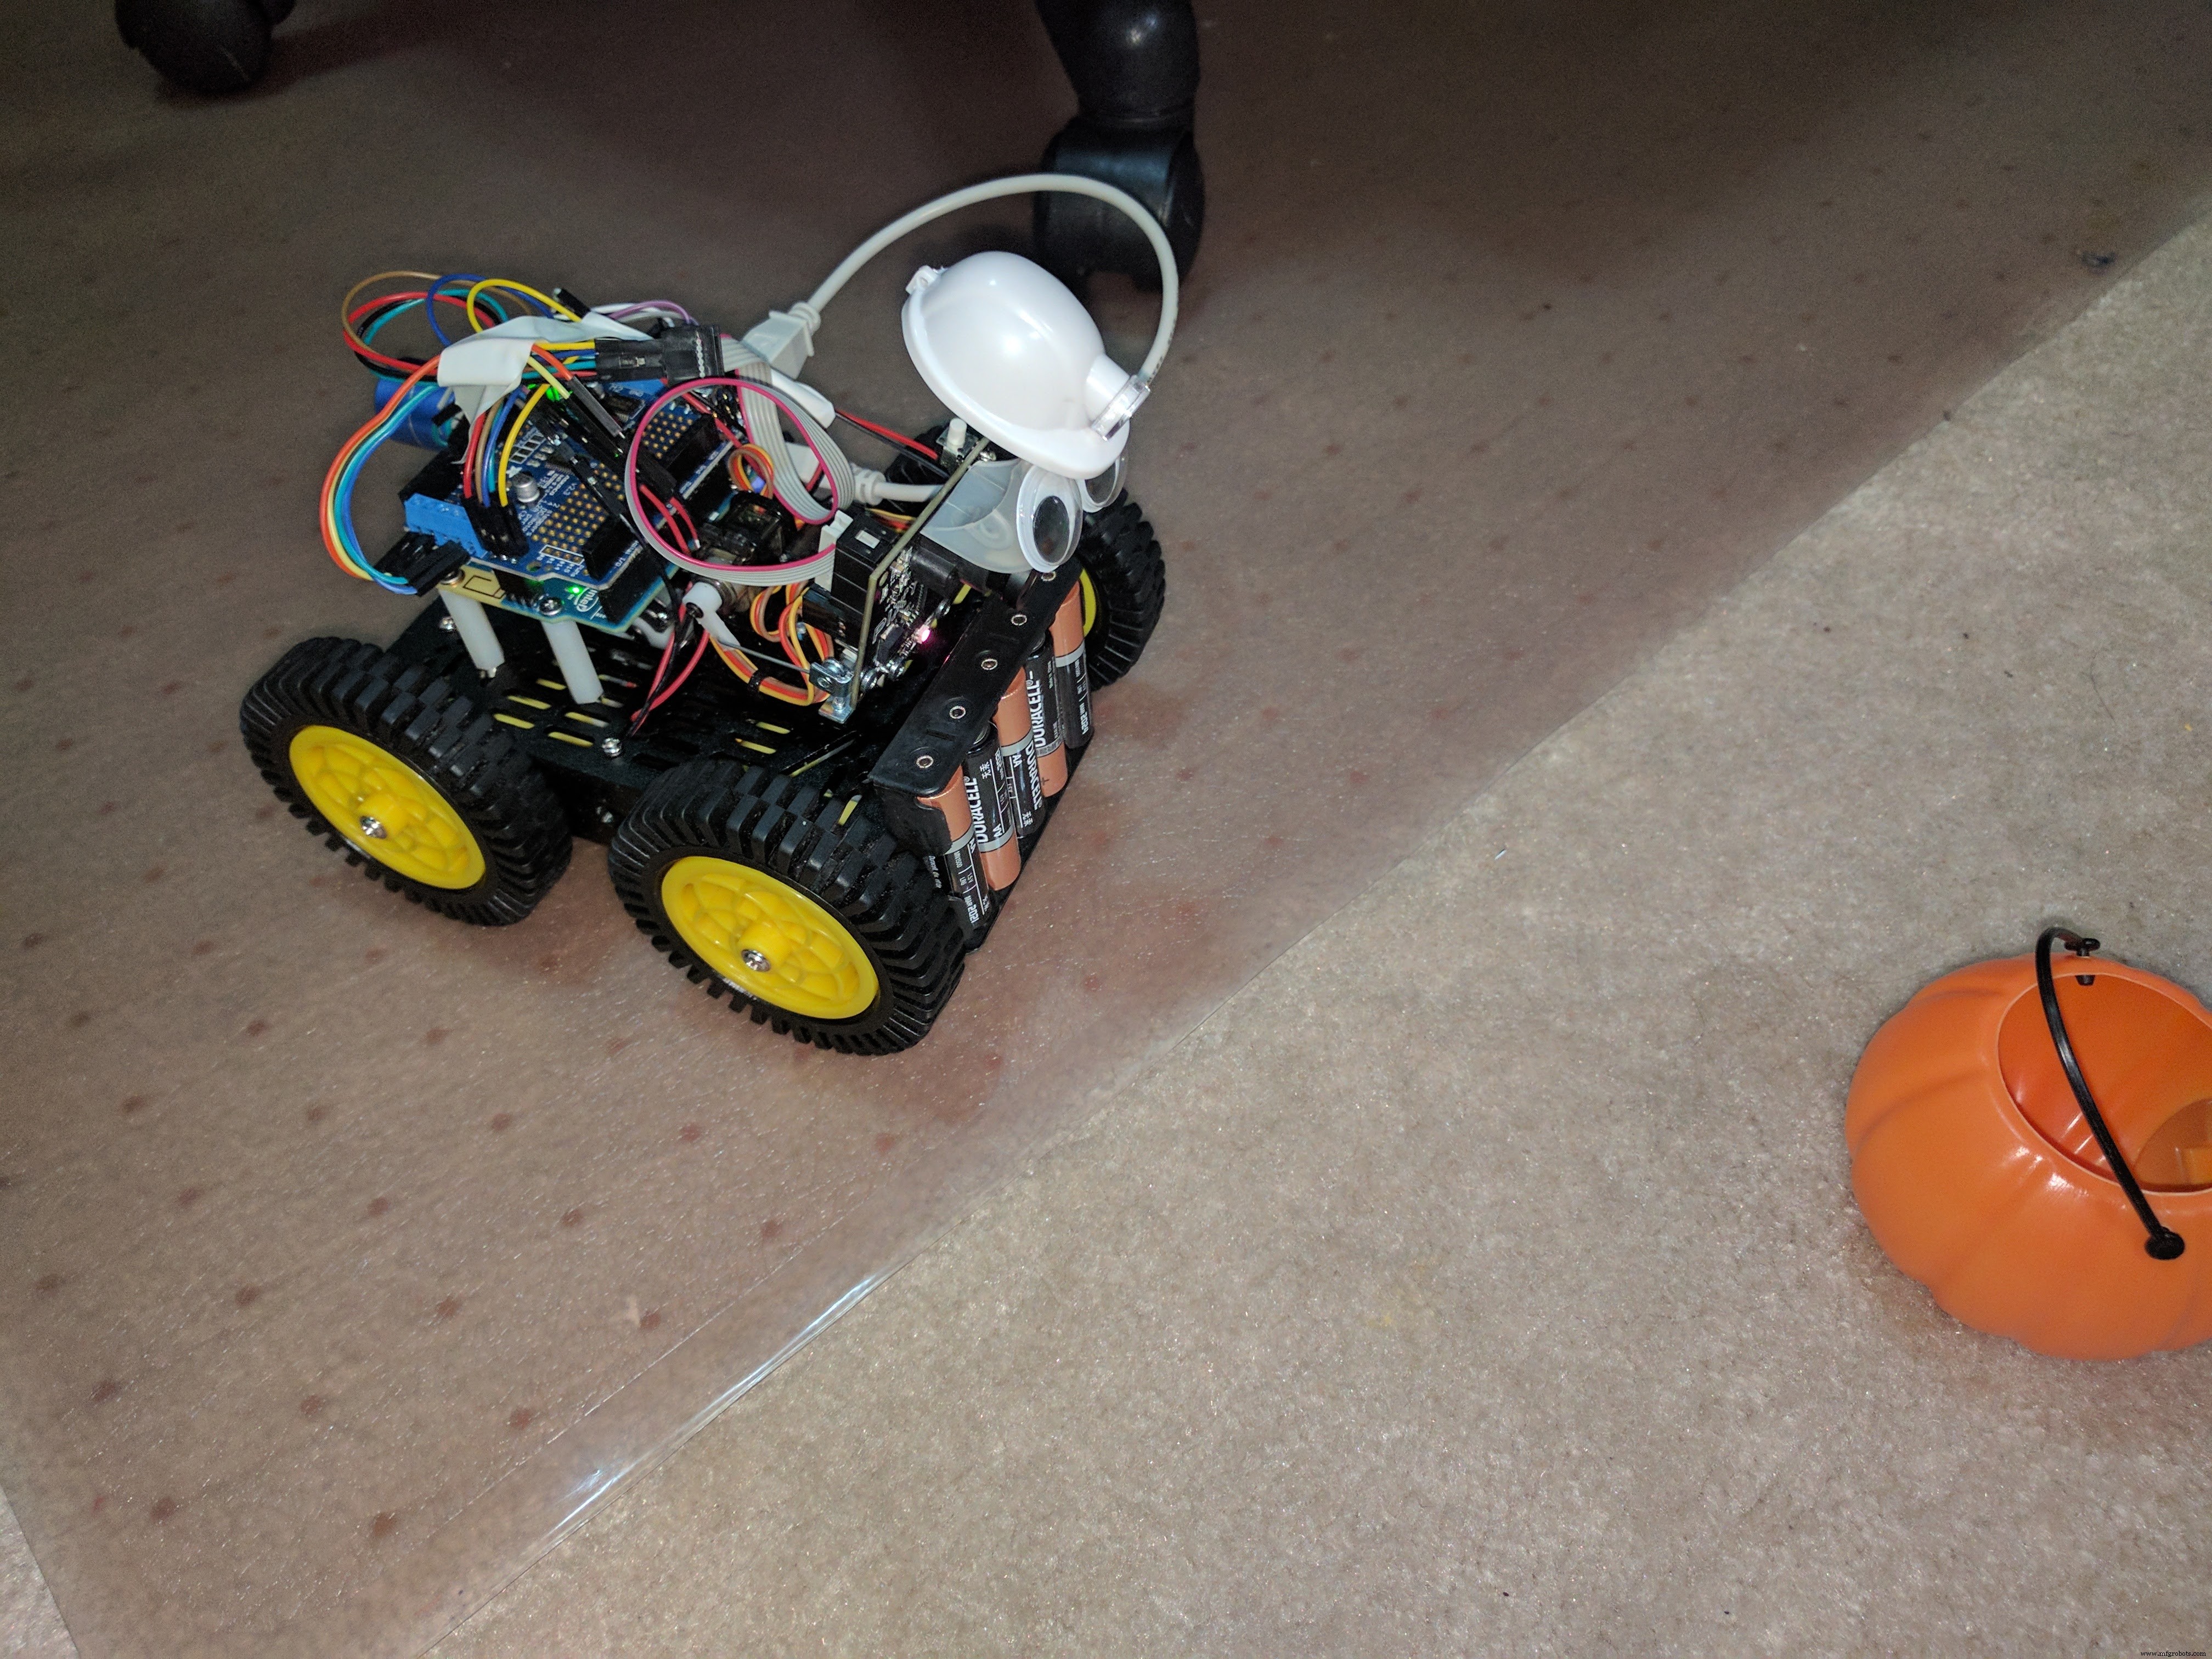
Dieser Rover basiert auf dem Intel Arduino 101 und wurde im Rahmen eines Hackster Live Events gebaut. Er nutzt das Blynk-App-Framework für die Steuerung per Smartphone. Später wurde eine PixyCam (CMUcam5) hinzugefügt, um Objekterkennung und -verfolgung zu ermöglichen. Die PixyCam ist ein schneller Vision-Sensor für DIY-Robotik: Man „lernt“ ihr ein Objekt durch Drücken eines Buttons, und sie verfolgt hunderte Objekte gleichzeitig, liefert aber nur die relevanten Daten (Position, Größe, Signatur).

Als Testobjekt diente ein orangefarbener Kürbis.
PixyCam Arduino API
Die Einbindung ist einfach:
#include <SPI.h>
#include <Pixy.h>

Pixy pixy; // globale Instanz
Die wichtigste Methode ist getBlocks(), die die Anzahl der erkannten Objekte zurückgibt. Im Array pixy.blocks[] stehen für jedes Objekt folgende Felder bereit:
signature– Signaturnummer (1–7)x– X-Zentrum (0–319)y– Y-Zentrum (0–199)width,height– Breite/Höheangle– Winkel (bei Farbcodes)print()– Ausgabe auf Serial
Integration in den Rover-Code
Im setup() wird pixy.init() aufgerufen. Die Hauptschleife liest Blöcke, berechnet Pan/Tilt-Fehler für die Nachführung und steuert die Motoren basierend auf Objektposition und -größe. Der Code verwendet einen PID-ähnlichen Regler für die Servos der Pan-Tilt-Einheit und einen differenziellen Antrieb für das Fahrgestell.
void loop() {
  static int i = 0;
  uint16_t blocks = pixy.getBlocks();
  if (blocks) {
    // Pan/Tilt-Nachführung
    int32_t panError = X_CENTER - pixy.blocks[0].x;
    int32_t tiltError = pixy.blocks[0].y - Y_CENTER;
    panLoop.updatePan(panError);
    tiltLoop.update(tiltError);
    pixy.setServos(panLoop.m_pos, tiltLoop.m_pos);

    // Alle 10 Frames: größtes Objekt verfolgen & Motoren steuern
    if (i++ % 10 == 0) {
      int trackedBlock = 0;
      long maxSize = 0;
      for (int j = 0; j < blocks; j++) {
        long newSize = pixy.blocks[j].width * pixy.blocks[j].height;
        if (newSize > maxSize) { maxSize = newSize; trackedBlock = j; }
      }
      // Differenzielle Geschwindigkeitsberechnung basierend auf Position und Größe
      // ... (siehe Originalcode für Details)
    }
  }
}
Um den Rover nur per Blynk zu steuern (ohne PixyCam-Einfluss), setzen Sie einfach die Objektivkappe auf die Kamera.
Weiterführende Links
Fazit
Der Rocky Rover demonstriert, wie einfach sich Computer Vision mit PixyCam in ein Arduino-Projekt integrieren lässt. Die Kombination aus BLE-Steuerung (Blynk) und autonomer Objektnachführung eröffnet viele Möglichkeiten für Robotik-Projekte.
Herstellungsprozess
- Arduino POV-Uhr: Persistence-of-Vision LED-Display selbst bauen
- SERENA: Eigenes Arduino Mega 2560 Alarmsystem mit TFT-LCD-Touchscreen
- Funktionaler 3D-gedruckter Roboterarm mit Arduino – Schritt-für-Schritt-Anleitung
- Optimierte Stromversorgungslösungen für Arduino-Projekte
- Arduino-basierter 6-DoF Roboterarm mit Nunchuk-Steuerung
- Arduino 101 BLE + Blynk: DIY Bluetooth-gesteuerter Panzer-Roboter
- Smart Matchmaking-Sonnenbrillen mit Arduino 101 und tinyTILE BLE
- Tragbares Persistence-of-Vision-Display mit Arduino UNO und ATtiny85 bauen
- DIY Arduino Smartwatch: Eigene Apple-Watch-Alternative bauen
- Optimierung des Beleuchtungsdesigns für robotergestützte Chirurgie-Visionssysteme