



Bolt IoT Smart Robot Car – Arduino UNO & L298 Motortreiber
Komponenten und Zubehör
| Bolt IoT Bolt WiFi Modul | × | 1 |
| Arduino UNO | × | 1 |
| SparkFun Dual H-Bridge Motortreiber L298 | × | 1 |
| Jumper-Kabel (generisch) | × | 1 |
| Näherungssensor | × | 1 |
| Basic Robotic Kit | × | 1 |
| Netzteil | × | 1 |
Apps und Online-Dienste
- Bolt IoT Bolt Cloud
- Arduino IDE
Über dieses Projekt
Disclaimer
Bei der Erstellung dieses Projekts wurde keine Elektronik beschädigt.
Akt 1: Eines schönen Tages...
Wir arbeiteten seit dem Morgen und hatten noch viel Dokumentation und Code-Tests vor uns – wir brauchten dringend eine Pause. Tischfußball war aber keine Option, da er uns aus der „Arbeitszone“ reißen würde. Um unsere Konzentration zu bewahren, überlegten wir, was wir tun könnten, das uns entspannt, aber noch in der „Zone der Arbeit“ hält. Da schlug unser Manager vor: „Warum baut ihr nicht ein kleines Projekt und stellt es auf Hackster?“ – Guter Einfall, Pranav.
Also entschieden wir uns für ein internetgesteuertes – warten Sie es ab – RC-Robot mit einem kleinen Bonus-Feature (das wir später verraten, weil Spannung wichtig ist).

Wir waren motiviert und stürmten in den hauseigenen Hardware-Shop.
Akt 2: Der Hardware-Dschungel
Der Laden war voll mit Kits und Komponenten, die die Augen vor Gier glänzen lassen – die Hände werden magisch angezogen, und bevor man sich versieht, lötet man Teile für einen 8-Bit-Rechner zusammen. Wir blieben fokussiert und nahmen nur, was wir brauchten (so sollten Sie es auch machen):
- Bolt WiFi Modul
- Basic Robotic Kit
- Arduino UNO oder Boltduino
- L298N Motortreiber-Shield
- Näherungssensor
- Jumper-Kabel
- Netzteil
Akt 3: Die Schmiede
Wir kehrten sicher mit allen Teilen zurück. Jetzt war Devashish, der Highlord of Hardwarey, an der Reihe, seine Magie walten zu lassen und den kleinen Roboter zusammenzubauen.

Hardware-Montage
- Lenkrad vorne mittig am Chassis befestigen.
- Roboter-Chassis zusammenbauen und die beiden DC-Motoren mit den mitgelieferten Muttern, Schrauben und Rädern anbringen. HINWEIS: Kabel an die Motorklemmen löten, bevor der Motor am Chassis befestigt wird.
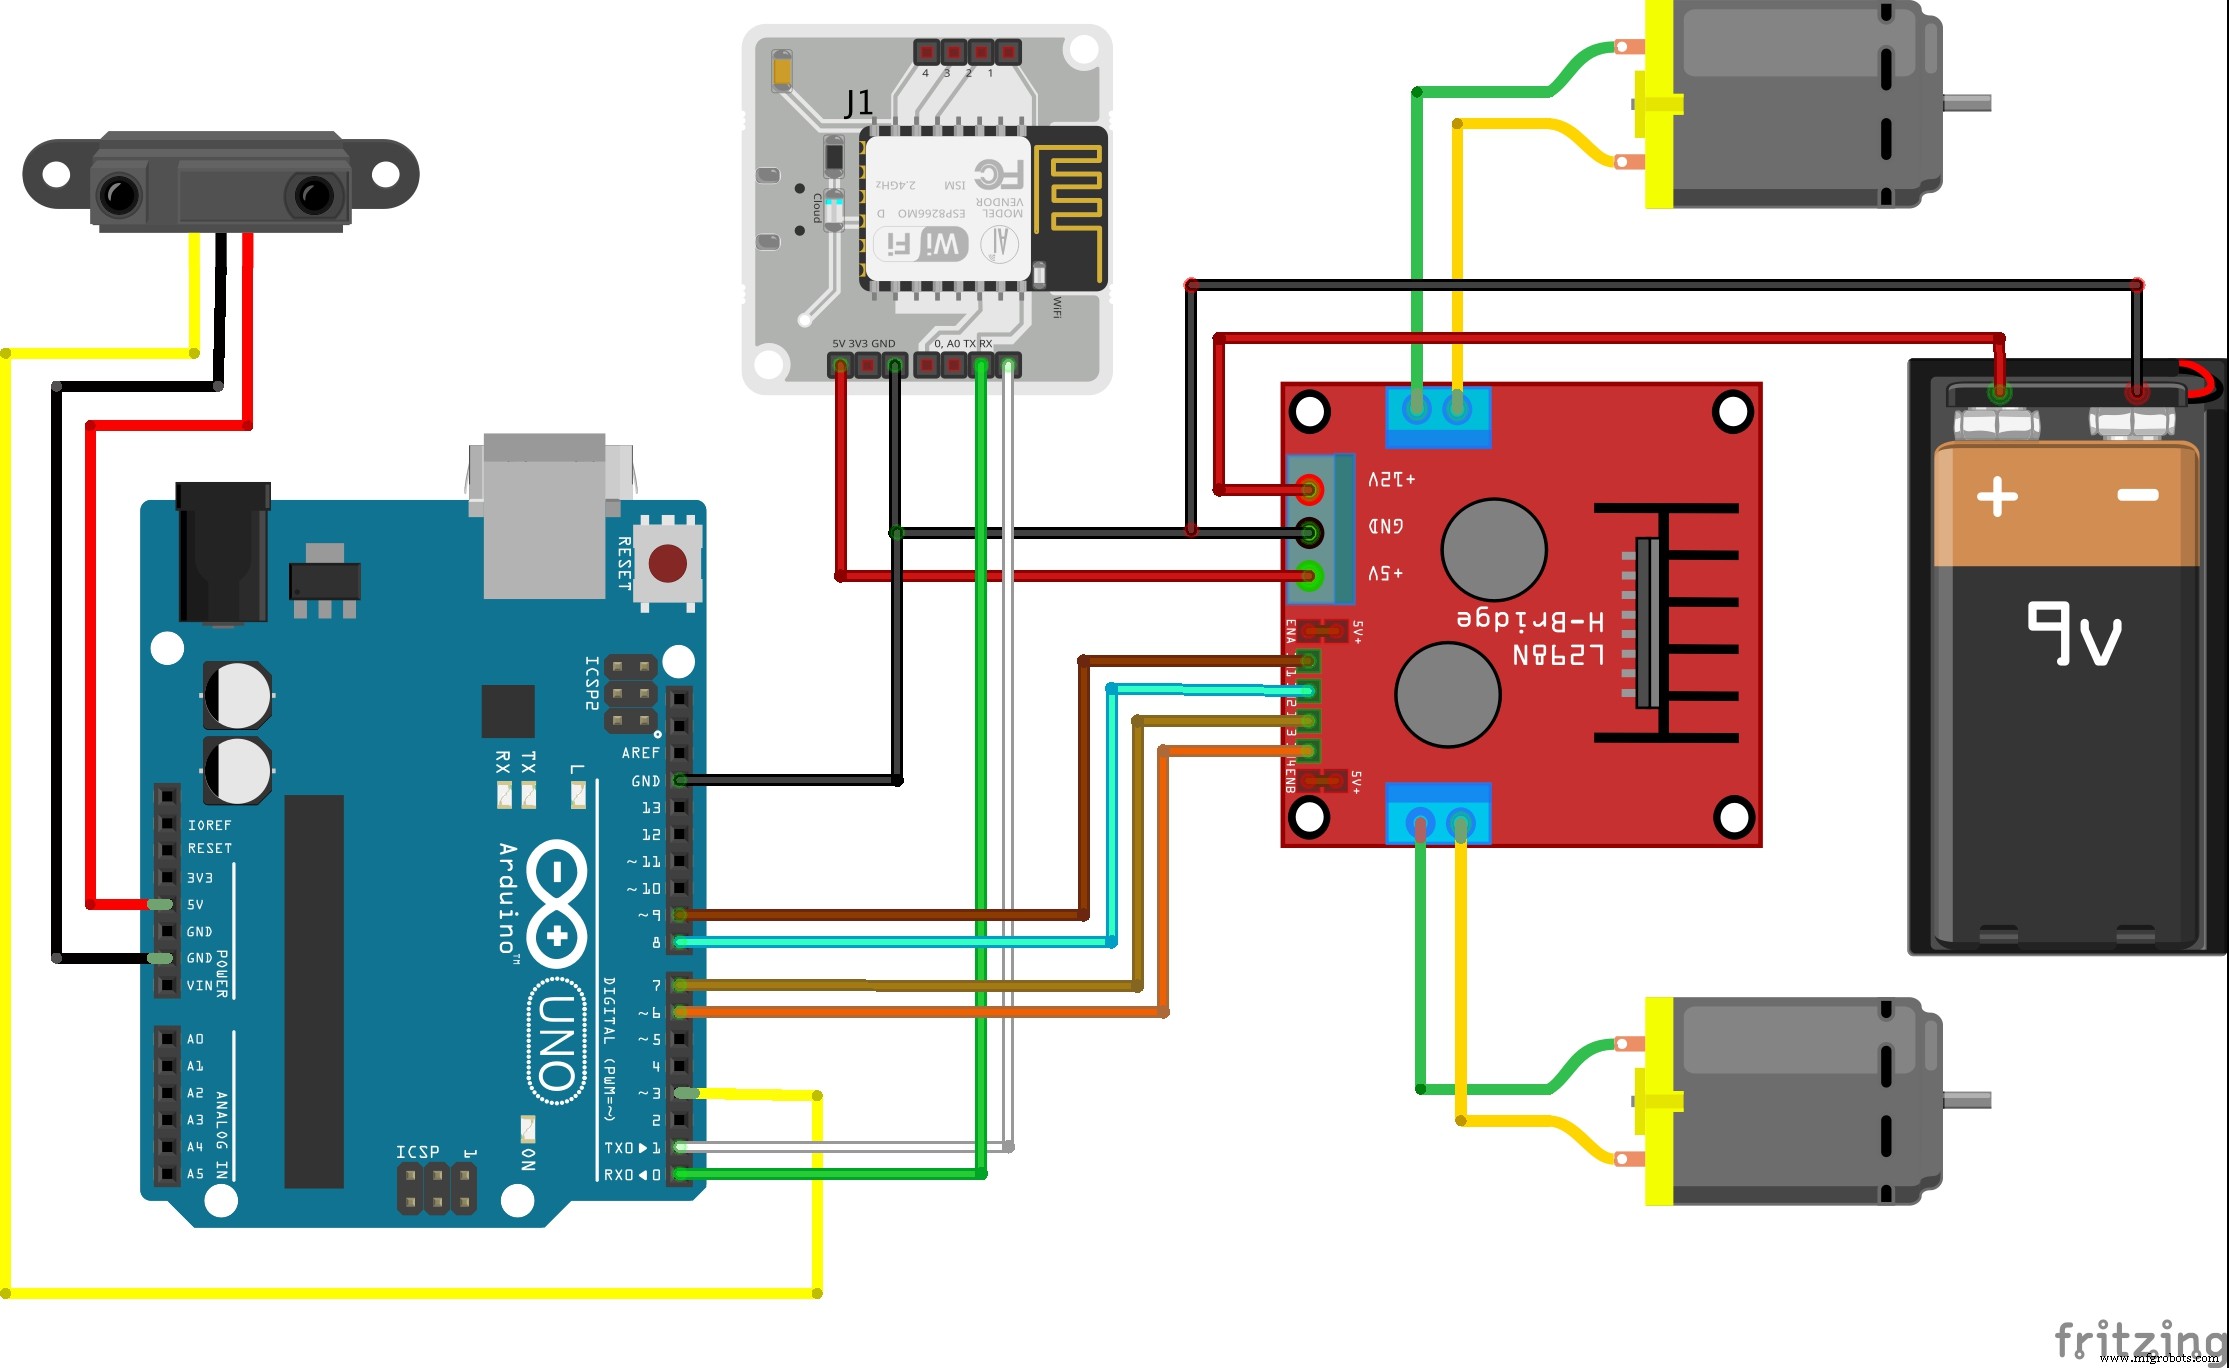
- Motorklemmen an den L298N Motortreiber anschließen. HINWEIS: Beide Klemmen eines Motors auf derselben Seite des Treibermoduls anschließen.
- 5V und GND des Treibermoduls mit 5V und GND des Arduino verbinden.
- Bolt-Pins 5V, GND, Tx, Rx mit Arduino-Pins 5V, GND, Rx, Tx verbinden (Rx/Tx gekreuzt!). Bei Boltduino: Bolt-Unit in den vorgesehenen Steckplatz stecken.
- Vier Eingänge (IN1, IN2, IN3, IN4) an Arduino-Pins 6, 7, 8, 9 anschließen.
- Näherungssensor: 5V, GND, OUT an Arduino 5V, GND, Pin 3.


HINWEIS: Für weitere Hilfe siehe Schaltplan unten.
Bolt mit Cloud verbinden
Nach der Hardware-Montage den Bolt bei der Bolt Cloud registrieren und verbinden. Mehr Infos unter „Registrieren und Verbinden von Bolt mit der Cloud“.
Akt 4: Und dann kam die Konnektivität
Nun wurde der „Assassin of Kiln of Code“ (also ich) gerufen. Aufgabe: Dem Roboter mit Code Leben einhauchen und ihn mit der Cloud verbinden. Folgen Sie seinen Schritten:
Schritt 1: Code beschaffen
Code vom GitHub-Repository des Projekts herunterladen (ZIP oder klonen).
Schritt 2: Code-Struktur verstehen
Zwei Hauptteile:
- Ordner app mit controller.html und controller.js
- Firmware für Arduino: Bolt_Robot_Car.ino – wird auf den Arduino hochgeladen
Schritt 3: Arduino einrichten
Hardware aufgebaut, Bolt mit Cloud verbunden → Firmware Bolt_Robot_Car.ino auf Arduino hochladen. Anleitung für Arduino IDE und Upload: [Link].
Schritt 4: Die Controller-App
controller.html doppelklicken → Webseite öffnet sich. API Key und Device ID aus dem Bolt Cloud Dashboard eintragen, SUBMIT drücken. Die Steuerknöpfe lösen JavaScript-Funktionen aus (controller.js), die Befehle an Bolt Cloud und dann an das Bolt WiFi Modul senden. Fertig – Sie haben einen RC-Bot! Erweitern Sie ihn nach Belieben mit Sensoren, Automatisierung etc. Und falls etwas schiefgeht: Die Maker-Community hilft gerne.

Akt 5: Easter Eggs
Das versprochene Bonus-Feature: Der Roboter stoppt automatisch, wenn er ein Hindernis oder eine Blockade auf seinem Weg erkennt – so zerschellt er nicht an der Wand. (Hinweis: In Akt 3 war der Näherungssensor bereits verbaut.)
Demo
[Video-Tutorial auf der Projektseite]
Code
BoltBot
GitHub Repository: https://github.com/vimalsheoran/BoltBot
Schaltplan
Herstellungsprozess
- Wichtige Auto-Komponenten & wie sie Ihr Fahrzeug am Laufen halten
- Bluetooth-gesteuerter Raspberry Pi Roboter mit Audio-Feedback bauen
- Gesten-gesteuerter Roboter mit Raspberry Pi
- WLAN-gesteuerter Roboter mit Raspberry Pi & Android Smartphone bauen
- Sprachgesteuerter Roboter mit Windows 10 IoT Core auf Raspberry Pi 2 bauen
- WLAN-gesteuerter Raspberry Pi Roboter mit Python bauen – Schritt-für-Schritt
- ROObockey: Präzisionsunterstützter ferngesteuerter Street-Hockey-Roboter
- Altes RC-Auto per Xbox-Controller & Arduino zum Joystick-Fahrzeug umbauen
- Sprachgesteuerter Roboter mit Arduino Nano bauen
- Ethernet-gesteuerter Roboterarm: Fernsteuerung leicht gemacht