



Tito: 3D-gedruckter Arduino-Uno-Roboter mit Servo-Antrieben, Sensoren und BLE-Steuerung
Komponenten und Zubehör
| Arduino UNO | × | 1 |
| Servos (Tower Pro MG996R / Futaba S3003) | × | 4 |
| Summer (Buzzer) | × | 1 |
| Ultraschallsensor HC-SR04 | × | 1 |
| OpenBuilds Nut Block für 8 mm Trapezgewindespindel | × | 20 |
| SparkFun Lötbare Mini-Platine | × | 1 |
| Steckbrücken Male/Female | × | 16 |
| Steckbrett (Breadboard) | × | 1 |
| LED (Standard) | × | 3 |
| DFRobot Romeo BLE – Arduino-Roboterplatine mit Bluetooth 4.0 (Alternative zu Arduino Uno + Breadboard) | × | 1 |
| Otto DIY Otto Maker Kit | × | 6 |
Benötigte Werkzeuge und Maschinen
- 3D-Drucker (Standard)
- Lötkolben (Standard)
- OpenBuilds Inbusschlüssel
Apps und Online-Dienste
- Arduino IDE
- Arduino Web Editor
- Arduino IoT Cloud
Über dieses Projekt
Falls Teile schwer zu beschaffen sind, gibt es Komplett-Sets unter www.ottodiy.com.

Tito ist ein zweibeiniger Tanzroboter, abgeleitet von Zowi und Bob. Er wurde für ein Standard-Arduino-Uno-Board mit einfacheren Verbindungen und Halterungen adaptiert und war die erste Iteration für Otto DIY.

Werkzeuge & Materialien

- Arduino UNO Board oder kompatibel (z. B. DFRduino UNO)
- Nano-Steckbrett
- Summer
- Futaba Servo S3003 × 4
- HC-SR04 Ultraschallsensor
- Powerbank (optional)
- Mutter M3 × 20
- Schraube M3 × 20
- 3D-gedruckter Kopf
- 3D-gedruckter Rumpf
- 3D-gedrucktes Bein × 2
- 3D-gedruckter Fuß rechts
- 3D-gedruckter Fuß links
Werkzeuge:
- 3D-Drucker
- Inbusschlüssel
- Schraubenzieher
3D-Druck-Teile


Die STL-Dateien sind für druckerfreundliche Ausgabe ohne Stützstrukturen optimiert (20 % Infill, 0,2 mm Schichthöhe). Da Tito vollständig Open Source ist, finden sich die 3D-Modelldateien (Autodesk 123D Design) hier:
Vor-Montage


Empfehlung: Zuerst die Servo-Scheiben an den Beinen befestigen, dann die Servos in Rumpf und Füße einbauen.
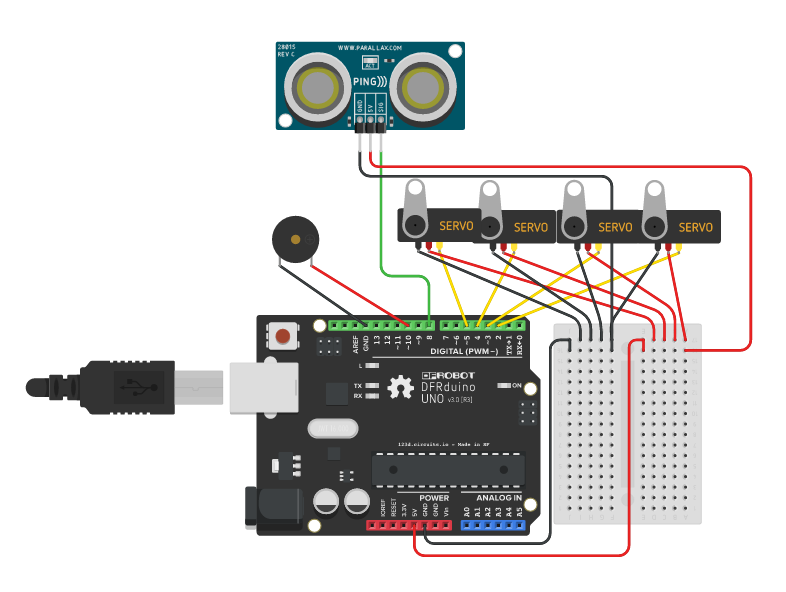
Der Schaltplan
Der Verdrahtung gemäß Bild folgen. HC-SR04: Trig an Pin 8, Echo an Pin 9. Da während des Baus häufig gesteckt/gelötet wird, den Schaltplan griffbereit halten.
Servo-Positionen testen

Einen Sketch hochladen, der alle Servos auf 90° fährt. Dann die Kurbelscheiben im Rumpf und an den Füßen im rechten Winkel ausrichten. Tito sollte nun wie im Foto stehen. Anschließend alle Servos mit den Achsschrauben fixieren.
Arduino-Uno-Board einbauen

Das Design erlaubt die einfache Befestigung jedes Arduino-Uno-kompatiblen Boards (hier DFRduino) im Kopfteil mit bis zu 4 Schrauben.
Endmontage

Sind alle Verbindungen gesichert, wird der Kopfdeckel geschlossen und seitlich am Rumpf verschraubt.
Arduino IDE – Programmierung


Alle Bibliotheken und Sketches finden sich im GitHub-Repository. USB-Kabel anschließen, Codes hochladen. Es sind viele Bewegungen programmiert: Gehen in verschiedene Richtungen, Ultraschall, Aufrichten, Neigen, Tanzen.
Remixes und Modifikationen in der Hackster-Community oder auf Thingiverse posten – ottodiy.com
Code
GitHub
https://github.com/OttoDIY/OttoDIY
Benutzerdefinierte Teile & Gehäuse
Thingiverse
CAD-Dateien auf thingiverse.com
Schaltplan
Herstellungsprozess
- Arduino Digitaler Würfel: LCD-Würfel mit Zufallszahlen (1–6)
- DIY Arduino USB Gaming Controller – Bauen Sie Ihren eigenen High-Performance Gamepad
- Autonomer Linienfolger-Roboter mit Arduino UNO
- Funktionaler 3D-gedruckter Roboterarm mit Arduino – Schritt-für-Schritt-Anleitung
- Einfacher Taschenrechner mit Arduino UNO – Einsteigerprojekt
- Sprachgesteuerter Roboter mit Arduino Nano bauen
- MobBob: Eigenen Arduino-Roboter bauen, per Android-Smartphone steuern
- Pixel Chaser: Interaktives One-Tap-LED-Spiel mit Arduino Nano
- Tragbares Persistence-of-Vision-Display mit Arduino UNO und ATtiny85 bauen
- NeoPixel-Matrix Pong auf Arduino Nano: Neon-Pong selbst bauen