



PID-Regelung für 3D-Robotergreifer in MATLAB/Simulink
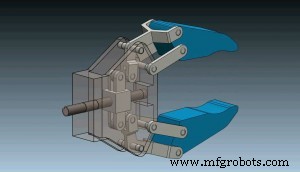
Simulink-Modell mit zwei Subsystemen: DC-Motor (Simulink-Blöcke) und 3D-Modell (aus SolidWorks via SimMechanics Link importiert). Schrittfunktion aktiviert Motor, PID-Block optimiert Parameter automatisch. Simulink-Modell: 3D-Modell Robotergreifer (SolidWorks): Download-Link im Originalartikel.Tutorial: PID Control of 3D Robot Gripper
Downloads
Arduino per MATLAB GUI steuern – Schritt-für-Schritt Tutorial
Arduino & MATLAB Serial Kommunikation – Integration Tutorial
Herstellungsprozess
- Robotik im 21. Jahrhundert: Verteilte Systeme, Telepräsenz & Weltraumforschung
- Antibabypille: Geschichte, Nutzen, Risiken und Produktion
- Lionel Modelleisenbahnen: Geschichte, Fertigung und Zukunft
- Industrieroboter: Design, Fertigung und zukünftige Trends
- Pi-betriebenen Roboter mit Live-Video-Streaming bauen und steuern
- Recycling-Sortierroboter mit Google Coral Edge TPU
- Simulink: MATLABs fortgeschrittenes Simulations- & Model-Based-Design-Tool
- PID-Regelung meistern: Grundprinzipien und effektives Schleifen-Tuning
- PID-Regelung für 3D-Robotergreifer in MATLAB/Simulink
- SolidWorks mit MATLAB/Simulink integrieren – SimMechanics Link Tutorial