



Industrieroboter: Design, Fertigung und zukünftige Trends
Hintergrund
Industrieroboter sind präzise mechanische Systeme, die menschliche Bewegungen mit unübertroffener Konsistenz nachbilden. Sie kommen zum Einsatz, wenn Sicherheit, Kraft, Genauigkeit oder Dauerbetrieb menschliche Fähigkeiten übersteigen. Die meisten Einheiten sind stationär, doch mobile Roboter transportieren Materialien und Vorräte across the shop floor.
Im Gegensatz zu den humanoiden Gestalten aus Science-Fiction führen zeitgenössische Roboter Basisaufgaben aus – Greifen, Platzieren, Schweißen, Lackieren – mit einer Wiederholgenauigkeit, die Menschen schwer erreichen. Menschliche Bediener passen Haltung und Griff spontan an; ein Roboter muss so konstruiert und programmiert sein, dass Position, Reichweite, Gewicht und Griff streng kontrolliert bleiben, um Objekte nicht fallen zu lassen oder zu verfehlen. Einmal „eingelernt“, kann eine Maschine diese Bewegung tausendfach mit einer Genauigkeit von wenigen Tausendstel Zoll ausführen, 24/7 ohne Ermüdung.
Diese Fähigkeiten haben die rasche Einführung in der Fertigung vorangetrieben, besonders bei repetitiven Lackier-, Schweiß- und Pick-and-Place-Operationen, die Produkte in Montagelinien oder Verpackungsstationen heben und positionieren.
Geschichte
Robotik – ein Zweig der Automatisierung – leitet ihren Namen vom tschechischen Wort robota ab, was Zwangsarbeit bedeutet. Der Begriff erschien erstmals 1921 in Karel Čapeks Stück R.U.R. (Rossum’s Universal Robots), das humanoide Maschinen zeigte, die sich gegen ihre Schöpfer auflehnten.
Praktische Roboter entstanden, nachdem Computer verfügbar wurden. Ende der 1960er Jahre baute das Stanford Research Institute SHAKEY, eine Maschine, die Blöcke mithilfe einer Kamera und eines Computers bewegen und stapeln konnte. Mitte der 1970er Jahre beauftragte General Motors über das MIT Victor Scheinmans PUMA (Programmable Universal Manipulator for Assembly), was den ersten Industrieroboter markierte, der in US-Produktionslinien einzog. Der Unimate, 1961 in einem GM-Werk in Trenton, New Jersey installiert, war der erste Pick-and-Place-Roboter, der heiße Metallteile aus einer Druckgussmaschine entnahm.
Rohstoffe
Roboter werden aus gängigen Industriemetallen – Stahl, Gusseisen und Aluminium – gefertigt, für ihre Festigkeit und Zerspanbarkeit. Mobile Einheiten nutzen oft Gummireifen für leisen, zuverlässigen Antrieb. Spezialroboter für Reinräume, Weltraum oder High-Tech-Anwendungen können Titan oder Carbonfaser-Verbundwerkstoffe für Gewichtsersparnis und Korrosionsbeständigkeit einsetzen.
Die mechanische Struktur beherbergt Hydraulikzylinder oder Druckluft, mit Silikon, Gummi und geflochtenen Edelstahlschläuchen, die Fluid zu Steuerungsventilen leiten. Schutzabdeckungen – flexible Neoprenschilde oder zusammenfaltbare Balgen – schützen exponierte Teile vor Farbspritzern, Funken und anderen Gefahren. Elektronik, einschließlich Elektromotoren, Linearantriebe und der Controller („Gehirn“), werden von Automatisierungszulieferern bezogen und in Stahlschränken in oder am Roboter untergebracht.
Der Fertigungsprozess
Design
- Jeder Roboter beginnt mit einer Designphase, die Auftragsanforderungen, Geschwindigkeit, Umgebung, Gefahrstoffe, Reichweite, Fahrweg, Prozessvariablen, Mensch-Roboter-Interaktion, Controller-Fähigkeiten und potenzielle Ausfallmodi einbezieht. Die meisten Hersteller starten mit einer Standardplattform und passen sie dann an die Anwendungsbedürfnisse an.
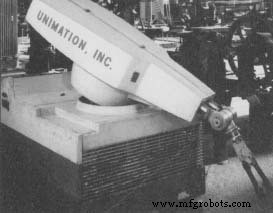 Der erste Roboter in der amerikanischen Industrie, Unimate, entnahm heiße Metallteile aus einer Druckgussmaschine in einem GM-Werk in Trenton, New Jersey, 1961. (Aus dem Henry Ford Museum & Greenfield Village.)
Roboter sind nur so effektiv wie die Menschen, die sie entwerfen, programmieren und warten. In den 1980er Jahren investierte GM stark in Robotik, scheiterte aber an Systemintegration und Mitarbeiterschulung, was zu kostspieligen Fehlern und operativem Chaos führte.
Fertigung (Fabrication)
- Nach dem Design werden Basis, Arme, Säule und Stützen gefertigt. Die Basis – oft gegossen oder geschweißt – bietet ein schweres Fundament gegen Umkippen. Komponenten, die mit dem Rest des Roboters zusammenpassen, werden auf enge Toleranzen bearbeitet, um korrekte Passform und Funktion zu gewährleisten.
Montage
Industrieroboter können bis zu 2.000 Einzelteile enthalten. Montageteams beginnen mit der Basis und fügen schrittweise Motoren, Lager, Hydraulik, Verkabelung und Controller hinzu, bis der Roboter testbereit ist.
Mobile Roboter erhalten zuerst Antriebsmotoren, Batterien, Achsen, Räder und Reifen. Stationäre Einheiten werden vorübergehend am Boden verschraubt. Unterbaugruppen von Säulen und Armen, ausgestattet mit Antriebsmotoren, werden dann auf die Basis integriert. Ein Ringgetriebe treibt die Drehbewegung der Basis an, kämmt mit einem Säulenzahnrad. Axiallager tragen das Gewicht, während eine magnetische Skala elektronische Positionsrückmeldung an den Controller liefert.
Gelenk (Link)
- Das Gelenk fungiert als Ellbogen und verbindet den Arm mit der Basis. Stabilisatoren und Lagervorrichtungen gewährleisten kontrollierte Bewegung entlang eines vorgegebenen Pfads. Jedes Lager ist vorgeschmiert oder mit einer Schmierleitung versehen, und das Gelenk beherbergt einen Positionssensor, der Daten an den Controller sendet.
Arm
- Der Arm erweitert die Reichweite des Roboters und trägt das Handgelenk. Er enthält Antriebswellen, die von Motoren oder Hydraulikzylindern betrieben werden. Drei Motoren – oder eine Hybridanordnung – verbinden sich mit den Antriebswellen, und große Lager sowie ein Drehbolzen erlauben dem Arm- und Gelenkgelenk, die volle Last des Handgelenks zu tragen.
Handgelenk (Wrist)
- Das Handgelenk ist der Kern der Manipulationsfähigkeit des Roboters, es repliziert die menschliche Handgelenkbewegung, um Werkzeuge – Lackierpistolen, Schweißbrenner, Greifer – in präzisen Positionen zu orientieren. Viele Handgelenke umfassen Lastsensoren, die Hindernisse oder übermäßige Lasten erkennen, sowie zusätzliche Positionssensoren und Werkzeugsteuerelektronik.
Verkabelung zum Controller
- Nach der mechanischen Montage werden Verkabelung und Verrohrung abgeschlossen. Alle Motoren, Sensoren und elektrischen Komponenten erhalten Strom- und Datenleitungen. Hydraulik- und Pneumatikschläuche liefern Fluiddruck an Zylinder, gesteuert von Ventilen in der Basis. Kabel und Schläuche führen typischerweise zu einem Controllerschrank – an der Basis montiert bei mobilen Einheiten oder wenige Meter entfernt bei stationären Einheiten über ein Nabelschnurkabel. Schutzvorrichtungen oder Schilde werden hinzugefügt, um Arme und Säulen vor Funken, Farbspritzern oder anderen Gefahren zu schützen.
Installation
Die Installation erfolgt in der Kundeneinrichtung. Stationäre Roboter werden am Boden verschraubt; mobile Roboter folgen Führungsdrähten oder zunehmend laserbasierten Navigationssystemen. Zäune werden um mobile Einheiten errichtet, um versehentlichen menschlichen Kontakt zu verhindern. Nach der Installation bieten Hersteller Bedien- und Wartungsschulungen für das Personal des Kunden an.
Qualitätskontrolle
Tests umfassen funktionale Genauigkeitsprüfungen und eine Einbrennphase (Burn-in). Während des Funktionstests führt ein Programm den Roboter durch eine Reihe von Bewegungen, zeichnet Daten auf, um Abweichungen zu identifizieren und zu korrigieren. Der Roboter läuft dann mehrere Stunden kontinuierlich – Burn-in – um langfristigen Genauigkeitsverlust zu erkennen und Elektronik sowie Hydraulik auf Betriebstemperatur zu bringen. Offset-Werte werden in dieser Phase kalibriert, um Temperaturschwankungen zu kompensieren und optimale Leistung sicherzustellen.
Zukunftsaussichten
Robotik bleibt eines der am schnellsten wachsenden Segmente des Industriemaschinenmarktes. Rasante Fortschritte in Computing und künstlicher Intelligenz ermöglichen neueren Modellen, autonom zu lernen und sich anzupassen. Japanische Hersteller führen diese Innovation an, indem sie KI-gesteuerte Kontrollsysteme integrieren, die es Robotern erlauben, ihre Operationen on-the-fly anzupassen.
Verbesserungen in Kameratechnologie und Computer Vision werden Robotik in Gesundheitswesen, Gastronomie und andere Bereiche erweitern, in denen Roboter enger mit Menschen interagieren, und ihre Auswirkungen über traditionelle Fertigungshallen hinaus verbreitern.
Herstellungsprozess
- Die besten Industrielackierroboter für optimale Qualität und Effizienz auswählen
- Warum industrielle Roboterintegration stockt – und wie man sie beschleunigt
- Roboter-Lebensdauer maximieren: Experten-Strategien für präventive Wartung
- Wie Industrieroboter die Automobilfertigung revolutionieren
- Handgeführte kollaborative Roboter: Sicherheitsstandards erklärt
- Roboter im Gesundheitswesen: 5 wesentliche Erkenntnisse
- Fertigung revolutionieren: Robotik im 21. Jahrhundert
- Schnell einsatzbereite kollaborative Roboter für höhere Produktivität
- Kollaborative Roboter: Revolution der Mensch-Maschine-Interaktion
- Moderne Industrieroboter: Produktion & Qualität transformieren