



Komplettes Arduino-RC-Flugzeug selbst bauen – von Grund auf
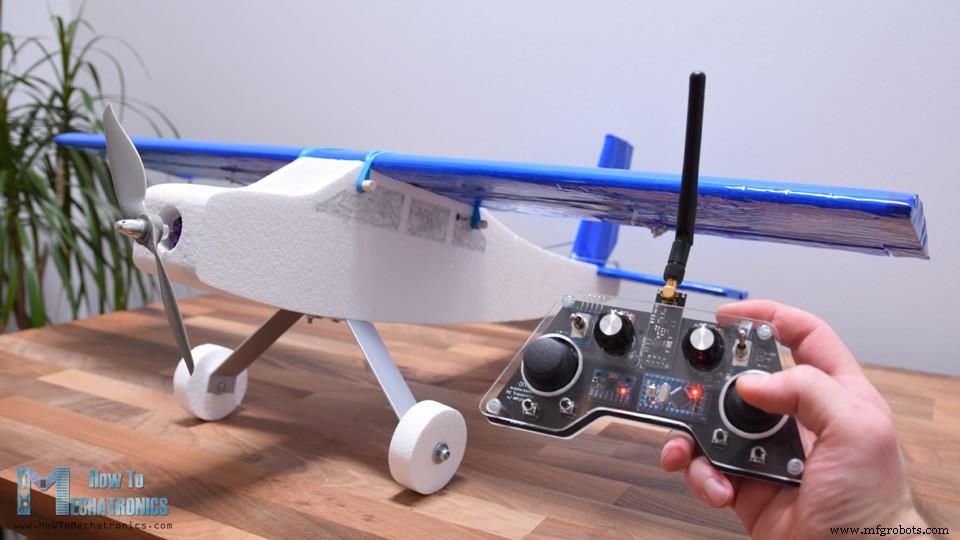
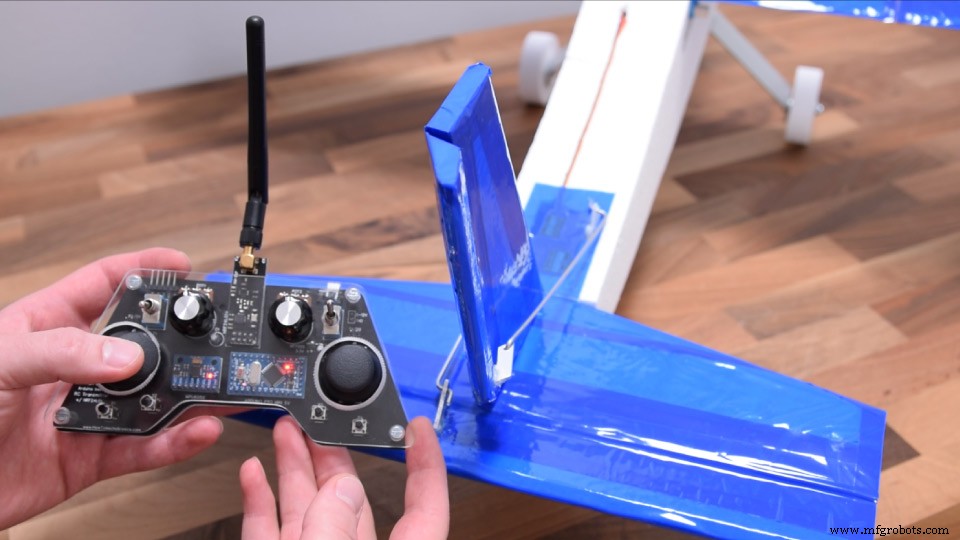
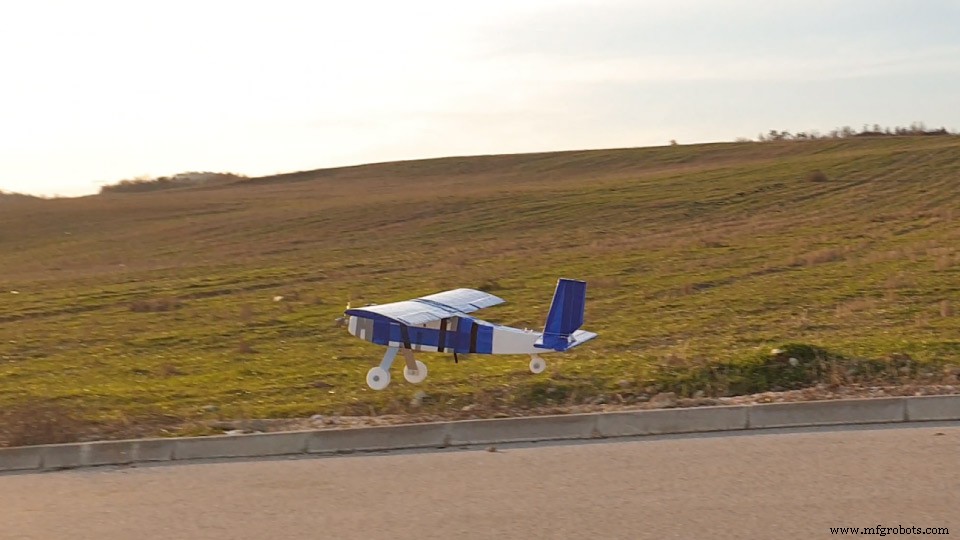
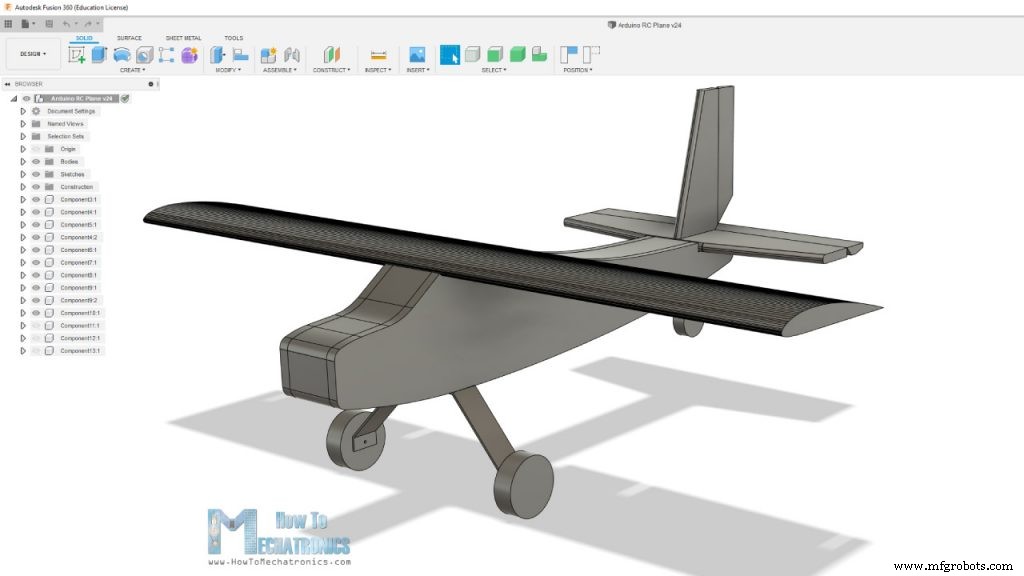
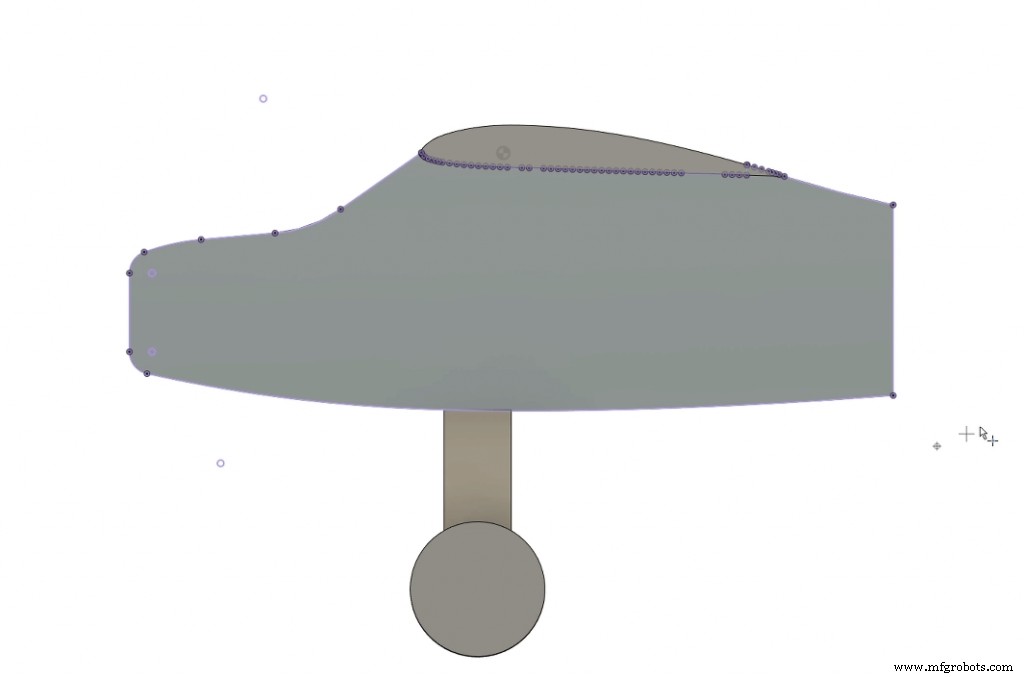
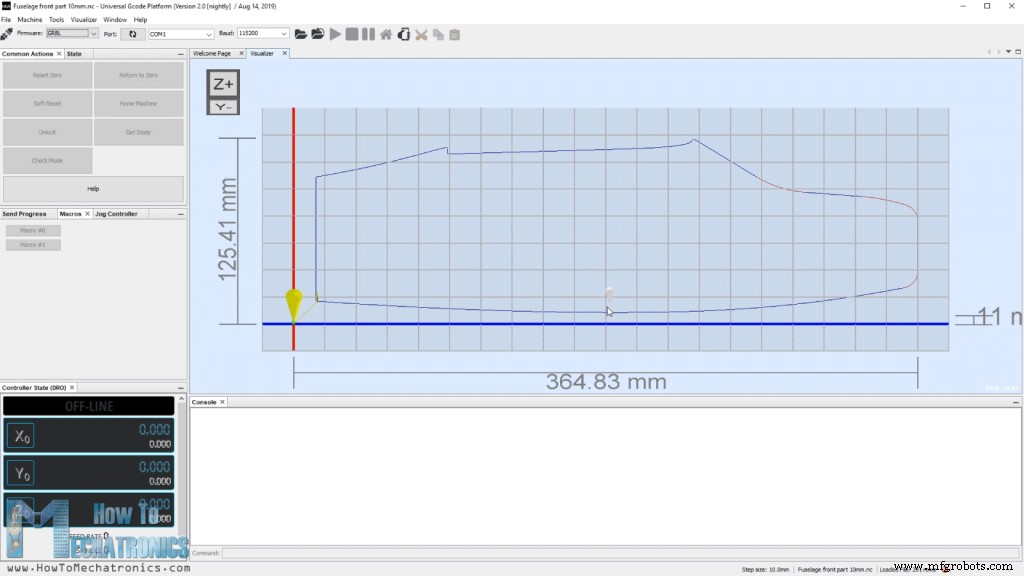
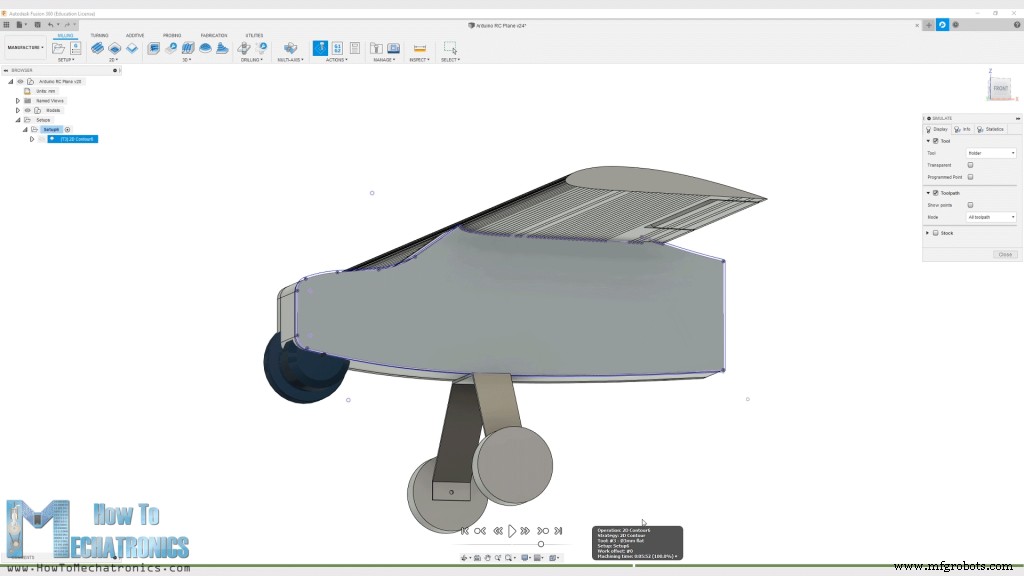
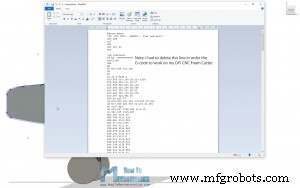
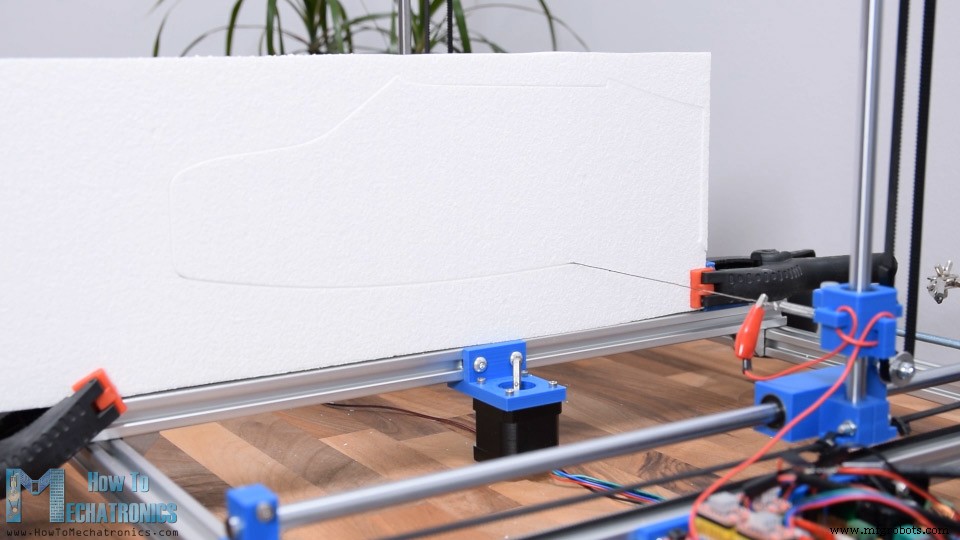
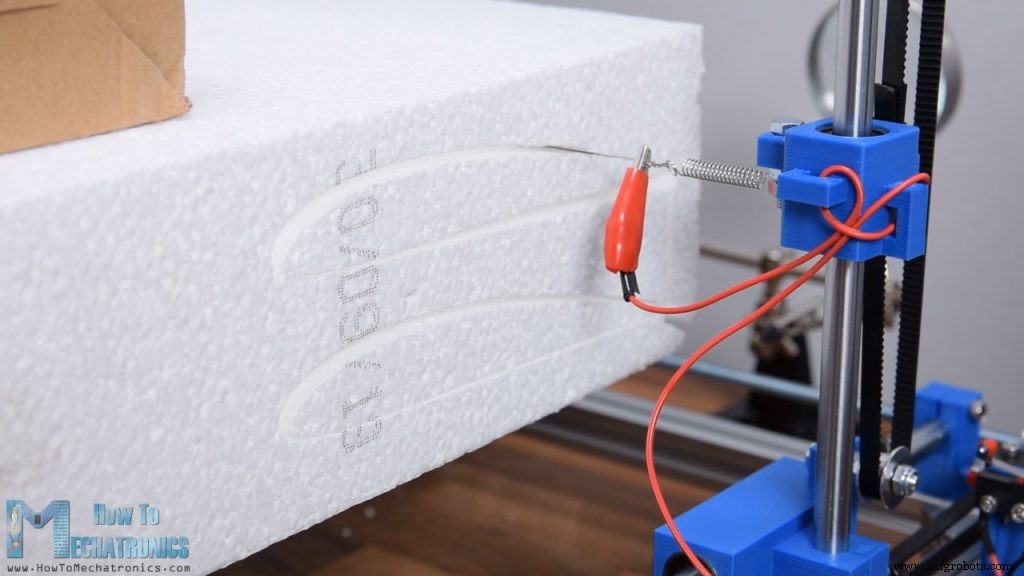
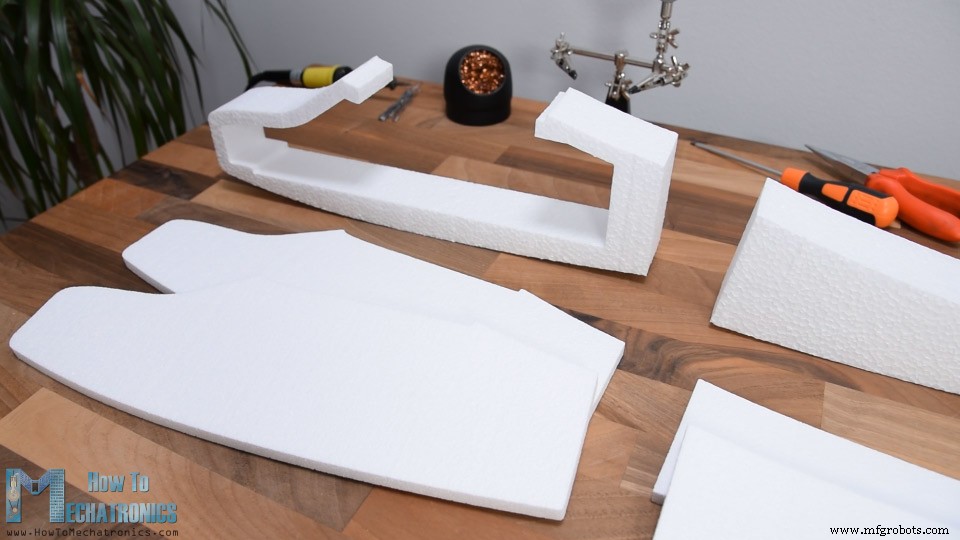
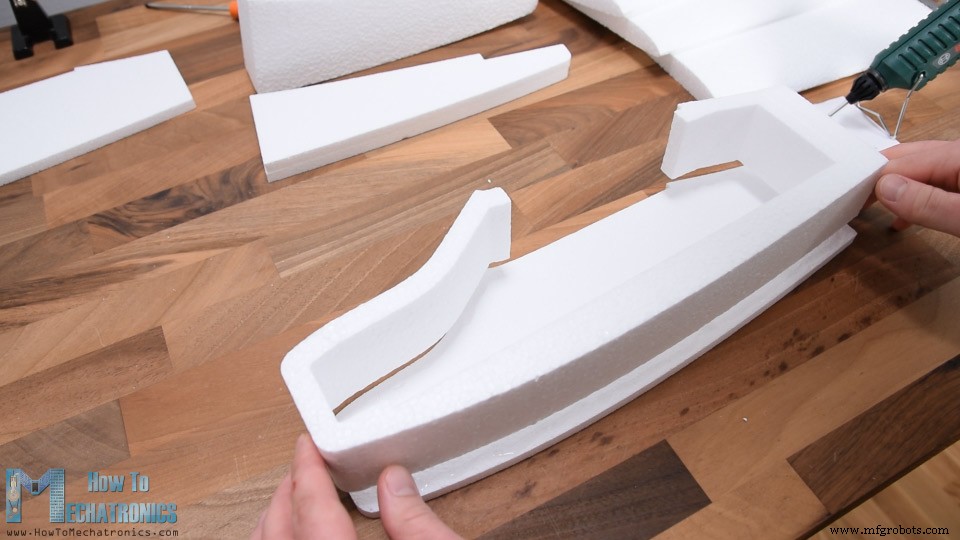
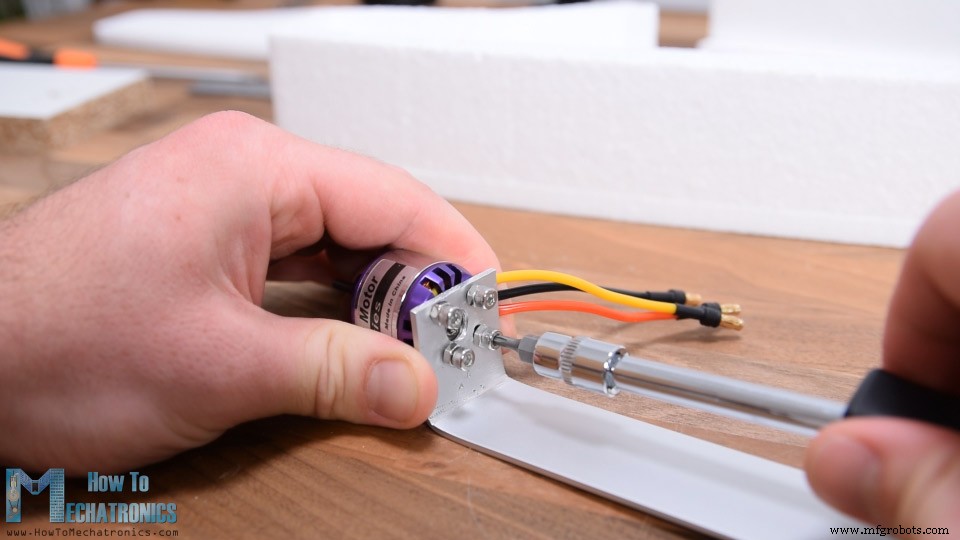
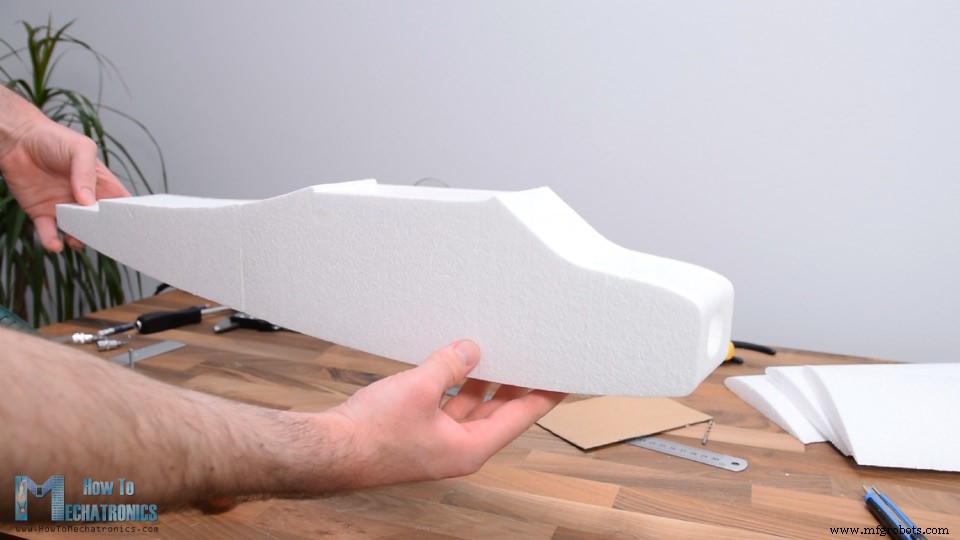
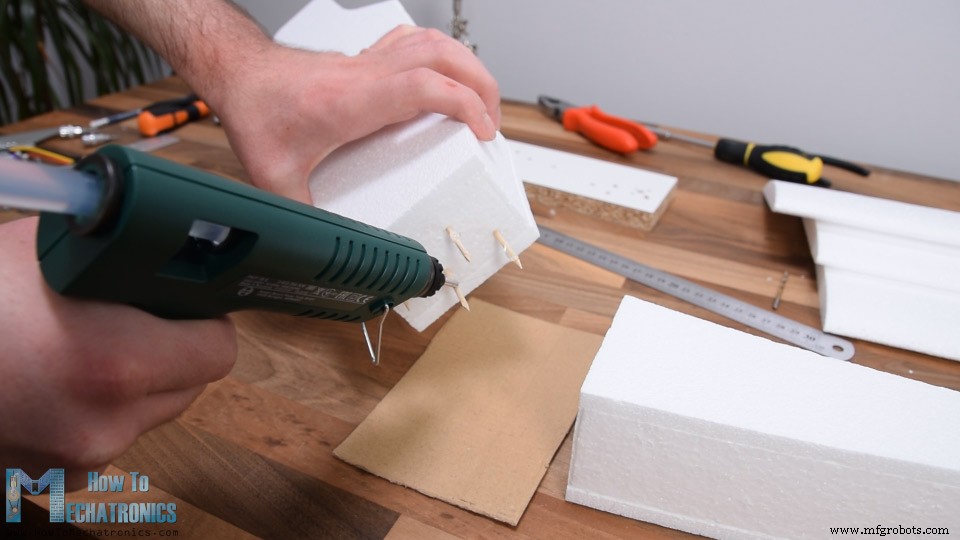
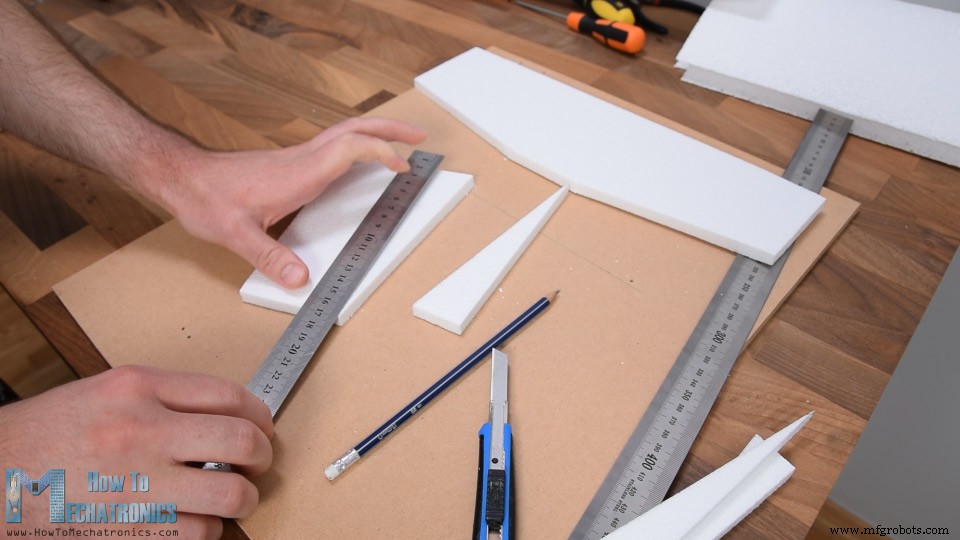
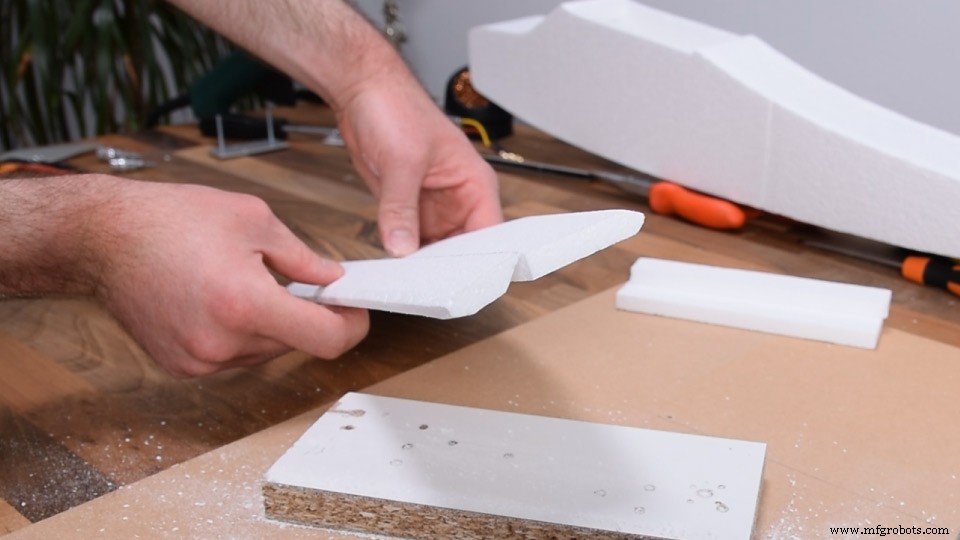
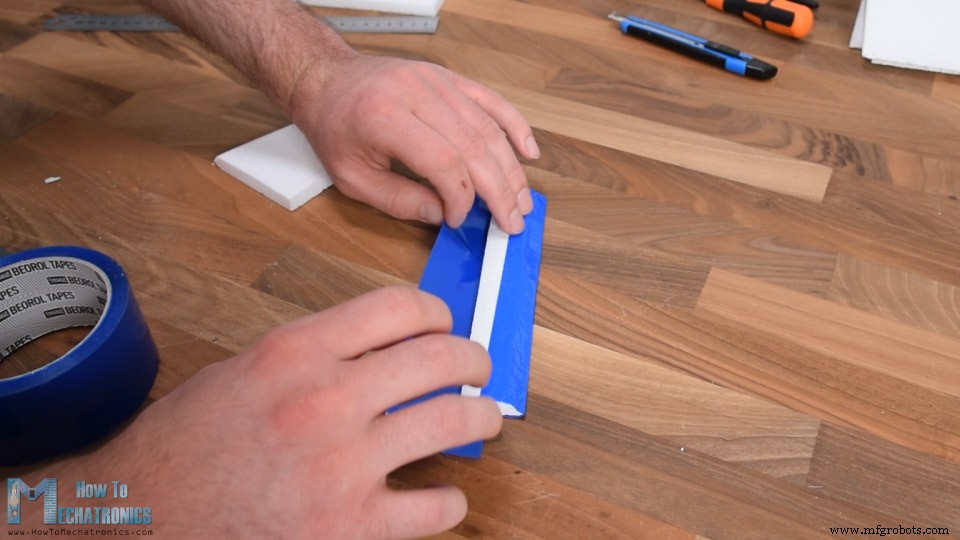
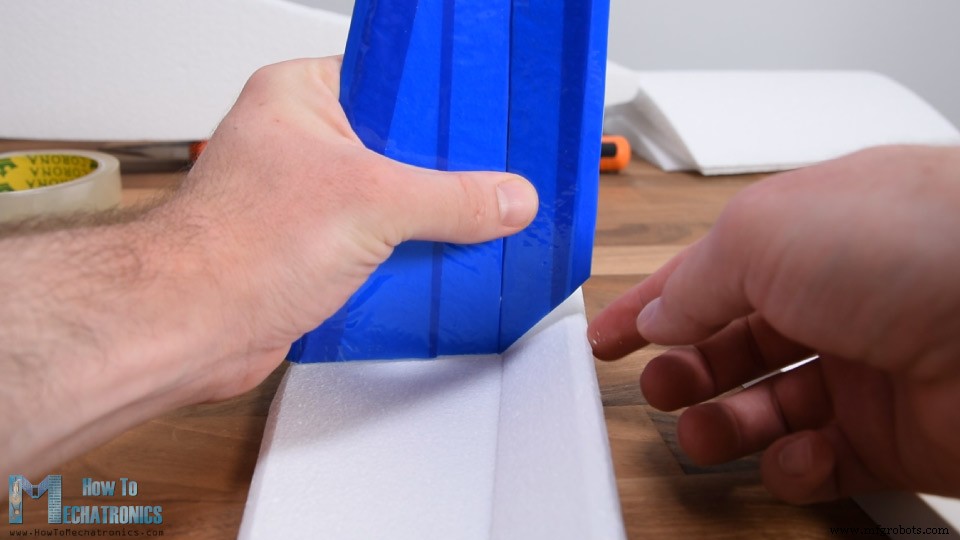
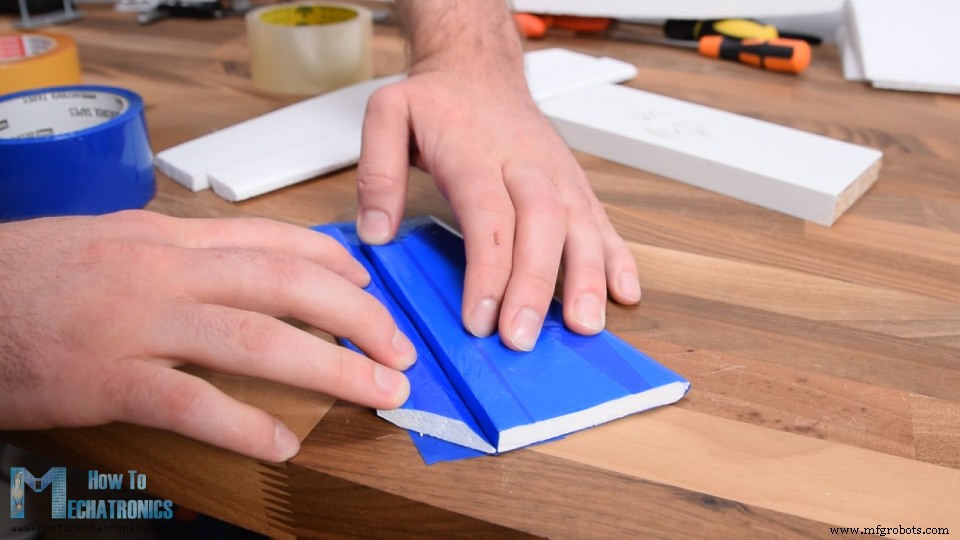
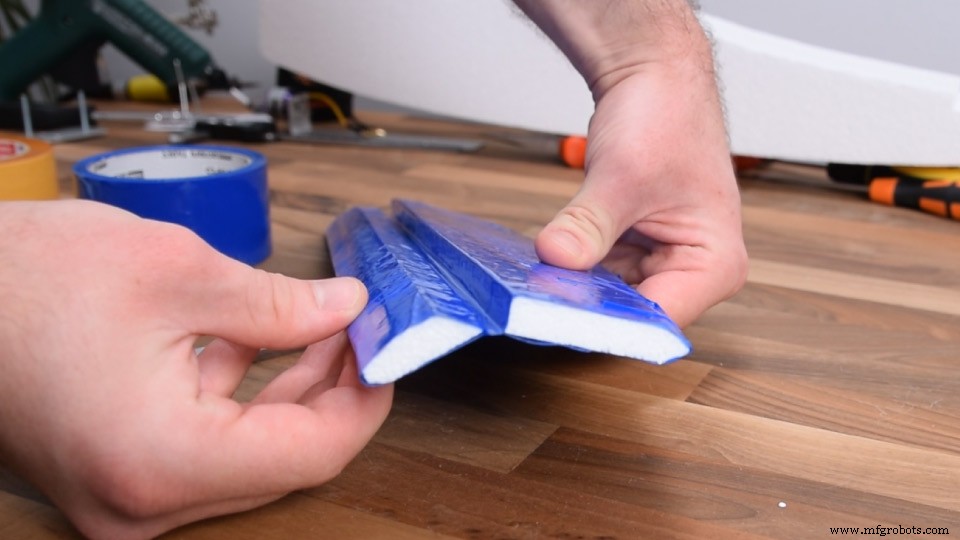
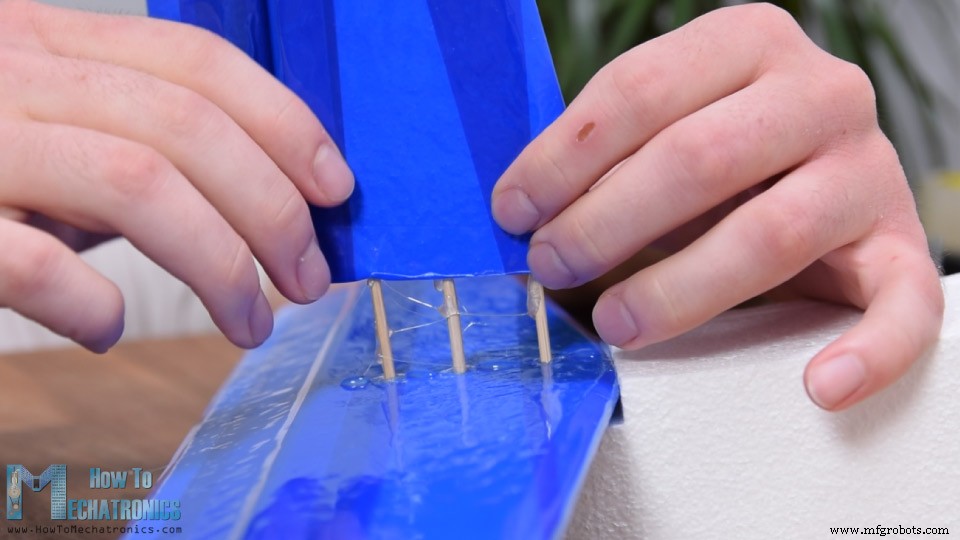
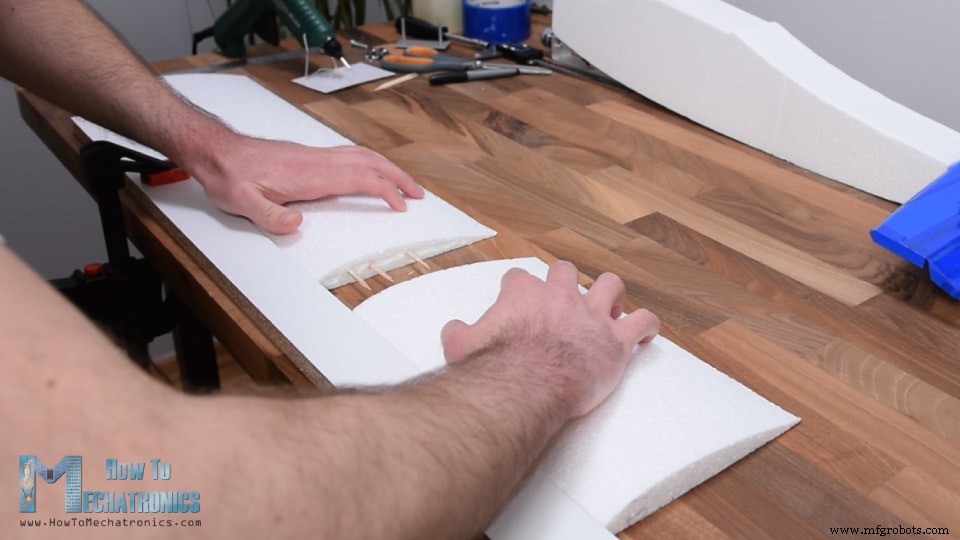
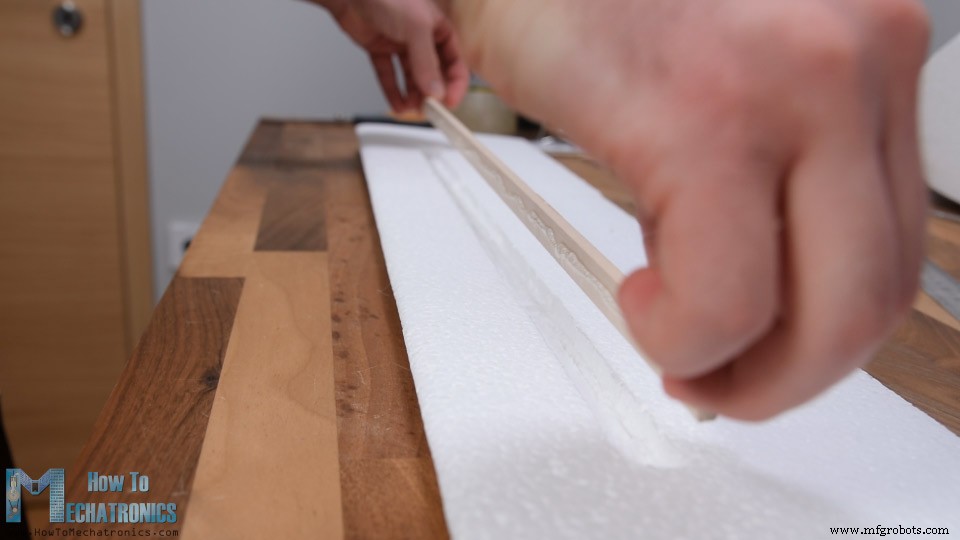
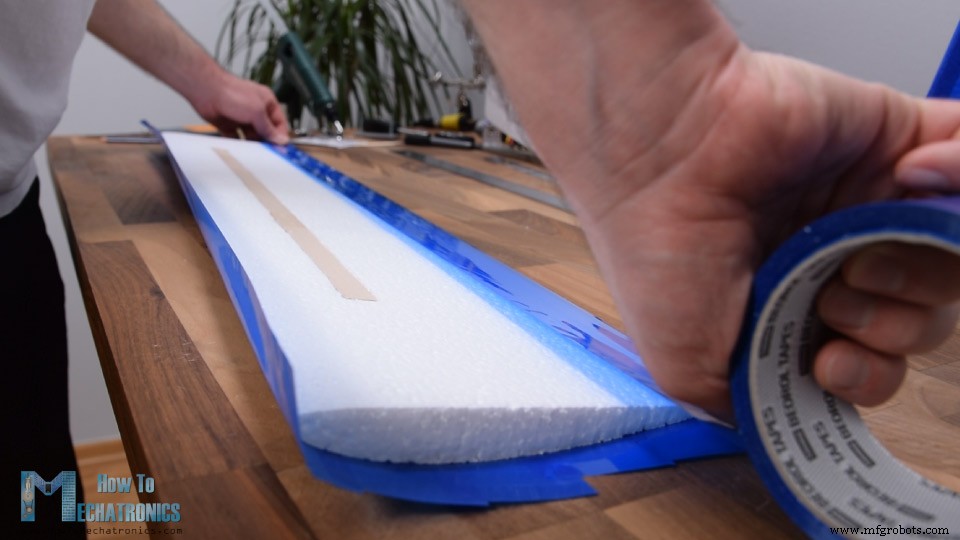
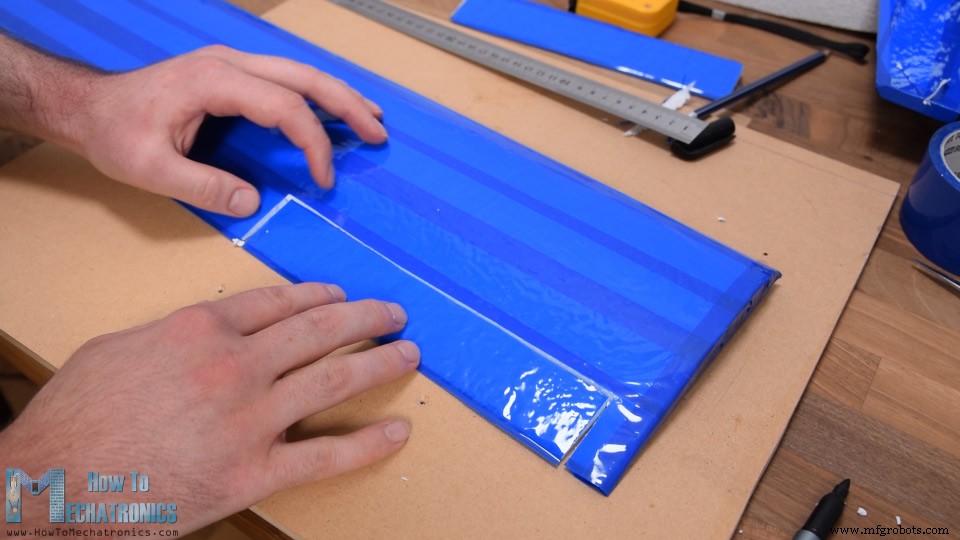
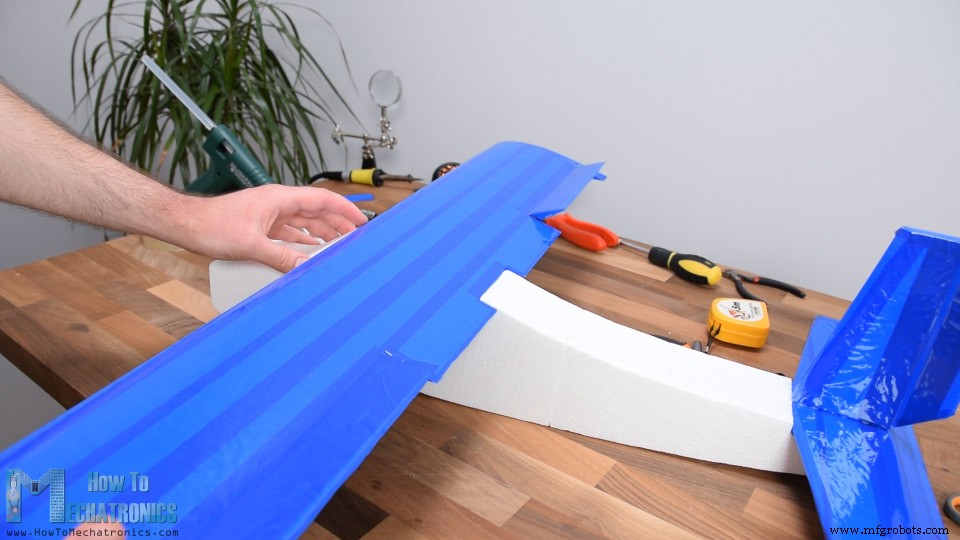
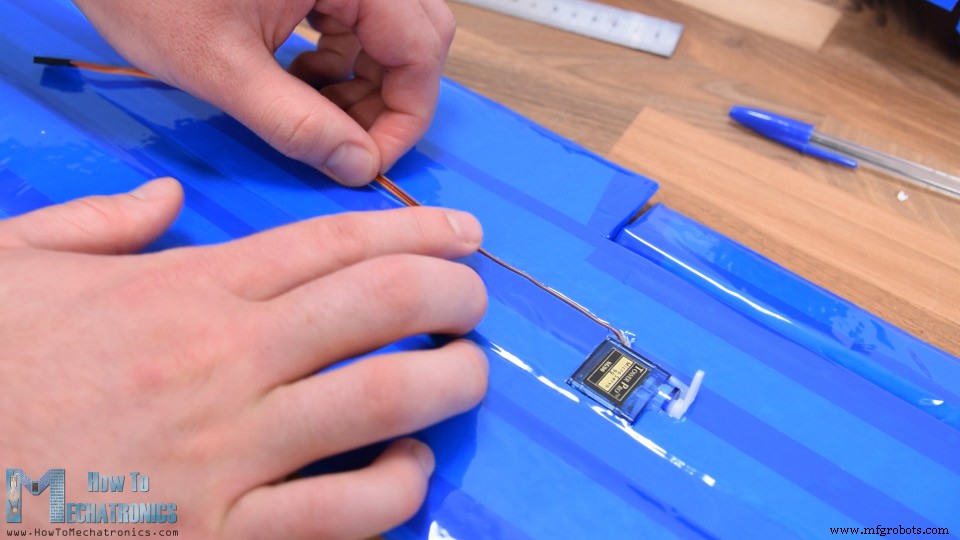
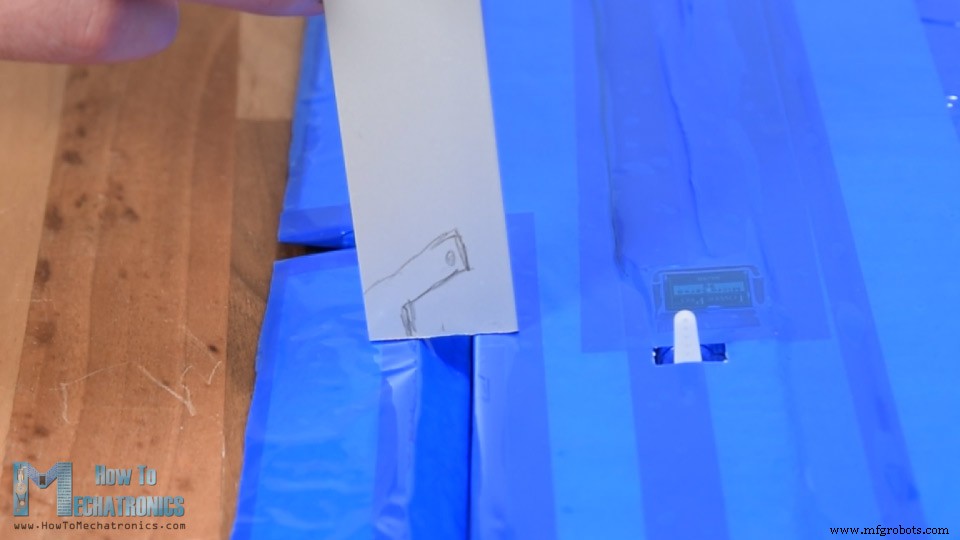
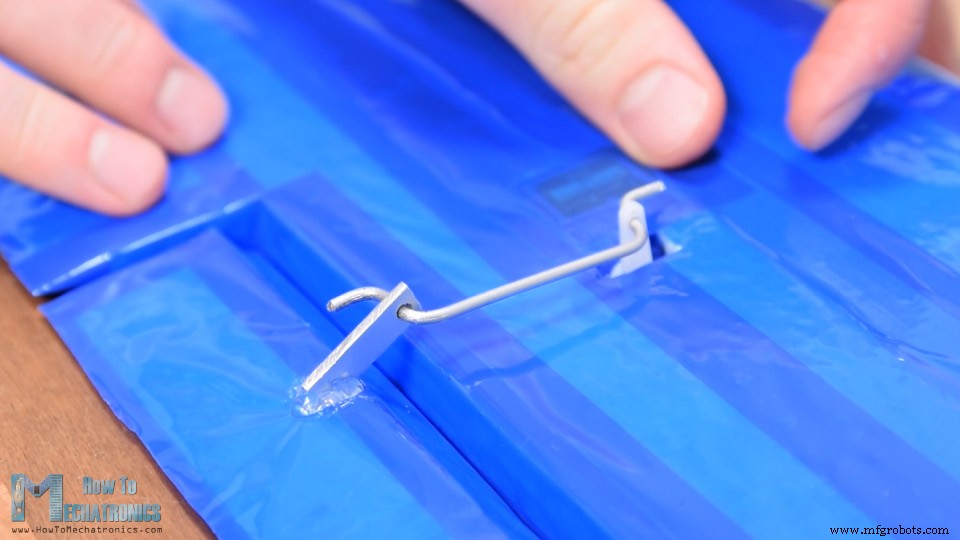
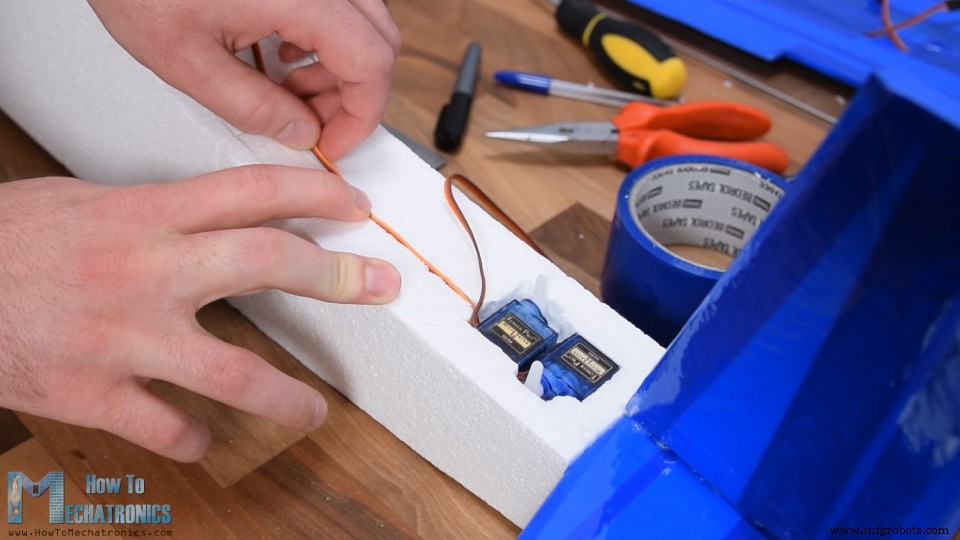
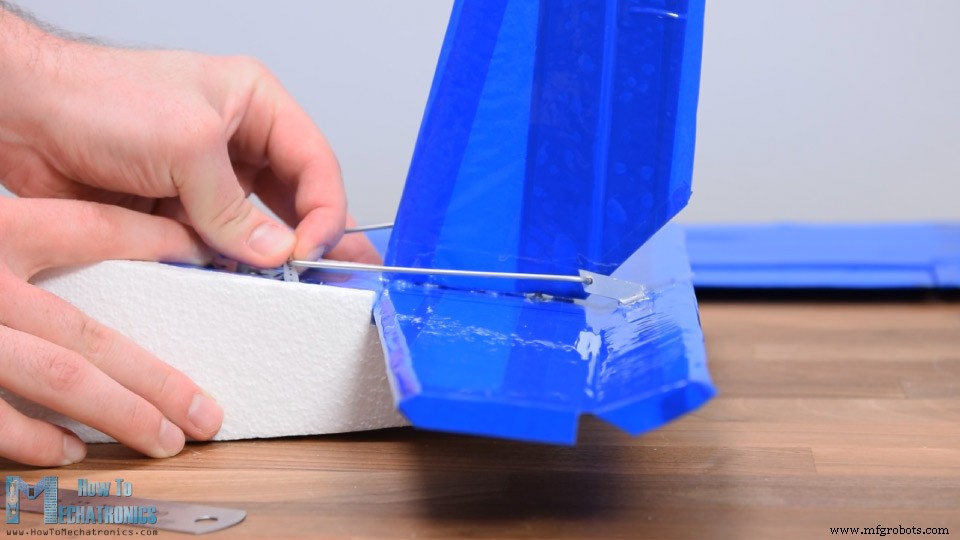
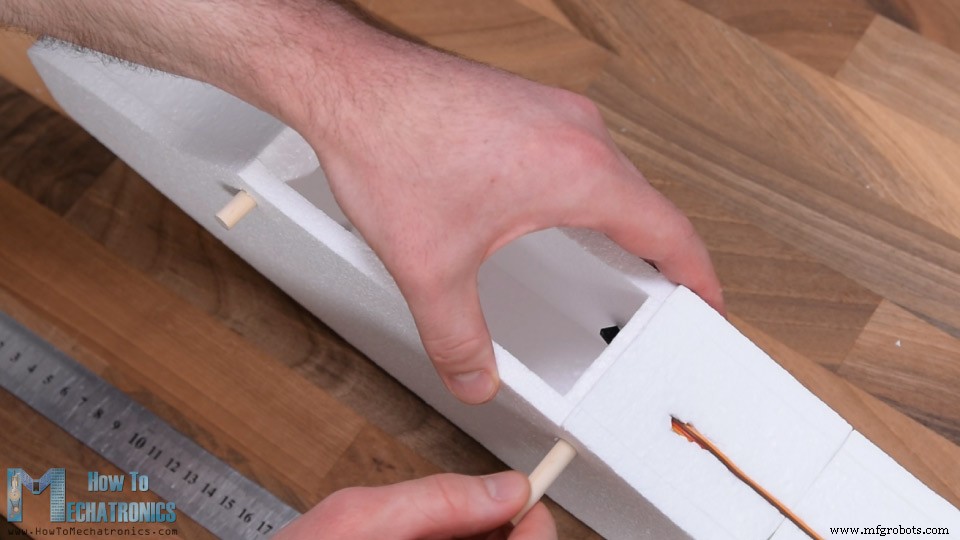
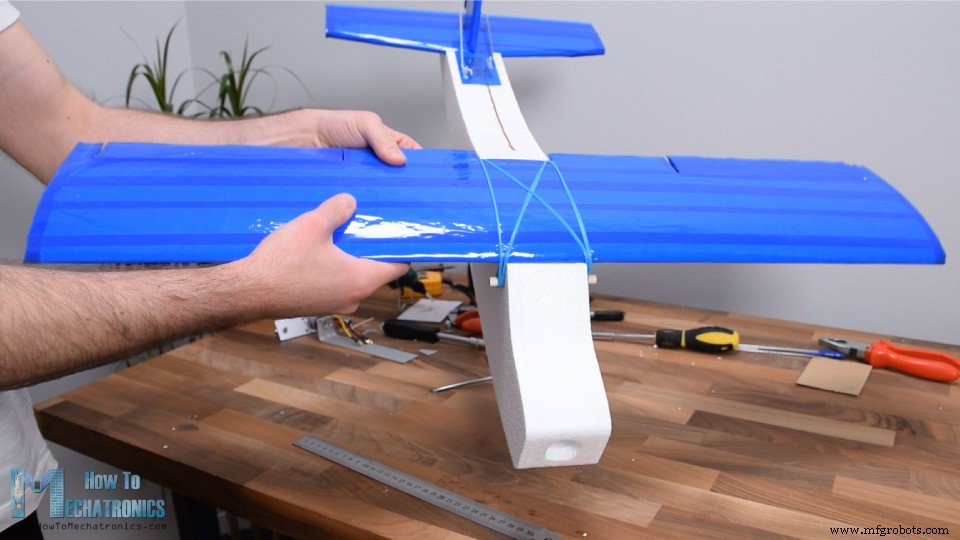
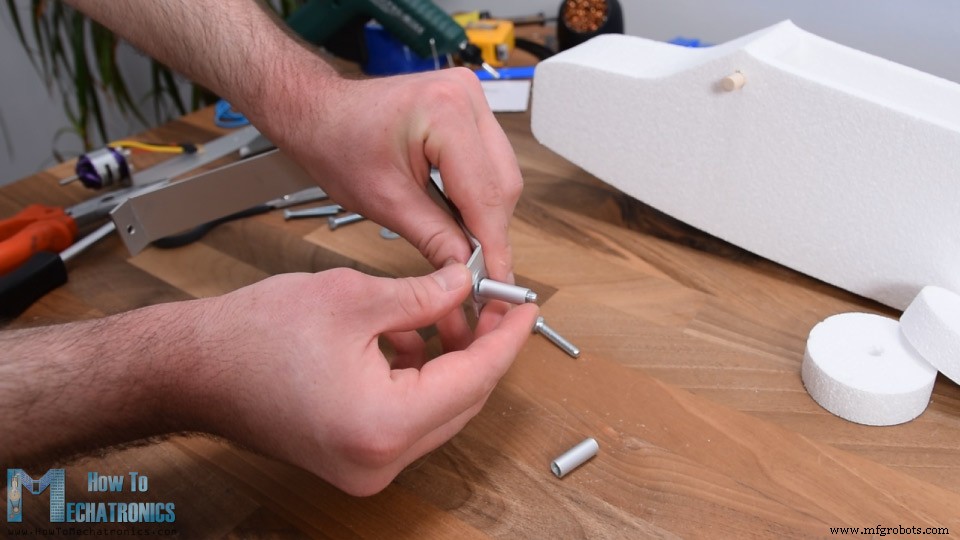
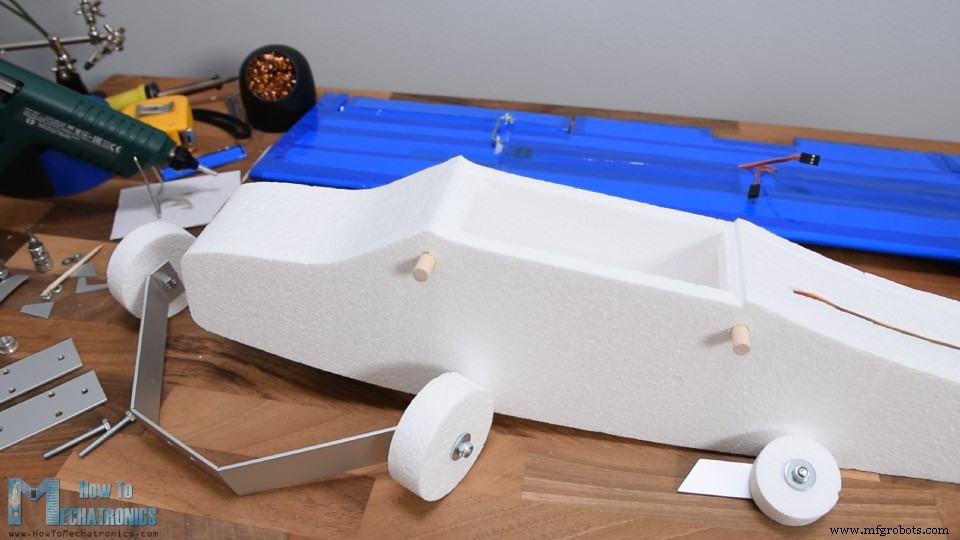
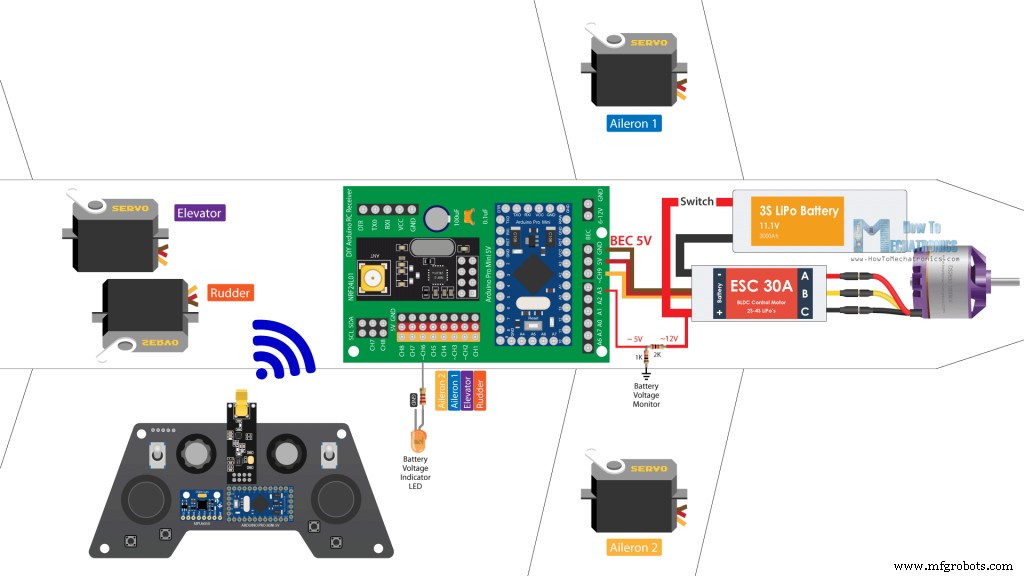
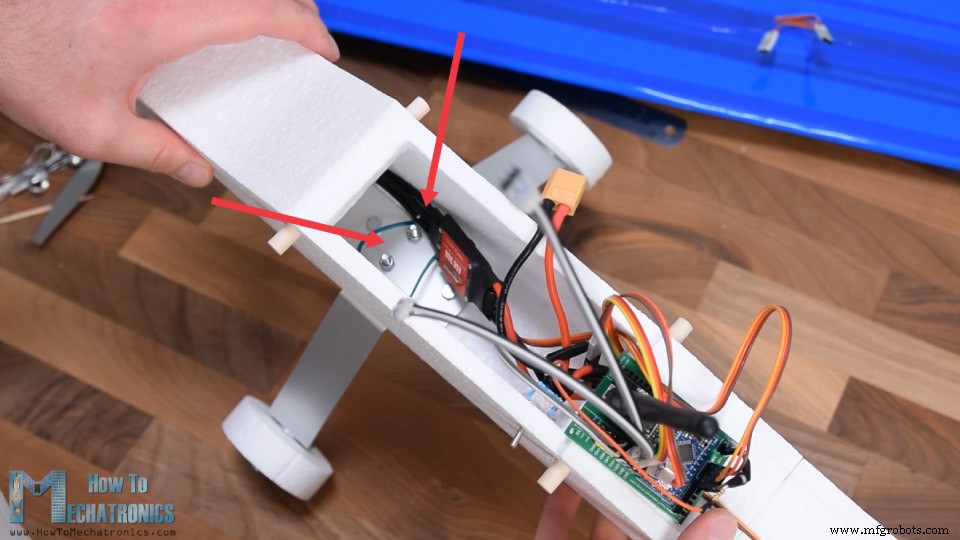
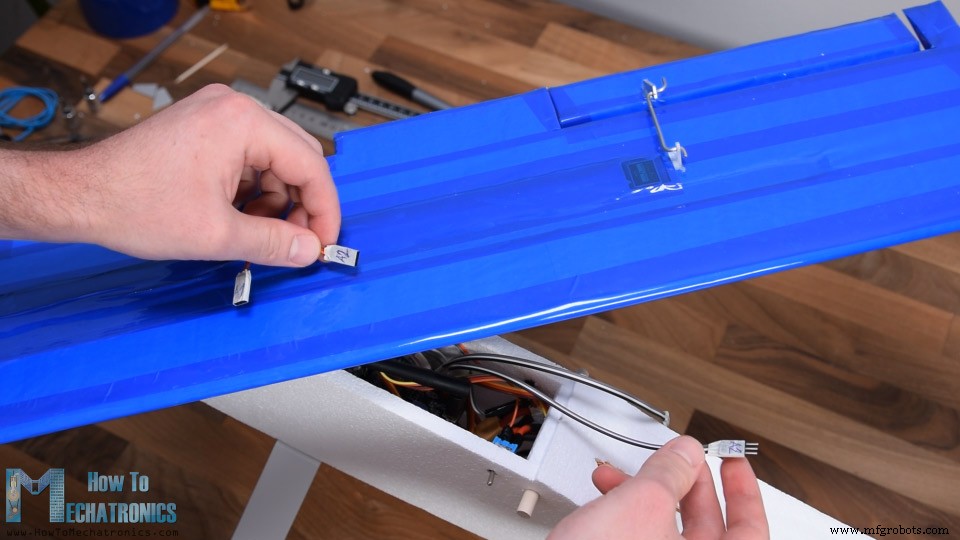
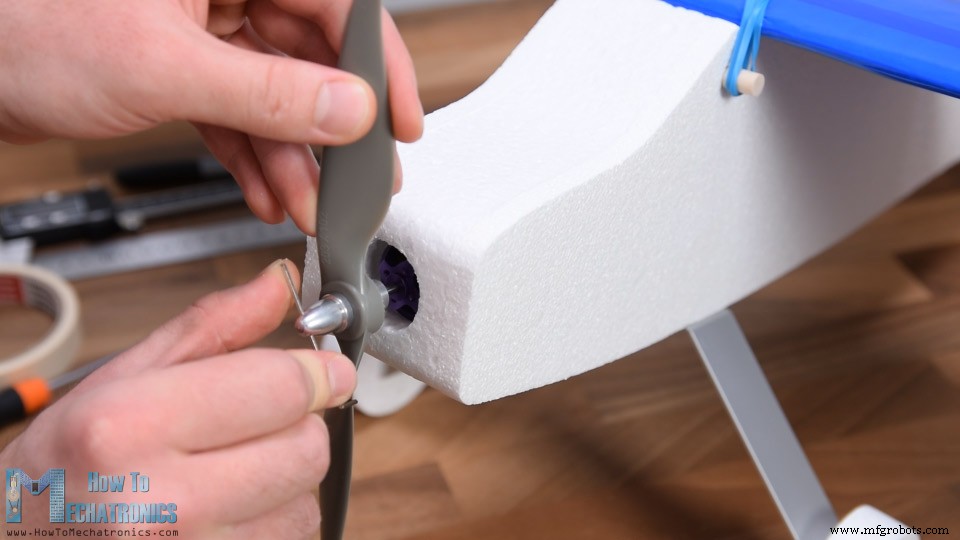
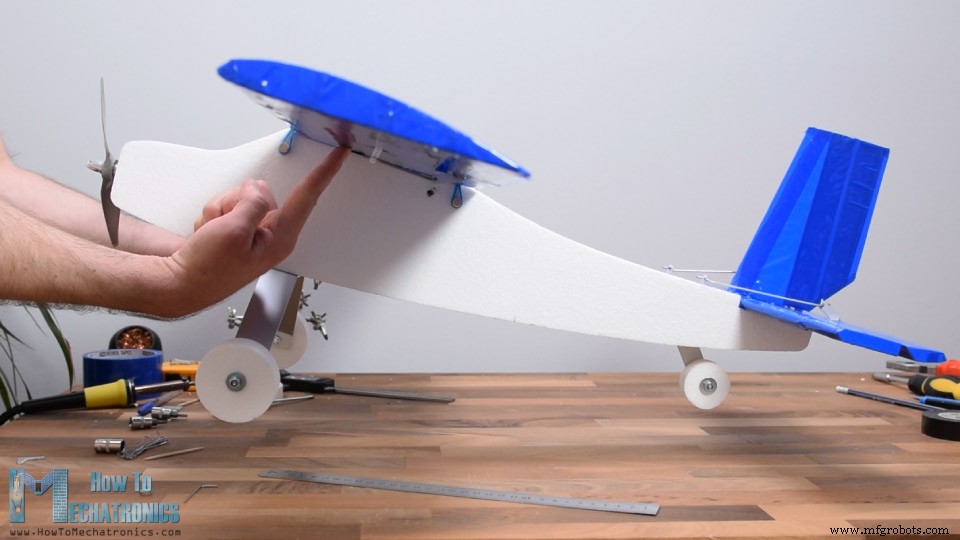
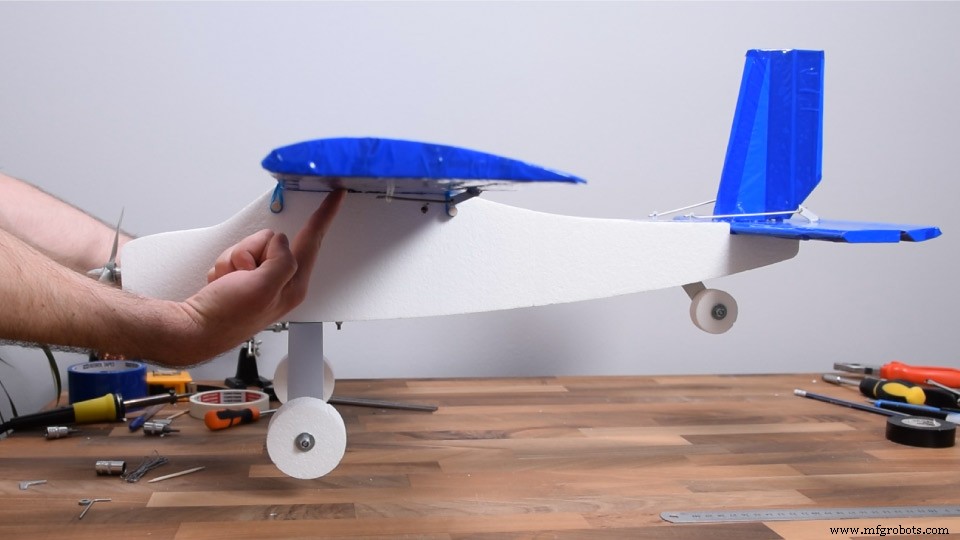
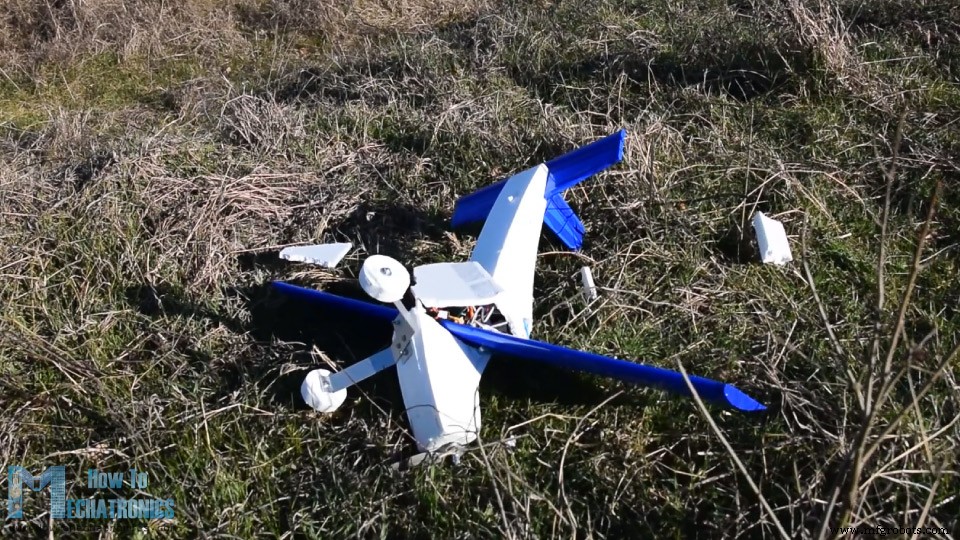
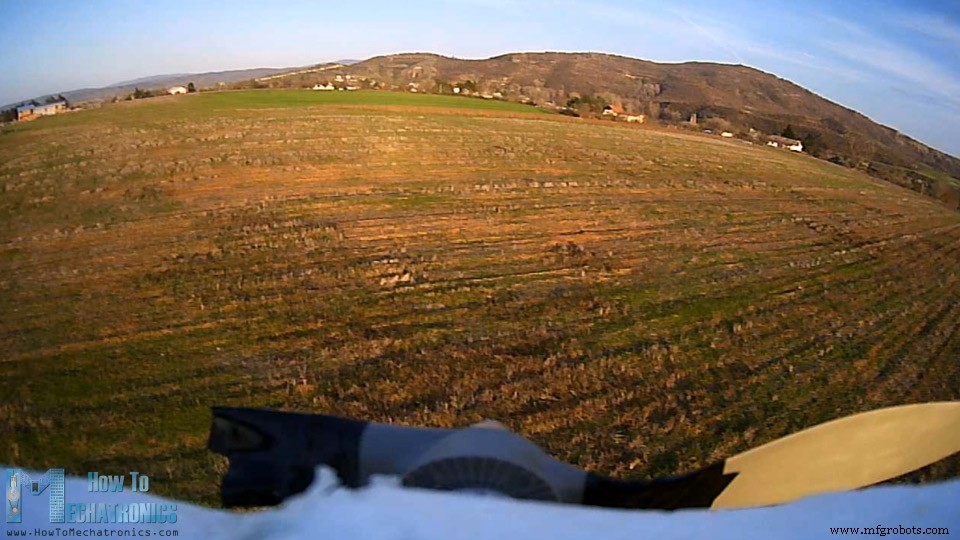
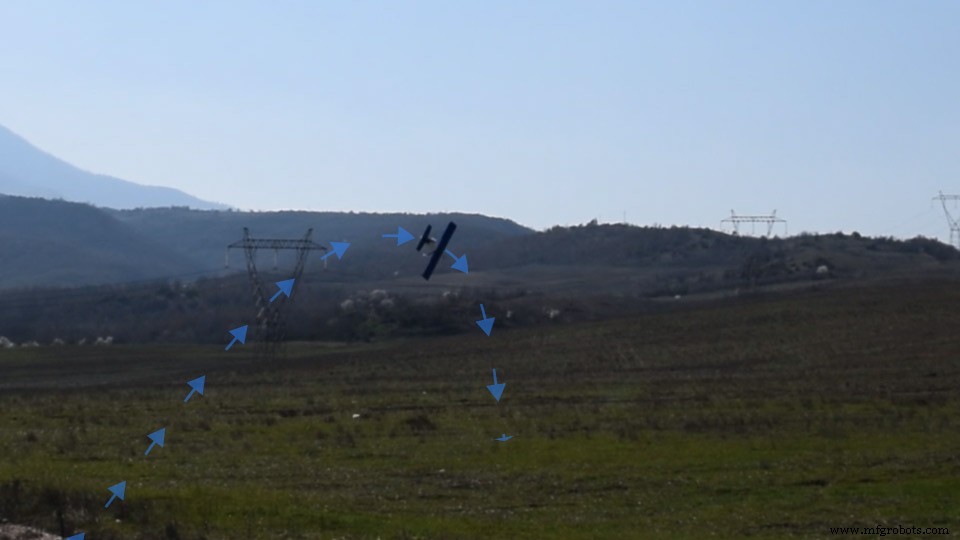
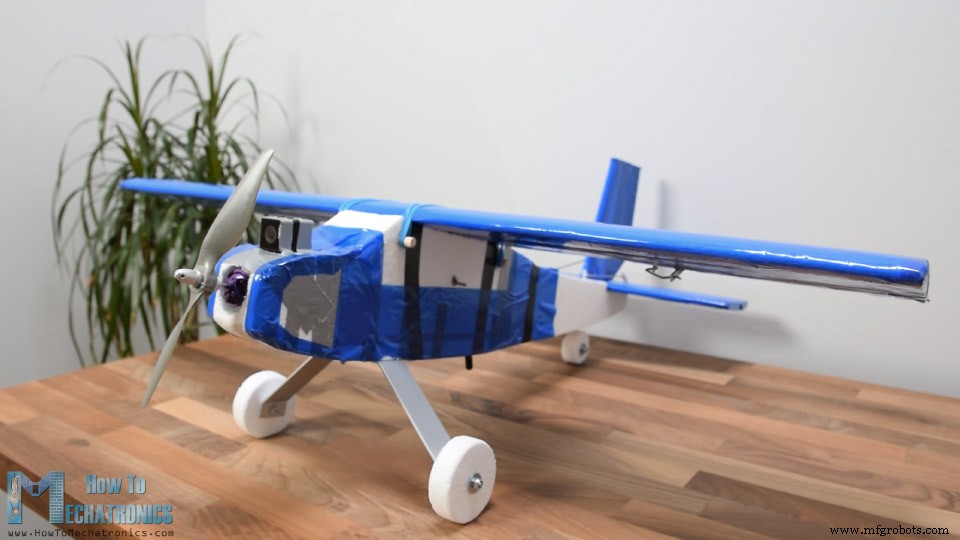
In diesem Tutorial zeige ich, wie ich ein Arduino-basiertes RC-Flugzeug baue und es mit dem selbstgebauten Arduino-Sender (aus einem früheren Video) steuere. Video ansehen oder schriftliche Anleitung unten lesen. Flugzeug komplett aus Styropor (EPS/XPS). Formen per Arduino CNC-Schaumschneidemaschine (DIY, früheres Video) – also 100 % DIY, da auch die CNC-Maschine Eigenbau ist. Steuerung: 100 % DIY, Arduino + NRF24L01 Funkmodul. Rechter Joystick: Querruder (Ailerons) & Höhenruder (Elevator). Linker Joystick: Seitenruder (Rudder) & Gas (Throttle). Rechtes Potentiometer: Steuerempfindlichkeit / Servoweg reduzieren. Linkes Potentiometer: Seitenruder-Subtrim / Nullpunktkorrektur. Hauptfeature: Es fliegt. Design in Fusion 360. Orientierung an kommerziellen RC-Modellen & Faustformeln für Modellflug-Parameter. Start: Spannweite = 80 cm. Rumpflänge ≈ 75 % Spannweite. Profil: CLARK Y (beliebt bei RC). Profil von airfoiltools.com als SVG → Fusion 360 importieren. Größe anpassen: Flügeltiefe (Chord) ≈ 1/5 Spannweite. Höhen- & Seitenleitwerk nach Faustformeln dimensioniert: Rumpf: 2× 10 mm Seiten + 50 mm Kern (hohl für Elektronik). 3D-Modell Download (2 Versionen: v1 wie hier, v2 kleinere Nase, Motor weiter vorn für besseren Luftstrom). CNC-Arbeitsbereich 45 cm, Rumpf 60 cm → Rumpf in 2 Teile. Schnitt bei 34 cm ab Nase. Neuer Sketch: Form projizieren + Punkt in Nähe. Fusion 360 Manufacture-Tab → G-Code generieren. Neues Setup: Sketch als Modell, gesetzter Punkt als Ursprung, X/Y-Achsen justieren. 2D-Kontur-Operation, Werkzeug Ø 3 mm (ca. Heißdraht-Kerf). Vorschub: 150 mm/min (abhängig von Draht & Styropor-Härte). Geometrie: Kontur wählen. Höhen: alle 1 mm (keine Z-Bewegung). Linking: Eintrittsposition = Kante bei Ursprung. Simulation: Geschlossener Einzelpass → Post-Process: GRBL, Ordner, Dateiname → G-Code erzeugen. Datei speichern, G-Code in WordPad o.ä. ansehen. G-Code in Universal G-Code Sender laden → an CNC senden. Prozess nicht professionell, aber funktional für DIY-CNC. Details zur CNC-Maschine in deren Tutorial (Link in Video-Beschreibung). G-Code-Dateien Download: Seiten: 10 mm Styropor. Kern: 50 mm Styropor. Flügel: 100 mm Styropor, ~30 cm breit (max. Spannweite Heißdraht). 2 Profile in 1 G-Code, mehrere geschnitten. 80 cm Spannweite: 3× 27 cm Stücke kleben. Enden manuell rechtwinklig schneiden für geraden Stoß. Alle CNC-Teile: 3 Front, 3 Heck, 3 Flügel. Montage starten. Vorderteil: Heißklebepistole. Heißklebe schmilzt Styropor leicht, aber machbar. Alternative: 5-Minuten-Epoxid. Vor rechtem Seitenkleben: Motorhalter bauen. 30-mm-Alu-Profil (leicht), ~18 cm, Motorbohrungen (3 mm), 90° gebogen. Motor per M3 befestigen. Montagebohrung durch Styropor, per Cuttermesser auf 30 mm (Motordurchmesser) erweitern. Motorhalter Rückseite: 4 Bohrungen (Befestigung + Fahrwerk). Positionen auf Rumpf übertragen, 4 mm bohren. 2. Alu-Stück (~7 cm, gleiche Bohrungen) als Gegenplatte. M4-Schrauben: Motorhalter festziehen ohne Styropor-Schaden. Vorerst raus, rechtes Rumpfteil kleben. Heck analog. Rumpf verbinden: Grillspieße zwischen Front & Heck für Festigkeit. Bessere: dickere Stäbe (Bruchgefahr bei Absturz). Viel Heißklebe, zusammenpressen. Rumpf fertig, sieht cool aus. Leitwerke: 2× 10 mm Styropor (Höhen- & Seitenruder). Kanten anfasen (Optik & Aerodynamik). Direkt am Heck ankleben, aber erst Ruder bauen. Ruder = ~1/3 Länge. Scharnier: Kontaktflächen anfasen (Cuttermesser, scharf!). Leitwerke aerodynamischer: Schleifpapier → Vorderkanten runden, Hinterkanten leicht anschleifen. Gesamten Leitwerksbereich mit Paketklebeband umwickeln: stabiler + glatter = besser aerodynamisch. Seitenruder unten 45° anschneiden (Platz für Höhenruder). Scharnier: Klebeband verbindet beide Teile → stabiles Scharnier. Beidseitig Band für extra Festigkeit. Seiten & Kanten bekleben. Leitwerke fertig. Höhenruder: Heißklebe an Rumpf. Seitenruder: 3 Grillspieße durch Höhenruder & Rumpf → Kleben & festdrücken. Flügel: 3 Teile (CNC-Limit). Grillspieße für Festigkeit. Gerade Ausrichtung: Holzleiste als Führung. Flügel lang & dünn → brüchig. Verstärkung: Holzstab in Tasche (Cuttermesser, vorsichtig). Heißklebe in Tasche, Stab einsetzen ohne Profil zu stören. Gesamten Flügel mit Paketband umwickeln (Hinterkante → Vorderkante: Luftstrom löst Band nicht ab). Etwas Geduld nötig. Ergebnis: stabiler, aerodynamischer, gut aussehend. Querruder (Ailerons): 22 cm breit, ~1/4 Flügeltiefe. 0,5 cm Freiraum schneiden. Alle Schnittkanten bekleben. Unterseite 45° anfasen, Scharnier per Klebeband (wie Leitwerke). Mitte Flügel: Aussparung für Rumpfeinpassung. Querruder-Servos (9g Micro): Position markieren, Cuttermesser → Aussparung. Servo-Haltebügel ab (einfachere Form). Servo einkleben. Kabelrinne zum Flügelzentrum schneiden, mit Tape abdecken. Andere Seite analog. Ruderhörner: Alu-Profil (wie Motorhalter). Form per Hand (Servohorn-Höhe, über Scharnier). Metallsäge zuschneiden. 2-mm-Stahldraht als Rudergestänge → 2,5-mm-Bohrung im Horn. Kerbe in Querruder, Horn einkleben. Gestänge-Länge messen (Servo in Neutralstellung!), per Zange biegen. Neutralstellung: manuell Mitte, oder Servo-Tester/Arduino. Andere Seite gleich. Flügel fertig. Seiten- & Höhenruder-Servos (9g Micro): Gleicher Einbau. Position markieren, Aussparung, 2 Servos nebeneinander (Wellen entgegengesetzt). Kabelrinne im Rumpf, Tape abdecken, Horn-Aussparungen. Ruderhörner & Gestänge wie zuvor. Flügelbefestigung: 2× 8-mm-Holzstäbe. 6-mm-Bohrungen manuell. ~1 cm Überstand beidseitig. Am Rumpf per Heißklebe fixieren. Gummiringe spannen Flügel auf Rumpf: abnehmbar, bei Absturz dämpfen Gummiringe Aufprall, trotzdem fest. Fahrwerk: Alu-Profil + Styropor-Räder (CNC-geschnitten). Nuten im Profil zum Biegen. Räder: M5-Schrauben + 6-mm-Alurohr. Rohr per M5 an Halter, Scheiben beidseitig → freies Drehen. Heckrad analog. Alle Teile ready – jetzt Elektronik. Sender & Empfänger: Eigenbau auf Arduino Pro Mini Basis. Detaillierte Sender/Empfänger-Tutorials existieren – hier Schaltplan & Funktionsweise. Komponenten: Funk: NRF24L01. Sender: Joysticks, Potis, Buttons → sendet kontinuierlich Daten. Empfänger: NRF24L01 empfängt → steuert Servos & Brushless-Motor. Servo/Brushless-Ansteuerung per Arduino simpel → Gesamtkonzept verständlich. Brushless: 1000 KV, 30A ESC. ESC treibt Motor & versorgt Arduino + Servos via BEC (5 V). Strom: 3S LiPo. Zusatzfeature: LED für Leer-Akku-Anzeige. Spannungsteiler: 12 V (LiPo) → ~5 V an Arduino Analog-In. Bei < 11 V → LED an. Empfänger hat freie Kanäle → erweiterbar (Stroboskop, Klappen, Abwurfmechanismen...). Verdrahtung laut Schaltplan. CH1: Ruder, CH2: Höhenruder, CH3/4: Querruder, CH6: LED. LED & Netzschalter an gegenüberliegenden Seiten. Fahrwerk: über 2 Schrauben am Motorhalter (von oben einsetzen, verschrauben, Fahrwerk dran). Gummibänder im Elektronikfach halten Akku. Akku an ESC → alles verstauen. Verlängerungskabel: Querruder-Servos an Empfänger → Flügel per Gummiringe befestigen. Propeller an Motor. Schwerpunkt (CG) prüfen – kritischster Faktor für Flugverhalten. Initial hecklastig → Akku nach vorne + Gewichte (Schrauben/Muttern) → ausbalanciert. Arduino-RC-Flugzeug fertig – Testflug! Jungfernflug: nicht cool, Absturz-Ergebnis ernüchternd. Analyse: Noch hecklastig, Motor zu schwach. Kein anderer Motor/Propeller → Nase kleiner, Motor weiter vorn (besserer Luftstrom), Kanten runden. Strukturverstärkung: Holzstäbe & Alu-Profile innen im Rumpf. Elektronikfach Boden: 2 Löcher (Luftablass vorn, NRF24L01-Antenne raus für Reichweite). Versuch 2: Besserer Luftstrom/Leistung, aber Rumpf brach wieder → Styropor zu schwach. Neuer Rumpf + etwas Ducktape zur Verstärkung. Versuch 3: Vielversprechend, aber schlechtes Startgelände (Straßenrand) → rechts abgedriftet, Kante touchiert, Bruch. Reparatur: Fast gesamten Rumpf mit Duck- & Paketband umwickeln. **Das hätte man früher machen sollen** – richtige Festigkeit, brach auch nach weiteren Abstürzen nicht mehr. Problem: Alle 4 Propeller kaputt → geklebter Propeller. Riss beim Start. Zweiter geklebter Propeller (aus 2 Bruchstücken) → **Endlich erfolgreicher Start!** Glück kurz: Propeller brach in der Luft. Als erstes RC-Flugzeug-Erlebnis: Projekt erfolgreich – Konzept „vollständig Arduino-basiertes RC-System“ bewiesen. Aus Flug: Sender-Steuerung zu hart (Joysticks: kleiner Weg, schlechtes Ansprechen). Software-Fix: Rechtes Poti → Steuerempfindlichkeit (Servoweg reduzieren). Linkes Poti → Seitenruder-Trimmung. Code = vorheriges Tutorial (Servo/Brushless per NRF24L01). Kompletter Code: Erklärung: Kurz die Hauptfunktionen, Details im verlinkten Tutorial. Das war's. Gedanken in Kommentaren – besonders von RC-Erfahrenen. Einsteiger: FliteTest YouTube-Kanal (Top-Ressource für RC-Welt, Link in Beschreibung). Hoffe, Projekt hat gefallen & was Neues vermittelt. Fragen in Kommentaren, Arduino-Projekte-Sammlung anschauen.Überblick
RC-Flugzeug designen – 3D-Modell
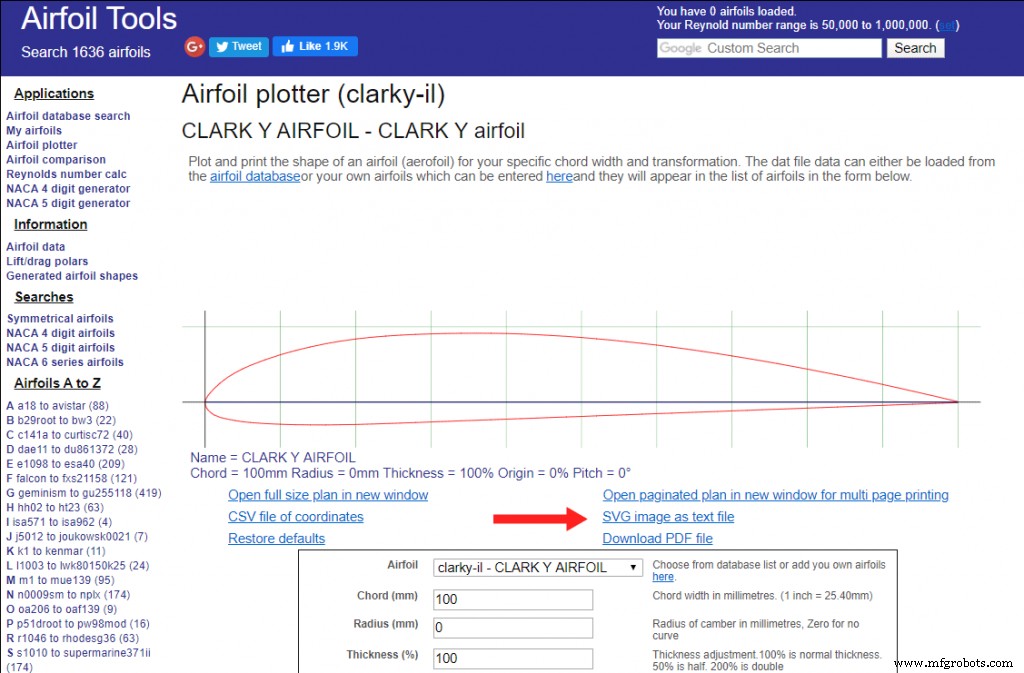
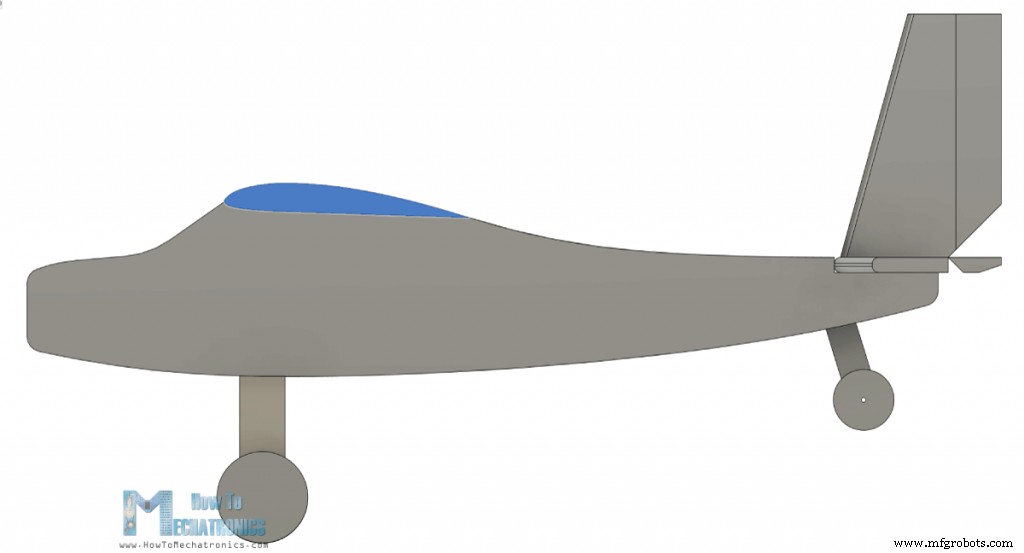
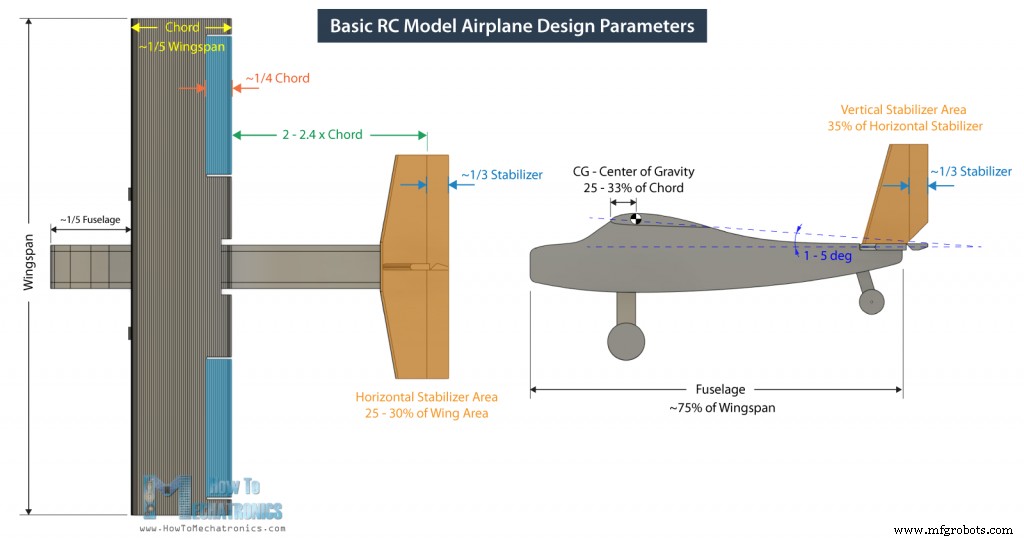
G-Code für DIY CNC-Schaumschneider erzeugen
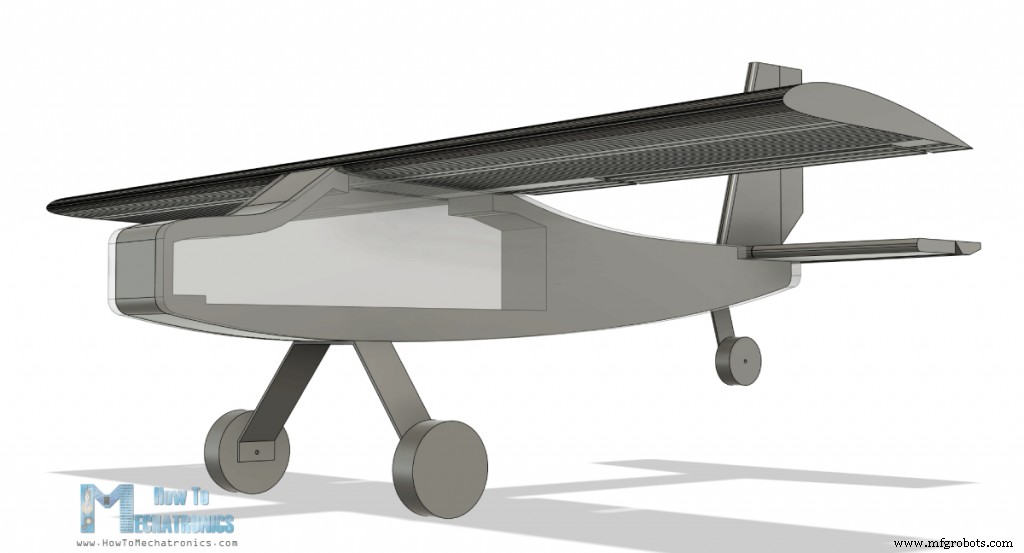
RC-Flugzeug zusammenbauen
Arduino RC-Flugzeug Elektronik – Schaltplan
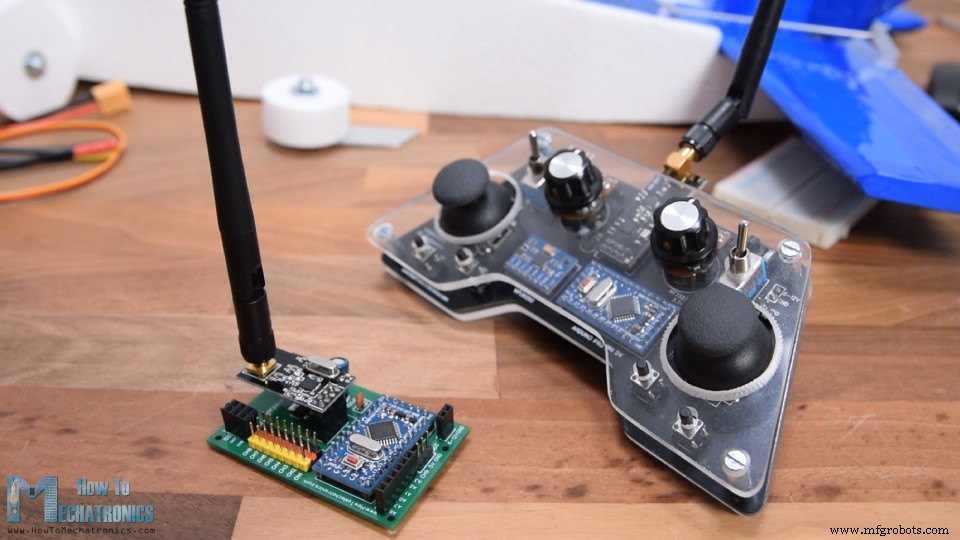
Montage abschließen
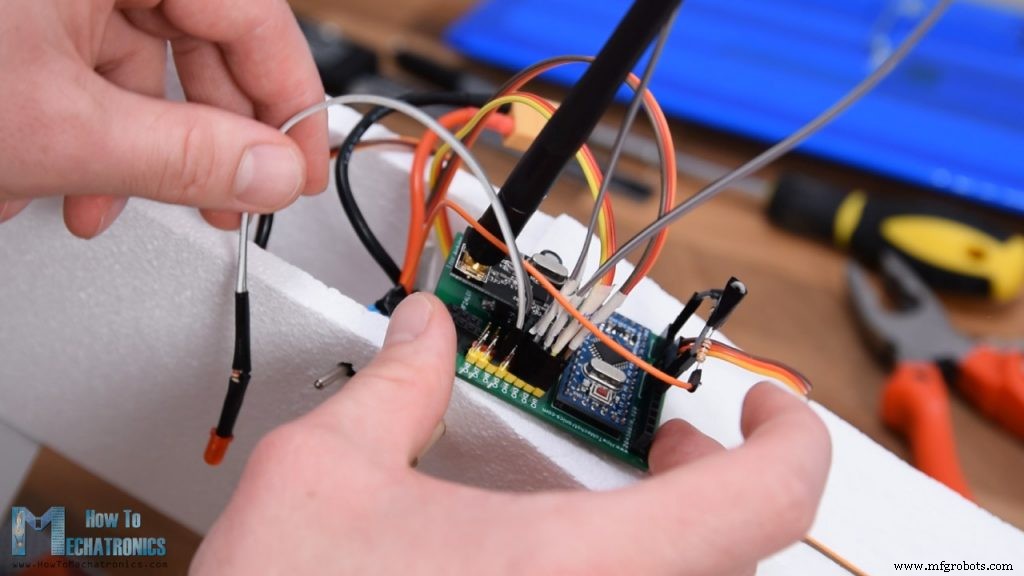
Arduino RC-Flugzeug testen
Arduino RC-Flugzeug Code
/* Arduino RC Airplane == Receiver Code = by Dejan, www.HowToMechatronics.com Library: TMRh20/RF24, https://github.com/tmrh20/RF24/ */ #include
travelAdjust (rechtes Poti) verringert Servoweg trotz vollem Joystick-Ausschlag.pot1) justiert Seitenruder-Nullpunkt.analogRead(A3) + Spannungsteiler-Rechnung → bei < 11 V LED an.
Herstellungsprozess
- Eigenen LUMAZOID bauen: DIY Arduino Musik-Visualisierer
- DIY Hausaufgaben-Schreibmaschine zu Hause bauen
- DIY Photoshop-Steuerkonsole mit Arduino Nano RP2040 bauen
- Intelligentes Voltmeter mit Arduino & Smartphone bauen – Einfaches DIY-Projekt
- DIY VR-Skateboard mit Arduino, Google Cardboard und Bluetooth bauen
- DIY-Oszilloskop mit Arduino Nano (10 Hz–50 kHz) und 128×64-LCD
- DIY Radionik EMR-Behandlungsgerät mit Arduino Nano – Kritische Betrachtung
- DIY 2D-Motion-Rennsimulator mit Arduino Nano & SG90 Servos
- Programmierbarer 3-Achs-Roboterarm – Lokal & Fernsteuerung per Arduino & Bluetooth
- Portables RFID-Türschloss mit Arduino bauen – Schritt-für-Schritt-Anleitung