



Fortgeschrittenes Mechatronik-Abschlussprojekt: Echtzeit-Arm-Schnittstelle mit 3D-Modellierung
Dies war mein Mechatronik-Abschlussprojekt an der Fakultät für Maschinenbau in Skopje. Ziel war die Entwicklung eines Geräts, das echte Armbewegungen mit 3D-Computermodellen interagieren lässt. Ich integrierte drei Fachbereiche in einem Gerät: Mechanik, Elektrotechnik und Informatik:
- Solidworks für das 3D-Modell der Armbewegungen.
- Arduino Mega 2560 als Schnittstelle zwischen Realität und Computer.
- MATLAB/Simulink zur Programmierung der 3D-Modell-Steuerung.
Im nächsten Video sehen Sie eine Projektpräsentation mit folgendem Inhalt:
- Einführung. Kurzer Überblick über Mechatronik als Studienfach, das dieses Gerät ermöglichte.
- Arduino Mega 2560. Grundlegende Eigenschaften des verwendeten Boards.
- 3D-Modelle in Simulink-Umgebung. Übertragung von Solidworks nach Matlab/Simulink via SimMechanics Link.
- Geräteentwicklung. Verwendete Komponenten, Funktionsweise, Simulink-Modell, Arduino-Programm für die Echtzeit-Interaktion.
Gerätebau
Verwendete Bauteile
- Arduino Mega 2560
- 3-Achsen-Beschleunigungssensor
- Lineare Potentiometer ×5
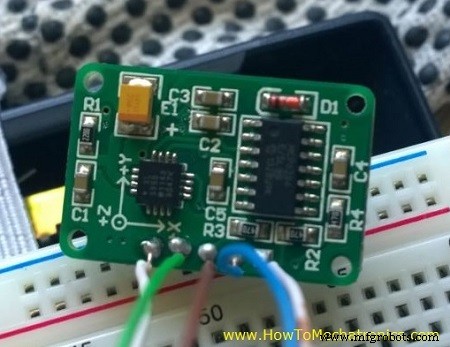
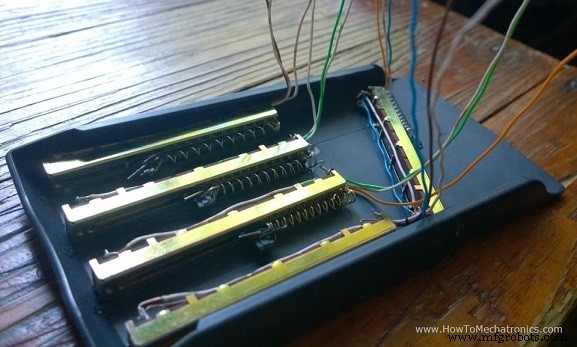
Der Beschleunigungssensor erfasst die Armorientierung. Bei Armbewegungen ändern sich die X-, Y-, Z-Werte, die an den analogen Eingängen des Arduino eingelesen werden. Entsprechend bewegt sich das 3D-Modell.
Die Potentiometer erfassen die Fingerpositionen. An jedes Potentiometer ist eine Feder (Kugelschreiberfeder) angebracht, die den Schieber in einer Position hält. Bei Fingerbewegung wird der Schieber gezogen, der Widerstand ändert sich. Diese Werte werden an den analogen Eingängen eingelesen und steuern die Finger des 3D-Modells.
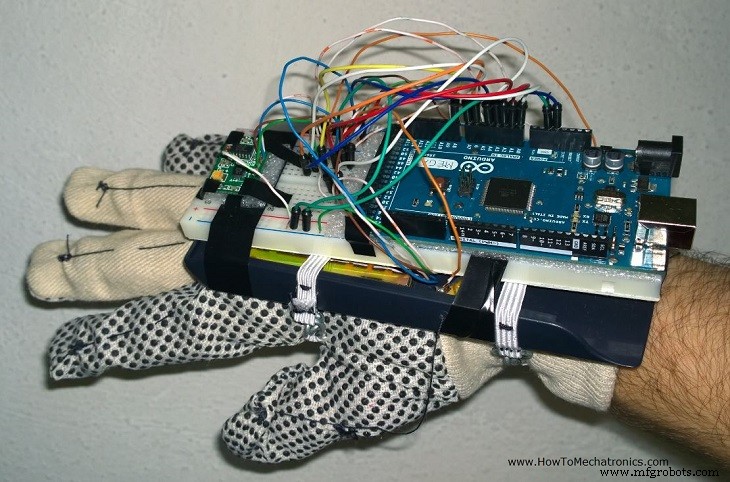
Als Basis diente ein Kunststoffdeckel eines Taschenrechners, auf dem die fünf Potentiometer montiert sind. Darüber kam ein Steckbrett, auf dem Arduino und Beschleunigungssensor mit Klebeband fixiert wurden. Das fertige Gerät sehen Sie unten.
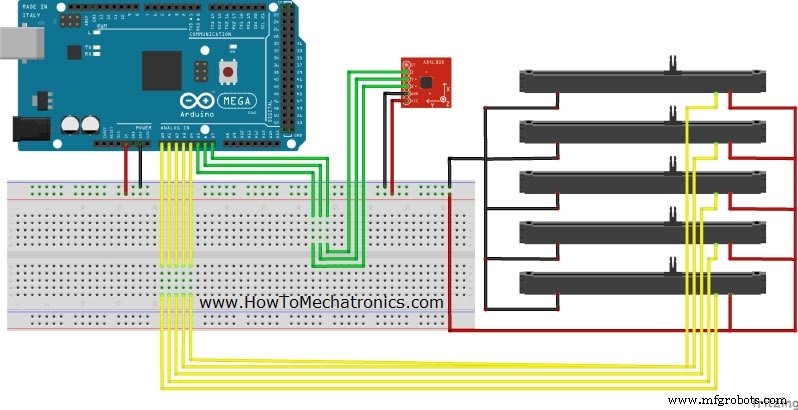
Schaltplan des Geräts
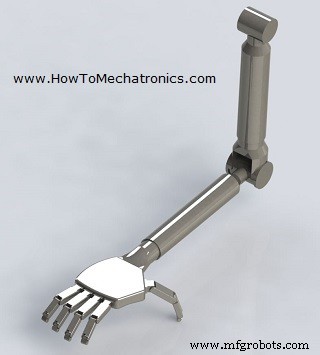
Das 3D-Modell
Das 3D-Modell stellt einen menschlichen Arm dar. Zuerst in Solidworks modelliert, dann über den SimMechanics Link von MathWorks nach Matlab/Simulink übertragen.
Das MATLAB/Simulink-Modell
Vor dem Simulink-Modell musste das Arduino IO Package installiert werden (Simulink-Bibliothek für Arduino-Kommunikation). Per Arduino IDE wird der mitgelieferte Code auf den Arduino hochgeladen, um die Simulink-Bibliothek zu aktivieren. Empfehlung: Mein Tutorial zu Matlab und Arduino IO Package für Verständnis und Code.
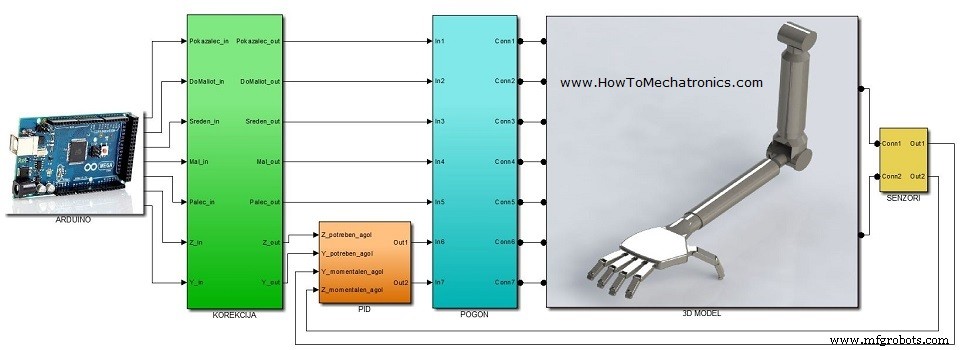
Mein Simulink-Modell ist in sechs Subsysteme gegliedert:
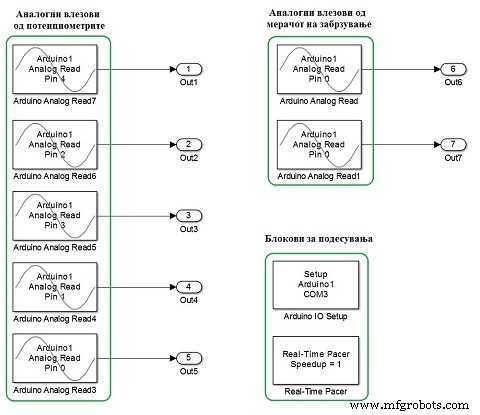
- Arduino Analogeingänge für Beschleunigungssensor und Potentiometer
- Korrektur der Analogwerte nach Bedarf
- PID-Regler für sanftere Bewegungen
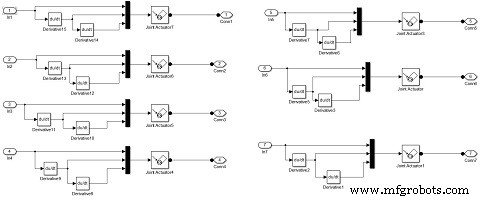
- Joint Actuator Blöcke für die Gelenke des 3D-Modells
- Das 3D-Modell (automatisch per SimMechanics Link generiert)
- Joint Sensor Blöcke zur Positionsverfolgung des 3D-Modells
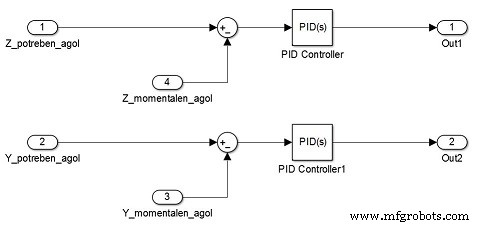
Simulink-Modell herunterladen:
Sehen Sie auch meine Erweiterung dieses Projekts: Den Arduino-Handschuh als Game-Controller neu programmiert.
Herstellungsprozess
- Sensorbasierte Projektideen für Abschlussarbeiten im Ingenieurstudium
- Smart Pen: Echtzeit-Handschrifterkennung & Bewegungstracking mit Raspberry Pi & IMU
- Monitor-Ambilight selbst bauen mit Arduino Nano & WS2812B LEDs
- Klassisches Pong-Spiel auf Arduino UNO mit OLED-Display bauen – Schritt-für-Schritt-Tutorial
- Arduino Audio-Frequenz-Detektor – Lauteste Schallpeaks mit hochsensiblem Modul messen
- Selbstbau-Tamagotchi: Digitales Haustier mit Arduino
- Intelligenter kabelloser Lichtschalter-Controller: Arduino-basierter Fernschalter-Manipulator
- Arduino Tic Tac Toe mit MAX7219 LED-Matrix und Karton-Gehäuse
- Intelligente, bewegungsaktivierte Wasserpistole mit Arduino Nano
- Zuverlässigen Arduino-Countdown-Timer mit SparkFun 7-Segment-Display bauen