



Servoradar: Arduino-basiertes Ultraschall-Radar-System
Komponenten und Zubehör
| Arduino UNO | × | 1 |
| Ultraschallsensor HC-SR04 | × | 1 |
| SG90 Mikro-Servomotor | × | 1 |
| Jumper-Kabel (generisch) | × | 1 |
| Steckbrett (generisch) | × | 1 |
Über dieses Projekt
Wie wir wissen, werden Radarsysteme zur Erkennung von Satelliten, Himmelskörpern, Asteroiden und anderen Signalen aus dem Weltraum eingesetzt. Die NASA nutzt diverse Radare für militärische und zivile Zwecke. Dieses Projekt realisiert ein einfaches Radar, das "Objekt erkannt" auf dem seriellen Monitor anzeigt, sobald sich ein Objekt in weniger als 10 cm Entfernung befindet.

Das System basiert auf dem Prinzip der Ultraschallwellen, die in Schallimpulsen ausgesendet werden. Der HC-SR04 Ultraschallsensor sendet einen 8-Zyklus-Ultraschallimpuls aus und misst die Zeit bis zum Empfang des Echos. Ein Arduino UNO (oder kompatibles Board) steuert die Auswertung und Ausgabe über den seriellen Monitor. Damit der Sensor den Raum abtasten kann, wird er von einem SG90 Servomotor von 0° bis 180° geschwenkt. Die Verbindung der Komponenten erfolgt über Jumper-Kabel und ein Steckbrett.
Funktionsweise
Der Ultraschallsensor sendet Schallwellen aus, die als 8-Zyklus-Impuls (ca. 40 kHz) abgestrahlt werden. Das reflektierte Echo wird empfangen und die Laufzeit gemessen. Der Arduino berechnet daraus die Distanz:
Distanz = (Laufzeit × 0,034) / 2
Der Servomotor schwenkt kontinuierlich zwischen 0° und 180°. Während der Rückbewegung (180° → 0°) misst der Sensor in jedem Winkel die Distanz und sendet Winkel sowie Distanz an den seriellen Monitor. Wird eine Distanz ≤ 10 cm gemessen, gibt der Arduino "Objekt erkannt" aus.

Code
Servoradar-Code (Arduino)
Hinweis: Der Schaltplan kann leicht vom Code abweichen. Bitte orientieren Sie sich am Code.
#include <Servo.h>

Servo myservo;
int winkel = 0;
long laufzeit;
int distanz;
const int trigPin = 8;
const int echoPin = 11;

void setup() {
  Serial.begin(9600);
  myservo.attach(3);
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
}

void loop() {
  // Vorwärtsbewegung 0° → 180° (nur Positionieren)
  for (winkel = 0; winkel <= 180; winkel += 1) {
    myservo.write(winkel);
    delay(15);
  }

  // Rückwärtsbewegung 180° → 0° (Messung)
  for (winkel = 180; winkel >= 0; winkel -= 1) {
    myservo.write(winkel);
    delay(200);

    digitalWrite(trigPin, LOW);
    delayMicroseconds(2);
    digitalWrite(trigPin, HIGH);
    delayMicroseconds(10);
    digitalWrite(trigPin, LOW);

    laufzeit = pulseIn(echoPin, HIGH);
    distanz = laufzeit * 0.034 / 2;

    Serial.print("Distanz: ");
    Serial.println(distanz);
    Serial.print("Winkel: ");
    Serial.println(winkel);

    if (distanz <= 10) {
      Serial.println("Objekt erkannt");
    }
  }
}
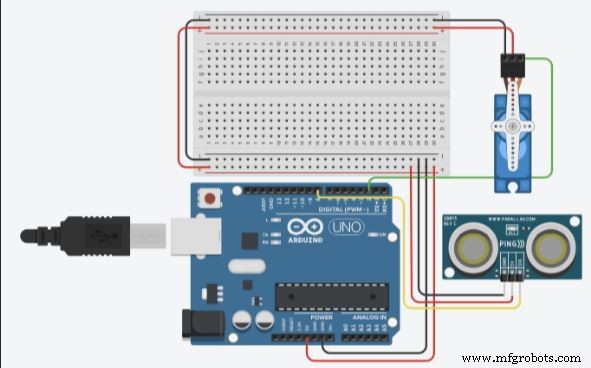
Schaltplan
Verkabelung gemäß folgender Tabelle:
| Sensor | Arduino |
|---|---|
| VCC | 5V |
| Trig | Pin 8 |
| Echo | Pin 11 |
| GND | GND |
| Servo | Arduino |
|---|---|
| + (Rot) | 5V |
| - (Braun/Schwarz) | GND |
| Signal (Orange/Gelb) | Pin 3 |
Herstellungsprozess
- Predictive Maintenance freisetzen: Die Zukunft der Fertigungszuverlässigkeit
- Wann Andocknivellierer ersetzen: Wichtige Anzeichen & Gründe
- Wie Simulation Innovation und Effizienz im Produktdesign antreibt
- Jenseits der Automatisierung: Warum Hyperautomation Geschäftseffizienz antreibt
- Portalkräne verstehen: Typen, Anwendungen & Umzugstipps
- Schützen Sie Ihre Außenausrüstung: Zeit, Ihre Sturmbremsen zu ersetzen?
- Wesentliche Trommelbremsen-Wartung: Maschinen sicher und zuverlässig halten
- Professionelle CNC-Fräs-Lösungen für Präzisionsteile
- Finden Sie die ideale 5-Achsen-VMC für Ihre Produktionsanforderungen
- Elektrischer Rohrbieger – Präzise EMT & Stahlrohr Flexibilität