



Industrieroboter 101: Typen & Anwendungen für effiziente Produktion
Entdecken Sie die vielfältigen Typen von Industrierobotern und ihre einzigartigen Fähigkeiten. Erhalten Sie einen klaren Überblick über Einsatzbereiche und Anwendungen: Roboterarme, mobile Roboter, Flugdrohnen, Unterwasserroboter und Cobots.
Wie entscheiden Sie, welcher Industrieroboter der richtige ist?
Angesichts der Vielzahl an Robotertypen am Markt – wie finden Sie den passenden? Wie bei vielen Konstruktions- und Ingenieursfragen gilt: „Form follows function“. Der benötigte Roboter hängt also von seiner vorgesehenen Funktion ab. Wird der Roboter am Boden oder einer anderen Fläche befestigt, oder muss er mobil sein? Wie viele Einheiten pro Stunde muss er verarbeiten? Welches maximale Gewicht muss er heben? Wenn der Roboter fest installiert ist: Wie groß ist der Arbeitsbereich? Ist dieser rechteckig oder kreisförmig? Die Beantwortung dieser Fragen schränkt die Auswahl schnell ein und ermöglicht die Wahl des idealen Industrieroboters.
In diesem Artikel untersuchen wir verschiedene Roboterarten, ihre Stärken und Schwächen sowie die Ermittlung des passenden Einsatzgebiets.
Inhalt dieses Artikels
- Stationäre Roboter (Roboterarme)
- Autonome mobile Roboter
- Flugroboter (Luftdrohnen)
- Unterwasserroboter
- Wie Sie den idealen Robotertyp für Ihr Unternehmen finden
Stationäre Roboter (Roboterarme)
Es gibt sieben Haupttypen stationärer Roboter am Markt. „Stationär“ bedeutet, dass sie am Boden, an der Decke oder einer anderen Fläche befestigt sind – sie sind nicht mobil. Generell handelt es sich um Roboterarme, die für Aufgaben wie Pick-and-Place, Sortieren, Montieren, Schweißen und Veredeln konzipiert sind.
Im Folgenden betrachten wir die verschiedenen Typen von Roboterarmen, ihre Eigenschaften und Anwendungen.
- Gelenkige Roboterarme (Articulated)
- Kartesische oder rechteckige Roboter
- SCARA-Roboter
- Polare oder sphärische Roboter
- Delta- oder Parallelroboter
- Portalfahrzeuge (Gantry Robots)
- Zylindrische Roboter
- Kollaborative Roboter / Cobots
Gelenkige Roboterarme (Articulated Robot Arms)
Vorteile: Flexibelste Bewegung aller Roboterarmtypen. Können sehr leistungsstark sein und schwere Lasten heben.
Nachteile: Müssen oft eingezäunt werden. Langsamer als einige andere Roboterarme. Teurer als andere Typen. Benötigen komplexere Steuerungssysteme.
Verglichen mit anderen Roboterarmen ähnelt die Bewegung eines gelenkigen Arms am ehesten einem menschlichen Arm. Ein typischer gelenkiger Arm hat sechs Achsen (Gelenke). Je nach Anwendung und Hersteller können es weniger oder mehr sein. Mehr Gelenke bedeuten flüssigere, weniger „roboterhafte“ Bewegungen. Diese Bewegungsfreiheit wird durch Freiheitsgrade beschrieben.
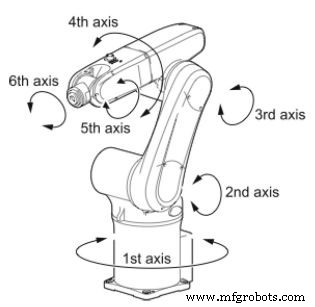
Interessante Tatsache: Entwickler künstlicher Hände betrachten die menschliche Hand als 27 Freiheitsgrade. Ein menschlicher Arm hat 7 Freiheitsgrade – zusammen also 34 Freiheitsgrade zwischen Arm und Hand.
Alle subtilen Bewegungen von menschlichem Arm und Hand nachzubilden, wäre für einen Industrieroboter zu teuer und komplex. Allgemein gilt: 6 Freiheitsgrade an einem Industrieroboterarm reichen aus, um fast jede benötigte Aufgabe auszuführen.
Der Roboter wird kein Klavier spielen können – muss er aber auch nicht!
Je nach Anwendung kann ein Roboterarm mit einem Greifer ausgestattet sein, dem roboterischen Äquivalent einer Hand. Meist sind Robotergreifer deutlich simpler als die menschliche Hand. Manchmal bestehen sie nur aus einem Saugnapf oder Elektromagneten. Oder ein dreifingriger, weicher Greifer dient zum Aufnehmen empfindlicher Objekte wie Frischwaren oder Eier. Es gibt viele Greifertypen, und kein einzelner kann alle Anwendungen abdecken.
Alternativ kann das End-of-Arm-Tooling (EoAT) ein Werkzeug sein – etwa ein rotierendes Werkzeug mit Bohrer oder Fräser zum Entgraten, Schleifen oder Fräsen. Es gibt viele Möglichkeiten, einschließlich spezialisierter EoAT für Schweißen, Lackieren, Schleifen, Laserschneiden und mehr.
Gelenkige Roboter sind hochflexibel, da alle Gelenke rotieren können – im Gegensatz zu linearen oder translatorischen Gelenken, die nur geradlinige Bewegungen erlauben.
Anwendungen: Pick-and-Place, Lichtbogenschweißen, Punktschweißen, Verpacken, Maschinenbeschickung, Materialhandling. Die Fähigkeit, Bögen (oder ähnliche Muster) an schwer zugänglichen Stellen zu erzeugen, macht gelenkige Roboter ideal für die Automobilindustrie und andere Fertigungsbereiche mit diesem Bedarf.
Historisch waren große, leistungsstarke gelenkige Roboter, die Lasten von einer Tonne oder mehr heben konnten, nicht mit Sensoren ausgestattet, die ihnen Umgebungswahrnehmung ermöglichten. Kam ein Mensch in den Arbeitsbereich, drohten schwere Verletzungen oder Tod.
Daher mussten solche Roboterarme in abgetrennten, eingezäunten Bereichen arbeiten. Nur qualifiziertes Personal mit vollständigem Verständnis der Roboterfunktion durfte diesen Bereich betreten.
Ist ein gelenkiger Roboterarm jedoch mit geeigneten Sensoren und Steuerungssoftware ausgestattet, kann er sicher neben Menschen arbeiten. Beispiel: Per Computer Vision (Kamera) oder LiDAR-Sensor erkennt der Roboter Hindernisse oder sich nähernde Personen auf seinem Bewegungsweg und bremst ab oder stoppt. Weitere Sensoren detektieren Kollisionen – stößt der Arm an etwas, stoppt er und/oder kehrt um. Solche sicherheitszertifizierten gelenkigen Arme sind meist in Geschwindigkeit und Kraft limitiert.
Kartesische oder rechteckige Roboter
Vorteile: Einfaches Steuerungssystem. Je nach Modell können sehr schwere Lasten gehoben werden. Präzise. In allen drei Achsen steif. Günstiger als gelenkige Arme.
Nachteile: Keine Drehbewegungen möglich.
Diese Roboter nutzen das kartesische Koordinatensystem (X, Y, Z) für lineare Bewegungen entlang der drei Achsen (vor/rück, hoch/runter, links/rechts). Alle drei Gelenke sind translatorisch – die Bewegung ist auf eine Gerade beschränkt. Daher auch „lineare Roboter“ genannt.
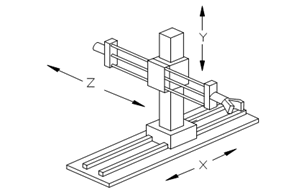
Kartesische Roboter eignen sich für Pick-and-Place, Materialhandling, Verpackungsautomatisierung, Lagerung und Entnahme, Schneiden und Bohren sowie viele weitere Anwendungen.
Sie sind in allen drei Dimensionen steif, was hohe Genauigkeit und Wiederholbarkeit ermöglicht. Sie sind simpler als gelenkige Roboterarme, mit einfacherer Software-Steuerung, und können je nach Anwendung kostengünstiger sein.
Portalfahrzeuge (Gantry Robots) – Ein Typ kartesischer Roboter
Vorteile: Je nach Modell sehr hohe Traglasten möglich. Können sehr groß gebaut werden, die gesamte Anlagenlänge überspannend. Für passende Anwendungen sehr kosteneffizient.
Nachteile: Keine Drehbewegungen.
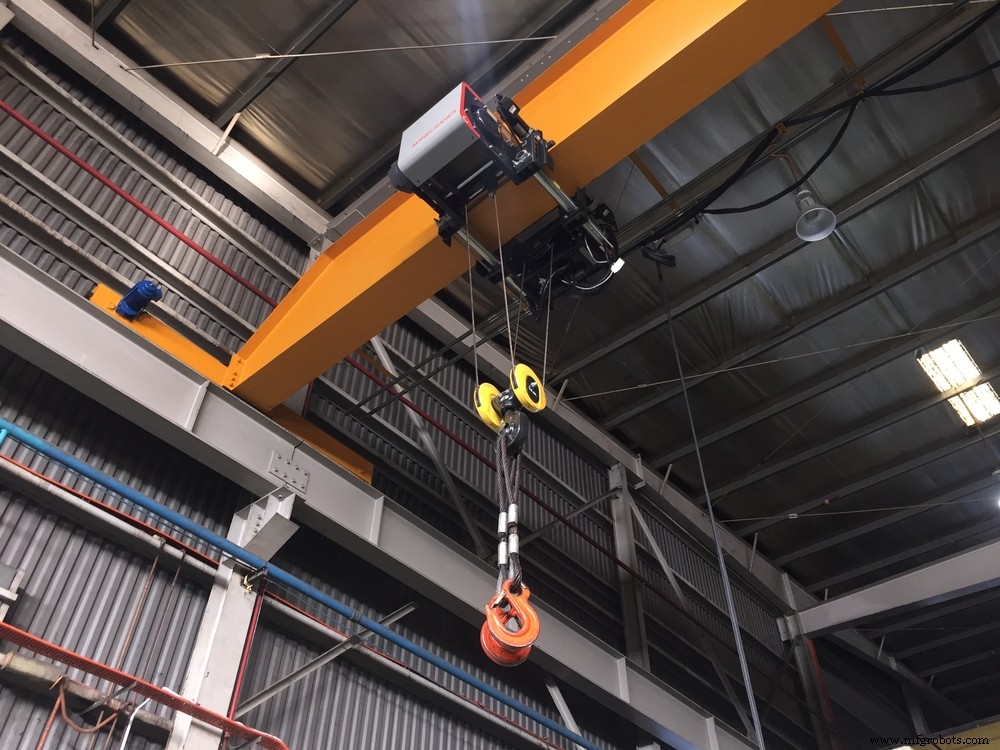
Kartesische oder lineare Roboter können als Portalfahrzeuge konfiguriert werden. Diese bewegen sich auf einer Überkopfschiene. Je nach Auslegung bewältigen sie sehr hohe Lasten schnell und präzise. Sie können bei Bedarf sehr groß dimensioniert werden und die gesamte Hallenfläche abdecken. Kleinere Portalfahrzeuge eignen sich für Pick-and-Place und andere hochpräzise, steife Operationen.
Da die Bewegungssteuerung linearer Roboter relativ simpel ist, sind sie oft kostengünstiger als andere Roboterarten und eine hocheffiziente Lösung für viele Automatisierungsaufgaben.
Der Arbeitsbereich eines kartesischen Roboters ist rechteckig. Mit der vertikalen Bewegung ergibt sich ein quaderförmiger Arbeitsraum.
SCARA-Roboter
Vorteile: Exzellent für viele Montageanwendungen. Schnell und präzise. Kosteneffizient für Montageoperationen.
Nachteile: Weniger flexibel als gelenkige Arme. Weniger präzise als kartesische Arme. Nicht so schnell wie Delta-Roboter.
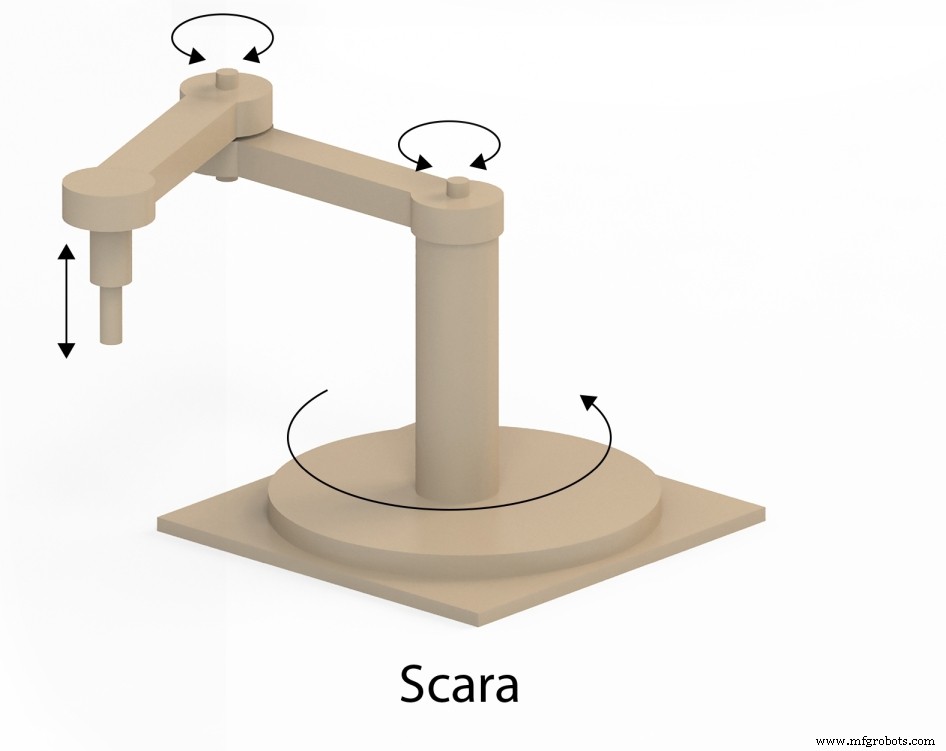
SCARA-Roboter (Selective Compliance Assembly Robot Arm) bewegen sich wie kartesische Roboter in drei Gelenken/Achsen. Im Gegensatz dazu sind zwei Gelenke von SCARA-Robotern drehbar. Sie ermöglichen damit komplexere Bewegungen als kartesische Roboter. Sie sind allgemein schneller und flexibler in der Bewegung, aber weniger präzise als kartesische Roboter.
Interessante Tatsache: Der weit verbreitete Einsatz von SCARA-Robotern revolutionierte die Kleinteile-Elektronikindustrie. Durch ihren kleinen Footprint, ihre Einfachheit und Designmerkmale sind sie einzigartig gut für diesen Anwendungsbereich geeignet und haben sich als hochkosteneffizient erwiesen.
Wie der Name „Assembly“ andeutet, wurde der SCARA-Roboterarm für Montageanwendungen erfunden. 1981 von Hiroshi Makino an der Yamanashi-Universität in Japan entwickelt. „Compliance“ (Nachgiebigkeit) im Namen bezieht sich auf ein gewisses „Nachgeben“. Drückt man einen SCARA-Roboter in der horizontalen Ebene, gibt er nach – er bewegt sich etwas, ist nicht völlig starr. In der vertikalen Ebene ist er jedoch steif und gibt nicht nach. Daher „selektive“ Compliance: nachgiebig in der Horizontalen, starr in der Vertikalen.
Selektive Nachgiebigkeit ist bei Montageoperationen nützlich, bei denen ein Teil in eine Leiterplatte eingesetzt werden muss. Das Zentrieren des Teils im Loch erfordert oft etwas „Compliance“, um den Mittelpunkt zu finden – leichtes Wackeln, etwas „Nachgeben“. Die Einpresskraft nach unten muss dann fest und starr sein.
SCARA-Roboter sind weniger steif als kartesische Roboter und in der Traglast begrenzt im Vergleich zu kartesischen Robotern, die schwere Lasten heben können. SCARA-Roboter haben einen kleinen Footprint und werden generell für Anwendungen mit relativ kurzen Bewegungswegen eingesetzt. Sie haben weniger Freiheitsgrade als gelenkige Arme. Andererseits bieten sie hohe Genauigkeit und Wiederholbarkeit und sind günstiger als gelenkige Arme.
Der Arbeitsbereich eines SCARA-Roboters ist zylindrisch – auch ein Faktor bei der Anwendungsauswahl. SCARA-Roboter sind generell schneller als gelenkige Arme, aber nicht so schnell wie Delta-Roboter.
Polare oder sphärische Roboter
Vorteile: Einfacheres Steuerungssystem als gelenkiger Arm. Können große Reichweite haben. Sehr gut für viele Schweißanwendungen. Können schneller sein als gelenkige Arme.
Nachteile: Weniger flexibel als gelenkige Roboterarme. Ältere Technologie. Benötigen oft großen Footprint. Nicht so schnell wie Delta-Arme.
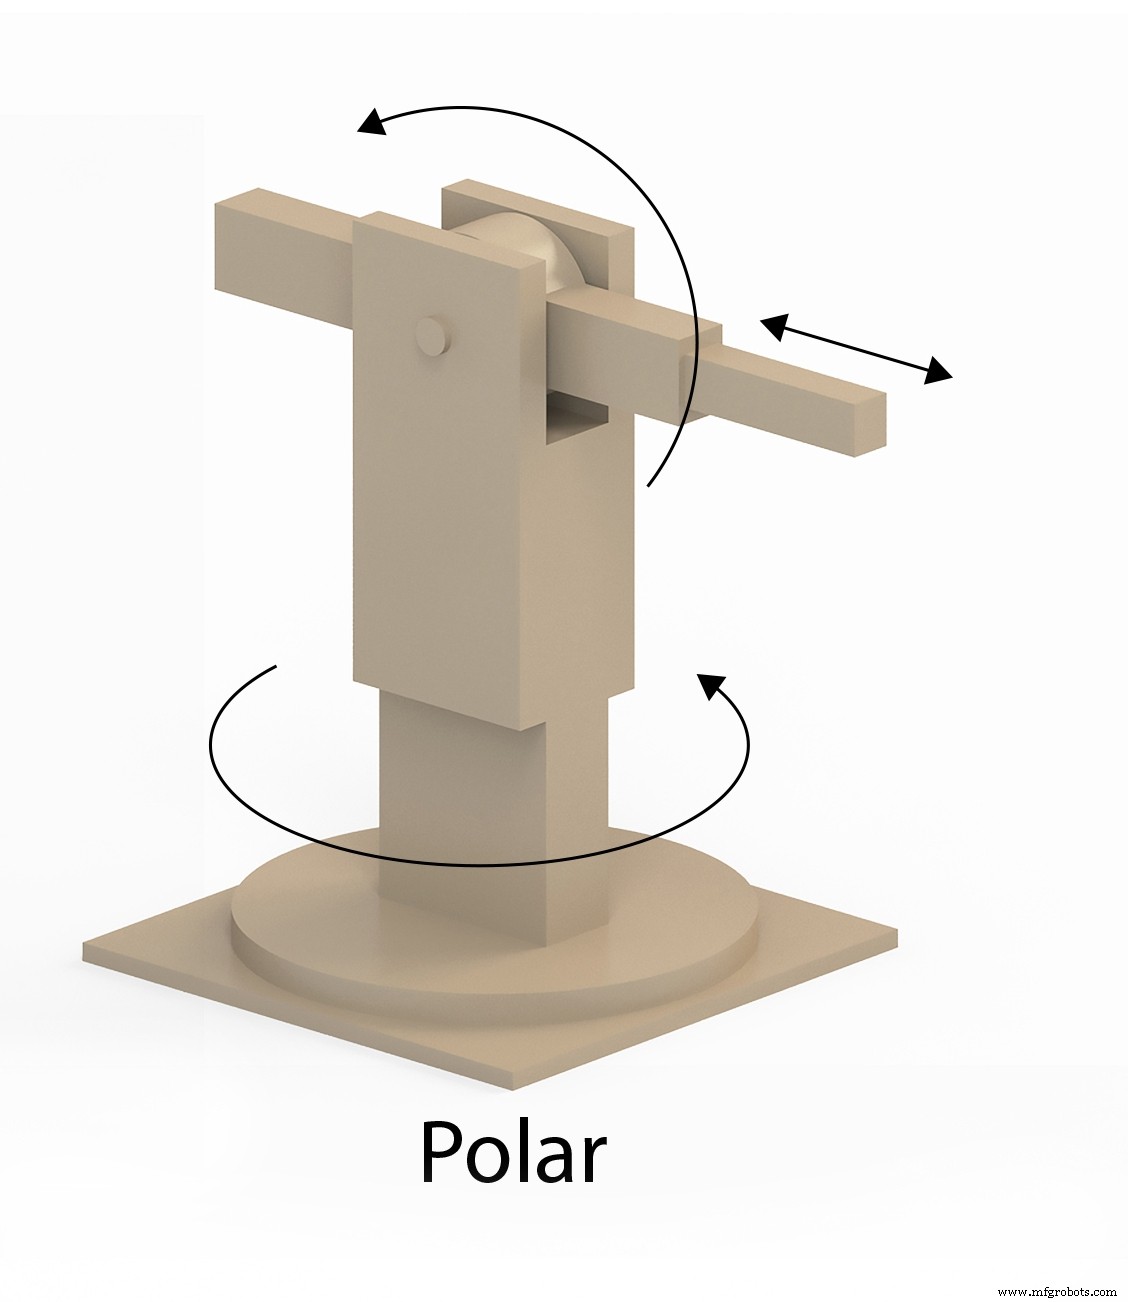
Polare Roboter (manchmal sphärische Roboter genannt) verfügen über zwei Drehgelenke und ein lineares Gelenk. Ihr Design schafft einen kugelförmigen Arbeitsraum.
Interessante Tatsache: Der erste Industrieroboter (1950er Jahre), „Unimate“ genannt, war ein sphärischer Roboter.
Polare Roboter finden Anwendung beim Spritzgießen, Lackieren, Lichtbogen- und Punktschweißen. Mit passend dimensioniertem linearem Arm können sie große Reichweiten erzielen.
Polare Roboter sind eine ältere Technologie und können durch gelenkige Roboterarme (die ebenfalls einen kugelförmigen Arbeitsraum haben) ersetzt werden, obwohl der Polarrobot in manchen Anwendungen noch kosteneffizienter sein kann.
Delta-Roboter
Vorteile: Schnellster Roboterarmtyp für Pick-and-Place-Operationen. Leichtbauweise. Präzise.
Nachteile: Begrenzt auf relativ kleine, leichte Objekte. Nicht für Bearbeitung in vertikaler Ebene geeignet. Begrenztes Erreichen.
Delta-Roboter (auch Parallelroboter) haben drei Roboterarme in Parallelogrammform. Meist ist der Delta-Roboter oberhalb der Werkstücke an einem Überkopfgitter befestigt. Da alle Motoren im Sockel sitzen, sind Gelenke und Arme sehr leicht im Vergleich zu anderen Robotern. Der Delta-Roboter hat einen kuppelförmig nach unten offenen Arbeitsbereich.
Interessante Tatsache: Der Delta-Roboter wurde ursprünglich entwickelt, um einem Schokoladenhersteller das Aufnehmen von Schokoladenstücken und Platzieren in Schachteln zu ermöglichen.
Das Design ermöglicht Hochgeschwindigkeits- und Präzisionsbetrieb. Delta-Roboter werden primär für Pick-and-Place eingesetzt. Weitere Anwendungen: Klebstoffdosieren, Löten, Montage. Delta-Roboter können keine schweren Lasten tragen, was die Art von End-of-Arm-Tooling (EoAT) und bearbeitbaren Aufgaben limitiert.
Hybride Delta-Designs platzieren manchmal Drehgelenke an den Armenden, um die Bewegungsflexibilität zu erhöhen.
Zylindrische Roboter
Vorteile: Steif. Präzise. Ideal für Anwendungen mit kreisförmiger Geometrie.
Nachteile: Ältere Technologie. Begrenzte Bewegungsflexibilität.
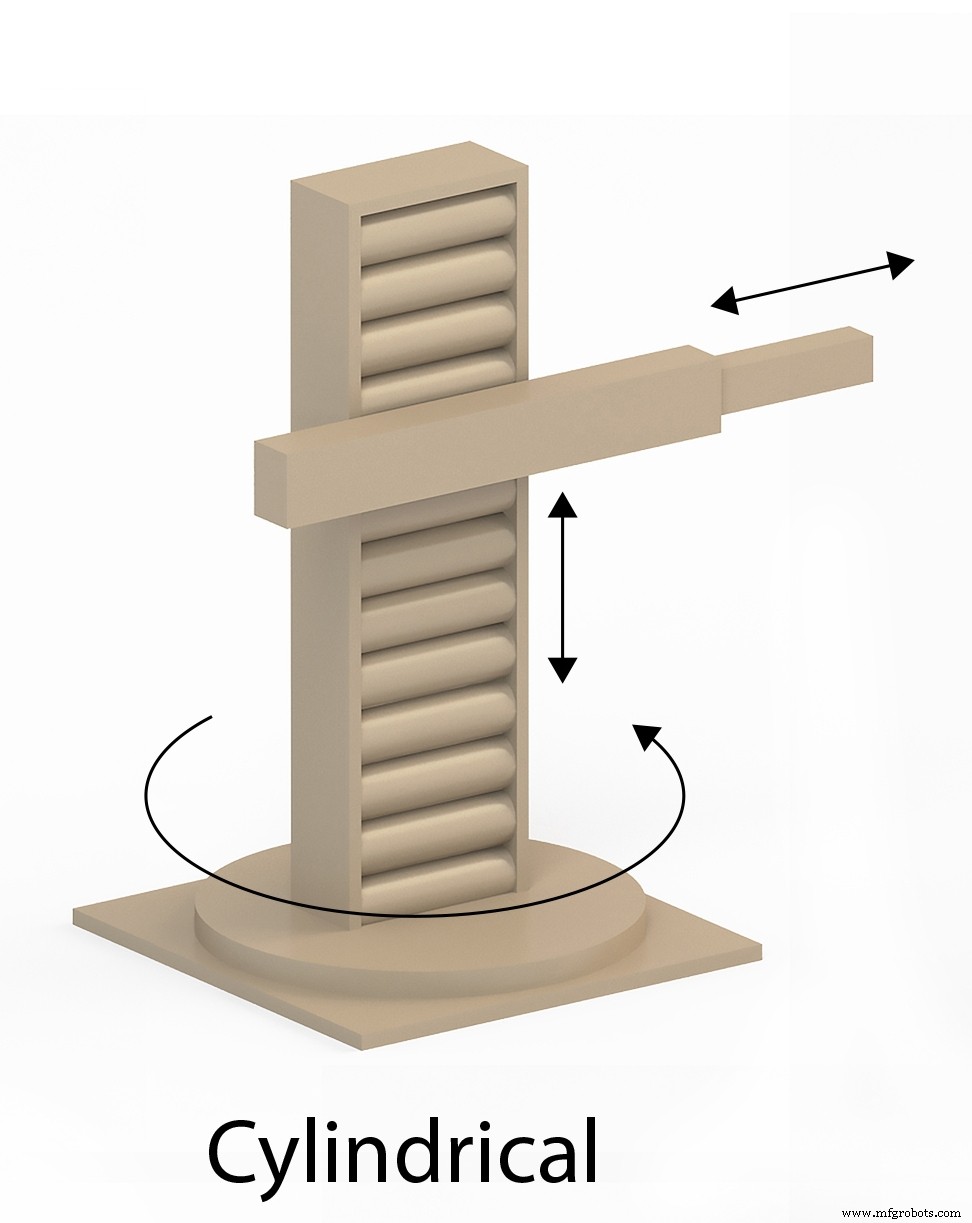
Zylindrische Roboter haben mindestens ein Drehgelenk an der Basis und zwei lineare Gelenke. Dies führt zu einem zylinderförmigen Arbeitsraum.
Zylindrische Roboter werden typischerweise in beengten Arbeitsbereichen eingesetzt und passen perfekt zu Objekten mit kreisförmiger Symmetrie (z. B. Drähte, Rohre). Schleifen, Montage und Punktschweißen nutzen zylindrische Roboter.
Kollaborative Roboter (Cobots)
Vorteile: Sicher im direkten Zusammenarbeiten mit Menschen. Moderne Schnittstellen ermöglichen „Anlernen“ des Roboterarms ohne Programmiercode.
Nachteile: Nicht immer der schnellste Roboterarmtyp. In Kraft und Geschwindigkeit limitiert.
Kollaborative Roboter (Cobots) ermöglichen sichere Mensch-Roboter-Interaktion ohne Schutzzäune oder andere Sicherheitsmaßnahmen klassischer Industrieroboter. Sicherheitsmaßnahmen führen jedoch zu reduzierter Betriebsgeschwindigkeit.
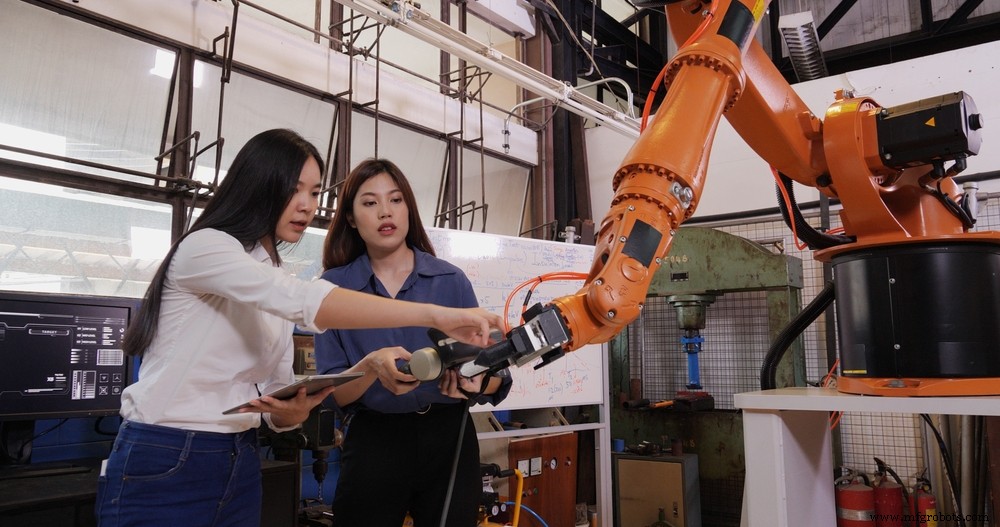
Neben der Sicherheit ist ein Merkmal, das Cobots kollaborativer macht, die Fähigkeit eines Bedieners, dem Roboterarm Bewegungen beizubringen, ohne Code zu schreiben. Der Bediener greift den Roboterarm und führt ihn physisch durch die gewünschte Bewegung. Der Arm repliziert dann die demonstrierte Bewegung.
Ein Standard-Cobot ist typischerweise nicht für sehr schwere Lasten ausgelegt. Dies schränkt das Produktspektrum ein, das er handhaben kann.
Cobots haben ein breites Anwendungsspektrum: Maschinenbeschickung, Pick-and-Place, Montage, Lichtbogenschweißen, sind aber generell nicht für Schwerlast- oder Hochgeschwindigkeitsaufgaben geeignet.
Autonome mobile Roboter (AMR)
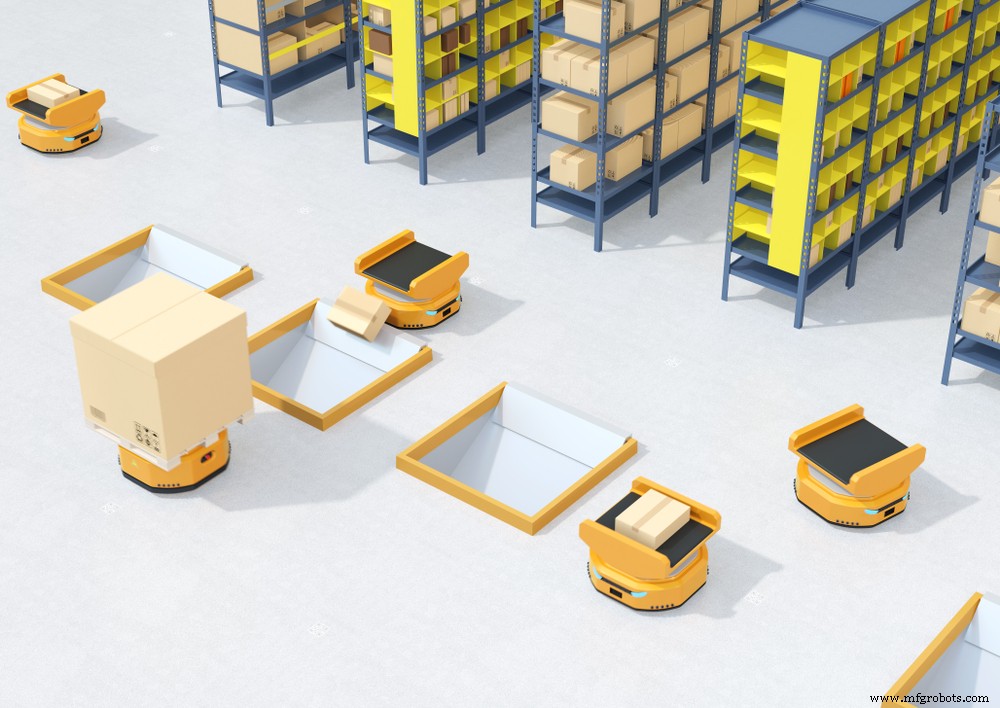
AMRs (Autonome Mobile Roboter) sind ein schnell wachsendes Segment des Industrierobotermarkts. Sie gibt es in vielen Formen und Größen, optimiert für ihre Aufgaben.
Rädrige Transportwagen
AMRs in Form von Wagen oder Fahrzeugen mit Rädern dienen typischerweise dem Warentransport innerhalb von Fabriken oder Lagern. Sie sind mit Sensoren, Bordrechenleistung und Elektromotoren ausgestattet, die ihnen die Navigation und das Erstellen einer internen Karten des Geländes ermöglichen. Dies geschieht oft durch eine Person, die den AMR per Fernsteuerung begleitet.
Nach Erstellung der internen Karte kann der AMR angewiesen werden, zu bestimmten Zielen zu fahren. Ein Schlüsselfeature: AMRs können autonom von A nach B fahren und Hindernissen ausweichen. Blockiert eine Person, ein Gabelstapler oder ein Objekt den Weg, weichen sie aus oder planen eine neue Route.
Diese autonome Fähigkeit macht AMRs im Vergleich zu Förderbändern sehr flexibel.
Rädrige AMRs können einzeln Waren transportieren oder als Schwarm (Flotte) agieren. Amazon nutzt beispielsweise AMR-Flotten im „Goods-to-Person“-Prinzip: Jeder Roboter hebt ein ganzes Regal an und bringt es zu einer Person an einer Kommissionierstation. Die Person entnimmt die Produkte und legt sie in einen Behälter für E-Commerce-Bestellungen.
Neuere Fortschritte in Computer Vision, KI und Greiftechnik ermöglichen es, die Person an der Kommissionierstation durch einen gelenkigen Roboterarm zu ersetzen. Der rädrige AMR bringt die Ware zum Roboterarm – Roboter-zu-Roboter-Kollaboration.
Automatisch geführte Fahrzeuge (AGV)
AGVs sind meist rädrige Fahrzeuge und eine ältere Technologie als AMRs. Sie verfügen über weniger Bordintelligenz und sind weniger autonom. AGVs können keine Karten der Anlage erstellen. Stattdessen folgen sie vorgelegten Pfaden – definiert durch im Boden verlegte Drähte, spezielles Band oder andere Führungen. Trifft ein AGV auf ein Hindernis, kann es nur stoppen und Hilfe rufen.
Die Grenzen zwischen AGVs und AMRs verschwimmen jedoch zunehmend. AGVs erhalten mehr Bordrechenleistung, und manche können nun Hindernissen ausweichen.
AMRs mit Roboterarmen
Ein Roboterarm kann auf einem rädrigen AMR-Wagen montiert werden. Dies erhöht die Flexibilität und Aufgabenvarianz. Eine Anwendung: Betreuung einer ganzen Reihe von Werkzeugmaschinen. Der Roboter entnimmt ein Fertigteil und legt ein neues Rohteil in eine Maschine, fährt zur nächsten und wiederholt den Vorgang.
Beinige Roboter
Millionen haben das YouTube-Video tanzender Roboter von Boston Dynamics gesehen – zwei- und vierbeinige Roboter. Ein industrieller Anwendungsfall: Paketzustellung. Ein anderer: Such- und Rettungseinsätze.
Beine statt Räder bieten Vorteile: Das Überwinden von Gelände, das für Räder schwierig oder unmöglich ist. Treppensteigen und Ein-/Aussteigen in Fahrzeuge gelingen leichter als mit Rädern.
Sphärische AMRs
Kugelförmige autonome mobile Roboter sind kommerziell erhältlich und bieten besondere Vorteile. Die Systemkomponenten sind in einer robusten Schale versiegelt – geeignet für raue Umgebungen. Sie können schwimmen und auf Wasser fahren. Sphärische AMRs können amphibisch sein – sowohl auf Wasser als auch an Land.
Der Antrieb basiert meist auf Schwerpunktverlagerung.
Industrielle Anwendungen: primär Überwachung und Ferninspektion. Mit Kameras und Kommunikation ausgestattet, senden sie Video an den Remote-Operator. Für feindliche Umgebungen mit Giftgas oder anderen Gefahren kann ein sphärischer AMR ideal sein.
Flugroboter (Luftdrohnen)
Unbemannte Luftfahrzeuge (UAVs) oder Drohnen werden zunehmend industriell genutzt. Eine Anwendung: Drohnen in Lagern zur Inventur. Die Drohne fliegt durch die Gänge und nutzt Computer Vision, um Artikel in Kartons auf Regalen zu zählen.
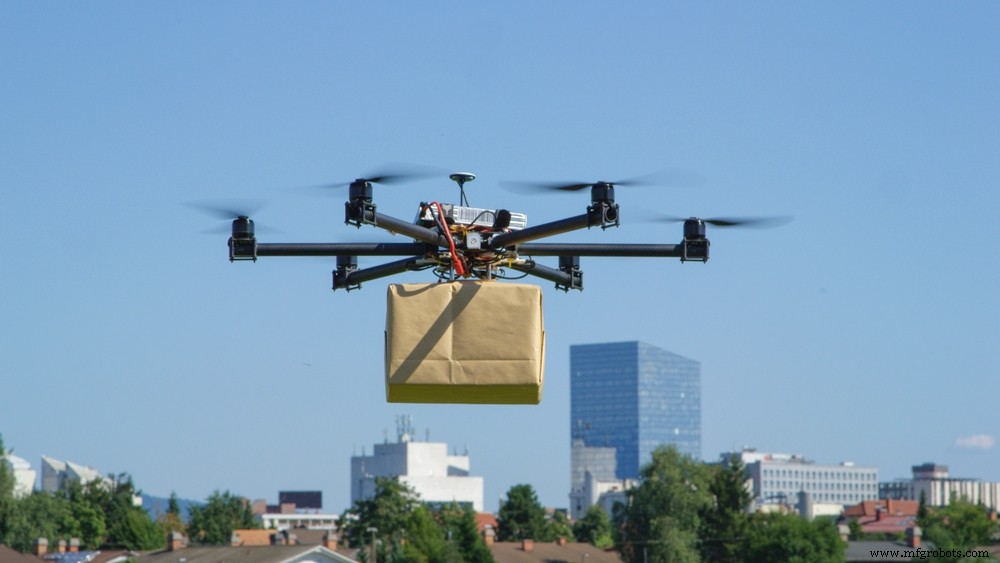
Je nach Design kann eine Industriedrohne eine Art AMR sein, da einige Modelle Hindernisse automatisch erkennen, ihnen ausweichen und selbstständig zum Ziel navigieren. Manche Industriedrohnen erhalten eine „Mission“ – z. B. Überflug eines Tagebaus oder Infrastrukturprojekts. Die Drohne fliegt autonom, filmt das Projekt oder führt Messungen durch und protokolliert sie. Solche Drohnen überwachen Baufortschritte.
Amazon und andere Unternehmen nutzen Drohnen bereits begrenzt für die Lieferung von Dauerwaren und Lebensmitteln.
Unterwasserroboter
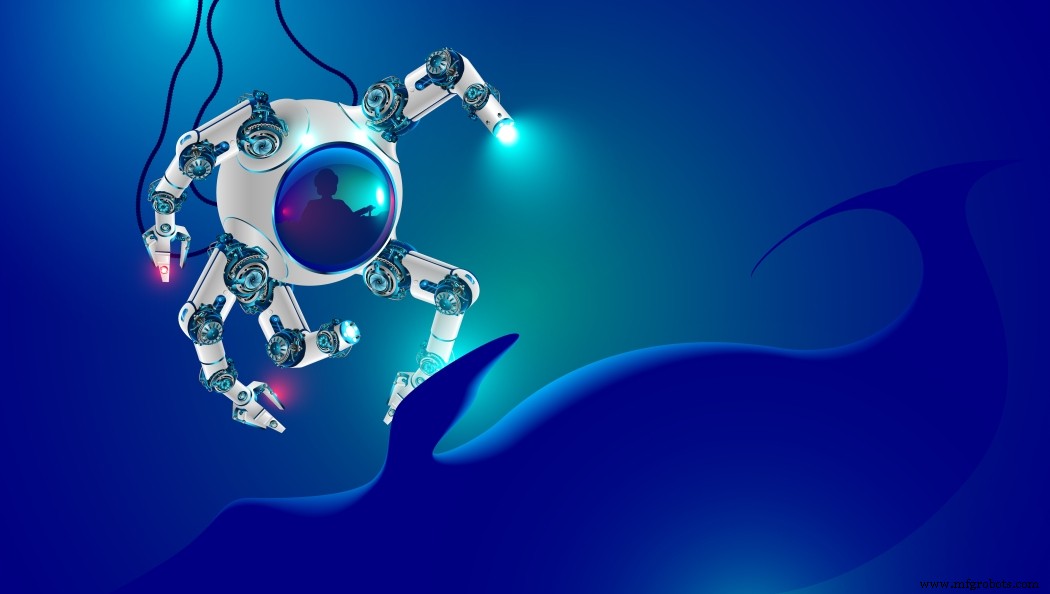
Es gibt eine Vielzahl von Robotern für den Unterwassereinsatz. Einige sind autonom (AUVs – Autonomous Underwater Vehicles), andere ferngesteuert – drahtlos oder per Kabel. Einige nutzen Propeller wie U-Boote, andere imitieren Lebewesen für den Antrieb: Delfine, Schlangen, Fische. Diese Naturimitation nennt man „Biomimikry“.
Unterwasserroboter dienen der Inspektion von Offshore-Ölplattformen, Pipelines, wissenschaftlicher Forschung. Weitere Anwendungen: Inspektion von Brückenpfeilern, Wassereinläufen von Wasserkraftwerken, Korallenriffen.
Polizeibehörden nutzen Unterwasserroboter für Videoaufnahmen von Gewässerböden bei Beweissuche. Das Militär interessiert sich ebenfalls: Kann Sonar einen robotischen „Delfin“ von einem echten unterscheiden?
Vorteile: Kein Risiko und keine Kosten für menschliche Taucher. Roboter können länger unter Wasser bleiben. Mit Sensoren ausgestattet, können sie nahezu unbegrenzt viele Eigenschaften messen und aufzeichnen.
Wie Sie den idealen Robotertyp für Ihr Unternehmen finden
HowToRobot ist eine globale Plattform, die Unternehmen beim Automatisierungserfolg unterstützt. Über das weltweite Verzeichnis von über 15.000 Robotikfirmen finden Sie den passenden Roboter für Ihre Anwendung.
Wenn Sie bereits wissen, welchen Roboter Sie benötigen, und mehr Informationen von Anbietern wünschen, erhalten Sie über HowToRobot Angebote, Produktinformationen und Preise von mehreren Anbietern.
Sind Sie unsicher, welches Robotik-Komponente oder -Teil Sie benötigen, und möchten Ihre Anwendung sowie KPIs und Automatisierungsziele beschreiben, können Sie eine Informationsanfrage (RFI) stellen und Antworten von Anbietern erhalten, die ihre Lösungen vorstellen.
Hinweis: Unparteiische HowToRobot-Experten unterstützen Sie im Prozess. Klicken Sie hier für eine Beratung mit einem Experten.
Industrieroboter
- Industrieleitern: Typen, Einsatzbereiche & Sicherheitsstandards
- EOT-Krane: Typen, Anwendungen und wie sie die Hebeeffizienz steigern
- Aluminiumbronze-Legierungen: Eigenschaften und praktische Anwendungen
- Top 5 Industriemetall-Legierungen: Anwendungen & Vorteile
- Arten von Stempeln und ihre Anwendungen
- Stanzwerkzeuge: Typen, Funktionen und industrielle Anwendungen
- Stanzwerkzeuge im Überblick: Typen & Hauptanwendungen
- Nichteisenmetalle: Typen, Eigenschaften und industrielle Anwendungen
- Heiß- & Kaltkammer-Druckguss: Verfahren, Werkstoffe & Vorteile
- Drehmaschinen meistern: Typen, Klassifizierungen und praktische Anwendungen