



Den richtigen Roboter-Postprozessor wählen: Ein praktischer Leitfaden
Wissen Sie nicht, welchen Postprozessor Sie wählen sollen? Hier sind 5 Schritte für die Auswahl des perfekten Roboter-Postprozessors.
Postprozessoren sind die Brücke zwischen der Offline-Programmiersoftware und Ihrem Roboter.
Wählen Sie den richtigen Postprozessor, funktioniert Ihr Programm out-of-the-box – der echte Roboter bewegt sich exakt wie in der Simulation. Wählen Sie den falschen, erwartet Sie eine schwierige Zeit – der Roboter bewegt sich möglicherweise unregelmäßig, in die falsche Richtung oder gar nicht.
RoboDK bietet viele verschiedene Postprozessoren. Es lohnt sich, zu verstehen, wie Postprozessoren funktionieren, wie man den richtigen wählt und wie man sie anpasst oder erstellt, falls die bereitgestellten nicht genau passen.
Dieser Artikel告诉你 alles, was Sie über Roboter-Postprozessoren in RoboDK wissen müssen.
Was ist ein Postprozessor?
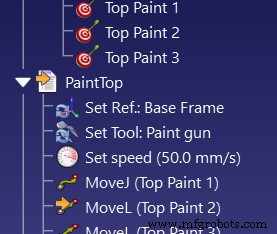
Die meisten Roboterprogramme enthalten dieselben grundlegenden Befehle, die immer wieder verwendet werden. Die drei häufigsten sind:
- Move Joint (Gelenkbewegung) – Bewegt den Roboter zu einem Punkt im Raum, indem die Gelenke auf dem schnellsten Weg in die gewünschte Position gebracht werden. Nützlich bei Bewegungen im freien Raum.
- Move Linear (Linearbewegung) – Bewegt den Roboter von der aktuellen Position zu einem Punkt im Raum entlang einer präzisen Linie. Nützlich beim Greifen, Lackieren etc.
- Set Speed (Geschwindigkeit setzen) – Definiert die Geschwindigkeit des Roboter-TCP und/oder der Gelenke.
Offline-Programmiersoftware erstellt Programme mit einer verallgemeinerten Version dieser (und weiterer) Befehle, die für jeden Roboter anwendbar sind.
Roboter sprechen unterschiedliche Sprachen
Das Problem: Jeder Hersteller hat eine andere Art, Befehle in seine Roboter zu programmieren. Viele haben eigene Programmiersprachen, und manche nutzen sogar leicht unterschiedliche Befehle für verschiedene Controllerversionen.
Beispiel: Wie die drei oben genannten Befehle für verschiedene Roboterkontroller aussehen. In Klammern die minimale Anzahl an Parametern und Werten für einen 6-DoF-Roboter:
| Roboter | Gelenkbewegung | Linearbewegung | Geschwindigkeit setzen | Pfadrundung |
|---|---|---|---|---|
| ABB IRC5 | MoveJ (4) | MoveL (4) | speeddata (4) | zonedata (4) |
| Fanuc RJ3 | J (2) | L (2) | speed (1) | CNT (1) |
| Kawasaki | JMOVE (1) | LMOVE (1) | SPEED (1) | ACCURACY (1) |
| KUKA KRC | PTP (1) | LIN/SPL (1) | $VEL.CP (1) | $APO.CDIS (1) |
| Motoman JBI | MOVJ (2) | MOVL (2) | VJ/V (1) | PL (1) |
| Universal Robots | movej (1) | movel/movep (1) | v (1) | r (1) |
Wie Sie sehen, ist jeder Befehl zwischen den Roboterarten ähnlich. Doch es gibt Unterschiede in der Formulierung und der benötigten Informationsmenge pro Instruktion.
Ohne Offline-Programmierung und Postprozessoren müssten Sie bei jedem neuen Robotertyp eine komplett neue Programmiersprache lernen. Das verlangsamt die Roboterprogrammierung erheblich.
Postprozessoren machen es einfach
Postprozessoren übersetzen die Befehle in ein spezifisches Programm für Ihr Robotermodell.
Mit RoboDK müssen Sie keine Programmiersprache lernen, um Ihren Roboter in Bewegung zu setzen. Die bereitgestellten Postprozessoren reichen meist aus, um funktionsfähigen, fehlerfreien Code für über 30 Roboter-Marken zu generieren.
Der Postprozessor generiert auch den gesamten notwendigen Initialisierungscode und Variablendefinitionen, die in der regulären textbasierten Programmierung oft lästig zu definieren sind.
5 Schritte für die Wahl des perfekten Postprozessors
RoboDK wird mit über 40 Postprozessoren ausgeliefert. Sie müssen den richtigen für Ihren Robotercontroller wählen.
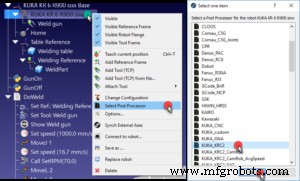
Wie wählen Sie zwischen ihnen?
Wenn Sie einen Roboter aus unserer Roboterbibliothek genutzt haben, finden Sie einen bereits als Standard ausgewählten Postprozessor. Oft geht dieser davon aus, dass Sie den neuesten (oder Standard-)Controller für diesen Roboter nutzen. Sie müssen jedoch möglicherweise einen anderen wählen, wenn der Standard-Postprozessor nicht zu Ihrer Anwendung oder Ihrem Setup passt.
1. Postprozessor für Ihre Roboter-Marke wählen
Meist ist es am besten, zuerst den Standard- oder einfachsten Postprozessor zu testen.
Einige Roboter-Marken haben nur eine Option in RoboDK, z. B. Mecademic, Kawasaki, CLOOS etc. In diesem Fall ist die Wahl sehr einfach.
2. Postprozessor für Ihren Controller wählen
Einige Marken haben unterschiedliche Postprozessoren für verschiedene Controller oder Programmiersprachversionen. Beispiel: Denso hat einen Postprozessor für ältere RC7-Controller und einen für neuere RC8-Controller, da sie von PAC auf PacScript wechselten.
Nutzen Sie den Postprozessor für Ihren spezifischen Controller, falls verfügbar. Wenn keine Option für Ihren Controller existiert, testen Sie den, der Ihrer Controllerversion am nächsten kommt.
3. Postprozessor für Ihre Anwendung wählen
Einige Marken haben viele verschiedene Postprozessoren. KUKA hat 10!
Einige der zusätzlichen Postprozessoren sind für spezifische Anwendungen oder Setups. Beispiel: Für den KUKA KRC2-Controller gibt es 5 Postprozessoren. Zwei davon für Anwendungen mit CamRob-Fräser-Add-on oder KUKA CNC-Steuerung, die Tausende Codezeilen in einer Programmdatei erlauben (geeignet für Roboterbearbeitung). Einer spezifisch für Lichtbogenschweißen. Ähnlich gibt es einen UR-Postprozessor, der Robotiq-Greifer integriert.
Wenn es einen Postprozessor für Ihren Controller gibt, der zu Ihrer spezifischen Anwendung oder Ihrem Setup passt, nutzen Sie ihn. Falls keiner für Ihre Anwendung existiert, nutzen Sie einfach den Basis-Postprozessor für Ihre Marke und Ihren Controller.
4. Postprozessor wählen, den Sie leicht anpassen können
Manchmal ist das von RoboDK generierte Programm nicht exakt richtig für Ihre Anwendung. Sie möchten vielleicht zusätzliche Codezeilen hinzufügen, um die Funktionalität zu erweitern. Das ist sehr einfach, wenn Sie ein wenig mit der Programmiersprache Ihres Roboters vertraut sind.
Einige Postprozessoren werden bereitgestellt, um das Ändern und Aktualisieren des generierten Codes zu erleichtern.
Beispiel: Der KUKA KRC2 hat Optionen, die eine DAT-Datei generieren. Das ist eine interessante Eigenschaft des KUKA-Controllers. In dieser Konfiguration werden Positionen als Variablen in einer separaten DAT-Datei gespeichert, was die Code-Aktualisierung manchmal erleichtert, da Sie nur die Variablen ändern müssen, um Positionen zu verändern.
Ähnlich gibt es zwei Siemens Sinumerik Postprozessoren: einen mit Positionen in Millimetern, den anderen in Zoll.
Wählen Sie den Postprozessor, der es Ihnen so einfach wie möglich macht, den Robotercode bei Bedarf zu aktualisieren.
5. Eigenen Postprozessor erstellen oder anpassen
In manchen Fällen müssen Sie Ihren eigenen Postprozessor schreiben – z. B. bei einer einzigartigen Roboterkonfiguration.
Sie möchten vielleicht auch einen bestehenden Postprozessor für Ihr spezifisches Setup oder Ihre Anwendung anpassen.
In RoboDK ist es sehr einfach, benutzerdefinierte Postprozessoren zu schreiben, da alle in Python programmiert sind und ein ähnliches Format haben.
Ein einfaches Tutorial zum Erstellen oder Aktualisieren eines Postprozessors finden Sie in diesem Video.
Sehen Sie sich die Postprozessor-Seite in unserer Dokumentation für weitere Details an.
Welche Fragen haben Sie zu Postprozessoren? Schreiben Sie in die Kommentare unten oder diskutieren Sie auf LinkedIn, Twitter, Facebook oder Instagram.
Industrieroboter
- Cloud Computing erklärt: Evolution, Services und Kernvorteile
- Container vs. Serverless: Praktischer Leitfaden für moderne Entwickler
- Outsourced Maintenance erklärt: Zuverlässigkeit steigern, Kosten senken, Abläufe straffen
- Pigmentdispersionen: Umfassender Leitfaden zu Sicherheit, Performance & besten indischen Herstellern
- Kapazitätsplanungsstrategie: Umfassender Leitfaden zur Optimierung von Fertigungsressourcen
- IoT-gestützte Instandhaltung meistern: Expertenstrategien für Asset Health Monitoring
- Messerschmieden meistern: 9 Experten-Schritte für langlebige Klingen
- Technische Zeichnungen erklärt: Wichtige Einblicke für Ingenieure und Hersteller
- Umfassender Leitfaden zum Metallguss: Verfahren, Materialien und Anwendungen
- Industriekupplungs-Reparaturen: Der komplette Wartungsleitfaden