



10 wichtige Offline-Programmieraufgaben, die jeder Roboterbediener kennen sollte
Ist Ihre Aufgabe für Offline-Programmierung geeignet? Wir betrachten die Top 10 Roboteraufgaben, die mit Offline-Programmiersoftware möglich sind.
Eine häufige Sorge bei neuer Technologie: „Aber funktioniert es für meine einzigartige Situation?“
Offline-Programmierung ist da keine Ausnahme. Obwohl die Vorteile schnell erkannt werden, sorgen sich manche, dass sie nicht auf ihre spezifische Aufgabe anwendbar ist. Wir verstehen diese Sorge. Jedes Unternehmen ist einzigartig, und es kann schwer sein einzuschätzen, ob eine Technologie wie Offline-Programmierung die beste Wahl ist.
Doch auch wenn Ihre Situation einzigartig ist, gibt es Ähnlichkeiten zwischen Ihrer Roboteranwendung und anderen, die wir ständig sehen. Offline-Programmierung kann für viele Roboteraufgaben genutzt werden.
In diesem Artikel erklären wir, welche Faktoren bestimmen, ob Sie Offline-Programmierung nutzen können, und listen unsere Top 10 Aufgaben in RoboDK auf.
Was bestimmt, ob eine Aufgabe Offline-Programmierung nutzen kann
Wenn Sie eine Aufgabe mit einem Roboter ausführen können, können Sie sie fast sicher mit Offline-Programmierung programmieren. Es gibt jedoch einige Faktoren, die bestimmen, wie einfach (oder schwierig) die Programmierung wird.
Fünf wichtige Faktoren:
- Software-Funktionalität – Nicht alle Offline-Programmiersoftware ist gleich. Manche Pakete stammen von bestimmten Roboterherstellern, sind an diese Marken gebunden und haben variierende Unterstützung für manche Aufgaben.
- Roboterkompatibilität – Manche Hersteller bieten keine Offline-Programmiersoftware an – problematisch, wenn Sie auf Herstellersoftware angewiesen sind. Tipps zur Bewertung Ihres Roboters finden Sie in unserem Artikel: „Funktioniert Offline-Programmierung mit meinem Roboter?“.
- Verfügbarkeit des Robotermodells – Sie müssen sicherstellen, dass Ihr Robotermodell für die genutzte Offline-Programmiersoftware verfügbar ist. In unserer Roboterbibliothek finden Sie über 300 Modelle von über 30 Herstellern.
- Expertenniveau – Traditionelle Offline-Programmierung (z. B. in der Automobilindustrie) involviert komplexe Softwaretools, die nicht einfach zu bedienen sind. Software wie RoboDK macht es sehr einfach, Ihren Roboter offline zu programmieren. Daher benötigen Sie viel weniger Expertise als früher.
Die meisten dieser Faktoren lassen sich durch die Wahl der richtigen Offline-Programmiersoftware überwinden.
Top 10 Aufgaben für Offline-Programmierung
Wir sehen oft, dass Menschen dieselben oder ähnlichen Aufgaben mit Offline-Programmierung umsetzen. Zur Erleichterung haben wir eine Liste der häufigsten Aufgaben mit Anleitungen zur Umsetzung mit Offline-Programmierung zusammengestellt.
Interaktive Simulationen und Tutorials zur Programmierung dieser Aufgaben in RoboDK finden Sie auf unserer Examples-Seite.
1. Roboterbearbeitung
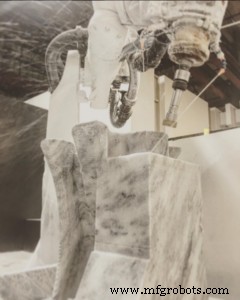
Früher wurde automatisiertes Fräsen und Bearbeiten meist mit CNC-Maschinen gemacht. Wenn Roboter involviert waren, meist nur für Maschinenbeladung.
Heute jedoch werden Roboter zunehmend für die Bearbeitung selbst eingesetzt. Erhöhte Genauigkeit von Industrierobotern und intuitivere Offline-Programmierung ermöglichen es, CNC-Code einfach in Roboteranweisungen umzuwandeln.
RoboDK enthält ein dediziertes Roboterbearbeitungstool im Utilities-Menü. Demo unter: RoboDK Machining.
2. Pick and Place
Möglicherweise die beliebteste Roboteraufgabe: Pick and Place – Objekte von einem Teil der Arbeitszelle in einen anderen bewegen. Solche Aufgaben lassen sich sehr einfach mit Offline-Programmierung programmieren. Ein einfaches Pick-and-Place lässt sich in unter 15 Minuten programmieren, wie ich in einem früheren Artikel demonstrierte.
Demo: RoboDK Pick and Place.
3. Roboterlackierung
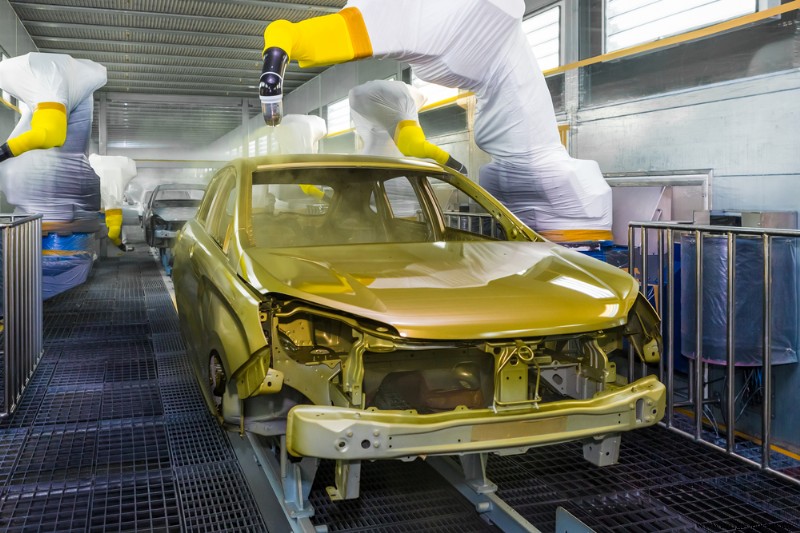
Würden Sie Passanten nach industriellen Roboteraufgaben fragen, würde Roboterlackierung wohl weit oben stehen. Lackieren ist eine der typischsten Roboteranwendungen und mit Offline-Programmierung einfach umsetzbar. Die Software generiert Werkzeugpfade in Minuten.
Demo: RoboDK Painting.
4. Roboter-Punktschweißen
Offline-Programmierung wird lange für Punktschweißprogramme genutzt. Früher dauerte dies viele Stunden mühsamer Simulation und erforderte einen Spezialprogrammierer. Mit neuerer Software lassen sich Punktschweißprogramme einfach und fehlerfrei generieren.
Demo: RoboDK Spot Welding.
5. 3D-Druck
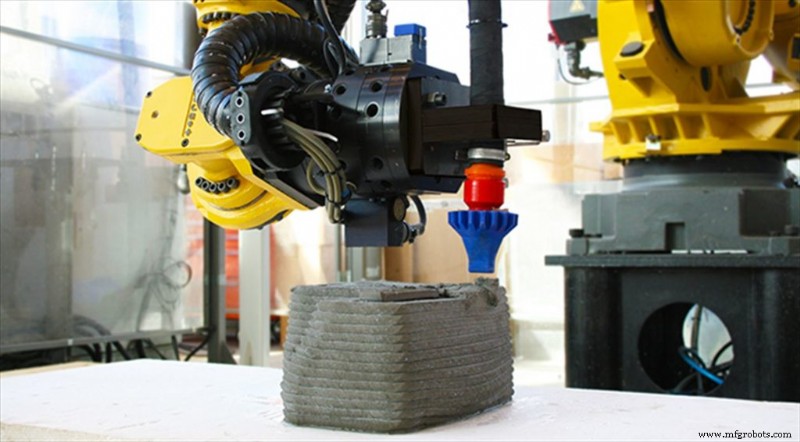
3D-Druck ist wohl eine der Schlüsseltechnologien des 21. Jahrhunderts. Zwar schon länger existent, haben 3D-Druckanwendungen im letzten Jahrzehnt explosionsartig zugenommen. Eine der interessantesten Entwicklungen: Roboter selbst als 3D-Drucker einzusetzen. Offline-Programmierung macht dies sehr einfach.
RoboDK enthält ein dediziertes 3D-Druck-Tool im Utilities-Menü. Demo: RoboDK 3D Printing.
6. Förderband-Picking
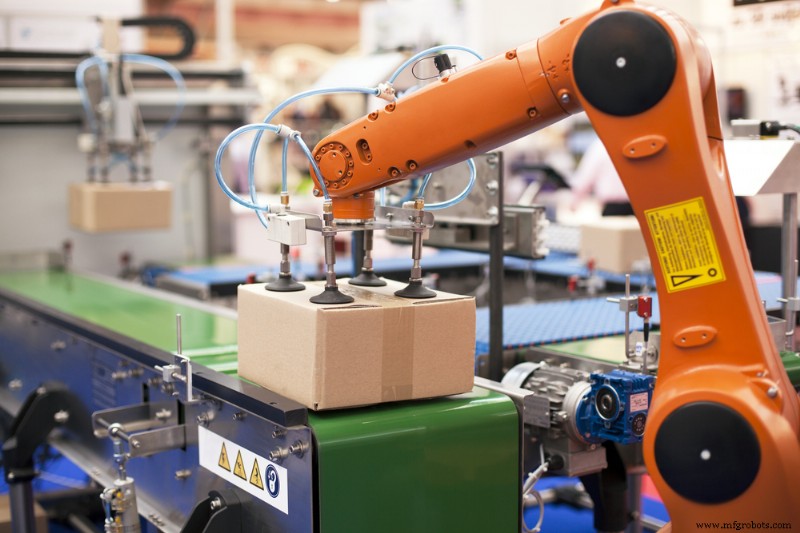
Förderbänder werden in vielen Branchen zum Transport von Objekten zwischen wertschöpfenden Prozessen genutzt. Doch sie sind oft schwer in Roboter zu integrieren. Wenn Ihre Offline-Programmiersoftware sie unterstützt (wie RoboDK), spart das viel Online-Integrationszeit.
Demo: RoboDK Conveyor Picking.
7. Automatisierte Inspektion
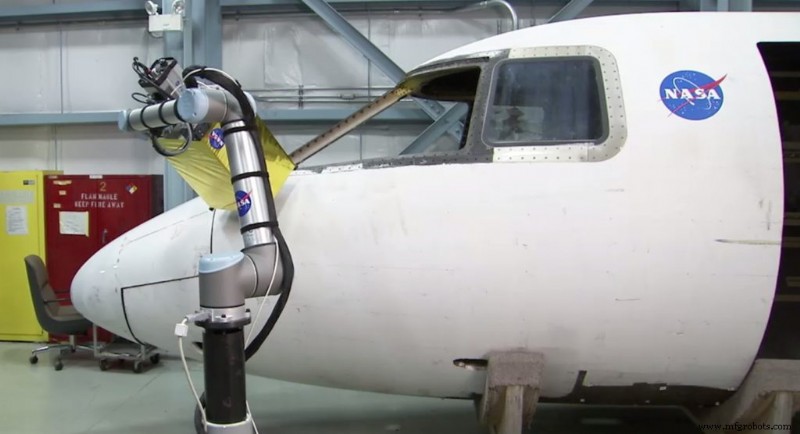
Inspektion mit Machine Vision ist eine beliebte Roboteranwendung. Die Gründe sind klar – manuelle Inspektion ist mühsam und nimmt mit steigender Produktivität zu. Offline-Programmierung von Machine Vision kann Online-Programmierung nie vollständig ersetzen (Kameras müssen mit echten Bildern trainiert werden), aber sie kann den Integrationsprozess beschleunigen.
Demo: RoboDK Automated Inspection.
8. Zeichnen
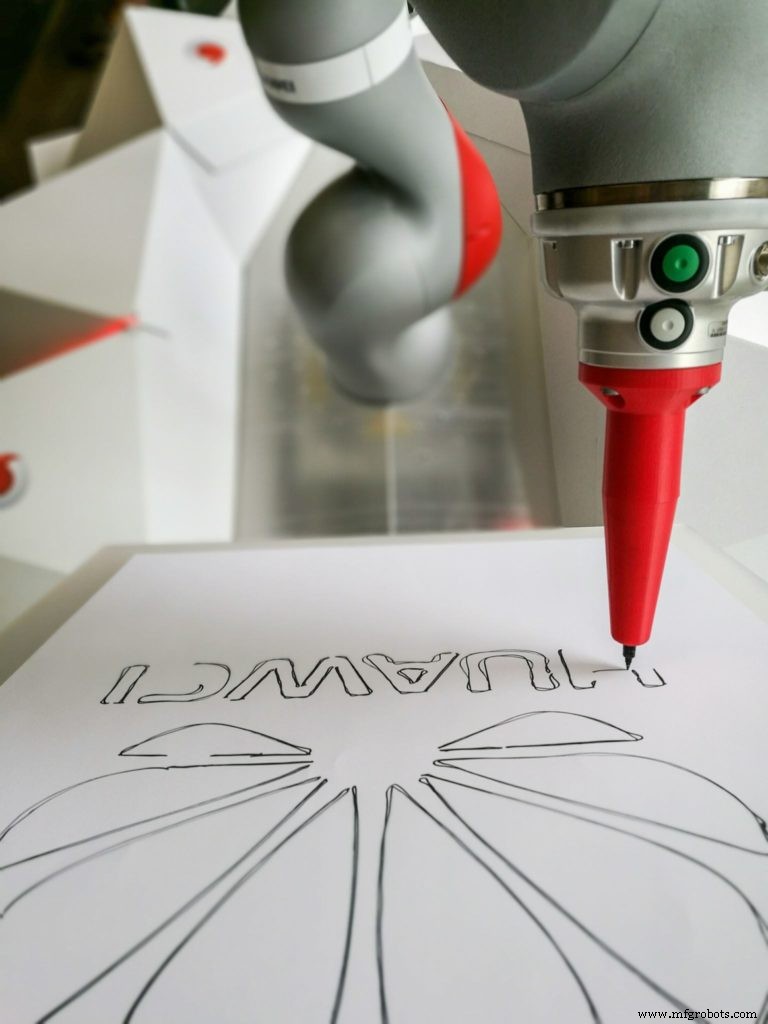
Zeichnen mag wie eine Spielerei für einen Roboter klingen. Doch es hat viele nützliche Anwendungen. Roboter können Zuckergussmuster auf Kuchen zeichnen, künstlerische Konturen mit Fräswerkzeugen schneiden oder mit Handschriftstil auf Produkte malen. Offline-Programmierung macht es einfach, SVG-Bilder (Standard für Vektorgrafiken) in Roboterpfade umzuwandeln.
Demo: RoboDK Drawing.
9. Externe Achse integrieren
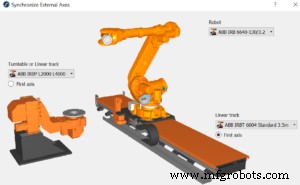
Das ist nicht wirklich eine „Aufgabe“ an sich. Eher eine Technik, um die Aufgabenspanne des Roboters zu erweitern. Externe Achsen erweitern den Arbeitsraum für Aufgaben wie Lackieren, Punktschweißen, Inspektion etc. Sie sind im Grunde ein oder zwei zusätzliche Freiheitsgrade am Roboter. Das Problem: Sie müssen mit dem Roboter synchronisiert werden. Mit Offline-Programmierung ist diese Synchronisation einfach.
RoboDK enthält ein dediziertes Synchronisations-Tool für externe Achsen im Utilities-Menü. Demo: RoboDK Machining With External Axis.
10. Alles, was ein Roboter kann… kann OLP auch
Auch wenn Ihre Aufgabe nicht hier aufgelistet ist, können Sie sie wahrscheinlich mit Offline-Programmierung erreichen. Wenn Sie unsicher sind, kontaktieren Sie uns gerne oder posten Sie einen Kommentar.
Der beste Einstieg in Offline-Programmierung: Laden Sie die Software herunter und testen Sie sie selbst. Kostenlose Testversion hier: Download RoboDK.
Industrieroboter
- Top 7 Fertigungstrends, die 2020 und darüber hinaus prägen
- Top 3 Hochfestigkeitsmaterialien für Kunststoffbefestigungselemente
- 7 unverzichtbare Podcasts, die jeder IoT-Entwickler hören sollte
- 10 unverzichtbare Automatisierungs-Workflows für Hersteller
- Top 5 SaaS-Vorteile, die moderne Hersteller befähigen
- Top 7 Elektronik-Fachbücher für Ingenieurstudierende & Maker
- Das richtige Automatisierungsprojekt wählen: Ein strategischer Leitfaden
- Expertenrat zum Aluminiumschweißen: Profi-Tipps & Best Practices
- CNC-Drehprogrammierung meistern: Leitfaden für Zerspaner
- Häufige Ursachen für Hydrauliksystemausfälle: Einblicke & Prävention