



Roboter-Euler-Winkel meistern: Ein umfassender Leitfaden
Roboter-Rotationen zu verstehen, ist schwer, oder? Euler-Winkel sind ein Pain in the neck. Hier ist der essenzielle Leitfaden, der den Schmerz nimmt.
Orientierungen! Sie bringen mich zum Haareraufen. Wenn Sie jemals die Endlage eines Roboters mit Koordinaten und Rotationen programmieren mussten, wissen Sie, wovon ich rede.
Auf den ersten Blick scheint das Setzen der Pose des Roboterwerkzeugs einfach, oder?
Man sagt einfach: „Ich will den Roboterwerkzeug an diese Position bewegen und es soll in diese Richtung zeigen.“
Intuitiv wissen Sie genau, welche Orientierung Sie wollen. Aber wenn es darum geht, die Orientierung mit präzisen Zahlen zu beschreiben, wird diese einfache Aufgabe zum Wirrwarr.
Warum Roboterorientierungen schwer zu verstehen sind
Die X-, Y-, Z-Koordinaten (translationale) eines Roboterwerkzeugs zu beschreiben, ist einfach.
Für eine Translation geben Sie einfach die Koordinaten ein – z. B. Point[X, Y, Z] = [100, 1000, 1500] mm – und es gibt nur einen Ort, auf den sich das beziehen kann (bei gleichem Basisbezugssystem). Es kann nur 100 mm auf der X-Achse, 1 Meter auf der Y-Achse und 1,5 Meter auf der Z-Achse bedeuten.
Aber wie beschreiben Sie die Orientierung des Werkzeugs?
Sie könnten sagen:
Rotation[XYZ] = [5, 45, 15]°
aber genauso gut könnten Sie sagen (gerundet)
Rot[XY'Z''] = [-7,9, 44,7, 16,2]°
oder
Rot[ZY'Z''] = [7,9, 45,2, 5,0]°
oder sogar
Quaternion[q1-q4] = [0,9, -0,1, 0,4, 0,1]
All das bezieht sich auf exakt dieselbe Orientierung!
Noch verwirrender: Unterschiedliche Roboterhersteller nutzen unterschiedliche Konventionen. Das wird selbst bei 3D-Geometrie-Kenntnissen schnell zum Kopfzerbrechen.
Das Problem: Wir denken nicht in Rotationen
Das eigentliche Problem: Wir denken nicht natürlich in Rotationen.
Translationale Koordinaten verstehen wir intuitiv, weil wir sie im Alltag nutzen (z. B. „Es steht im zweiten Regal von oben, vier Bücher von links“). Bei Orientierungen greifen wir zum Zeigen mit dem Finger und sagen: „Es ist in jener Richtung.“
Leider brauchen Roboter präzisere Informationen als ein vages „es ist da drüben“.
Was wir brauchen, ist ein solides Verständnis von Euler-Winkeln.
Was sind Euler-Winkel?
Gehen wir einen Schritt zurück und beginnen mit den Grundlagen.
Die gängigste Methode zur Beschreibung von Roboterorientierungen sind Euler-Winkel. Euler-Winkel bestehen aus drei Zahlen, die jeweils eine Rotation um eine Achse beschreiben. Es gibt verschiedene Euler-Winkel-Konventionen, abhängig von der Rotationsreihenfolge.
Vereinfachen wir zunächst auf ein Ein-Achsen-Beispiel.
Stellen Sie sich einen Kompass vor.
Oft bezieht sich die Welt-Z-Achse auf die Achse, die vom Himmel zum Boden reicht. Die Nadel eines Kompasses kann also als Rotation um die Z-Achse betrachtet werden (Rot[Z]). Halten Sie den Kompass flach vor sich und der Pfeil zeigt auf 135°, bedeutet das: Nord ist über Ihrer linken Schulter – Sie blicken also nach Südost. Egal, wo Sie den Kompass platzieren (auf dem Boden, auf dem Kopf etc.), bei gleicher Orientierung ist der Winkel immer 135°.
Bisher einfach.
Unser Kompass hat nur einen Rotationswert (Rot[Z]), aber für jede 3D-Orientierung brauchen wir drei Werte. Hier wird es komplizierter.
Andere Methoden zur Beschreibung von Roboterorientierungen sind Quaternionen oder Posen (4×4-Matrizen).
Praxisnah werden
Ab jetzt hilft ein interaktives visuelles Hilfsmittel.
Ich empfehle, eine kostenlose RoboDK-Kopie herunterzuladen (Link), die die Visualisierung von Bezugssystemen und resultierenden Koordinaten sehr einfach macht.
Starten Sie RoboDK und erstellen Sie ein Bezugssystem über den „Add Reference Frame“-Button oder die Option im Program-Menü. Sie sollten einen roten, grünen und blauen Rahmen in der Bildschirmmitte sehen.
Sie können den Rahmen so drehen: Halten Sie die Alt-Taste gedrückt, klicken und ziehen Sie an einem der gekrümmten Pfeile, die erscheinen.
Wie man ein Flugzeug fliegt
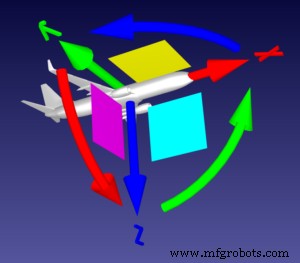
Nutzen wir die Flugzeug-Analogie, wie sie sehr klar auf robot-forum beschrieben wird.
Stellen Sie sich das Bezugssystem als Flugzeug vor. Die Spitze des geraden roten Pfeils (X-Achse) ist die Nasenspitze, der grüne Pfeil (Y-Achse) der linke Flügel.
Das Bewegen der gekrümmten Pfeile hat folgende Funktionen:
- Gekrümmter roter Pfeil = Rot[X]: Rollen des Flugzeugs – Rotation um die Längsachse.
- Gekrümmter grüner Pfeil = Rot[Y]: Nicken – Nase nach oben oder unten.
- Gekrümmter blauer Pfeil = Rot[Z]: Gieren – Flugrichtung bestimmen.
Wenn der Pilot das Flugzeug nach links und unten drehen will, nicht abrupt, sondern allmählich, dreht es sich nicht nur um die Z-Achse – so fliegen Flugzeuge nicht.
Stattdessen würde das Flugzeug:
- Nase nach unten nicken: Rot[Y]
- Nach links rollen: -Rot[X]
- Nach links gieren: Rot[Z]
Diese Gesamtbewegung wäre Rot[XYZ] dargestellt. Probieren Sie selbst in RoboDK, den Rahmen zu bewegen, bis Sie sich mit diesen Konzepten wohlfühlen.
Doppelklicken Sie dann auf den Rahmennamen oben links im Hauptfenster, um das „Frame Details“-Panel zu öffnen.
Eine Orientierung, mehrere mögliche Rotationen
Probieren Sie in RoboDK folgende Aufgaben.
Vor jeder Aufgabe: Rahmen zurücksetzen über das „Hamburger“-Menü (drei horizontale Linien) im Frame-Details-Panel → „Reset (set identity)“.
- Wählen Sie im Dropdown-Menü über den Koordinaten statt „Generic“ die Stäubli-Rotation (X→Y'→Z'').
- Drehen Sie den Rahmen so, dass Blau (Z) nach unten und Rot (X) nach hinten zeigt (beide umgekehrt zur Startposition, Grün (Y) gleich), aber nur durch Rotation um die Y-Achse.
- Rahmen zurücksetzen, dann dieselbe Orientierung erreichen. Diesmal nur eine Z-Rotation, dann eine X-Rotation.
- Rahmen zurücksetzen, dann dieselbe Orientierung erreichen. Diesmal nur eine X-Rotation, dann eine Z-Rotation.
Wie Sie sehen, gibt es mehr als einen Weg, dieselbe Orientierung zu erreichen.
Die erste Methode: Rot[Y] (nur Y-Achsen-Rotation). Zweite: Rot[Z, X'] (eine Z-, dann eine neue X-Achsen-Rotation). Dritte: Rot[X, Z']. Das Prime-Symbol bedeutet, die Rotation bezieht sich auf die letzte Bewegung, nicht auf die statischen Achsen.
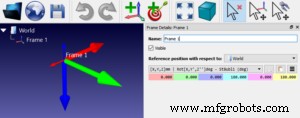
Das ist das fundamentale Konzept hinter Euler-Winkeln. Sie können einen Rahmen in dieselbe Orientierung bringen, indem Sie die Achsenfolge und Rotationen ändern.
Verschiedene Roboterhersteller haben unterschiedliche Rotationskombinationen gewählt. Beispiel: Stäubli nutzt XY'Z'', Adept ZY'Z'', KUKA ZY'X'', Fanuc & Motoman XYZ. ABB nutzt Quaternionen, Universal Robots einen Orientierungsvektor. Aber alle Konventionen können jede Orientierung im Raum darstellen.
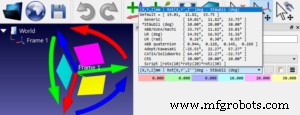
Mehr Informationen finden Sie in der RoboDK-Dokumentation.
Verschiedene Roboter-Konventionen testen
Hoffentlich wird es klarer. Doch das ist erst der Anfang. Um die Euler-Winkel-Konventionen in RoboDK wirklich zu meistern, finde ich es nützlich, mit der Software zu experimentieren – diesem Leitfaden folgend.
Sie sehen die Auswirkungen Ihrer Rotationen in Zahlen in den hellblauen, lila und gelben Feldern im „Frame Details“-Panel.
Standardmäßig ist für neue Bezugssysteme die Generic-XYZ-Konvention gewählt. Probieren Sie, verschiedene Roboterhersteller im Dropdown-Menü über den farbigen Feldern auszuwählen. Geben Sie numerische Werte in die Felder ein, um deren Effekte auf den Bezugssystem zu sehen.
Für ein tiefgehendes Tutorial zu Euler-Winkeln empfehle ich auch diese Seite von Mecademic.
Industrieroboter
- Robotersehen in der Industrie: Von der Vision zur Selbstprogrammierung
- Was ist ein selbstprogrammierender Roboter und warum es wichtig ist
- Archimedes: Der emotionserkennende KI-Roboter-Eule
- Effizienz maximieren: Warum qualifizierte Roboterbediener unverzichtbar sind
- Robotik in der Fertigung: Bewährte Evolution von Effizienz & Innovation
- Roboterschweißen meistern: Ein einfacher Leitfaden für perfekte Ergebnisse
- Roboter-Förderband-Simulation meistern: 10 bewährte Best Practices
- Roboterautomatisierung in der Papierindustrie für mehr Effizienz nutzen
- Euler-Winkel meistern für präzise 6-Achs-Robotersteuerung
- Beste Pick-Software für effiziente Roboterautomatisierung auswählen