



Die richtige Achszahl für Ihren Roboter-Positionierer wählen
Sie haben entschieden, dass Sie einen Roboter-Positionierer brauchen… aber wie viele Achsen benötigen Sie?
Es gibt so viele Positionierer-Modelle mit so vielen verschiedenen Ausführungen. Einige haben nur 1 einfache Achse, andere haben viele!
Noch verwirrender ist die Vielfalt der Konfigurationen, die Positionierer haben können. Achsen können vertikal, horizontal und in jedem Winkel dazwischen montiert sein.
Einen Positionierer mit zu vielen oder zu wenigen Achsen zu wählen, könnte verschwendetes Budget bedeuten; Aber wie viele sind zu viele!?
Wenn Sie einen Roboter-Positionierer in Betracht ziehen, haben Sie wahrscheinlich bereits mehrere Modelle geprüft. Sie haben wahrscheinlich Ein-Achs-Drehtische, Zwei-Achs-Positionierer und Mehr-Achs-Ferris-Wheels gesehen. Sie haben wahrscheinlich verschiedene Marken, Stile und Preisklassen erkundet.
Jetzt, wenn Sie ehrlich sind, fangen Sie wahrscheinlich an, Positionierer etwas leid zu sein.
Das Problem bei Positionierern ist, dass es nicht einfach ein Fall von „Ich kaufe diesen“ ist und damit erledigt. Der gewählte Positionierer beeinflusst, wie einfach es ist, Ihre Roboterzelle zu integrieren und zu programmieren. Sie wollen nicht den falschen wählen und sich die Bereitstellung und Programmierung des Roboters unnötig erschweren.
Beispielsweise würden Sie bei einem 5-Achs-Positionierer mit einem 6-Achs-Roboter 11 Achsen steuern müssen! Wenn diese vielen Achsen notwendig sind, in Ordnung. Aber wenn nicht, könnten Sie den Kauf bereuen.
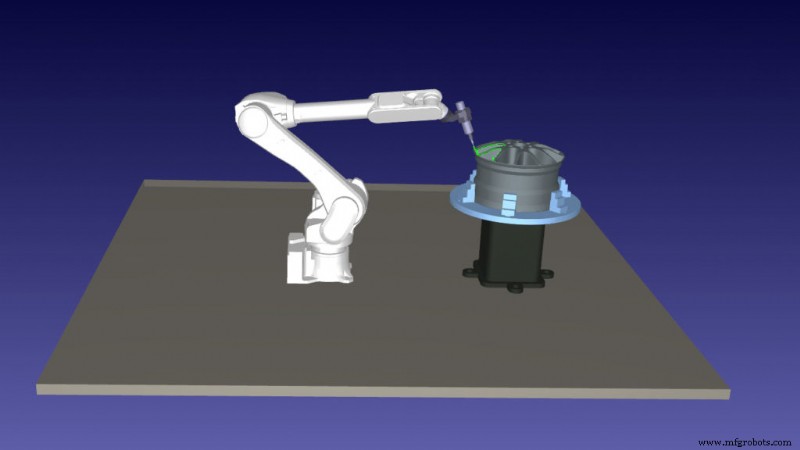
Warum „Wie viele Achsen?“ eine verwirrende Frage ist
Zu fragen, wie viele Achsen Ihr Mechanismus braucht, ist eine sehr natürliche Frage. Doch sie ist schwer zufriedenstellend zu beantworten.
Wenn wir über Industrieroboter allein sprechen, ist eine häufige Antwort, dass 6-Achs-Roboter erforderlich sind. Das ist nicht immer wahr, aber meistens. Der Grund ist, dass 6 Achsen benötigt werden, um Punkte im Arbeitsraum des Roboters aus beliebiger Position und Orientierung zu erreichen.
Wie wir in unserem Euler-Winkel-Primer erklärten, wird die Position des Roboter-Endeffektors mit 6 Parametern gesteuert: 3 Translationsparameter (X, Y, Z) und 3 Rotationsparameter (Rot[X], Rot[Y], Rot[Z]).
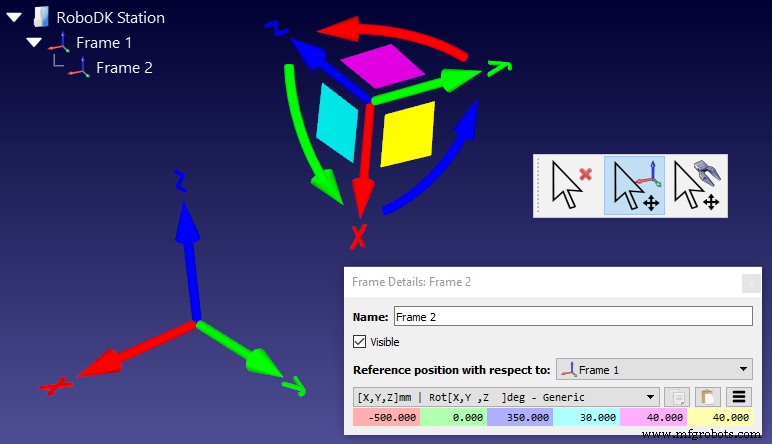
Wenn Ihr Roboter weniger als 6 Achsen hat, schränken Sie die Flexibilität des Roboters ein. Das ist bei manchen Robotern sinnvoll – z. B. Palettierroboter, die Objekte nur von oben anfahren müssen. Im Allgemeinen sind 6-Achs-Industrieroboter jedoch für eine breite Aufgabenspanne am nützlichsten.
Jenseits der 6 Achsen wird Ihr Mechanismus „redundant“.
Beispielsweise können 7-Achs-Roboter dieselben Punkte in ihrem Arbeitsraum erreichen wie ein 6-DoF-Roboter. Die Steuerung eines redundanten Mechanismus wird jedoch komplexer. Daher wollen Sie keine zusätzlichen Freiheitsgrade hinzufügen, wenn sie nicht benötigt werden.
Einen Positionierer hinzuzufügen bedeutet, mehr Freiheitsgrade zum Roboter hinzuzufügen. Das kann zu einem redundanten System führen – oder auch nicht.
Ob Sie zusätzliche Freiheitsgrade brauchen, hängt von den spezifischen Anforderungen Ihrer Aufgabe ab.
7 Schritte zur Identifikation der benötigten Achszahl für Ihre Anwendung
Der Weg, die benötigte Achszahl einzugrenzen, ist, die Anforderungen Ihrer Anwendung genauer zu betrachten.
Hier ist ein Prozess, den Sie nutzen können, um potenzielle Positionierer zu identifizieren, die für Sie funktionieren könnten. Er erlaubt Ihnen, sich auf einige potenzielle Modelle zu fokussieren und diese richtig zu bewerten. Wenn keine dieser Optionen geeignet ist, können Sie wieder herauszoomen und die gewonnenen Informationen nutzen, um einen besseren Positionierer zu wählen.
- Betrachten Sie die Anforderungen Ihrer Aufgabe, besonders den benötigten Arbeitsraum. Ein guter Weg ist, Ihre Anwendung in einem Roboter-Simulator aufzubauen.
- Notieren Sie, welche Aspekte der Aufgabe mit dem Roboter allein nicht möglich sind. Welche Bereiche des Arbeitsraums sind unerreichbar? Welche Bewegungen sind unmöglich?
- Mit diesen Informationen machen Sie eine fundierte Vermutung für ein oder zwei Positionierer-Typen, die Ihren Bedürfnissen entsprechen könnten. Denken Sie an die erforderliche Traglast für Ihre Werkstücke.
- Suchen Sie Positionierer am Markt, die Ihre Kriterien erfüllen könnten, und testen Sie sie in Ihrer Simulation. Speichern Sie für jeden getesteten Positionierer Ihr Setup als neues Projekt, da Sie später zu einem der Projekte zurückkehren werden.
- Wenn eines der Modelle perfekt funktioniert, großartig! Testen Sie dennoch ein paar Optionen, um zu sehen, welche Eigenschaften wirklich erforderlich sind. Denken Sie daran: Sie wollen nicht mit mehr Freiheitsgraden enden, als Sie brauchen.
- Wenn keines der Modelle für Ihre Anwendung funktioniert, nutzen Sie die gesammelten Informationen, um Ihre Anforderungen zu verfeinern.
- Gehen Sie zurück zum Markt und suchen Sie ein oder zwei Modelle, die diese neuen Anforderungen erfüllen. Testen Sie erneut in der Simulation, bevor Sie Ihre Wahl treffen.
Ein solcher Prozess nimmt etwas von der Ratespielerei bei der Identifikation der richtigen Achszahl. Mit jedem Test in Ihrer Simulation lernen Sie etwas mehr darüber, was Sie wirklich von einem Positionierer brauchen, um Ihre Aufgabe zu erfüllen.
Eine Wahl treffen und damit arbeiten
Sobald Sie sich auf ein für Ihre Aufgabe passendes Modell fokussiert haben, können Sie voranschreiten und die Anwendung im Simulator gründlicher entwickeln.
Öffnen Sie Ihr gespeichertes Projekt mit Ihrem gewählten Positionierer und verfeinern Sie es zur vollständigen Anwendung. Das erlaubt Ihnen, alle Aspekte der Aufgabe zu testen und die Anwendung für eine einfache Integration vorzubereiten.
Sobald Sie Ihren Positionierer gekauft haben, müssen Sie sich keine Sorgen machen, ob mehr Achsen der Aufgabe genützt hätten. Roboter sind sehr flexibel und es gibt meist mehrere Wege, dieselben Aktionen mit einem einzigen Roboter zu erreichen.
Wenn Sie bei der Bereitstellung des Roboters auf Probleme stoßen, werden Sie mit der vorhandenen Ausrüstung fast sicher eine Lösung finden. Das ist der Wert von Kaufentscheidungen, die einen Simulator als Testbank nutzen.
Welche Positionierer-Typen haben Sie in Betracht gezogen? Schreiben Sie es in die Kommentare unten oder diskutieren Sie mit auf LinkedIn, Twitter, Facebook, Instagram oder im RoboDK Forum.
Industrieroboter
- Wie Roboter volle Autonomie erreichen: Vom Wahrnehmen zum Handeln
- Die richtige Genauigkeit für Asset Tracking in Fertigung & Healthcare wählen
- Die richtige Anzahl Hidden Layers und Nodes im Neuronalen Netz wählen
- Whitepaper: Ihr Automatisierungspotenzial freisetzen – 7 bewährte Schritte zu Low-Risk, High-Reward Roboterprojekten
- Robotik-Integration meistern: Erfolgsstrategien für Ihre Fertigung
- Die wahren Kosten der Roboterautomatisierung für Hersteller verstehen
- Virtual Solutions Center: Wie Robotersimulation nahtlose Integration ermöglicht
- ROI maximieren mit robotergestütztem Machine Tending: Langfristiger Wert für alle Betriebe
- Zeit für Roboterinvestition? Schlüsselsignale & Vorteile für Ihre Fabrik
- So ermitteln Sie die benötigte Leistung für Ihre Hydraulikpumpe