



Fallstudie: Kane Robotics erreicht nahtloses Orbitalpolieren durch RoboDK-Integration
Oberflächenveredelung mit einem Roboter – eine Anwendung, die Sie vielleicht noch nicht in Betracht gezogen haben.
Sie fragen sich vielleicht: Gibt es einen guten Endeffektor für Schleifen oder Polieren mit einem Roboter? Und wie einfach ist es, einen Roboter mit einem solchen Endeffektor zu programmieren?
Aber das Team von Kane Robotics fand einen Weg, ihren Roboter und den neuen Orbital-Schleif-Endeffektor nahtlos mit RoboDK zu integrieren.
Sehen wir uns an, wie sie es gemacht haben!
Schleifen und Polieren sind Aufgaben, die traditionell schwer zu automatisieren sind. Früher mussten Sie entweder groß in eine automatische Schleifmaschine investieren – die Art, die die halbe Werkstatt einnimmt und ein kleines Vermögen kostet – oder die Aufgabe manuell erledigen.
Das Problem bei manueller Oberflächenveredelung: Sie ist zeitaufwändig, körperlich anstrengend und liefert inkonsistente Qualität. Klingt nach der perfekten Aufgabe für einen Roboter!
In jüngeren Jahren ist Oberflächenveredelung mit einem Industrieroboter nun eine praktikable Option geworden. Durch Hinzufügen eines Kraftsensors am Endeffektor des Roboters können Sie Kraftregelung nutzen, um konsistente Oberflächenveredelung mit einem Orbital-Schleifwerkzeug zu erreichen.
Dadurch können Industrieroboter nun für Oberflächenveredelungsaufgaben eingesetzt werden, die einen hohen Grad an Konsistenz erfordern, wie Propellerblatt-Polieren für Flugzeuge…
… was genau das Team von Kane Robotics getan hat.
Vorstellung… Kane Robotics
Kane Robotics ist ein Automatisierungs-Integrationsunternehmen mit Sitz in Kalifornien, USA. Sie bedienen hauptsächlich den Luft- und Raumfahrtsektor und bieten Automatisierungslösungen für High-Mix/Low-Production-Hersteller.
Sie beschreiben ihre Unternehmensmission als: „Die qualifizierte Luft- und Raumfahrtbelegschaft von zeitaufwändigen, repetitiven Fertigungsaufgaben durch innovative, kostengünstige, flexible Automatisierungslösungen zu befreien.“
Insbesondere helfen sie Luft- und Raumfahrtherstellern bei Anwendungen wie Schleifen, Schmirgeln, Veredeln, Epoxid-Dosieren, Bohren und Maschinenbeladung.
Das Projekt des Unternehmens betraf das Polieren des Propellerblatts eines Flugzeugs.
Das Projekt: Propellerblatt-Polieren
Propellerblätter sind ein filigranes und beeindruckendes Stück Ingenieurskunst. Sie sind das primäre Mittel, mit dem ein Flugzeug seinen Schub in der Luft erzielt. Jeder Fehler in ihrem Fertigungsprozess könnte zu Ineffizienz im Antrieb des Flugzeugs oder im schlimmsten Fall zu Katastrophen führen.
Die Polierphase ist in der Flugzeugfertigung entscheidend. Schlechte Oberflächenveredelung kann unnötigen Luftwiderstand verursachen und das Flugzeug mehr Treibstoff verbrauchen lassen als nötig.
Auch die Federal Aviation Administration (FAA) rät dringend davon ab, nach der Fertigung des Propellers zu polieren, da dies die empfindlichen Schutzbeschichtungen auf der Blattoberfläche beschädigen könnte. Daher ist die Polierphase während der Fertigung der letzte Moment, um diese allentscheidende Oberflächenqualität zu erreichen.
Das Team von Kane Robotics setzte sich zum Ziel, eine Polieranwendung mit einem Roboter und einem neuen Typ Orbital-Schleif-Endeffektor zu realisieren, der speziell für robotergestützte Oberflächenveredelung entwickelt wurde.
Der Roboter musste das Propellerblatt präzise mit diesem Endeffektor polieren.
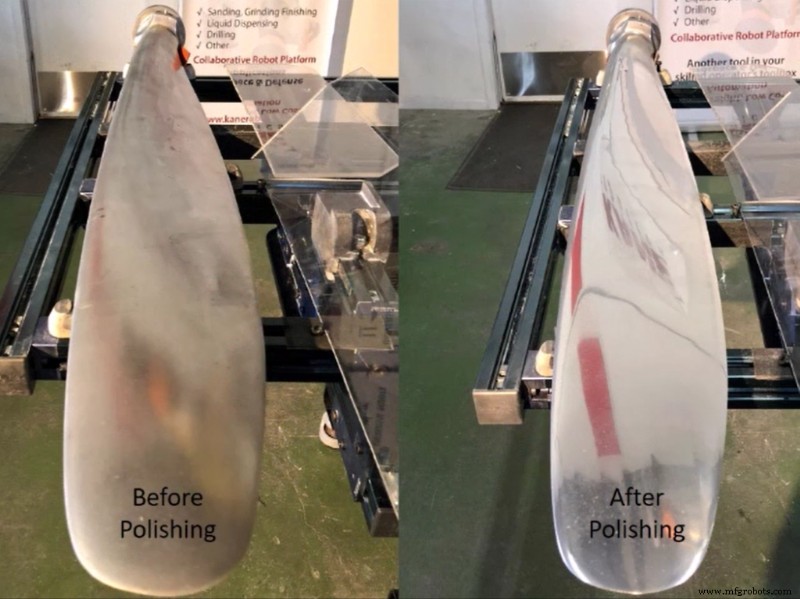
Integration eines roboterfertigen Orbital-Schleifers mit RoboDK
Teil der Motivation des Teams für dieses Projekt war, einen neuen Orbital-Schleif-Endeffektor zu testen, den sie nutzten.
Ein häufiges Problem bei robotergestützter Oberflächenveredelung ist die Notwendigkeit der Kraftregelung. Wenn wir von Hand schleifen oder polieren, können wir die Kraft des Veredelungswerkzeugs präzise steuern. Bei einem Roboter ist der häufigste Weg, einen Kraftsensor hinzuzufügen und aktive Compliance in das Werkzeug zu programmieren. Das kann schwierig zu programmieren sein.
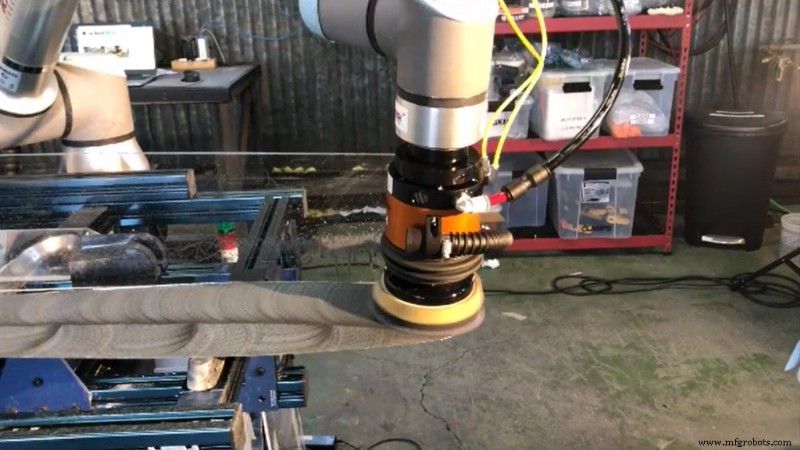
Der von Kane Robotics genutzte Endeffektor erleichtert die Bereitstellung robotergestützter Oberflächenveredelung, indem er Compliance direkt in das Werkzeug integriert.
Der kompatible Orbital-Schleifer
Der Endeffektor war der AOV-10 Compliant Orbital Sander von ATI, auch als UR+ Komponente verfügbar.
Dieses neue Werkzeug ist speziell darauf ausgelegt, robotergestütztes Schleifen einfach zu machen. Es integriert pneumatische Compliance in die Achse des Orbital-Schleifwerkzeugs, was dem Roboter die Fähigkeit gibt, auf subtile Änderungen der Werkstückoberfläche zu reagieren.
Wie Alan Hiken, COO von Kane Robotics, erklärte:
Einer der Vorteile der Nutzung von RoboDK mit neuen End-of-Arm-Tooling (EOAT) Optionen wie diesem ist, dass es sehr einfach ist, einen neuen Endeffektor in der Software hinzuzufügen, wie wir in unserem vorherigen Artikel „The 5 Minute Guide to Use Any End Effector with RoboDK“ erklärten.
Ihre Hardware- und Software-Setup
Das Setup des Teams von Kane Robotics war dank des ATI-Schleifwerkzeugs vernünftig einfach.
Die Hauptkomponenten ihres Setups waren:
- Ein kollaborativer Roboter von Universal Robotics.
- Der ATI AOV-10 Orbital-Schleifer.
- Ein Tisch, auf dem das Propellerblatt befestigt war.
- RoboDK für Offline-Programmierung.
Ohne diesen speziellen Orbital-Schleifer hätte das Team möglicherweise einen externen Kraftsensor integrieren müssen. Das hätte die Komplexität sowohl des Hardware-Setups als auch der Roboterprogrammierung erhöht.
Mit RoboDK war ihre Programmierung einfach.
Warum Kane Robotics RoboDK nutzte
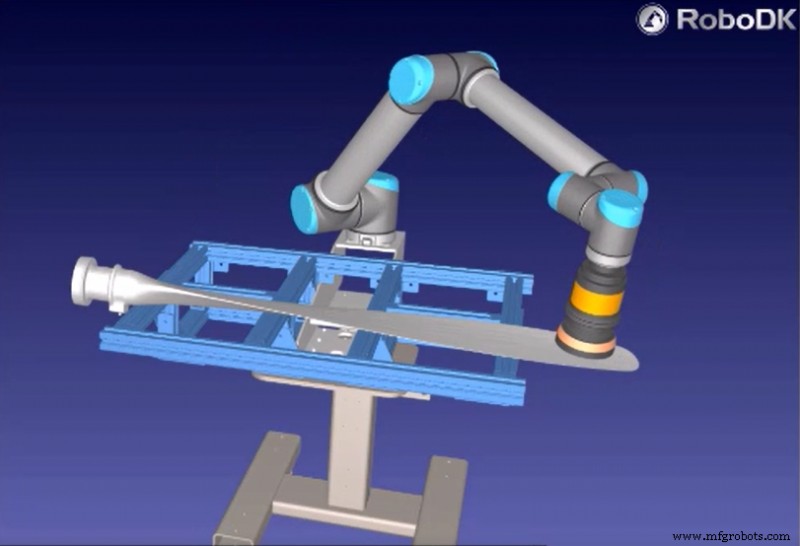
RoboDK ermöglichte dem Team, die Anwendung schnell und einfach in Betrieb zu nehmen.
Die Programmierung bestand nur aus einer Pfadplanungs-Aktivität, die in RoboDK in nur wenigen Schritten erreicht werden kann.
Hier ist, was COO Alan Hiken über RoboDK sagte:
Auf die Frage, warum sie RoboDK genutzt haben, sagte er einfach: „Wenn Sie die CAD-Daten haben, warum sollten Sie sie nicht nutzen?“
Dem können wir kaum widersprechen!
Welche Anwendungen könnten Sie mit RoboDK erreichen? Schreiben Sie es in die Kommentare unten oder diskutieren Sie mit auf LinkedIn, Twitter, Facebook, Instagram oder im RoboDK Forum.
Industrieroboter
- Abfall und Energiekosten senken mit autonomen Robotern
- Variational Autoencoder mit TensorFlow bauen: Ein praktischer Leitfaden
- Elektropolieren erklärt: Vorteile, Anwendungen & Junyings Experten-Metallveredelung
- CNC-Maschinenbestückung mit Cobots automatisieren: Effizienz und Präzision steigern
- Expertenrat: Kratzer auf Edelstahlspiegeln beseitigen
- Roboterprogrammierung meistern mit RoboDK – Kostenloses umfassendes Training
- Fallstudie: Additive Fertigungseffizienz mit RoboDK steigern
- Ingenieur erreicht staubfreies Robotergravieren mit RoboDK
- Einsteiger-Leitfaden zur Yaskawa Motoman Roboterprogrammierung: Geschwindigkeit & Präzision steigern
- Einsteigerleitfaden: RoboDK auf Raspberry Pi einrichten