



Ingenieur erreicht staubfreies Robotergravieren mit RoboDK
Kann man wirklich staubfreies Robotergravieren erreichen? Ein Student nutzte RoboDK und einen kundenspezifischen Endeffektor für Roboterfräsen, ohne die Werkstatt mit Holzspänen zu füllen. So haben sie es gemacht.
Gravieren wird in der Fertigung immer beliebter. Individualisierung wird bei vielen Produkten zur Norm, und Gravieren ermöglicht Herstellern, einfach benutzerdefinierte Logos und Designs auf ihre Produkte zu bringen. Robotergravieren ist ein einfacher Weg, den Produktwert mit sehr wenig Mehraufwand zu steigern.
Ein Student an einer deutschen Universität hat ein System entwickelt, um Holz mit Roboterfräsen und einem kollaborativen Roboter in RoboDK zu gravieren. Besonders interessant an diesem Projekt ist der spezialisierte Endeffektor, der verhindert, dass zu viel Staub und Holzspäne entstehen.
Vorstellung… Jan Gosedopp
Das Projekt wurde vor einigen Jahren von Student Jan Gosedopp im Rahmen seines Bachelor of Engineering an der Hochschule Hamm-Lippstadt in Deutschland entwickelt.
Wir berichten jetzt darüber, weil Robotergravieren in naher Zukunft sehr beliebt werden dürfte. Beispielsweise erwähnte kürzlich jemand vom Hersteller Universal Robots, dass sie überlegen, Holzgravieren zu ihrer stetig wachsenden Liste kollaborativer Roboteranwendungen hinzuzufügen.
Gosedopps Projekt beinhaltete die Programmierung eines Universal Robots und die Entwicklung eines kundenspezifischen Gravur-Endeffektors, der den Staub entfernen konnte.
Wie Holzgravieren üblicherweise gemacht wird
Wie bei vielen Bearbeitungsoperationen ist der traditionelle Weg für autonomes Gravieren eine dedizierte CNC-Maschine.
Diese Maschinen sind leicht zu finden und es gibt viele Optionen auf dem Markt. Sie sind jedoch allgemein unflexibel – jedes Modell eignet sich nur für eine bestimmte Art des Gravierens. Wenn Sie zu einem anderen Gravierprozess wechseln wollen, müssen Sie möglicherweise eine ganz andere Maschine kaufen.
Programmierung eines CNC-Gravierers
Eine Herausforderung dieser traditionellen Gravierart ist die Programmierung. Wie CNC-Experte James Hamilton sagt: „Eine CNC-Maschine ist nur so gut wie ihre Software. Und nicht alle Software ist gleich gut.“ Er erklärt, dass die verwendete Software die Fähigkeiten Ihrer Maschine wirklich einschränken kann.
Einige CNC-Software kann beispielsweise nur 2,5D-Fräsen erreichen. Das ist für Gravieren in Ordnung, wo man meist nur eine 2-dimensionale Form in die Materialoberfläche fräsen will. Es wird jedoch einschränkend, wenn man jemals zu 3-dimensionalen Formen übergehen will.
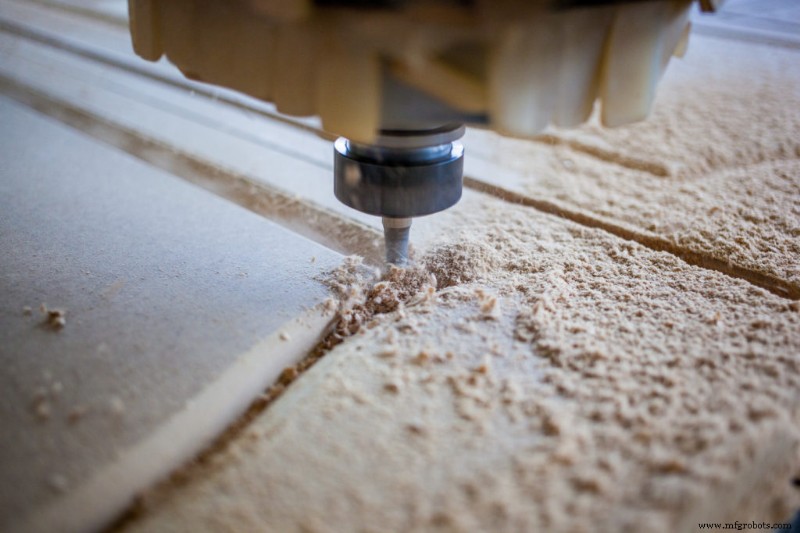
Gosedopp nutzte 2,5D-Drehgravieren, bei dem ein rotierendes Fräswerkzeug dünne Rillen in das Holz schneidet.
Was ist Robotergravieren?
Jan Gosedopps Ansatz war, ganz auf eine CNC-Maschine zu verzichten. Stattdessen wählte er einen Roboter, speziell den UR10 von Universal Robots.
Im Vergleich zu CNC-Maschinen sind Roboter sehr flexibel. Tatsächlich könnte ein einziger Roboter für fast jede Art von Gravierprozessen genutzt werden – und mehr Aufgaben darüber hinaus. Man muss dem Roboter nur ein anderes Werkzeug geben, was mit der richtigen Roboter-Programmiersoftware sehr einfach ist.
Programmierung von Robotergravieren
Für die Programmierung wählte Gosedopp RoboDK. Diese Wahl half ihm, viele der potenziellen Programmierungsprobleme zu vermeiden, die bei traditionellen CNC-Maschinen auftreten.
Mit RoboDKs speziellem Roboter-Fräs-Assistenten ist es einfach, sowohl das 2,5D-Gravieren zu erreichen, das er brauchte, als auch die Option für 3D-Fräsen mit genau demselben Setup zu haben, falls er es je braucht.
Zur Erzeugung des Gravierpfads nutzte er SolidWorks mit dessen kostenlosem HSMXpress-Add-on, das CAM-Pfade erzeugt. Damals war die RoboDK-Toolbar für SolidWorks, die wir dieses Jahr veröffentlicht haben, noch nicht verfügbar. Daher wurde der Fräs-Pfad über G-Code-Dateien in RoboDK importiert.
Der kundenspezifische Werkzeug für staubfreies Gravieren
Eine der Kernentwicklungen von Jan Gosedopps Projekt war ein kundenspezifisch gebauter Endeffektor für Robotergravieren.
Ein interessantes Merkmal dieses Werkzeugs war, dass es Elemente enthielt, um Staub und Holzspäne während der Operation vom Werkstück zu entfernen, was eine saubere Arbeitsumgebung ermöglichte.
Wichtige Faktoren für ein Robotergravier-Werkzeug
Im Rahmen seiner Bachelorarbeit bewertete er 2 verschiedene Endeffektor-Designs und wählte das beste basierend auf seiner Eignung für die Aufgabe.
Er bewertete seine beiden Designs anhand folgender Kategorien:
- Kompatibilität mit UR3/UR10
- Fähigkeit, die Frässpindel zu spannen
- Kompatibilität mit der Absaugung
- Genaues Zentrieren und Ausrichten
- Frässpindel bündig mit Roboterflansch
- Seitliche Gewinde für Befestigung
- Kleiner Werkzeug-Fußabdruck
- Niedrige Produktionskosten
Die beiden Designs waren recht ähnlich und bewerteten in den meisten Kategorien exakt gleich. Die einzigen zwei Unterschiede lagen in der Befestigungsmethode der Frässpindel und der Positionierung des Werkzeugs am Roboterflansch.
Am Ende waren die zwei Faktoren, die seine Designwahl bestimmten, niedrigere Produktionskosten und die zusätzlichen seitlichen Gewinde für extra Befestigungen.
Sicherheit
Ein zentrales Anliegen bei dieser Art von Werkzeug ist Sicherheit. Der eingesetzte Roboter war ein kollaborativer Roboter, der eigene Sicherheitsfunktionen hat. Doch kundenspezifische Werkzeuge können zusätzliche Sicherheitsprobleme einführen.
Gosedopp fokussierte sich auf zwei Sicherheitsaspekte:
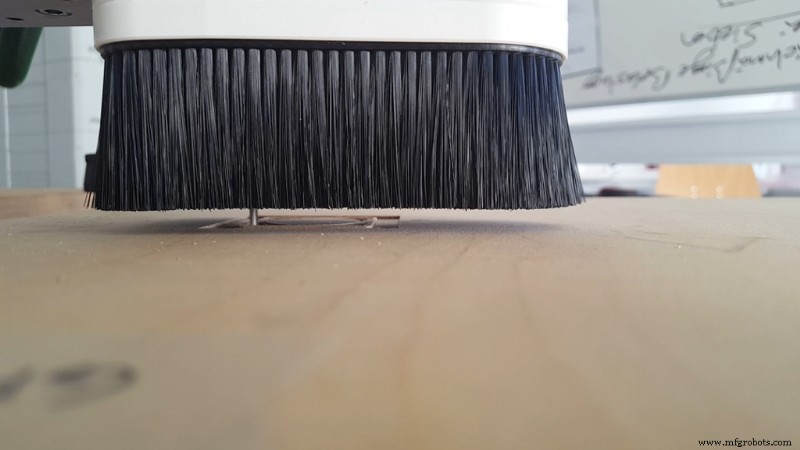
- Gefahr durch fliegende Objekte — Holzspäne und Staub könnten leicht vom Graviervorgang wegfliegen und Menschen verletzen. Dagegen führte er einen Bürstenkranz um das Werkzeug ein, um fliegende Holzspäne aufzufangen, und eine Absaugung für den Staub.
- Gefahr durch Personen im Arbeitsraum der Frässpindel — Obwohl kollaborative Roboter allgemein sicher sind, heißt das nicht, dass ihre Werkzeuge sicher sind. Das rotierende Gravierwerkzeug könnte Schaden verursachen, wenn beispielsweise eine Hand in den Weg gerät. Der Bürstenkranz hilft dem etwas entgegenzuwirken. Gosedopp fühlte jedoch, dass weitere Sicherheit nötig war, also fügte er eine Sicherheitsglasscheibe und einen Laserscanner hinzu.
Das finale Design
Nach Bewertung der beiden Designs kam Gosedopp zum finalen Design des Robotergravier-Endeffektors. Er enthielt folgende Komponenten:
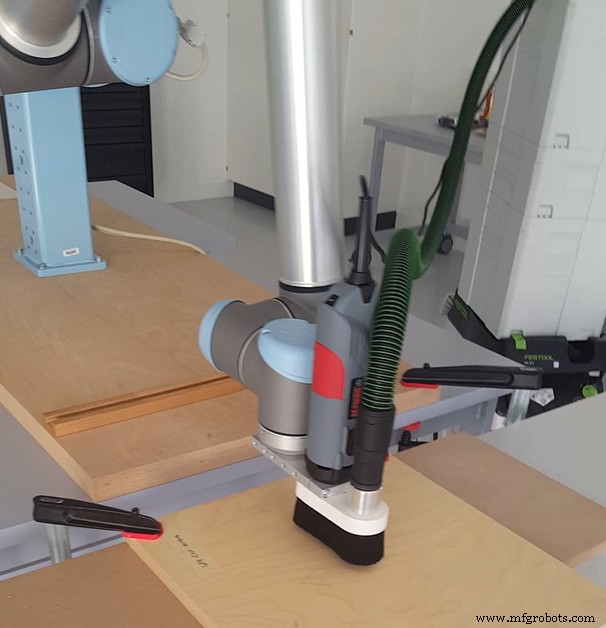
- Fräs-Kopf — das „geschäftliche Ende“ des Werkzeugs für das Fräsen von Werkstücken.
- Roboterarm — der UR10 kollaborative Roboter.
- PC — das Programm wurde in RoboDK erzeugt und in ein Roboterprogramm exportiert.
- Steuerkasten — führte Signalverarbeitung durch und führte das von RoboDK erzeugte Roboterprogramm aus.
- Absaugung — führte Extraktion von Staub und Spänen durch.
- Sicherheitssystem — ein Laserscanner wurde genutzt, um zu erkennen, wenn jemand den Arbeitsraum betritt, und den Roboter zu stoppen.
Schließlich konnte Gosedopp die folgende Holzgravieranwendung erreichen, wie in diesem Video gezeigt:
Was könnten Sie mit einem staubfreien Gravierroboter machen? Schreiben Sie es in die Kommentare unten oder diskutieren Sie mit auf LinkedIn, Twitter, Facebook, Instagram oder im RoboDK Forum.
Industrieroboter
- Reinforcement Learning: Die Zukunft intelligenter Industrierobotik
- DIY SCARA-Roboter zum präzisen Lasergravierer umbauen mit Arduino
- Roboterprogrammierung meistern mit RoboDK – Kostenloses umfassendes Training
- Roboter-Bohrsystem einsetzen: Praktischer Leitfaden für Erfolg
- Robotik-Fertigung mit dem Autodesk Inventor Plugin auf ein neues Level heben
- Hollywoods Roboterfräsen: Realistische Requisiten & Animatronics erschaffen
- RoboDK feiert 5 Jahre Innovation und Wachstum
- Management von Robotik-Bearbeitung überzeugen: So gelingt der Business Case
- Einsteiger-Leitfaden zur Yaskawa Motoman Roboterprogrammierung: Geschwindigkeit & Präzision steigern
- Einsteigerleitfaden: RoboDK auf Raspberry Pi einrichten