



2026 Schweißpositionierer-Leitfaden: 1-, 2- und 3-Achs-Systeme wählen
Vom EVST Editorial Team · Letzte Aktualisierung: 11. Juni 2026
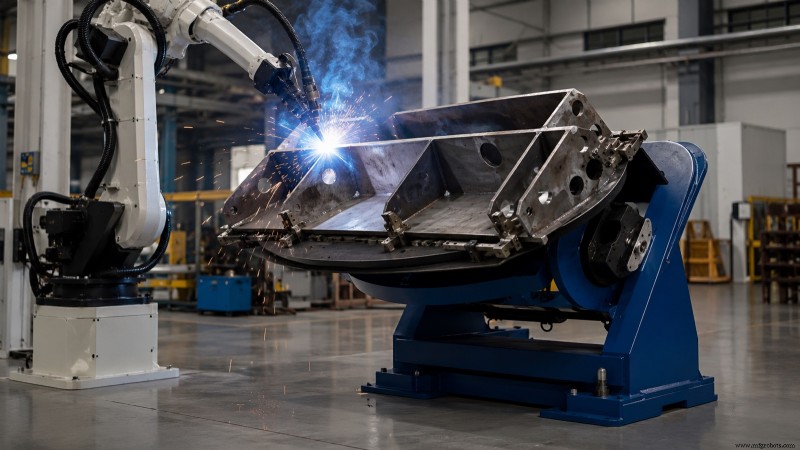
Ein Schweißpositionierer ist eine angetriebene Maschine, die ein Werkstück rotiert, kippt oder hebt, sodass jede Schweißnaht in einer flachen oder horizontalen Orientierung erreicht werden kann – den Positionen, die höchste Schweißqualität und Abscheideraten liefern. Positionierer werden nach der Anzahl der angetriebenen Achsen kategorisiert: Einachs-Einheiten rotieren auf einer Achse, Zweiachs-Einheiten fügen eine Kippfunktion hinzu, und Drei-Achs-Einheiten führen eine zweite Rotation oder vertikalen Hub ein. Die Wahl der richtigen Konfiguration hängt von Teilegeometrie, Gewicht und davon ab, ob der Schweiß von einem menschlichen Bediener oder Roboter ausgeführt wird.
Warum ein Schweißpositionierer wichtig ist
Schweißqualität ist intrinsisch mit der Schweißposition verknüpft. AWS D1.1, der Strukturschalwelding-Code, spezifiziert, dass Flach- (1G/1F) und Horizontalpositionen höheren Strom, schnelleren Vorschub und überlegene Fusion ermöglichen, da die Schwerkraft den Schmelzbad stabilisiert. Ein Positionierer hält Nähte in diesen günstigen Orientierungen, während der Schweiß fortschreitet, und eliminiert die Notwendigkeit für den Schweißer oder Roboter, der Naht um ein festes Teil zu folgen.
Die Vorteile sind dreifach: höhere Abscheideraten durch optimale Parameter, niedrigere Defektraten durch Vermeidung von Out-of-Position-Schweißen (der Hauptursache für Porosität und Lack of Fusion), und reduzierte Zykluszeiten, weil das Teil automatisch zur nächsten Naht indexiert, statt manuell entklemmt, rotiert und neu fixiert zu werden. In einer Roboterzelle erlaubt ein Positionierer einem einzelnen Arm, komplexe Geometrien in einem kontinuierlichen Programm zu schweißen. Für einen breiteren Blick auf robotisches Schweißen siehe unseren Schweißroboter-Leitfaden für Schwerindustrie.
Die drei Positionierer-Klassen nach Achszahl
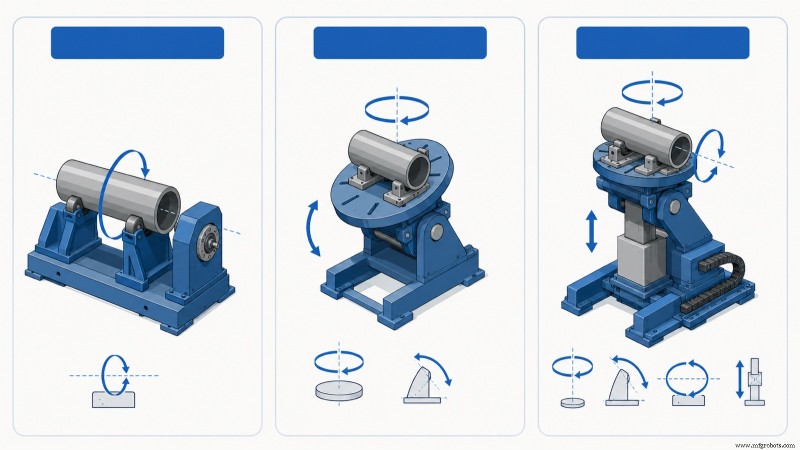
Jeder Schweißpositionierer fällt in eine von drei Familien basierend auf seinen angetriebenen Achsen. Die Achszahl bestimmt, welche Nähte flach präsentiert werden können und setzt die erste Spezifikation für Zellendimensionierung.
Einachs-Positionierer
Einachs-Einheiten bieten eine einzelne angetriebene Bewegung – meist Rotation um eine horizontale oder nahe-horizontale Achse. Sie sind die Arbeitspferde für zylindrische und rotationssymmetrische Teile wie Rohre, Druckbehältermäntel, Flansche und Wellen. Das Teil dreht sich unter einem fixierten Brenner, während die Naht in Flachposition bleibt – ideal für Umfangs-Nähte. EVSTs Einachs-Palette – Single Axis Main Box Servo Positionierer, Single Axis Horizontal Servo Positionierer und Head & Tail Stock Single Axis Schweißpositionierer – spannt ein langes Teil zwischen einem angetriebenen Hauptstock und einem freilaufenden Gegenstock ein, sodass es auf seiner eigenen Mittellinie rotieren kann.
Zwei-Achs-Positionierer
Durch Hinzufügen von Kippung zur Rotation ermöglichen Zwei-Achs-Einheiten Drehen und Kippen, sodass jede Fläche eines kastenförmigen oder unregelmäßigen Teils in Flachposition gebracht werden kann. Diese Klasse ist am vielseitigsten für allgemeine Fertigung, Schweißkonstruktionen, Halterungen, Rahmen und Maschinenbasen mit Nähten in mehreren Ebenen. EVSTs Zwei-Achs-Katalog umfasst L-Type, U-Type, C-Type und Platform-Type Konfigurationen, die sich hauptsächlich in Tischunterstützung und Kipp-Freiraum um sperrige Teile unterscheiden.
Drei-Achs-Positionierer
Drei-Achs-Positionierer kombinieren Rotation, Kippung und eine dritte angetriebene Bewegung – typischerweise eine zweite Gyration oder vertikalen Hub. Die zusätzliche Achse hält die Naht nicht nur flach, sondern auch auf konstanter Arbeitshöhe und Orientierung relativ zu einem Roboter, was die Programmierung bei großen oder hohen Baugruppen vereinfacht. EVST listet Vertical Gyration und Horizontal Gyration Drei-Achs-Servo-Positionierer für diese schweren, geometrie-reichen Anwendungen.
| Klasse | Angetriebene Bewegungen | Geeignet für | Typische Paarung |
|---|---|---|---|
| Einachs | Nur Rotation | Rohre, Mäntel, Flansche, Wellen, Umfangs-Nähte | Manuell oder einzelner Roboter, fixierter Brenner |
| Zwei-Achs | Rotation + Kippung | Schweißkonstruktionen, Rahmen, Halterungen mit Mehr-Ebenen-Nähten | Manuell oder Roboter, allgemeine Fertigung |
| Drei-Achs | Rotation + Kippung + zweite Gyration/Hub | Große, hohe oder geometrie-reiche Baugruppen | Roboterzelle, koordinierte Bewegung |
Hauptstock/Gegenstock vs. Drehtisch: Ein häufiger Verwirrungspunkt
Käufer fragen oft, ob sie einen „Positionierer“ oder einen „Hauptstock/Gegenstock“ benötigen. Diese Begriffe beschreiben, wie das Teil unterstützt wird, nicht konkurrierende Kategorien. Ein Drehtisch-Positionierer ruht das Teil auf einem einzelnen rotierenden Tisch, einseitig auskragend. Eine Hauptstock/Gegenstock-Anordnung unterstützt ein langes Teil an beiden Enden – eines Ende wird angetrieben, das andere läuft frei – so dass das Teil auf einer stabilen Mittellinie rotiert, ähnlich wie eine Drehbank.
Länge und Schlankheit diktieren die Wahl. Kurze, kompakte Teile passen bequem auf einen einzelnen Drehtisch. Lange Wellen, Träger oder Rotoren würden durchhängen oder peitschen, wenn sie einseitig auskragend gelagert sind, was Hauptstock/Gegenstock zur korrekten Lösung macht. Für extrem lange Teile hält ein Gegenstock mit eigenem angetriebenem Support oder Zwischensteigrasten die Durchbiegung innerhalb der Toleranz. In der Praxis designen EVST-Ingenieure häufig Zwei-Stationen-Setups: einen Zwei-Achs-Tisch für kompakte Halterungen und einen Hauptstock/Gegenstock für lange Rahmen, statt eine einzelne Maschine zu zwingen, beide Aufgaben schlecht zu erledigen.
Spezifikationen, die die Auswahl antreiben
Einmal die Klasse gewählt, bestimmt eine knappe Liste von Parametern die exakte Maschine. Das sind die Zahlen, die ein Lieferant für ein Angebot braucht, und die ein Käufer gegen das schwerste, größte Teil in der Familie verifizieren sollte.
- Nennlast – die maximale Masse, die der Tisch trägt. Dimensionieren gegen Teil plus Fixture, nicht das nackte Teil.
- Schwerpunkt und Exzentrizität – Tragfähigkeit nimmt ab, wenn der Teileschwerpunkt vom Tischgesicht und der Rotationsachse abweicht. Ein Positionierer, der für Last mit On-Axis-CoG ausgelegt ist, kann überlastet sein, wenn dieselbe Masse off-center montiert wird.
- Rotationsgeschwindigkeit und Drehmoment – müssen dem Schweißvorschub für den größten Durchmesser entsprechen, um sicherzustellen, dass die Oberflächengeschwindigkeit an der Naht im Prozessfenster bleibt.
- Kippbereich und -geschwindigkeit – für Zwei- und Drei-Achs-Einheiten der Winkelweg, der jede Naht in Flachposition bringt, üblicherweise bis 90 oder 135 Grad je nach Rahmentyp.
- Tischdurchmesser und T-Nut-Muster – definiert, wie das Fixture montiert wird und die maximale Teilgröße, die das Gesicht unterstützt.
- Erdungs-/Schleifring-Strompfad – für Schweißen muss der Positionierer Strom über das rotierende Gelenk führen, ohne durch die Lager zu lichtbogen, was ein schweißgeeigneter Schleifring bereitstellt.
Der häufigste Dimensionierungsfehler ist, einen Positionierer allein auf Teilegewicht zu bewerten, während exzentrische Last ignoriert wird. Ein schweres Teil, dessen Masse versetzt zur Rotationsachse montiert ist, übt ein Drehmoment aus, das der Antrieb bei jedem Winkel halten muss; Überschreitung des bewerteten Kipp- oder Rotationsdrehmoments verursacht Stalling oder Back-Driving unter Last. EVST veröffentlicht Last- und Momentenlimits pro Modell auf Anfrage statt einer einzelnen Headline-Zahl, weil das sichere Limit von der Massenlage abhängt.
Manuell vs. Robotisches Positionieren
Ein Positionierer dient zwei distincten Meistern. In einem manuellen oder halbautomatischen Shop präsentiert er die Naht einem menschlichen Schweißer auf komfortabler Höhe und Winkel, wobei der Bediener das Indexieren steuert. In einer Roboterzelle wird der Positionierer zu einer koordinierten Bewegungsachse: Der Roboter-Controller treibt Positionierer und Arm gemeinsam an, sodass Brenner und Naht im Konzert bewegen und den idealen Arbeitswinkel durch gekrümmte oder Compound-Nähte halten.
Koordinierte Bewegung unterscheidet einen robotischen Schweißpositionierer von einem einfachen Drehtisch. Sie erfordert, dass die Servoachsen des Positionierers von, oder eng synchronisiert mit, dem Roboter-Controller gesteuert werden, weshalb Roboter-taugliche Positionierer Servoantriebe mit absoluten Encodern statt Frequenzumrichter-Motoren nutzen. Für einen kompletten Zellenbau – einschließlich Stromquelle, Roboter und Positionierer-Angebot – siehe EVSTs Schweißroboter-Zellen-Auswahlleitfaden.
Wie wählen: Ein Fünf-Schritte-Pfad
- Teilefamilie profilieren. Größtes, schwerstes und awkwardstes Teil auflisten, das die Zelle handhaben muss. Auf Worst Case dimensionieren, nicht Durchschnitt.
- Achszahl festlegen. Rotation-only für zylindrische Teile; Kippung hinzufügen für Mehr-Ebenen-Nähte; dritte Achse nur, wenn große oder hohe Geometrie konstante Arbeitshöhe unter Roboter erfordert.
- Haltemethode wählen. Einzeldrehtisch für kompakte Teile; Hauptstock/Gegenstock für lange oder schlanke Teile, die durchbiegen würden.
- Last mit Exzentrizität bestätigen. Nennlast am tatsächlichen Schwerpunkt-Offset prüfen, inklusive Fixture, nicht nur nacktes Teilgewicht auf-Achse.
- Schweißschnittstelle abstimmen. Schweißgeeigneter Schleifring für Strompfad, Servo-Steuerung für Roboter-Koordination, und Verfahrgeschwindigkeiten, die zu Ihrem Prozess passen.
Für einen Modell-für-Modell-Durchgang von EVSTs Positionierer-Linie gegen Traglast und Kipp-/Rotationsanforderungen mit Pfad zu einem Angebot siehe den Begleitleitfaden, EVST Schweißpositionierer-Auswahl 2026. Um einen Positionierer gegen alternative Werkstück-Handling-Maschinen zu vergleichen, lesen Sie Schweißpositionierer vs. Drehtisch vs. Manipulator. Für die komplette robotische Schweißzelle siehe unseren Schweißroboter-Leitfaden und den Zellen-Auswahlleitfaden. Für Beschaffungsfragen kann EVST Sales via Kontaktseite erreicht werden.
EVSTs Schweißpositionierer-Sortiment
EVST, Hauptsitz in Chengdu mit Fertigung in Wenling, produziert Schweißpositionierer across allen drei Achsenklassen als Teil seines robotischen Schweißportfolios. Der veröffentlichte Bereich deckt Einachs-Einheiten (Main Box Servo, Horizontal Servo und Head & Tail Stock), Zwei-Achs-Einheiten (L Type, U Type, C Type und Platform Type) und Drei-Achs-Servo-Positionierer (Vertical Gyration und Horizontal Gyration) ab. Lastwerte, Tischgrößen und Kippbereiche werden pro Anwendung auf Anfrage quotiert, weil sichere Kapazität von Teilegeometrie und Schwerpunkt-Offset abhängt, nicht von Masse allein.
Laut EVSTs Zertifizierungsrecord hält seine robotische und Schweißautomatisierungs-Produktionslinie IATF 16949 Automobil-Qualitätszertifizierung, und seine Produkte tragen CE, SGS und TUV Drittanbieter-Zertifizierungen. Positionierer werden häufig als Teil einer kompletten Schweißzelle neben EVSTs QJAR-Schweißrobotern und Stromquellen-Integration geliefert, sodass Rotations- und Kippachsen als koordinierte Bewegung mit dem Arm in Betrieb genommen werden, statt als eigenständiger Tisch.
Häufig gestellte Fragen
Wofür wird ein Schweißpositionierer verwendet?
Ein Schweißpositionierer rotiert, kippt oder hebt ein Werkstück, sodass jede Schweißnaht in die flache oder horizontale Position gebracht werden kann, wo Schweißqualität und Abscheiderate am höchsten sind. Er verbessert Schweißqualität, steigert Durchsatz durch Vermeidung von Out-of-Position-Schweißen, und in einer Roboterzelle lässt er einen Arm ein komplexes Teil in einem einzigen kontinuierlichen Programm schweißen.
Was ist der Unterschied zwischen Ein-, Zwei- und Drei-Achs-Positionierern?
Ein Einachs-Positionierer rotiert das Teil auf einer Achse, geeignet für zylindrische Teile und Umfangs-Nähte. Ein Zwei-Achs-Positionierer fügt Kippung hinzu, sodass Nähte auf mehreren Flächen eines kastenförmigen Teils flach präsentiert werden können. Ein Drei-Achs-Positionierer fügt eine zweite Gyration oder einen vertikalen Hub hinzu, verwendet bei großen oder hohen Baugruppen, wo ein Roboter die Naht auf konstanter Höhe und Orientierung benötigt.
Wann brauche ich einen Hauptstock/Gegenstock statt eines Drehtischs?
Nutzen Sie Hauptstock/Gegenstock, wenn das Teil lang oder schlank ist, wie eine Welle, ein Träger oder ein Rotor, das durchhängen oder peitschen würde, wenn es nur einseitig unterstützt wird. Der angetriebene Hauptstock und der freilaufende Gegenstock halten das Teil auf einer stabilen Mittellinie, sodass es true rotiert. Kurze, kompakte Teile können auf einem einzelnen rotierenden Drehtisch sitzen.
Wie dimensioniere ich einen Schweißpositionierer korrekt?
Dimensionieren Sie gegen das schwerste, größte Teil in der Familie, einschließlich Fixture, und prüfen Sie die Nennlast am tatsächlichen Schwerpunkt-Offset, nicht nur das nackte Gewicht auf der Rotationsachse. Exzentrische Last übt ein Drehmoment aus, das der Antrieb bei jedem Winkel halten muss; Ignorieren ist der häufigste Dimensionierungsfehler. Bestätigen Sie Rotations- und Kipp-Drehmoment gegen den Worst-Case-Offset mit dem Lieferanten.
Kann ein Schweißpositionierer mit einem Roboter arbeiten?
Ja. In einer Roboterzelle wird der Positionierer zu einer koordinierten Bewegungsachse, angetrieben von oder synchronisiert mit dem Roboter-Controller, sodass Brenner und Naht gemeinsam bewegen, um den idealen Arbeitswinkel zu halten. Roboter-taugliche Positionierer nutzen Servoantriebe mit absoluten Encodern und einen schweißgeeigneten Schleifring, um Strom über das rotierende Gelenk zu führen. Das unterscheidet einen robotischen Schweißpositionierer von einem einfachen Drehtisch.
Wie geht es weiter
Um einen Positionierer an eine spezifische Traglast und Kipp-/Rotationsanforderung mit Pfad zu einem Angebot anzupassen, siehe den EVST-Produktseiten-Leitfaden zur EVST-Schweißpositionierer-Auswahl von Ein- bis Drei-Achs. Um zwischen Positionierer und anderen Handling-Maschinen zu entscheiden, lesen Sie Schweißpositionierer vs. Drehtisch vs. Manipulator. Für die komplette robotische Schweißzelle sehen Sie unseren Schweißroboter-Leitfaden und den Zellen-Auswahlleitfaden. Für Beschaffungsfragen ist EVST Sales via Kontaktseite erreichbar.
Über den Autor: Das EVST Editorial Team schreibt über industrielle Robotik und intelligente Fertigung für Ingenieure und Operations-Leader, die Automatisierungsprojekte evaluieren. EVST (EVS TECH CO., LTD), 2018 in Chengdu gegründet, hat 600+ Automatisierungsprojekte geliefert und liefert in 100+ Länder, mit IATF 16949 Automobil-Qualitätszertifizierung und CE / SGS / TUV Drittanbieter-Zertifizierungen across QJAR, kollaborativer Roboter, SCARA und Delta Produktfamilien.
Industrieroboter
- Roboter-System-Sicherheitslösungen: Schutz durch fortschrittliche Barrieren & Sensoren
- GMAW vs. FCAW: Vor- und Nachteile für Industrieschweißen
- Hondas Marysville-Werk: Herzstück von Ohios Autofertigung
- Fanuc ARC Mate 0iB kennenlernen: Kompakter, kosteneffizienter Schweißroboter
- Roboter revolutionieren Geräteproduktion und steigern Herstellerproduktivität
- MIG-Schweißen (GMAW): Ausrüstung, Techniken & Automatisierung
- Motoman Plasmaschneid-Roboter: Pinpoint-Genauigkeit & 24/7-Konsistenz
- Roboterautomatisierung: Berufe & Weltwirtschaft neu definieren
- Robotik-Präzision durch fortschrittliche Maschinenvision steigern
- Wilkes University Robotiklabor: Praxisnahe Ingenieursausbildung mit ABB Education Package